 Djinious



Canvas a blocchi
Componi modelli multi-dominio su un canvas veloce, accelerato via GPU. La modellazione acausale significa che disegni la fisica — è il solver a occuparsi della matematica.
AcausaleLa piattaforma
Ogni applicazione svolge una parte del lavoro — e passa le sue evidenze alla successiva. Usale insieme, o una alla volta.
Panoramica della piattaformaScopri come funziona il cicloOrchestrazione
 DjiniousEngineeringOrchestrazione
Progettazione e dimostrazione
 DjiniousLabModellazione e simulazione
 DjiniousWorkshopIntegrazione di sistema
 DjiniousSafeCodice certificabile
Operatività
 DjiniousCCOperatività e SCADADjiniousEngineeringOrchestrazioneDjiniousLabModellazione e simulazioneDjiniousWorkshopIntegrazione di sistemaDjiniousSafeCodice certificabile
 DjiniousWorldRepliche 3D
 DjiniousMapGIS ad agentiDjiniousCCOperatività e SCADA
 DjiniousDataBase di conoscenza
 DjiniousWorkflowAutomazione ad agenti
 DjiniousLabModellazione e simulazione
DjiniousLab è un unico notebook di ingegneria per la progettazione model-based. Modella ogni aspetto del tuo sistema, simulalo e testalo come replica digitale viva, poi genera il software embedded — e le parti fisiche — che spedisci.
 DjiniousLab
Cos’è
Una replica digitale è un modello eseguibile ad alta fedeltà del tuo sistema — fisica, logica di controllo, geometria, tutto quanto. In DjiniousLab vive in un unico notebook, così il modello che progetti, la replica che testi e gli artefatti che spedisci non si allontanano mai tra loro. Modellare, simulare e generare sono un unico anello chiuso, non tre strumenti scollegati.
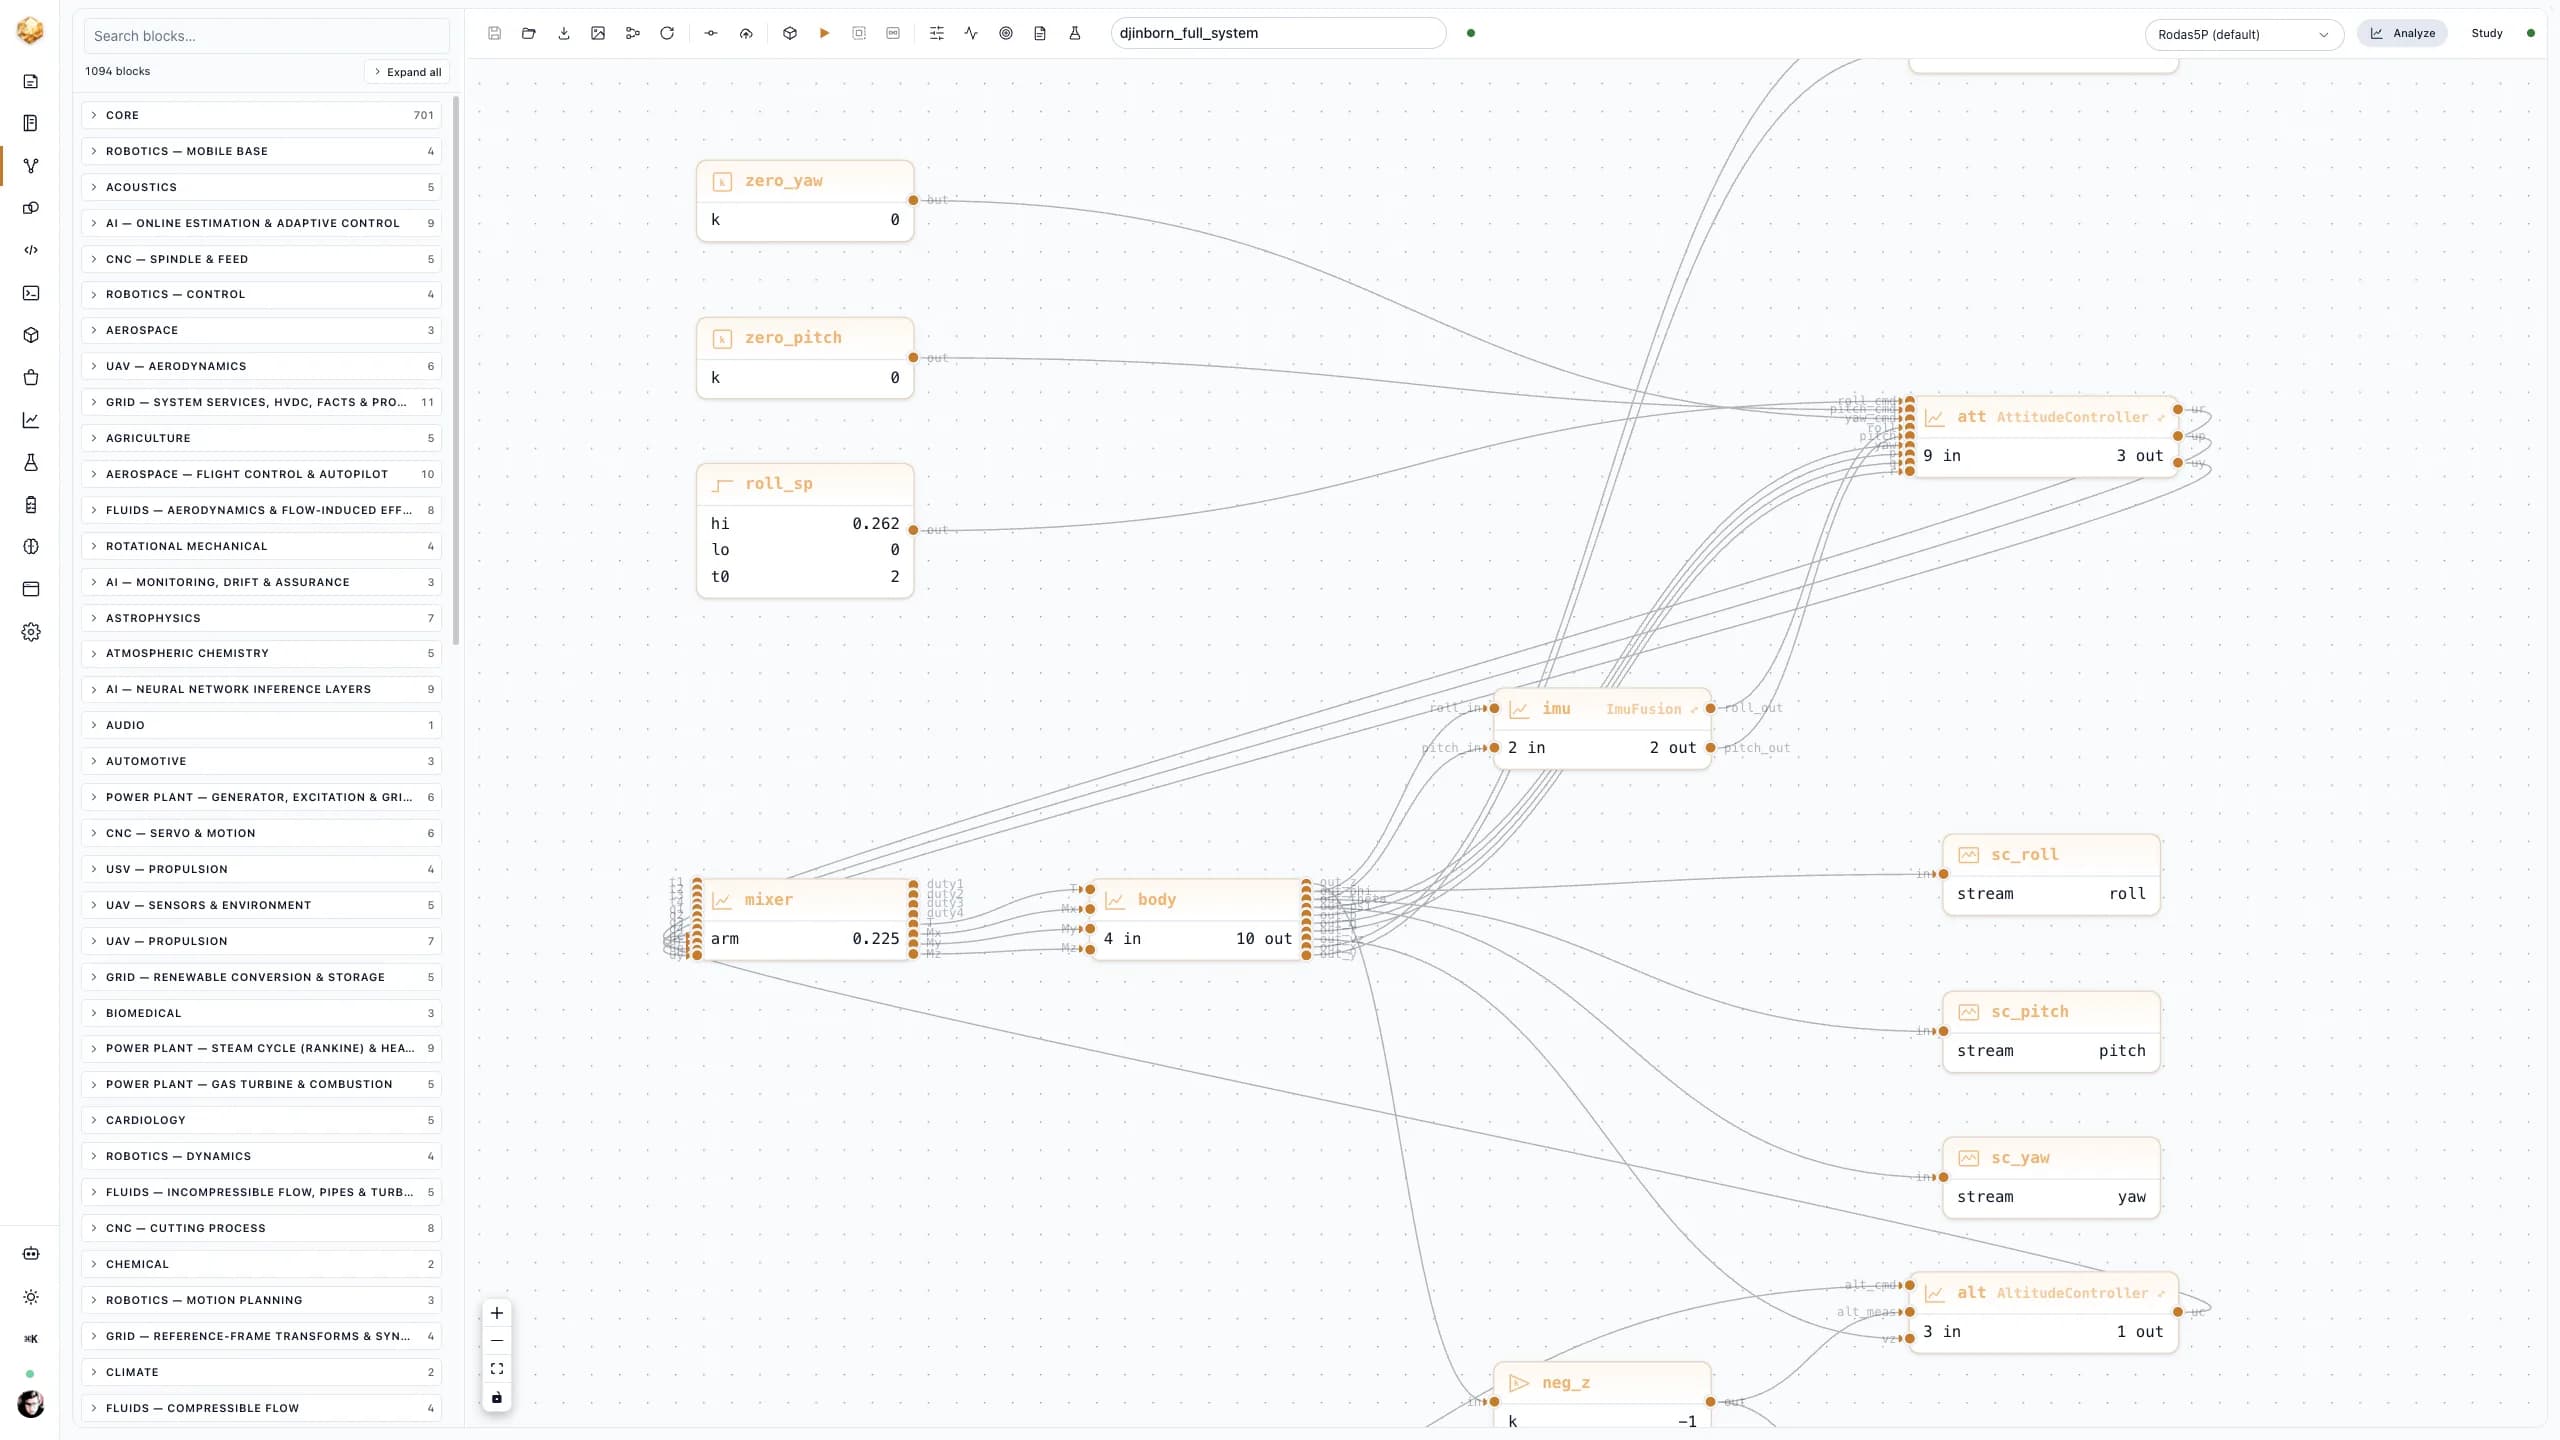
Componi modelli multi-dominio su un canvas veloce, accelerato via GPU. La modellazione acausale significa che disegni la fisica — è il solver a occuparsi della matematica.
AcausaleModifica una qualsiasi cella a monte e ogni cella dipendente si rivaluta automaticamente; una REPL persistente ti permette di interrogare lo stato live senza rieseguire il notebook.
Julia · Pythonthe3djin porta un'API BuildPart / ParameterSet nel notebook: rivoluzione, estrusione, loft, raccordo, smusso e operazioni booleane in puro Python, con esportazione STEP/STL.
the3djinSweep di parametri, ottimizzazione CMA-ES / bayesiana e reinforcement learning PPO/SAC eseguiti dal pannello Studies, accanto al canvas.
StudiesCompila qualsiasi modello in firmware Rust deterministico #![no_std] per STM32, Cortex-M, ESP32/RISC-V, WASM o x86-64 — incluso, non un componente aggiuntivo a pagamento.
no_std RustOgni esecuzione è marchiata con il proprio hash GIR — riproducibile, verificabile, bit-esatta alla riproduzione.
hash GIRDentro al prodotto
Ogni schermata qui sotto è il prodotto in esecuzione.
01 · Canvas
Componi modelli multi-dominio su un canvas veloce, accelerato via GPU. La modellazione acausale in stile Simscape significa che disegni la fisica — è il solver a occuparsi della matematica. Il rilevamento dei loop algebrici e la riduzione dell'indice di Pantelides avvengono in fase di compilazione, non alle 3 del mattino.
DjiniousLab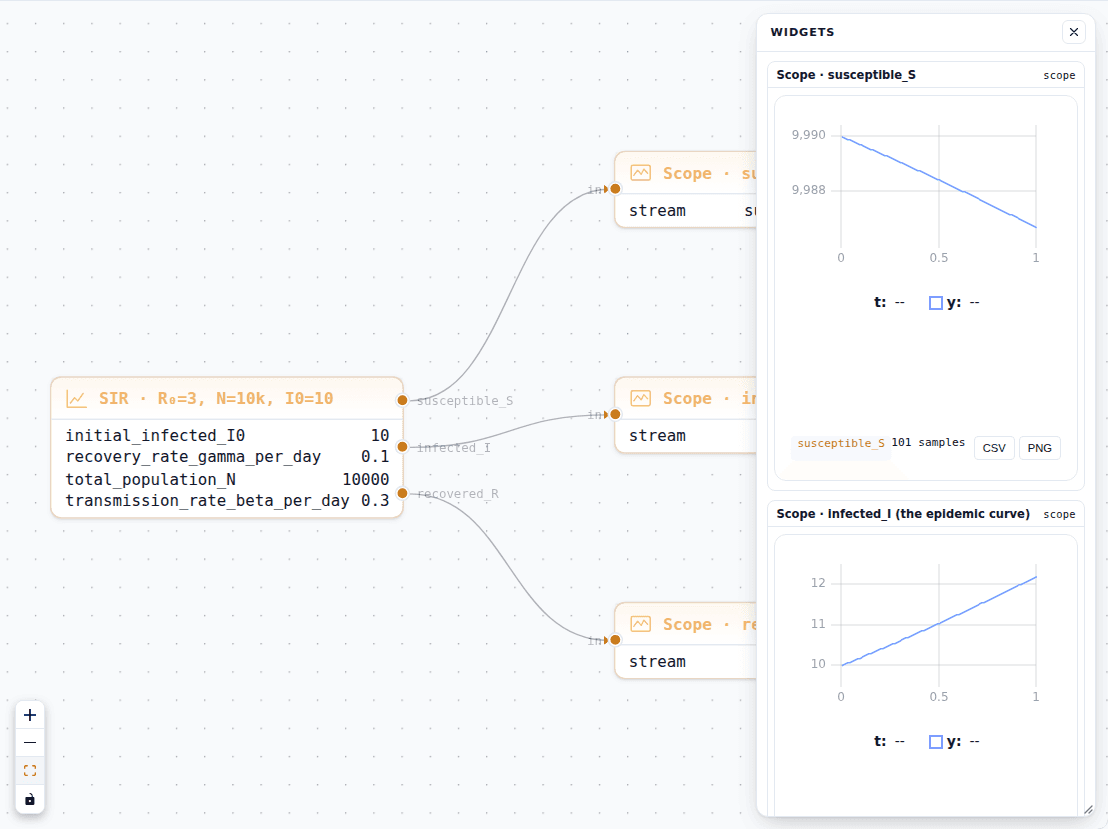
02 · Notebook e REPL
Modifica una qualsiasi cella a monte e ogni cella dipendente si rivaluta automaticamente — reattività in stile Pluto senza lock-in. Una REPL WebSocket persistente ti permette di interrogare lo stato live senza rieseguire l'intero notebook.
DjiniousLab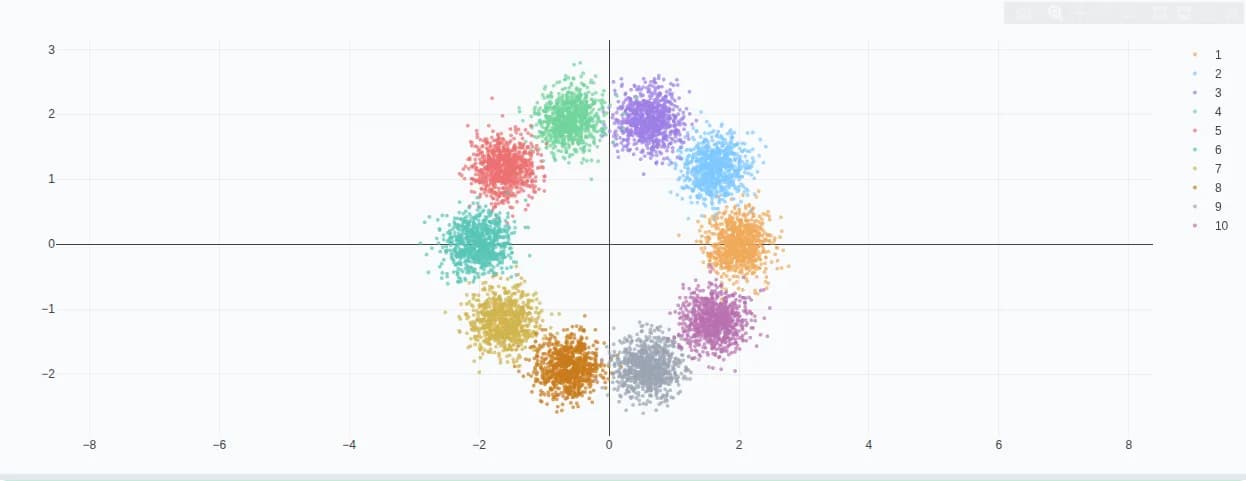
03 · Visualizzazione
Gli output arrivano in streaming nella cella del notebook in tempo reale: nessuna attesa che un'esecuzione finisca prima di vedere il primo tick del grafico — da una superficie Plotly a uno sciame di satelliti in orbita su un globo Cesium.
DjiniousLab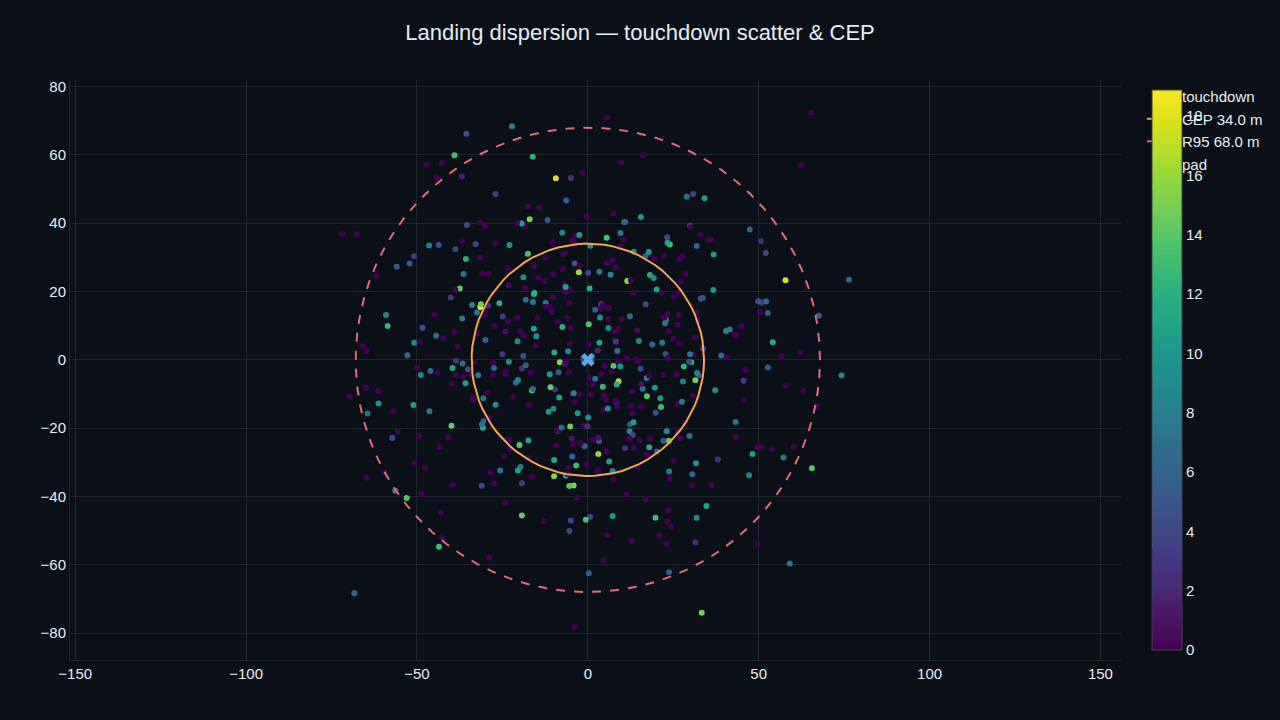
04 · CAD parametrico
Chiama show(part) e una scena Three.js interattiva appare in linea; chiama sweep_part(...) per generare famiglie di varianti STEP/STL con una barra di avanzamento live. Il design generativo, in cui affidi al solver un caso di carico e lo lasci plasmare la parte, è la direzione verso cui stiamo costruendo.
DjiniousLab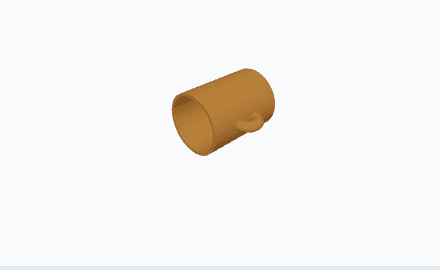
05 · Generazione di codice
Compila qualsiasi modello del canvas in firmware Rust no_std deterministico tramite ModelingToolkit + StaticCompiler — la stessa pipeline simbolica che esegue il solver guida l'emettitore. Nessun wrapper scritto a mano, nessun disallineamento tra simulazione e deployment.
DjiniousLab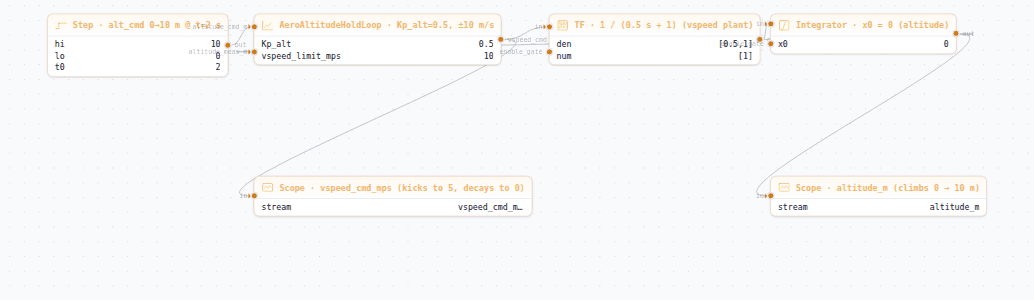
06 · Ottimizzazione e RL
Il pannello Studies funziona accanto al canvas, non in uno strumento separato. Ogni studio invia l'avanzamento in tempo reale al notebook, e le policy addestrate si esportano direttamente come blocchi che puoi reinserire nel modello.
DjiniousLab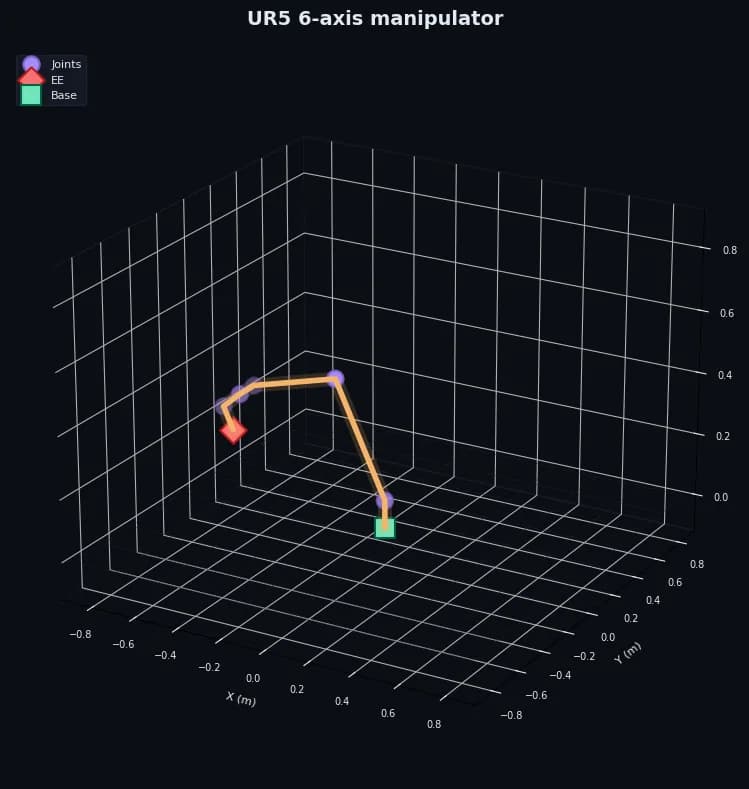
Libreria
DjiniousLab include una ricca libreria di canvas e notebook predefiniti in ambiti di ingegneria e scienza — modelli di livello produzione, non esempi giocattolo. Ogni demo è una replica digitale che puoi aprire ed eseguire sullo stesso motore che alimenta la produzione.
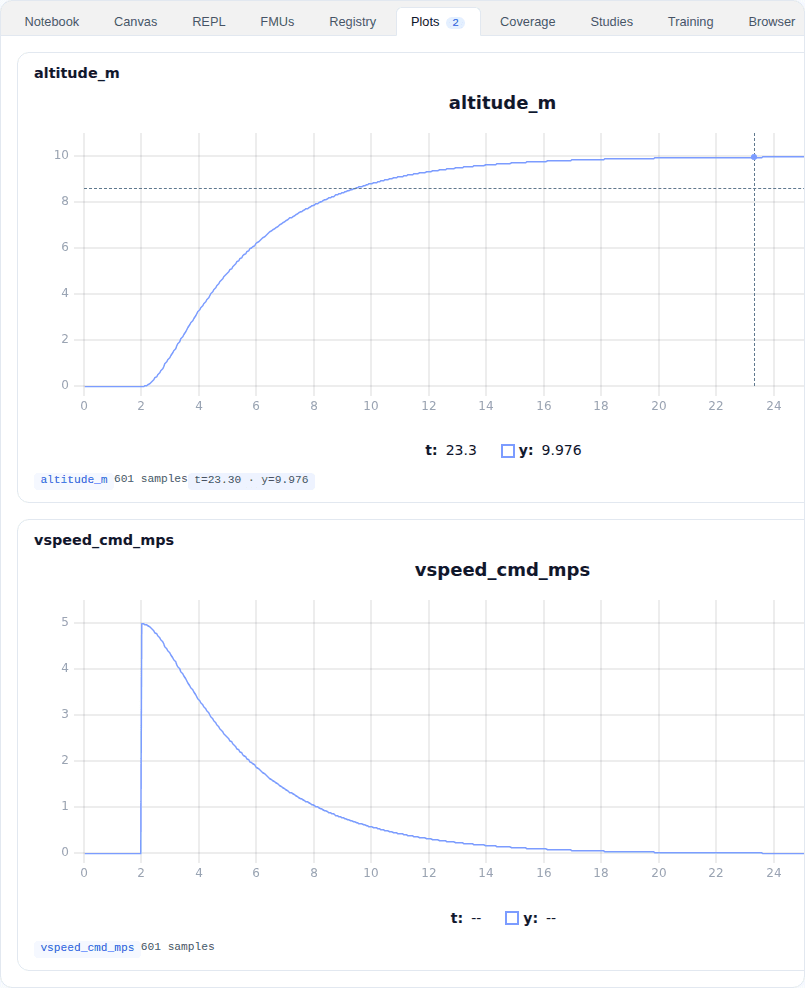
Controllo in anello chiuso e robotica — autopiloti, azionamenti motore e manipolatori modellati e tarati sul canvas.
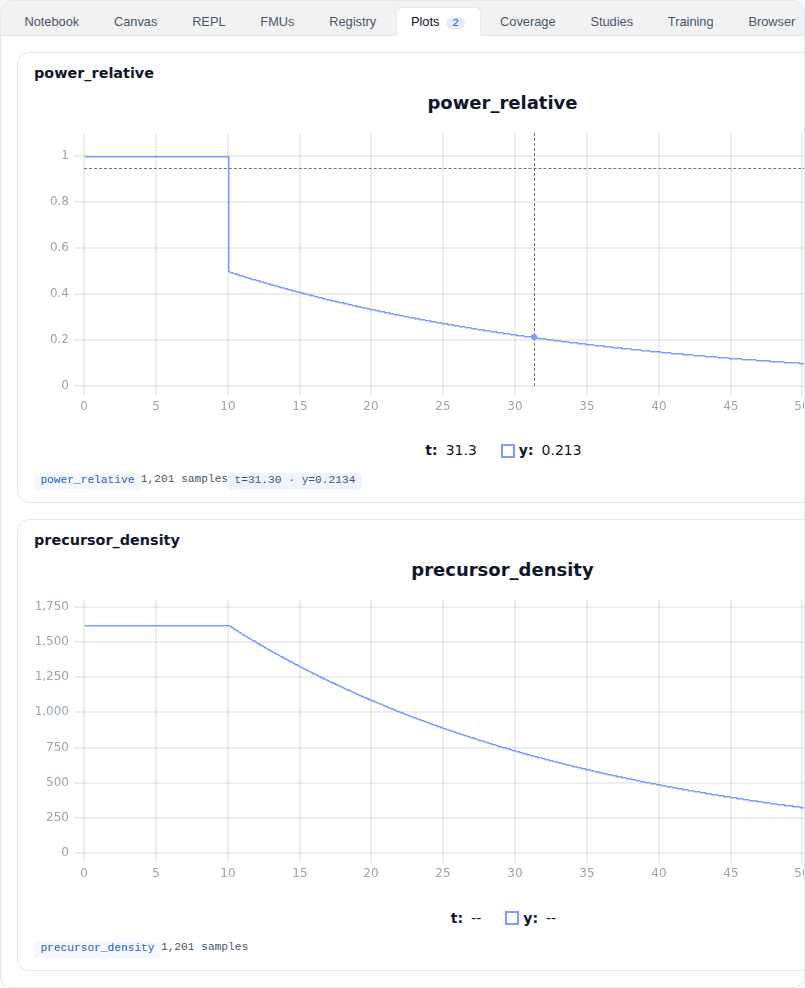
Reattori, separazioni e trattamento delle acque — dinamica e controllo di processo, dalla cinetica alla conformità.
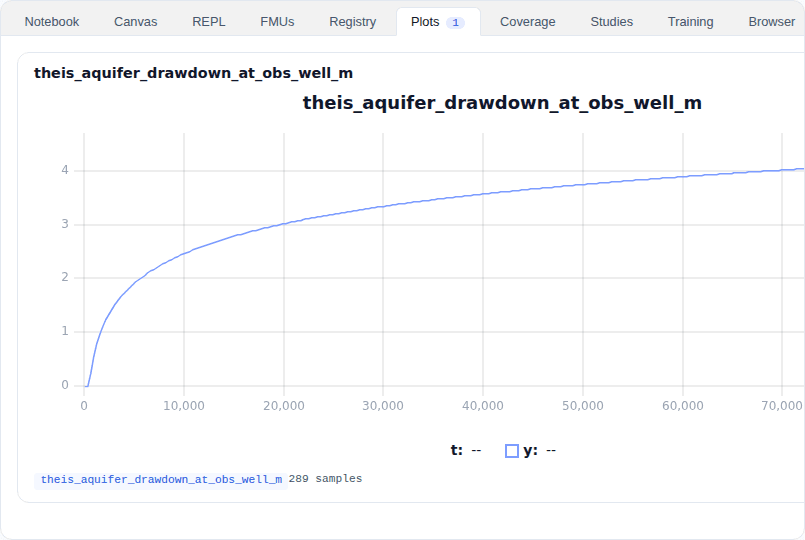
Sistemi terrestri — falde acquifere, retroazioni climatiche, calotte glaciali e chimica atmosferica.
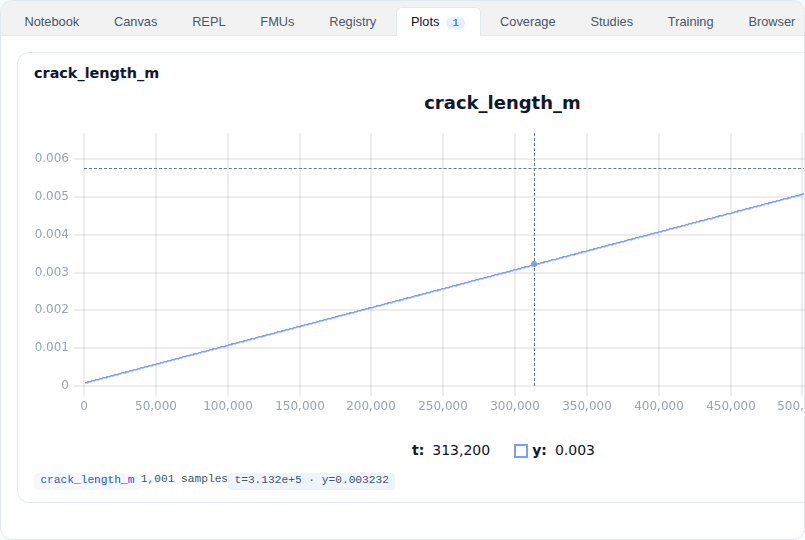
Materiali e meccanica strutturale — trasformazioni di fase, fatica, diffusione e risonanza.
Elaborazione del segnale e comunicazioni — modulazione, recupero della portante e filtraggio adattivo.
Elettronica di potenza ed energia — convertitori, inverter, accumulo e supporto alla rete.
Fisiologia ed epidemiologia — dinamica cardiovascolare, farmacocinetica, neuroni e curve epidemiche.
Aerospazio, astrodinamica e settore marittimo — meccanica orbitale, dinamica delle imbarcazioni e mescolamento oceanico.
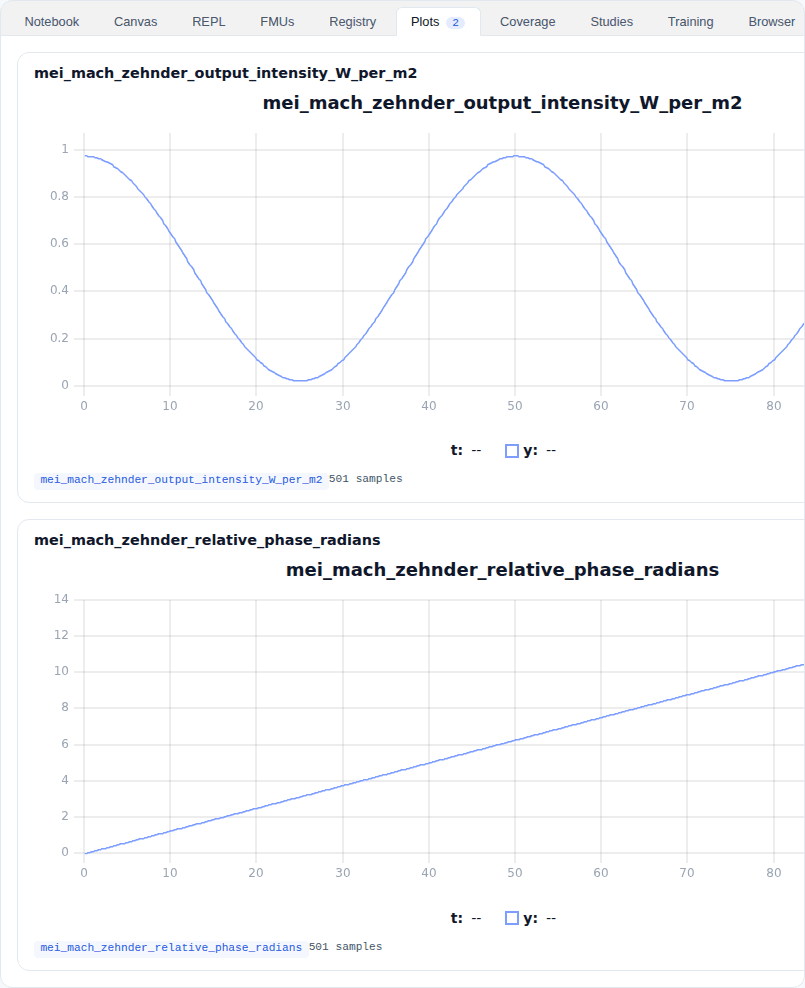
Ottica e fotonica — interferenza, polarizzazione e statistica dei fotoni.
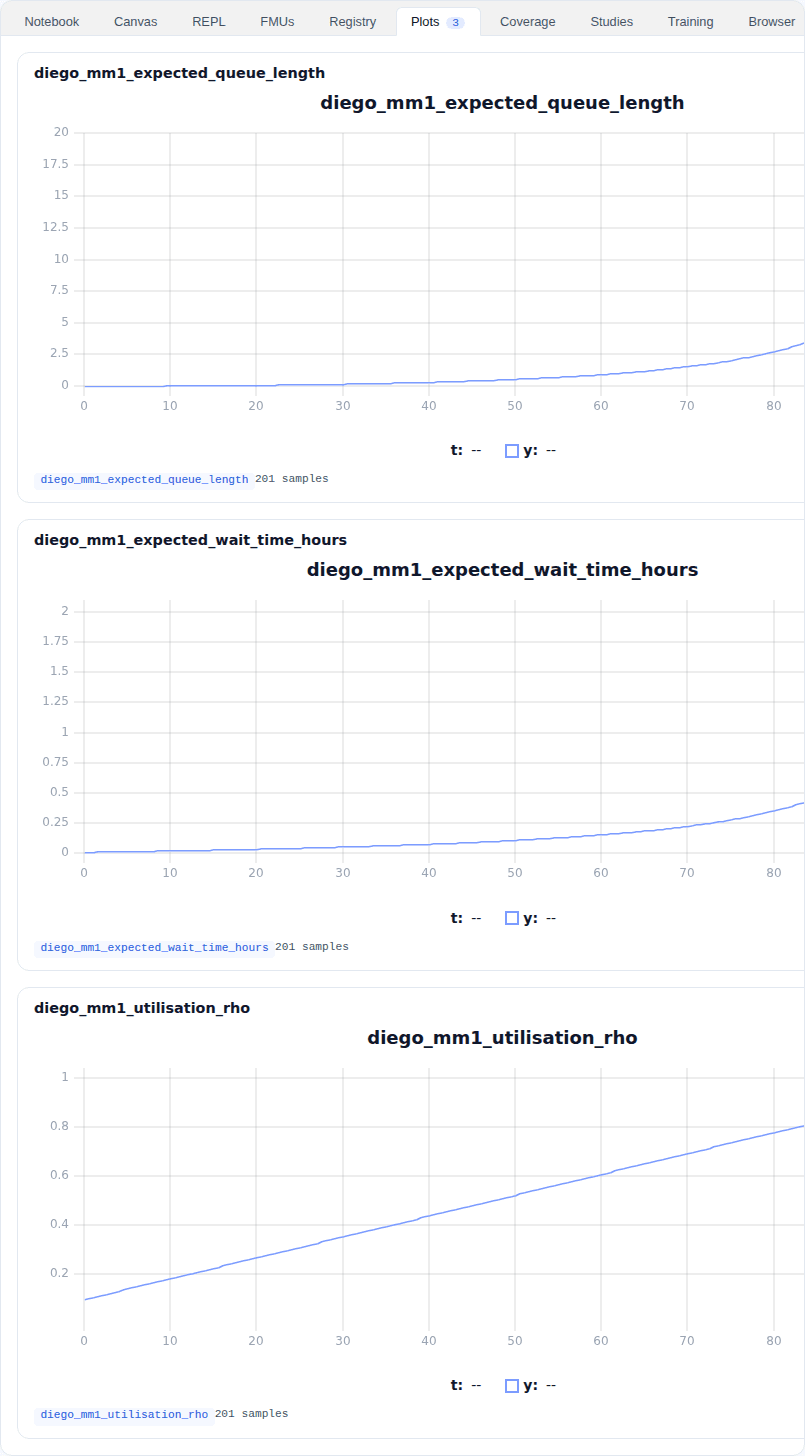
Operations e finanza — teoria delle code, inventario, previsione e pricing delle opzioni.
3D parametrico / CAD con the3djin — geometria programmatica, sweep di parametri ed esportazione STEP.
DjiniousLabIA e agenti
DjiniousLab include un agente IA integrato nell'app, due CLI e un server MCP — così tu, la tua CI e agenti esterni come Claude Code, OpenAI Codex e Pi possono guidare l'intero anello modella→simula→genera in modo programmatico, dietro gli stessi gate di approvazione usati dalla UI.
Un agente sidecar basato sul provider LLM di tua scelta (chiavi cifrate a riposo) con oltre 30 strumenti: esegue simulazioni, linearizza modelli, adatta leggi simboliche, addestra surrogati neurali e avvia la generazione di codice.
Linearizzazione del guadagno DC, regressione simbolica, risposta in frequenza e margini di stabilità; blocchi surrogati MLP, adattamenti neural-ODE e controllori PID e a retroazione di stato auto-tarati.
Ogni operazione di scrittura e ogni esecuzione REPL passa da un gate: l'assistente propone l'azione e attende una conferma esplicita prima di eseguirla. L'ispezione in sola lettura non richiede mai approvazione — solo le mutazioni la richiedono.
Il binario djl rispecchia l'intera superficie della SPA: progetti, canvas (inclusa la modifica di nodi ed edge), notebook (inclusa la modifica delle celle) ed esecuzioni, esecuzioni di celle e sessioni REPL trasmesse via WebSocket.
Qualsiasi agente compatibile con MCP — Claude Code, OpenAI Codex, Cursor, Pi, OpenCode o il tuo orchestratore — si autentica con un unico token bearer djmcp_ revocabile e chiama lo stesso set di strumenti usato dall'assistente integrato nell'app.
Una seconda CLI, djinious, gestisce il livello operatore per deploy e CI: replay, codegen, sweep, optimise, rl-train, sign, verify e transpilazione MATLAB.
DjiniousLab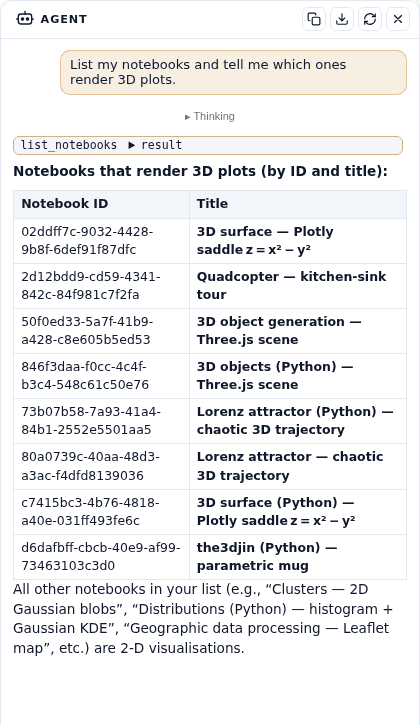
Funzionalità
Ogni funzionalità di DjiniousLab è al servizio di un unico anello: modella il tuo sistema come replica digitale, simulalo e testalo, poi genera ciò che spedisci. Pilastri integrati, nessuno sblocco di toolbox, nessun componente aggiuntivo per postazione.
Blocchi di segnale, elettrici, meccanici, rotazionali, idraulici, termici, pneumatici e DSP, più librerie di dominio dalla robotica e l'aerospazio fino alla rete elettrica e agli impianti di potenza.
Rilevamento dei loop algebrici e riduzione dell'indice di Pantelides in fase di compilazione; il GIR viene abbassato a ModelingToolkit.jl con semplificazione simbolica.
Gerarchia dei sottosistemi, gestione delle varianti e override dei parametri per nodo in un unico posto.
Rivoluzione, estrusione, loft, offset, raccordo, smusso e operazioni booleane in puro Python; ParameterSet con limiti, unità ed espressioni.
Tsit5 (esplicito), Rodas5P (stiff), IDA (DAE) — scelti automaticamente per ogni sottosistema.
Oscilloscopi in streaming via Apache Arrow a oltre 1 M campioni/s, senza buffering lato client.
Kernel Julia e Python, reattività in stile Pluto e una REPL che condivide il processo del kernel.
Plotly, Three.js, globo Cesium, mappe Leaflet, SVG sanificati, canvas in linea, widget di parametri e barre di avanzamento — caricati on demand e trasmessi in streaming man mano che l'esecuzione procede.
Latin Hypercube, CMA-ES, Nelder-Mead, GP bayesiano.
Sweep cartesiani su tutte le combinazioni, con avanzamento live a ogni iterazione.
PPO, DDPG, SAC addestrati contro l'ambiente di simulazione; le policy si esportano come FMU o come blocco nativo.
Rust #![no_std] — verificabile, no_alloc, pronto per la revisione IEC 61508 — per STM32, Cortex-M, ESP32/RISC-V, WASM e x86-64.
La CI verifica che il firmware corrisponda alla traccia di simulazione, in modo deterministico indipendentemente da OS o hardware.
the3djin genera già oggi geometria STEP / STL direttamente da una cella del notebook; il design generativo da casi di carico simulati è sulla roadmap.
Incapsula qualsiasi file .fmu conforme come blocco del canvas a pieno titolo; compila qualsiasi modello DjiniousLab per la co-simulazione in strumenti di terze parti.
Transizioni di rate, bus creator/selector, From/Goto — e importazione di modelli MATLAB per facilitare la migrazione da una base di codice a blocchi esistente.
Yjs CRDT: modifiche simultanee al canvas con cursori di presenza, zero conflitti di merge.
Ogni salvataggio crea un commit; branch, diff e revert dalla UI. L'hash GIR su ogni esecuzione ricollega qualsiasi risultato all'esatto stato del modello che lo ha generato.
Fiducia
Esegui la replica digitale del tuo prodotto sulla tua infrastruttura. Single sign-on, isolamento, verificabilità e osservabilità fanno parte della piattaforma, non sono un ripensamento — distribuisci on-premises, nel tuo cloud o air-gapped senza modifiche all'architettura.
Autenticazione bearer-JWT con discovery JWKS. Solo RS256 ed ES256 — alg:none viene rifiutato al gateway. Funziona subito con Okta, Auth0, Keycloak e Zitadel.
OIDCIsolamento per tenant con quote granulari su progetti, modelli, notebook, esecuzioni e sessioni concorrenti; la misurazione per sessione alimenta la tua pipeline di fatturazione.
Ogni sessione di calcolo viene eseguita in un worker sandboxed: rootfs in sola lettura, nessuna rete di default, filtro seccomp applicato. I runtime Firecracker microVM e gVisor sono target di deployment supportati.
Trail di audit append-only con content-hash e versione su ogni mutazione, trasmesso in streaming verso l'object storage con immutabilità object-lock.
Trace OpenTelemetry distribuiti su gateway, worker e SPA frontend, con target SLO per il round-trip delle celle, l'avvio delle simulazioni e la latenza degli oscilloscopi.
OTLPPercorso di provisioning utenti e gruppi SCIM per l'RBAC per progetto — nessuna creazione manuale di account, nessun accesso obsoleto.
SCIMMetadati e blob restano nella regione che scegli. Snapshot orari, più la provenienza delle esecuzioni tramite hash GIR, consentono la riproduzione bit-esatta di qualsiasi simulazione passata da zero.
Unità FMI 3.0, repository git semplici e firmware Rust leggibile da un umano che si compila senza la piattaforma. I deployment air-gapped eseguono l'intero stack da un unico file compose senza dipendenze esterne.
Modello di minaccia STRIDE, TLS imposto end-to-end, SBOM per artefatto, attestazioni di esecuzione firmate, toolchain fissate (pinned), scansione Trivy + cargo-audit e SAST Semgrep.
Nel filo digitale
DjiniousLab svolge la propria parte del ciclo di ingegneria e trasmette le proprie evidenze — e funziona altrettanto bene anche da sola.
DjiniousLabModellazione e simulazioneDa solo, DjiniousLab è un ambiente completo di progettazione model-based: canvas, notebook, simulazione, ottimizzazione e generazione di codice in un unico strumento, con importazione ed esportazione FMI 3.0 per lavorare accanto agli strumenti che già usi.
Casi d’uso
34 casi documentati.
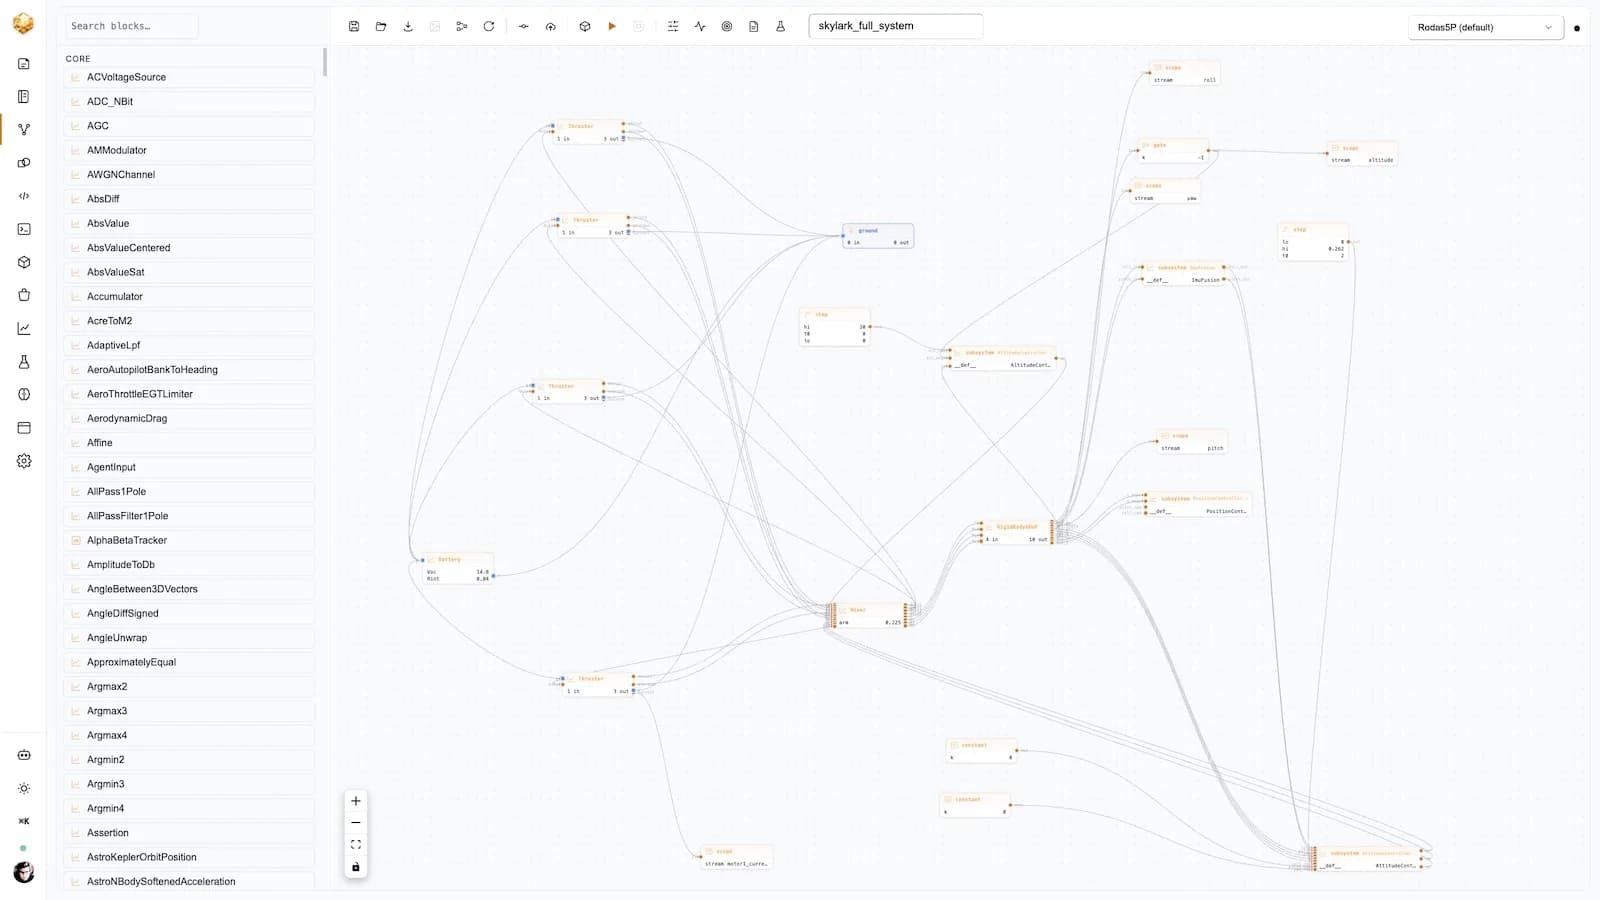 Robotica aereaQuadricottero Djinborn T4Un drone da rilievo di classe 450 come un’unica composizione multibody — cellula, propulsione, sensori, e un autopilota a cascata che vola una missione 6-DoF in anello chiuso.DjiniousLab
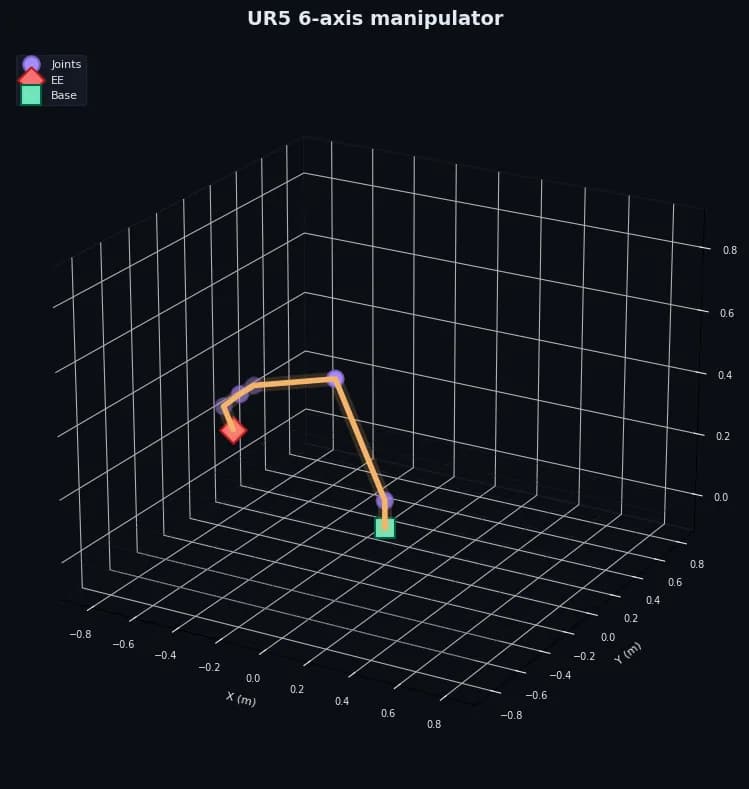 Robotica industrialeManipolatore UR5 a 6 assiUn braccio UR5 spaziale a 6 gradi di libertà come un unico modello multibody — cinematica inversa in forma chiusa che guida un percorso cartesiano dell’end-effector tramite controllo PD per giunto con feedforward di gravità.DjiniousLab
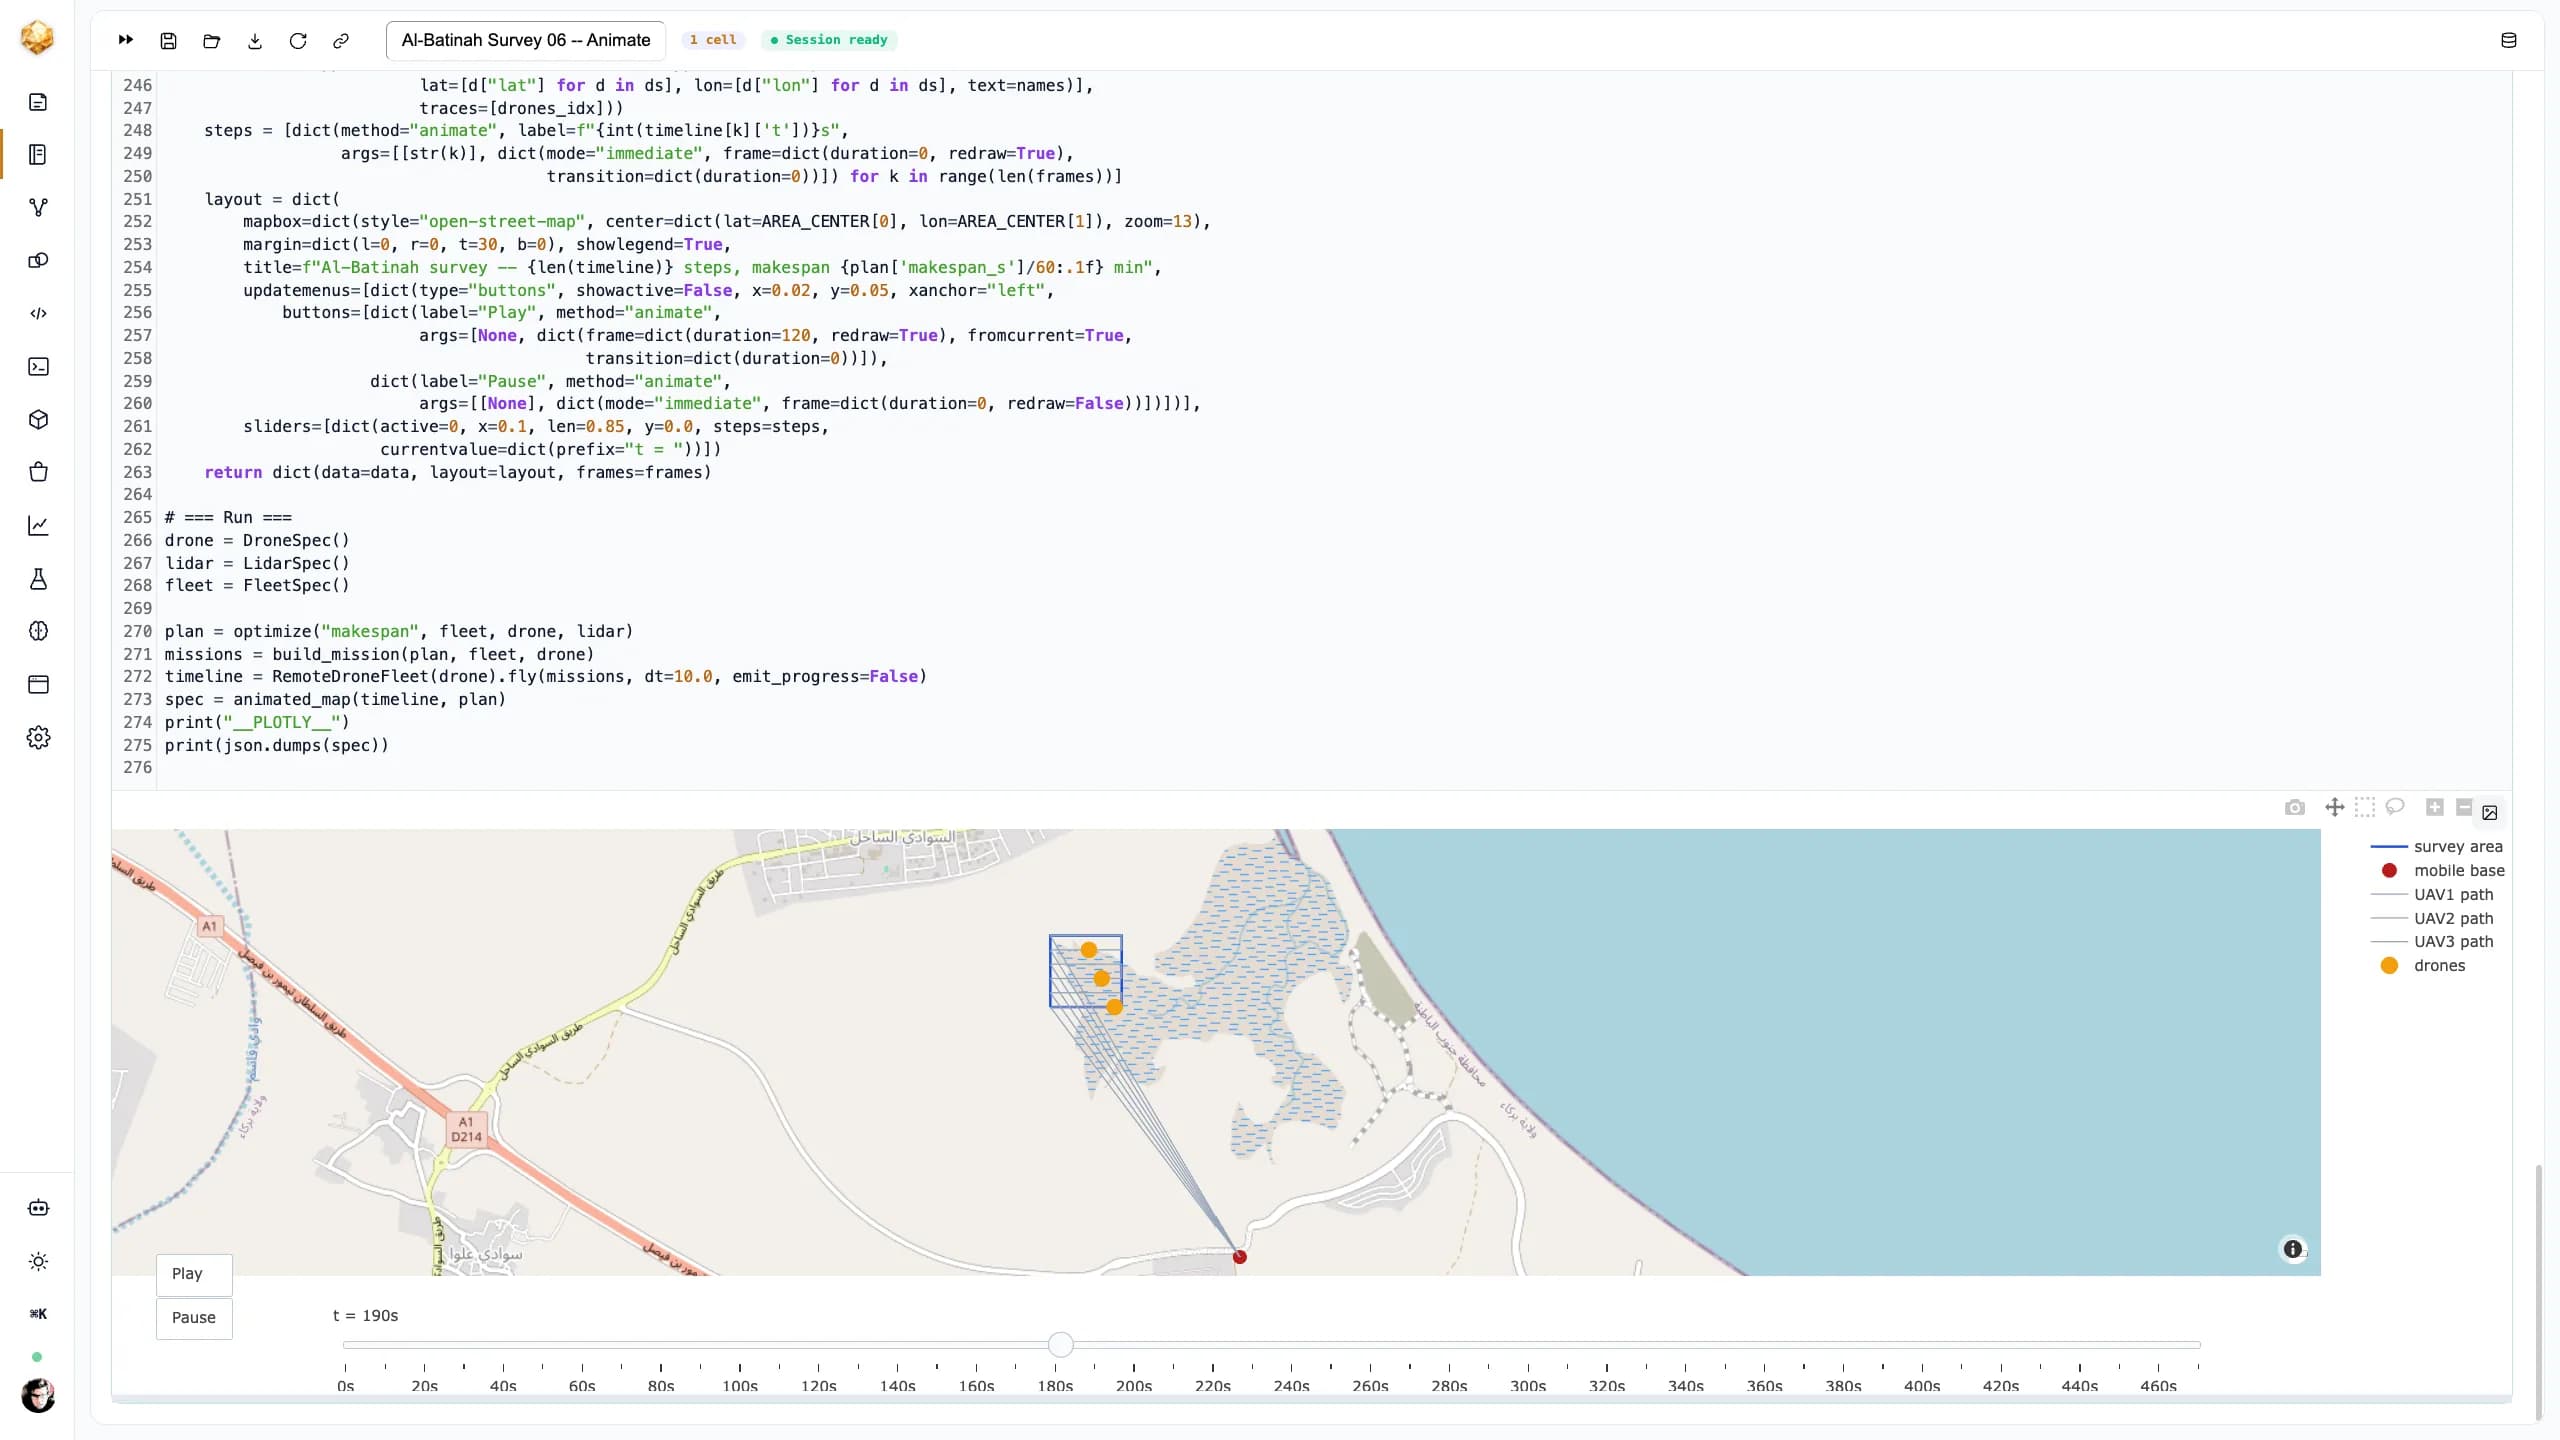 Rilievo con UAVRilievo LiDAR con UAV ad Al-BatinahPianifica e ottimizza un rilievo LiDAR con una flotta di droni su un sito di 500 × 500 m in Oman — adatta la missione alle specifiche della tua flotta, del drone e del sensore, poi guida una missione ottimale su una flotta UAV simulata su una mappa animata.DjiniousLab
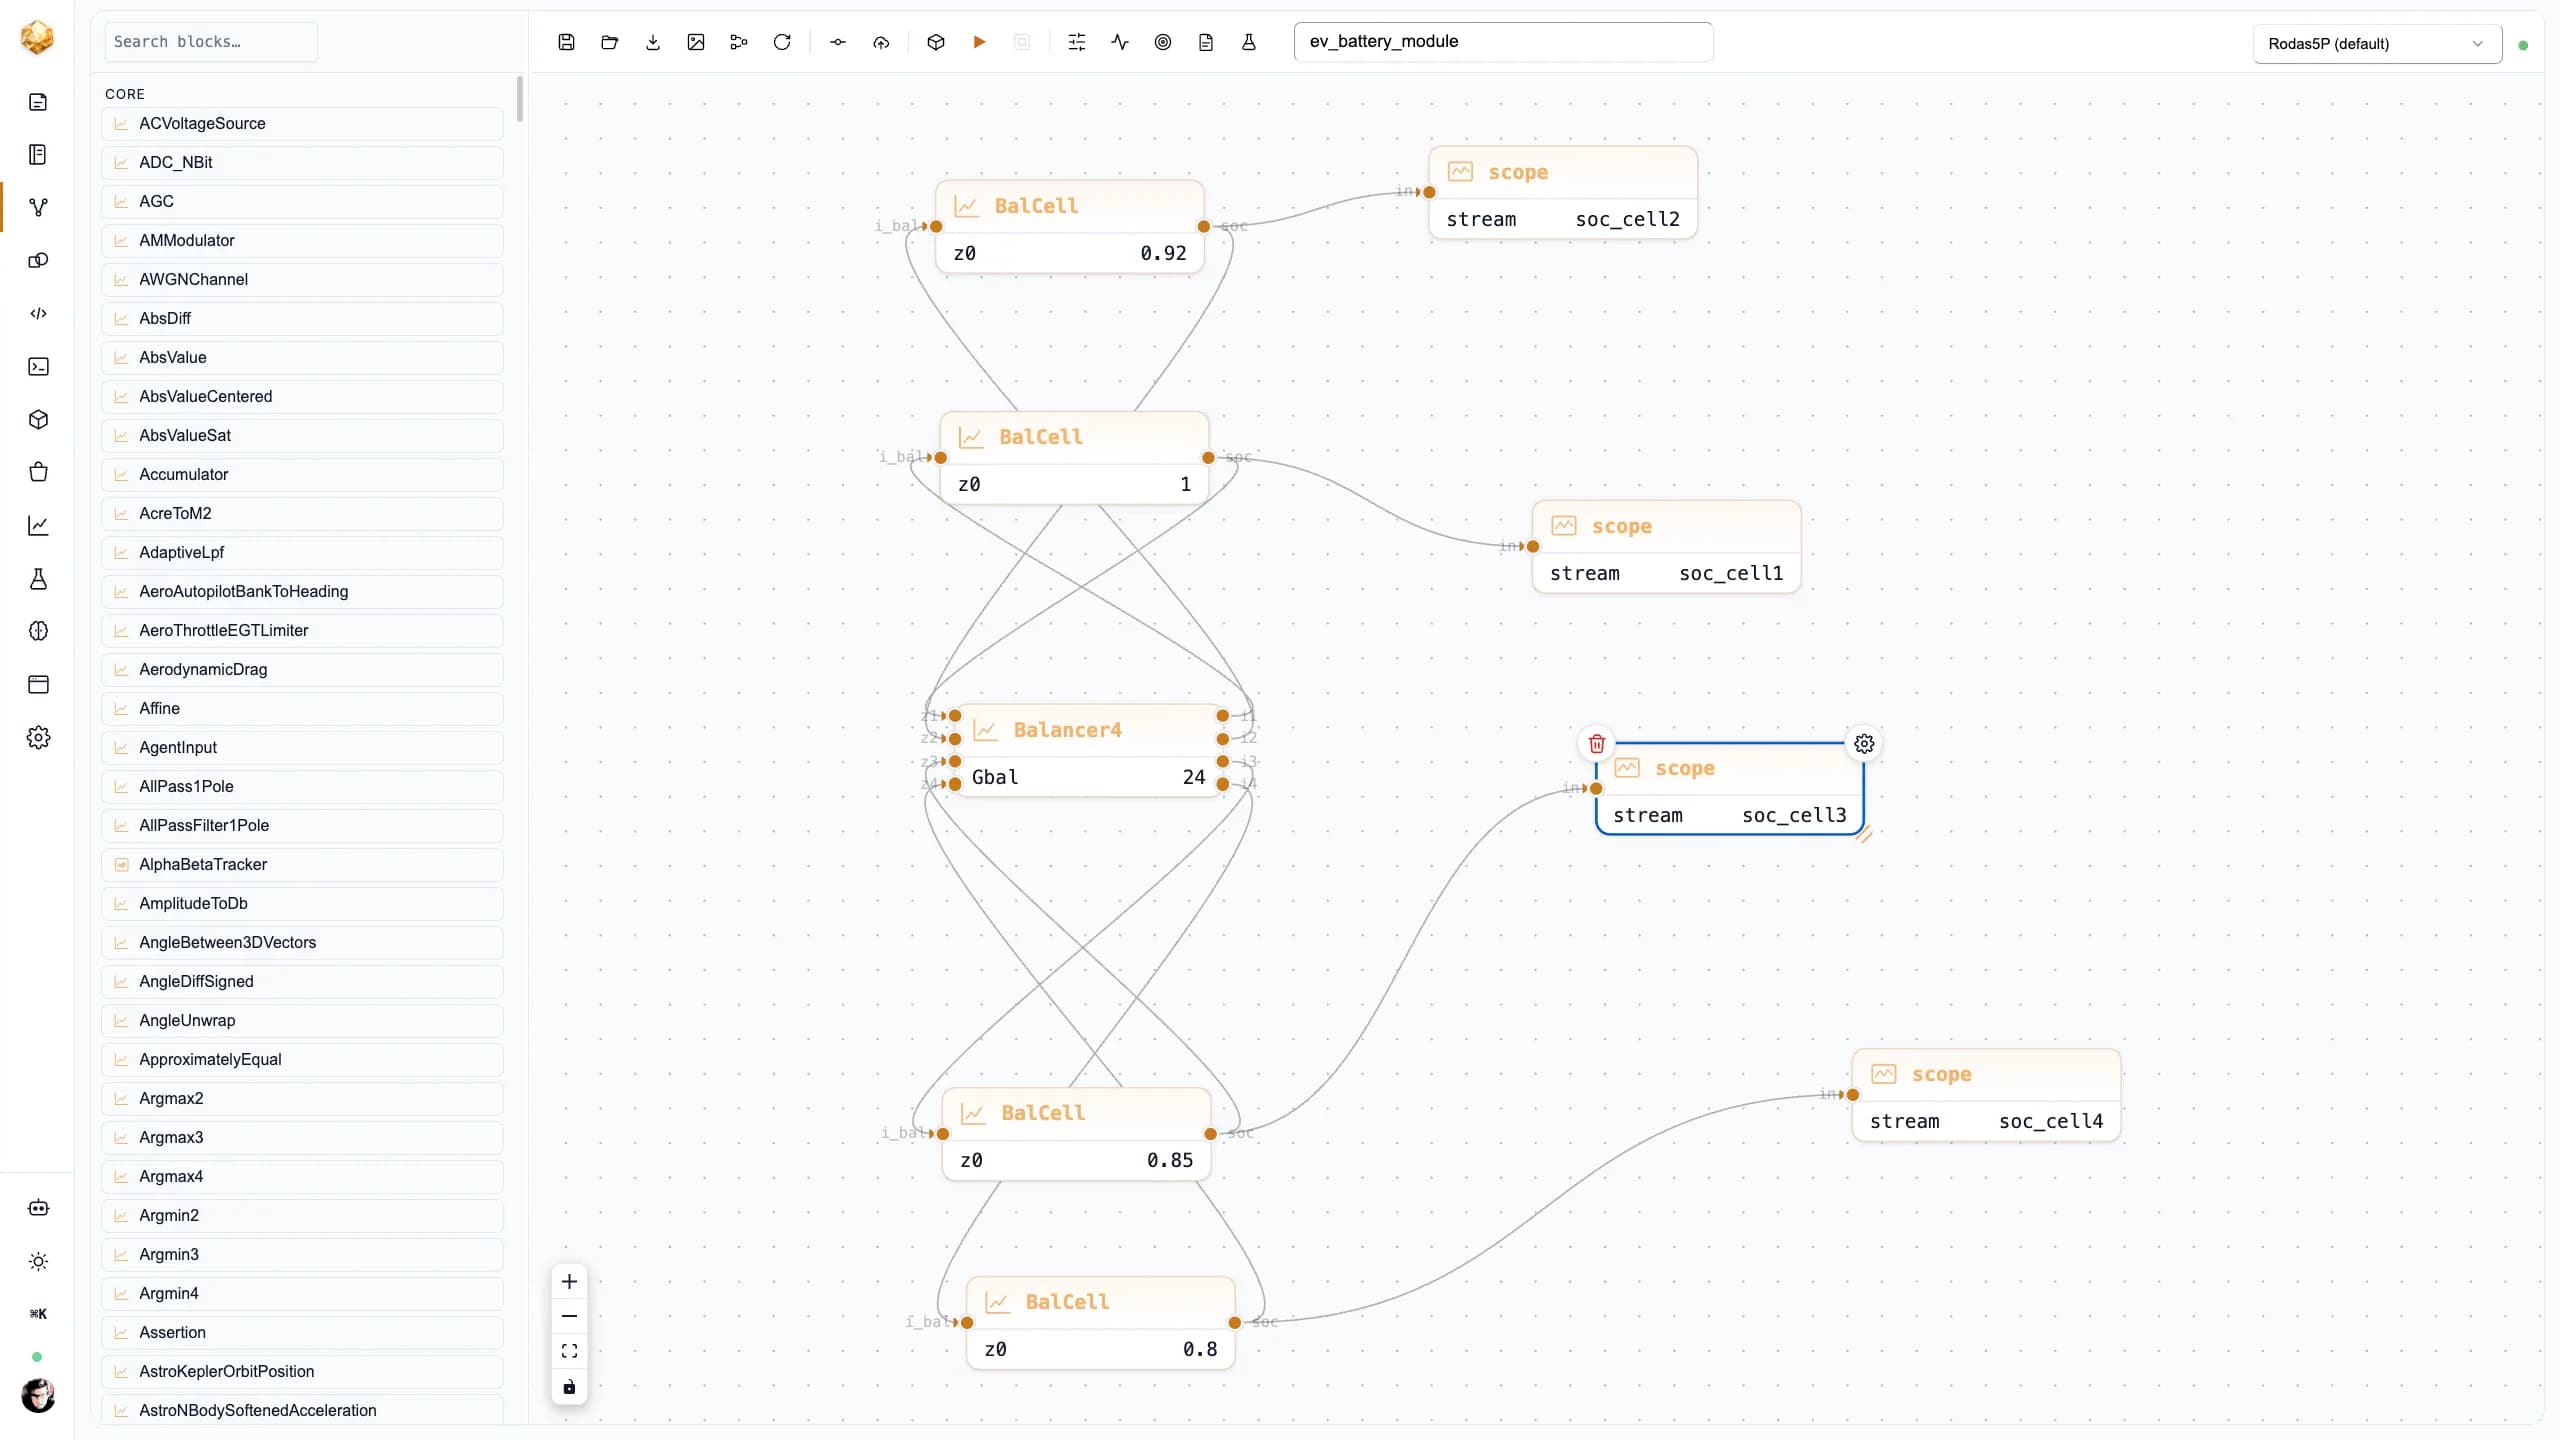 Sistemi a batteriaPacco batteria per veicoli elettriciUn pacco batteria per veicolo elettrico come un unico modello multi-dominio — celle a circuito equivalente, una rete termica accoppiata, un controllore di carica CC-CV e un bilanciatore attivo, composti cella → modulo → pacco ed eseguiti end-to-end.DjiniousLab
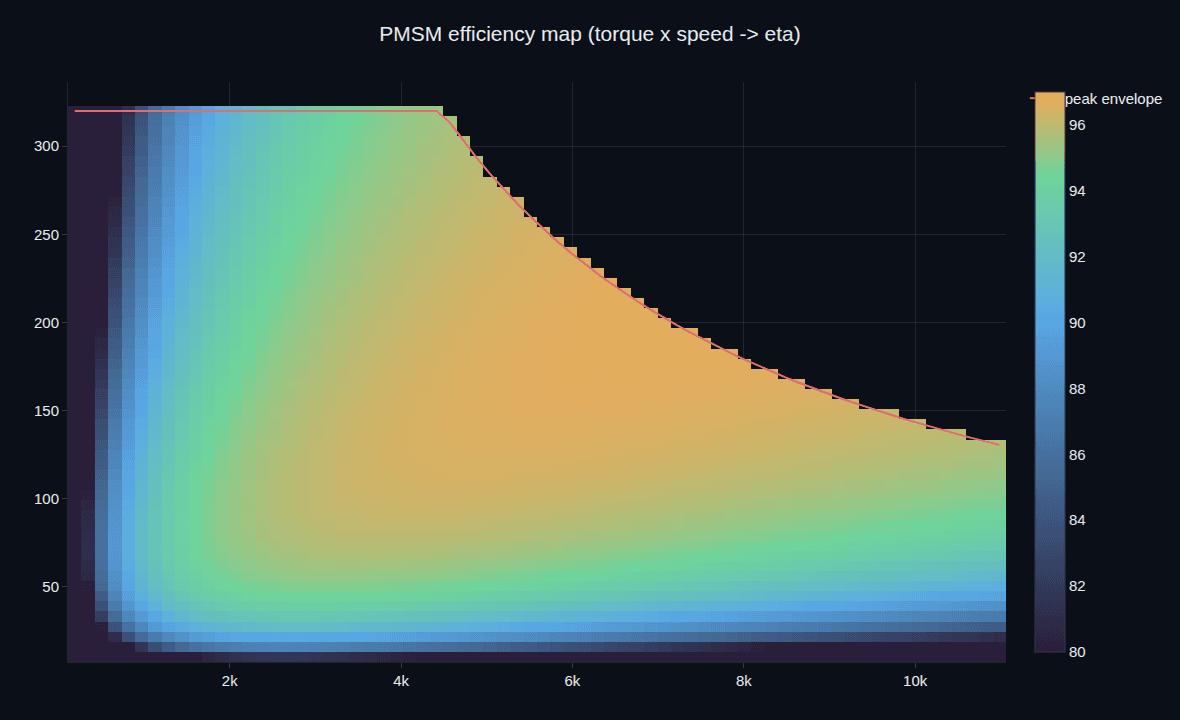 Veicoli elettriciVeicolo elettrico completoIl pacco batteria che hai dimensionato diventa l’auto che guidi — un veicolo elettrico completo sul ciclo WLTP: ciclo di guida, motore di trazione, rigenerazione, la batteria durante il ciclo, termica, e i numeri che vendono un’auto — autonomia, consumo e 0-100.DjiniousLab
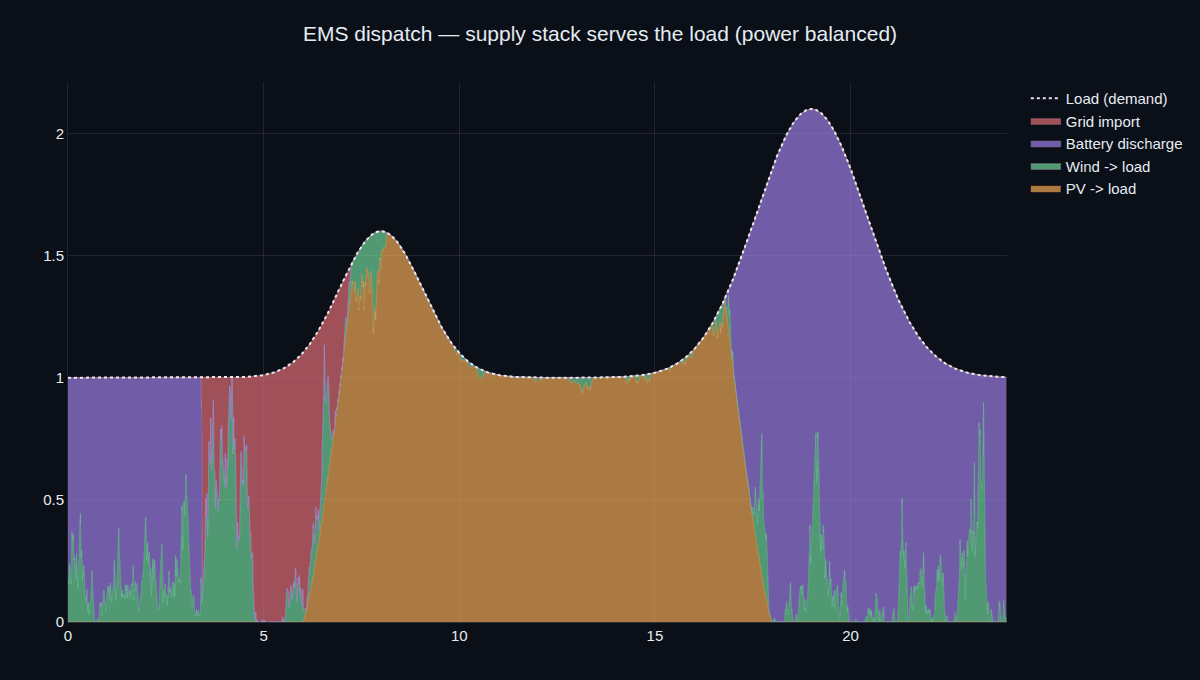 MicroretiMicroreteFotovoltaico + eolico + batteria + connessione alla rete che serve un carico come un unico sistema sotto un controllore di gestione energetica — composto su un bus DC ed eseguito su una giornata: dispacciamento, autosufficienza, riduzione dei picchi, dimensionamento e stabilità in isola.DjiniousLab
Prenota una demo
Vedi DjiniousLab sui tuoi modelli. Guideremo il tuo team attraverso i workflow che contano per te — canvas, notebook, generazione di codice, o tutti e tre.
Lungo il filo
 DjiniousEngineeringOrchestrazione
L’ingegnere di sistema IA: prende in carico l’incarico e porta l’intero progetto attraverso un System Ledger tracciabile.
 DjiniousWorkshopIntegrazione di sistema
Componenti collegati in un sistema completo e chiusi in anello tramite la fisica GPU in NVIDIA Isaac Sim.
 DjiniousSafeCodice certificabile
Specifiche Lean 4 e dimostrazioni verificate dal kernel trasformate in Rust embedded privo di panic, fino a SIL 4.
 DjiniousWorkflowAutomazione ad agenti
Automazione a grafo a cui ogni fase può ricorrere: costruisci un processo, eseguilo, osservalo e sottoponilo ad audit.