 Djinious



Canevas de schémas-blocs
Composez des modèles multi-domaines sur un canevas rapide, accéléré par GPU. La modélisation acausale veut dire que vous dessinez la physique — le solveur se charge des mathématiques.
AcausalLa plateforme
Chaque application prend en charge une partie du travail — et transmet ses preuves à la suivante. Utilisez-les ensemble, ou une à la fois.
Vue d’ensemble de la plateformeVoir comment la boucle fonctionneOrchestration
 DjiniousEngineeringOrchestration
Conception et preuve
 DjiniousLabModélisation et simulation
 DjiniousWorkshopIntégration système
 DjiniousSafeCode certifiable
Exploitation
 DjiniousCCExploitation et SCADADjiniousEngineeringOrchestrationDjiniousLabModélisation et simulationDjiniousWorkshopIntégration systèmeDjiniousSafeCode certifiable
 DjiniousWorldRépliques 3D
 DjiniousMapSIG agentiqueDjiniousCCExploitation et SCADA
 DjiniousDataBase de connaissances
 DjiniousWorkflowAutomatisation agentique
 DjiniousLabModélisation et simulation
DjiniousLab est un carnet d’ingénierie unique pour la conception orientée modèle. Modélisez chaque aspect de votre système, simulez-le et testez-le comme une réplique numérique vivante, puis générez le logiciel embarqué — et les pièces physiques — qui partent en production.
 DjiniousLab
Ce que c’est
Une réplique numérique est un modèle exécutable haute fidélité de votre système — physique, logique de commande, géométrie, tout y est. Dans DjiniousLab, elle vit dans un seul notebook, si bien que le modèle que vous concevez, la réplique que vous testez et les artefacts que vous livrez ne divergent jamais. Modéliser, simuler et générer forment une seule boucle fermée, pas trois outils déconnectés.
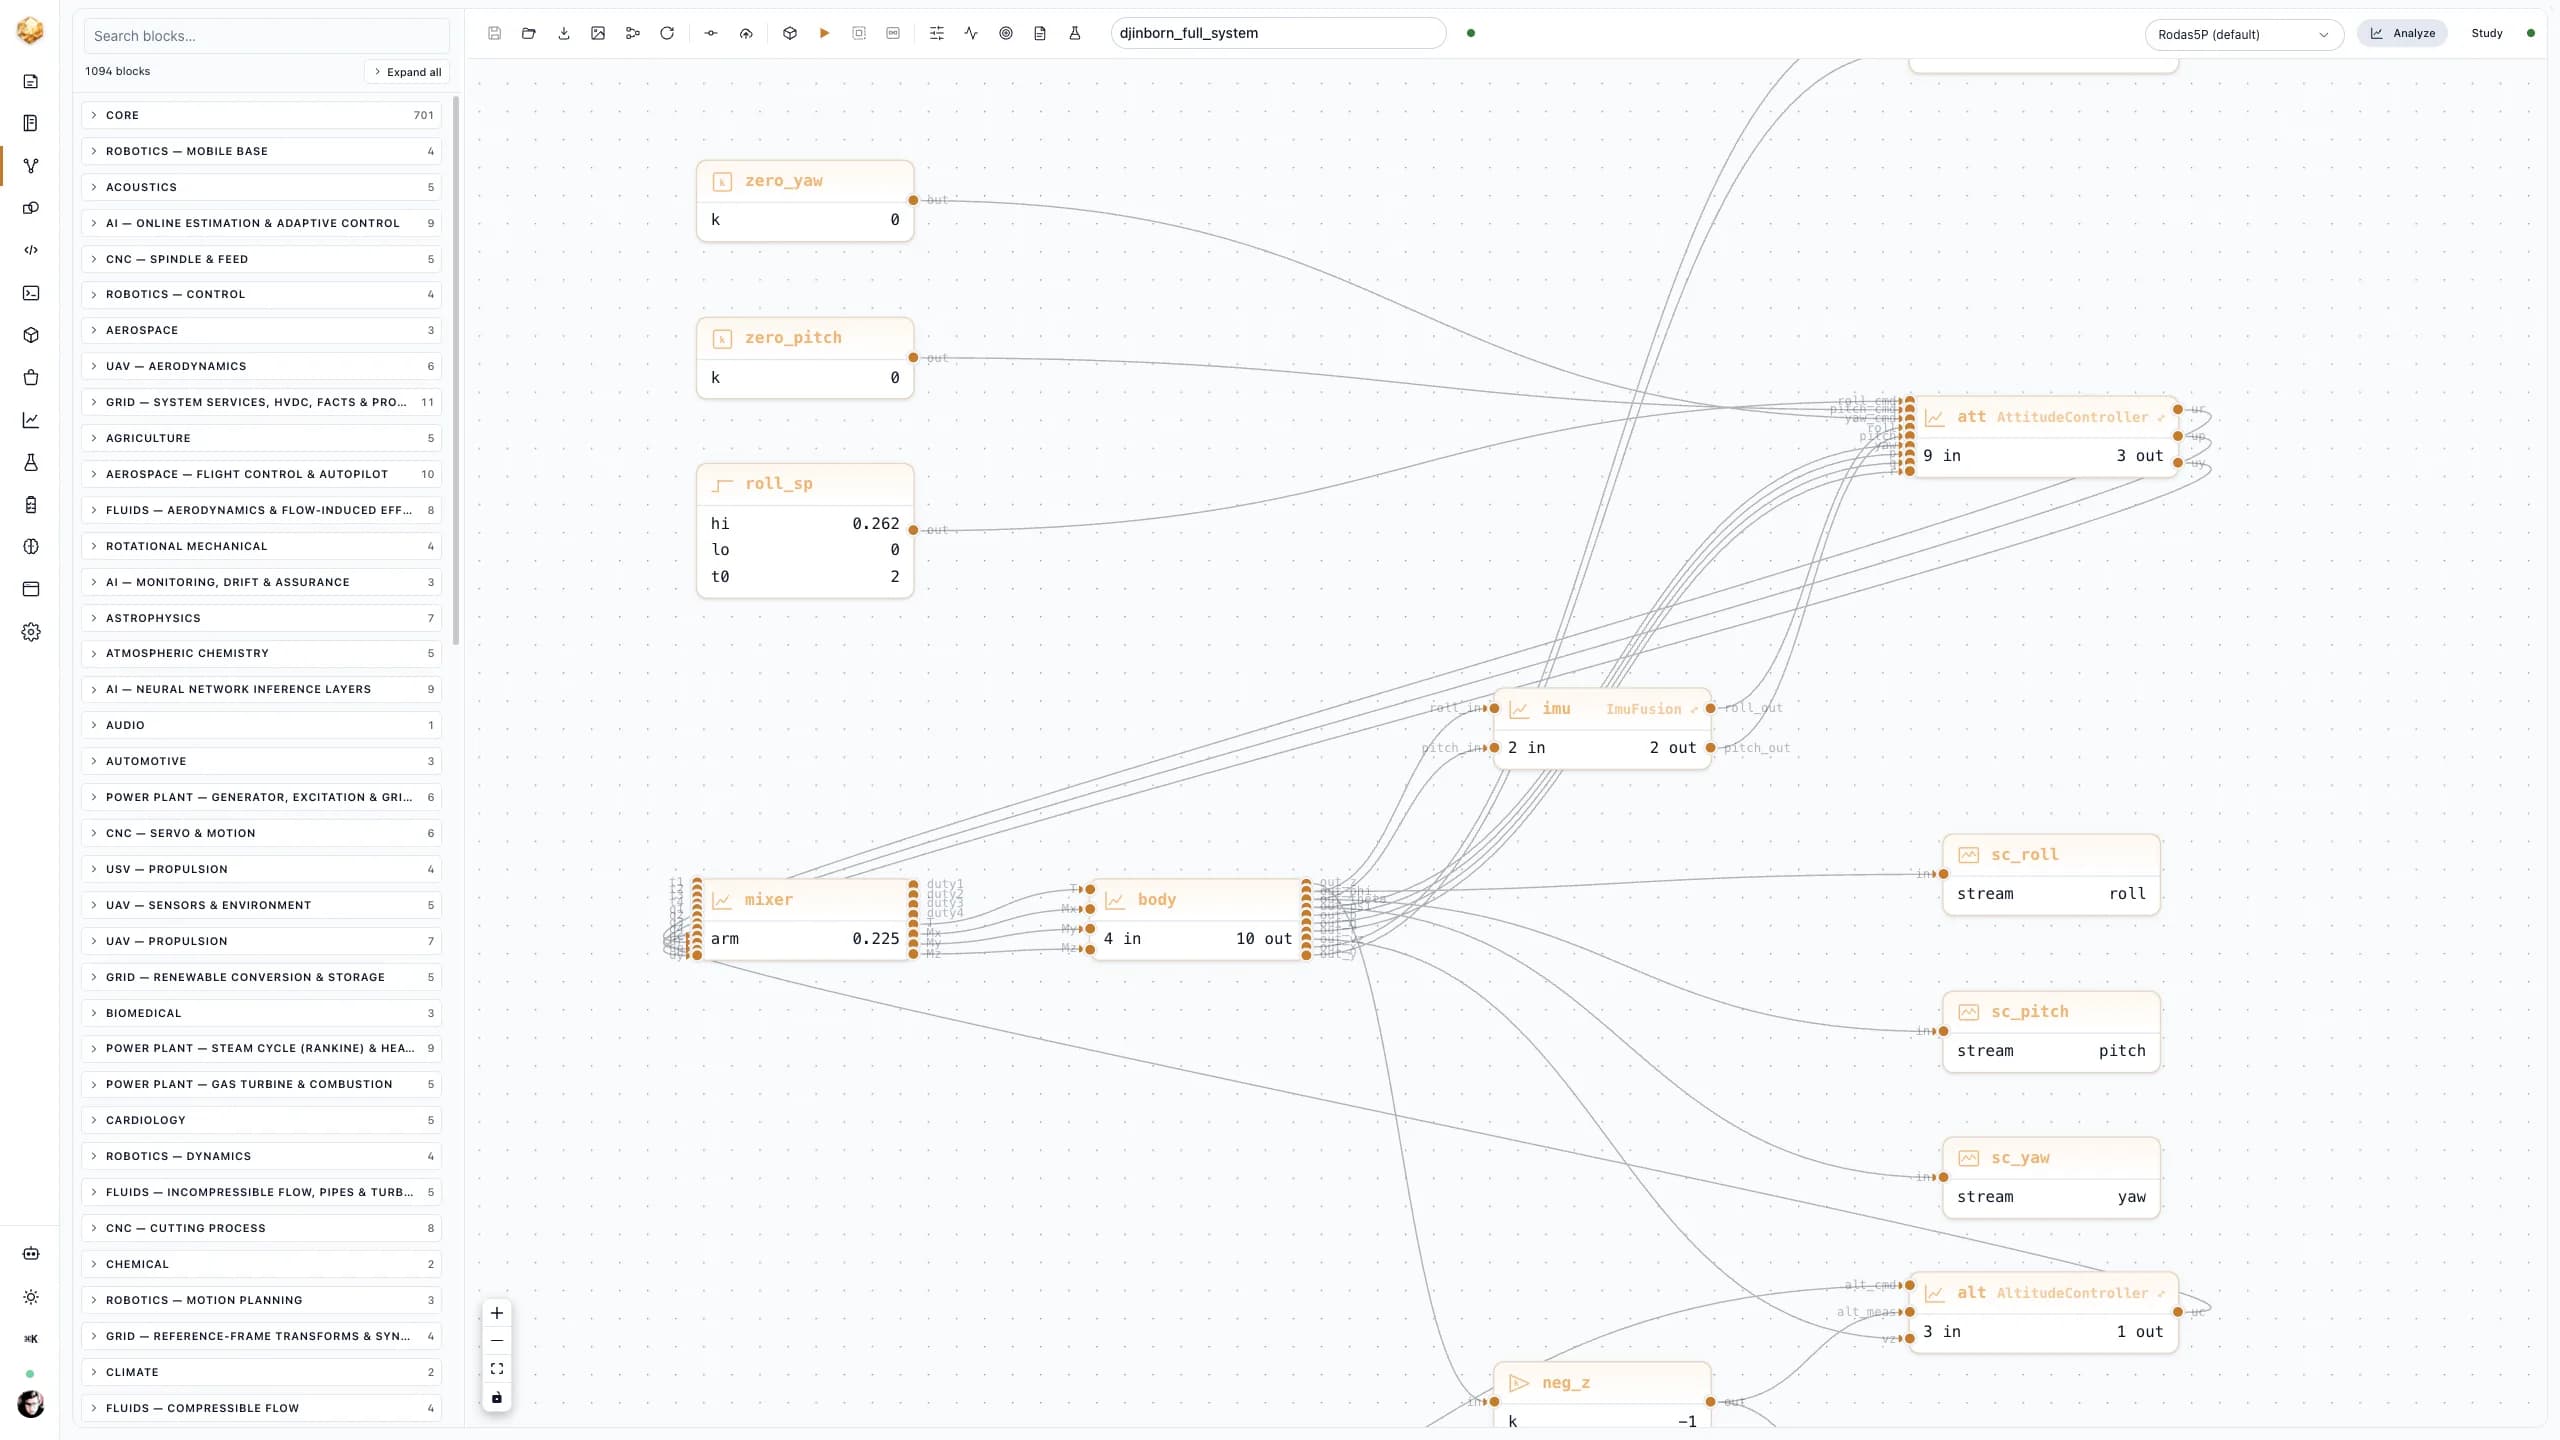
Composez des modèles multi-domaines sur un canevas rapide, accéléré par GPU. La modélisation acausale veut dire que vous dessinez la physique — le solveur se charge des mathématiques.
AcausalModifiez n’importe quelle cellule en amont et toutes les cellules dépendantes se réévaluent automatiquement ; un REPL persistant vous permet d’interroger l’état en direct sans relancer le notebook.
Julia · Pythonthe3djin apporte une API BuildPart / ParameterSet au notebook : révolution, extrusion, balayage, congé, chanfrein et opérations booléennes en Python pur, avec export STEP/STL.
the3djinBalayages de paramètres, optimisation CMA-ES / bayésienne et apprentissage par renforcement PPO/SAC, exécutés depuis le panneau Studies, à côté du canevas.
StudiesCompilez n’importe quel modèle en firmware Rust déterministe #![no_std] pour STM32, Cortex-M, ESP32/RISC-V, WASM ou x86-64 — inclus d’office, pas un module payant.
Rust no_stdChaque exécution est marquée par son hash GIR — reproductible, auditable, bit à bit identique à la relecture.
hash GIRDans le produit
Chaque capture ci-dessous est le produit en fonctionnement.
01 · Canevas
Composez des modèles multi-domaines sur un canevas rapide, accéléré par GPU. La modélisation acausale de classe Simscape veut dire que vous dessinez la physique — le solveur se charge des mathématiques. La détection des boucles algébriques et la réduction d’indice de Pantelides se font à la compilation, pas à 3 heures du matin.
DjiniousLab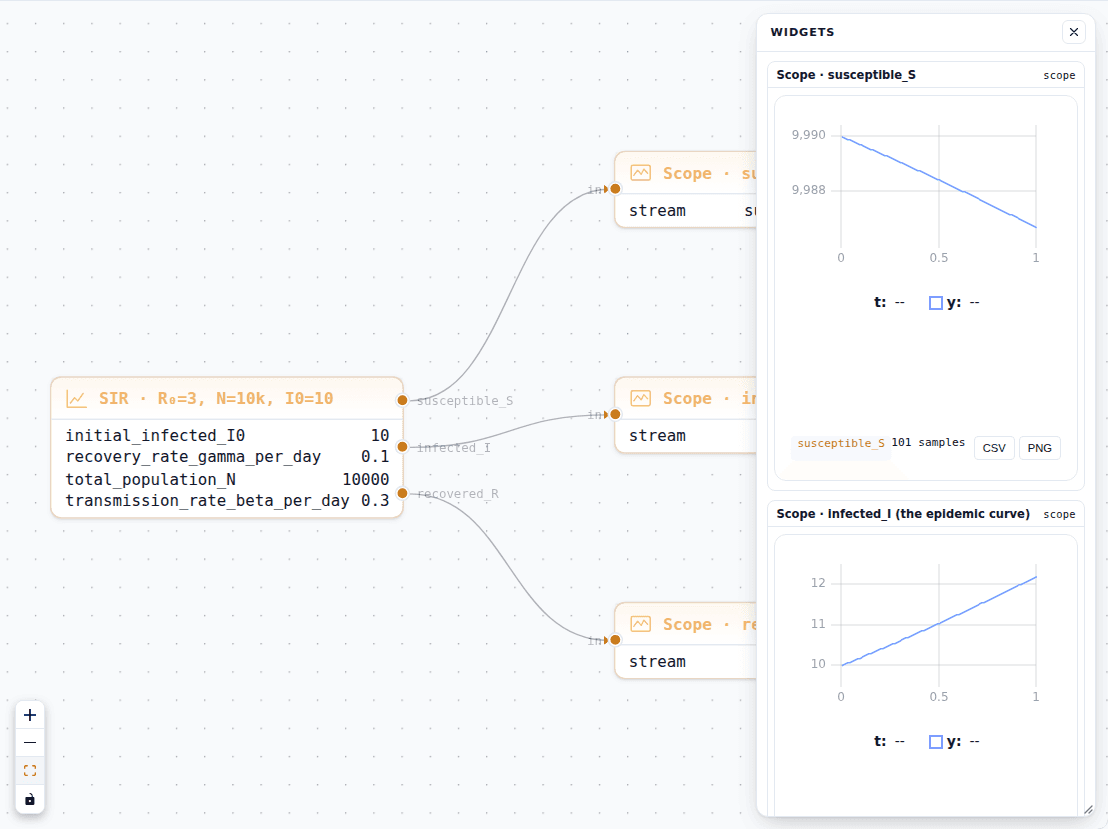
02 · Notebook et REPL
Modifiez n’importe quelle cellule en amont et toutes les cellules dépendantes se réévaluent automatiquement — une réactivité façon Pluto, sans enfermement propriétaire. Un REPL WebSocket persistant vous permet d’interroger l’état en direct sans relancer tout le notebook.
DjiniousLab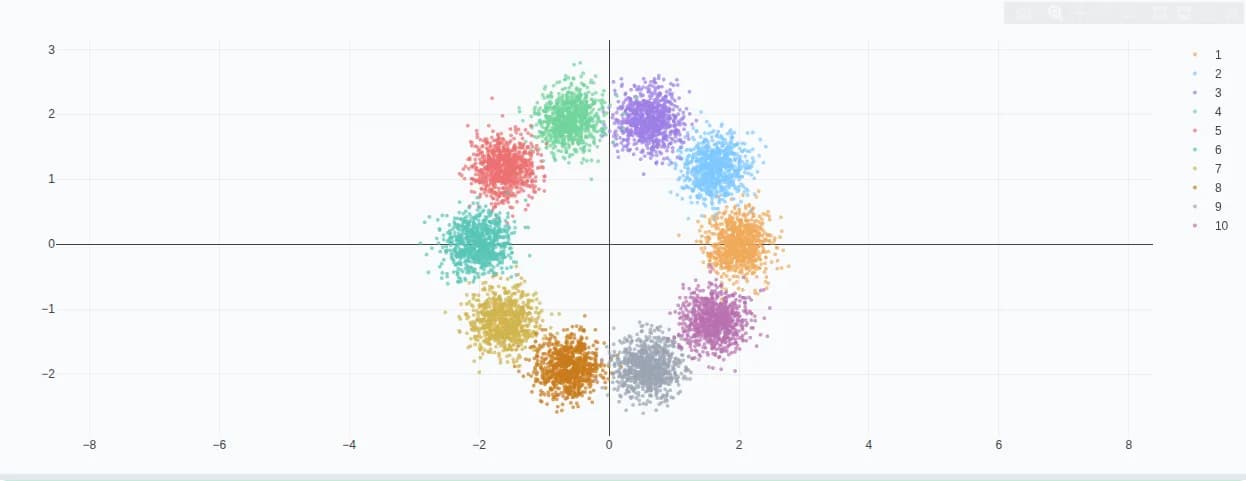
03 · Visualisation
Les sorties s’affichent dans la cellule du notebook en temps réel : inutile d’attendre la fin d’une exécution pour voir le premier point du graphique — d’une surface Plotly à un essaim de satellites en orbite sur un globe Cesium.
DjiniousLab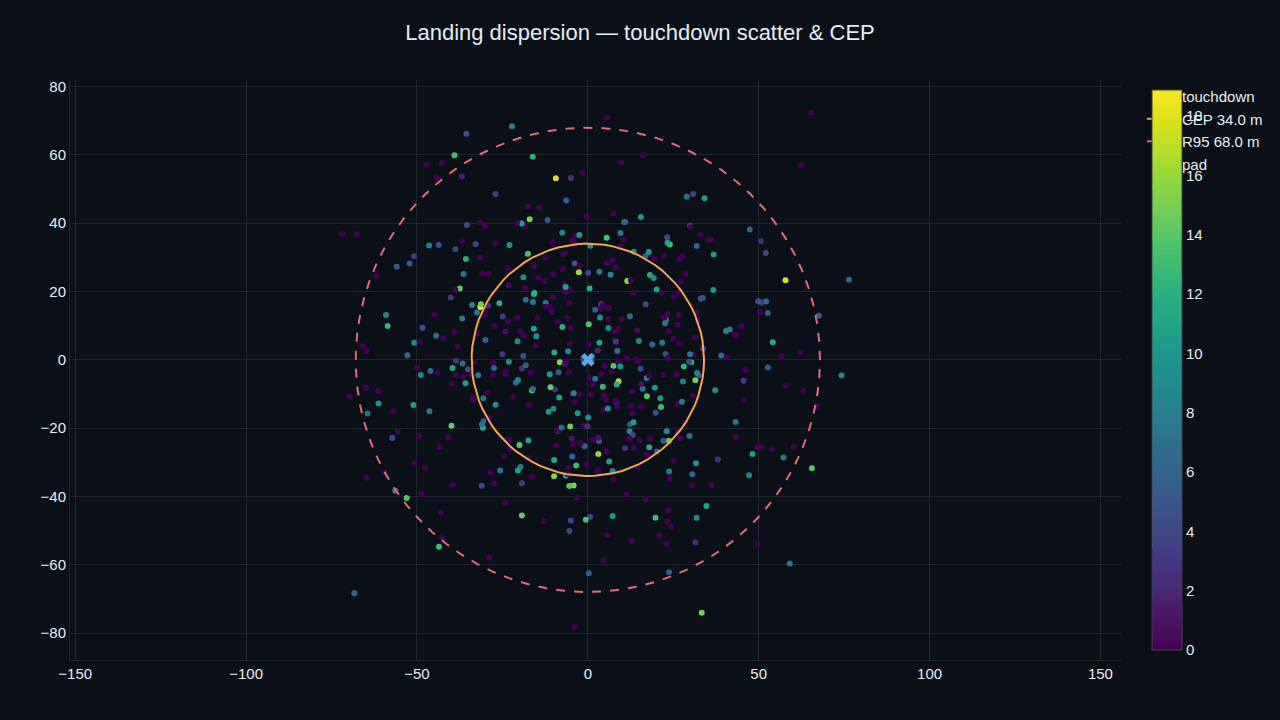
04 · CAO paramétrique
Appelez show(part) et une scène Three.js interactive apparaît en ligne ; appelez sweep_part(...) pour générer des familles de variantes STEP/STL avec une barre de progression en direct. La conception générative, où vous confiez un cas de charge au solveur et le laissez façonner la pièce, est la direction vers laquelle nous nous dirigeons.
DjiniousLab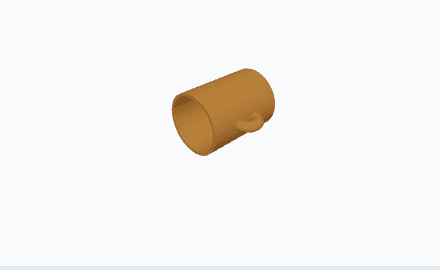
05 · Génération de code
Compilez n’importe quel modèle du canevas en firmware Rust déterministe et no_std via ModelingToolkit + StaticCompiler — le même pipeline symbolique qui fait tourner le solveur pilote l’émetteur. Pas de wrappers écrits à la main, pas de dérive entre la simulation et le déploiement.
DjiniousLab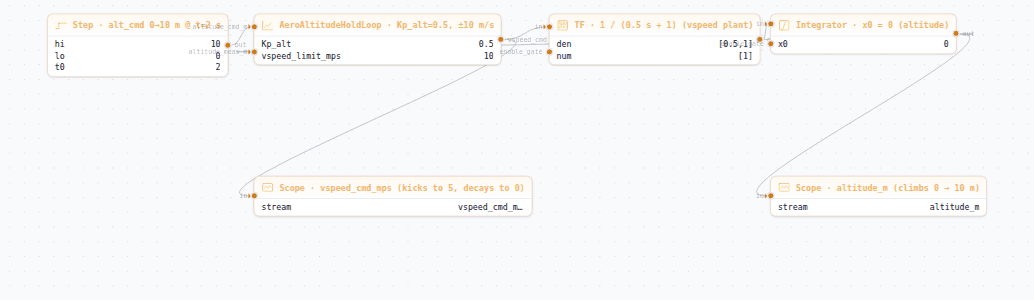
06 · Optimisation et RL
Le panneau Studies s’exécute à côté du canevas, pas dans un outil séparé. Chaque étude envoie sa progression en direct au notebook, et les politiques entraînées s’exportent directement en blocs que vous pouvez replacer dans le modèle.
DjiniousLab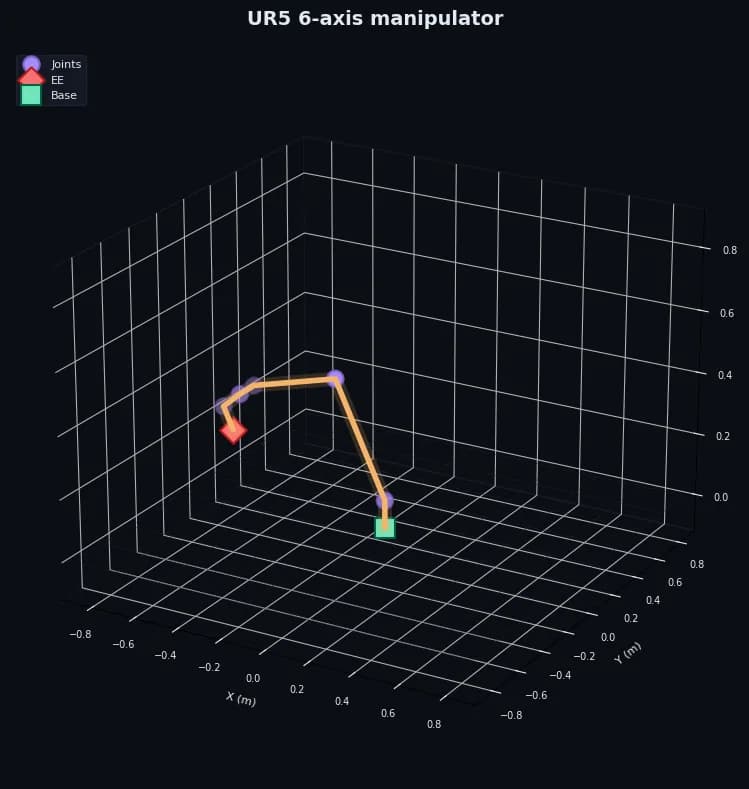
Bibliothèque
DjiniousLab embarque une riche bibliothèque de canevas et de notebooks prêts à l’emploi dans de nombreux domaines d’ingénierie et de science — des modèles de qualité production, pas des exemples jouets. Chaque démonstration est une réplique numérique que vous pouvez ouvrir et exécuter sur le même moteur que celui de la production.
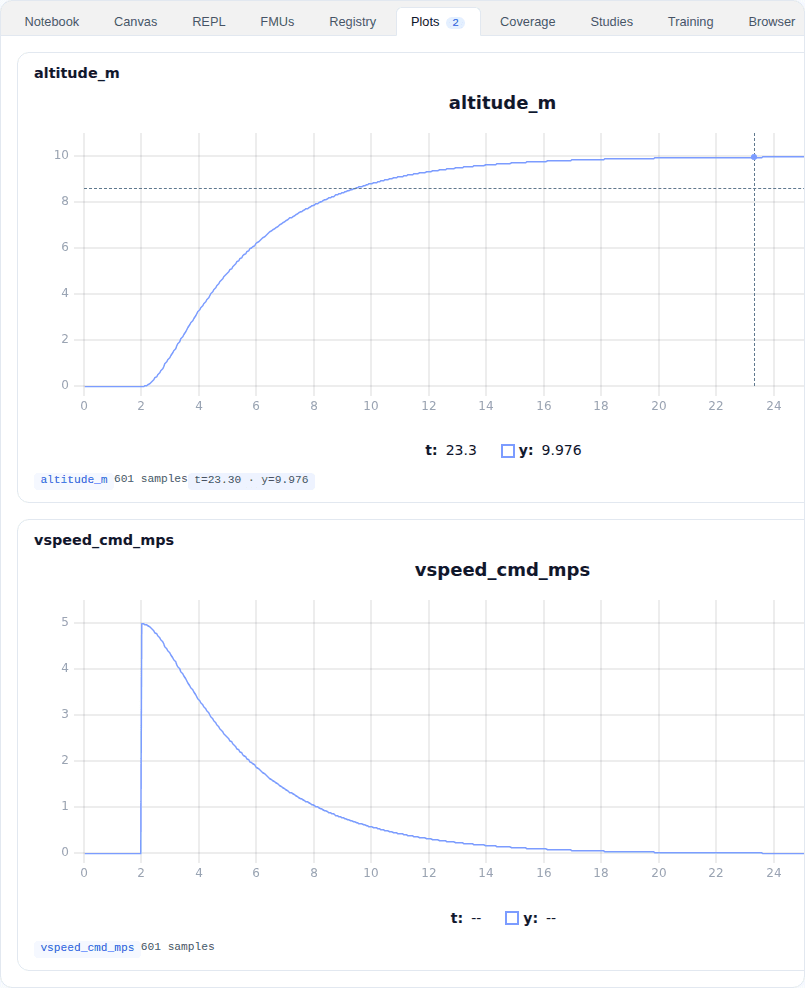
Commande en boucle fermée et robotique — pilotes automatiques, variateurs moteurs et bras manipulateurs modélisés et réglés sur le canevas.
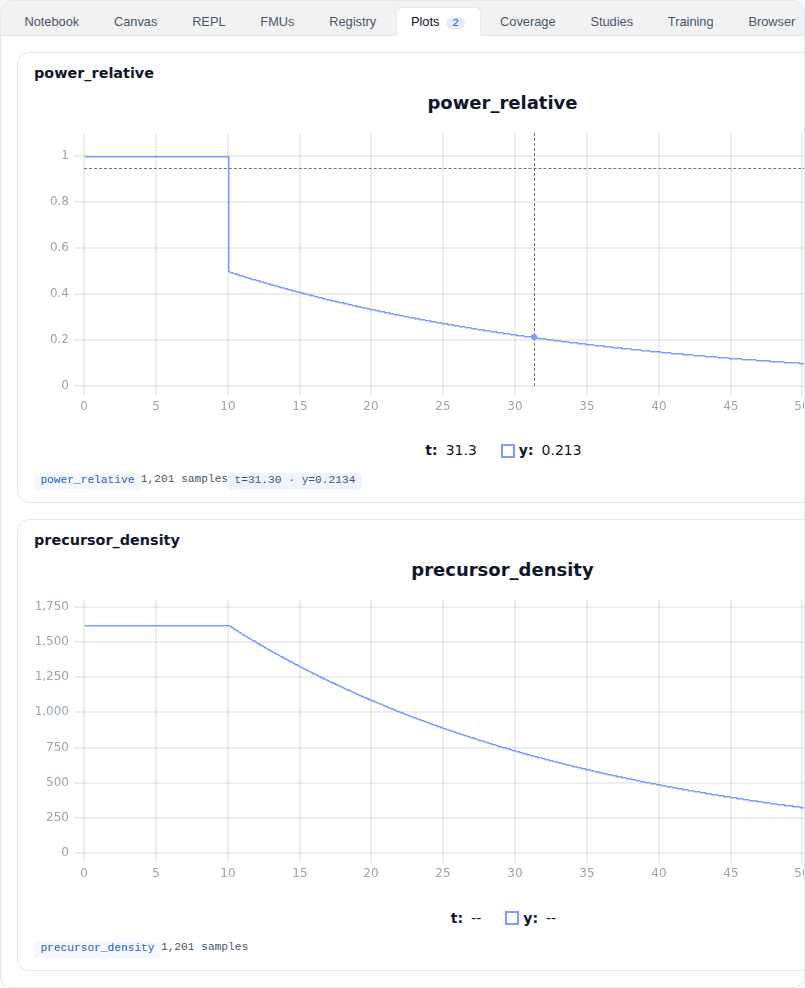
Réacteurs, séparations et traitement de l’eau — dynamique et commande de procédés, de la cinétique à la conformité.
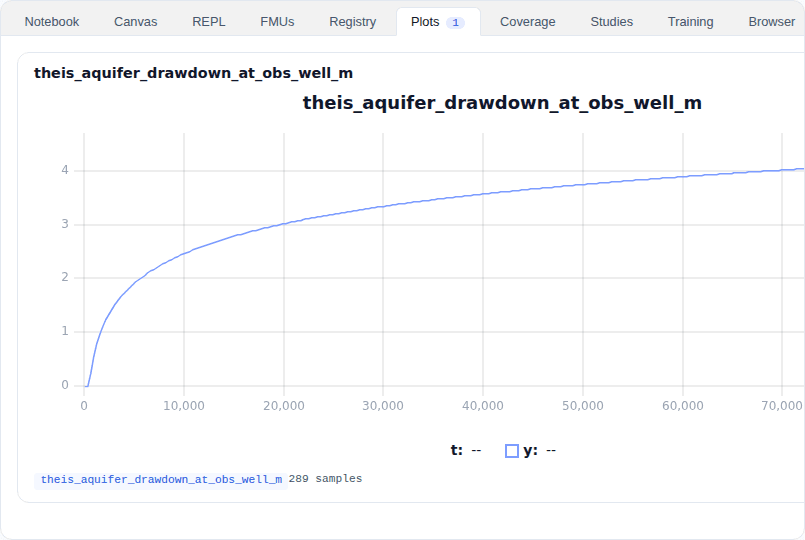
Systèmes terrestres — aquifères, rétroactions climatiques, calottes glaciaires et chimie atmosphérique.
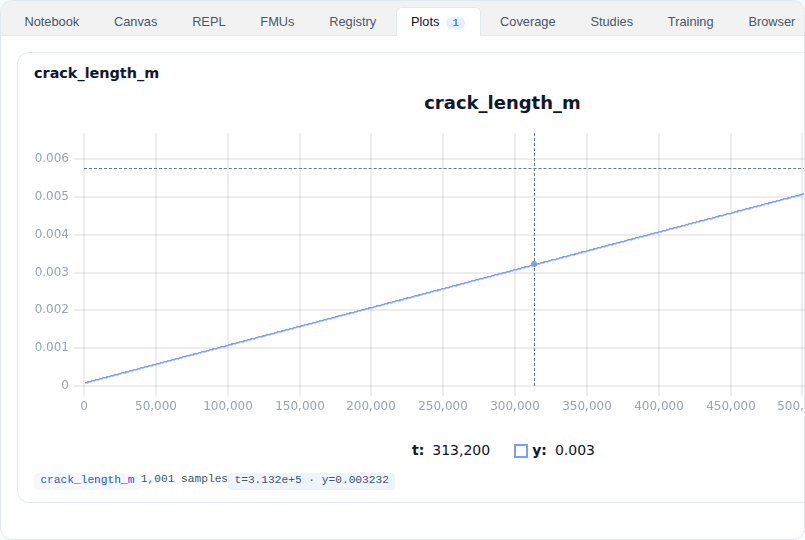
Matériaux et mécanique des structures — transformations de phase, fatigue, diffusion et résonance.
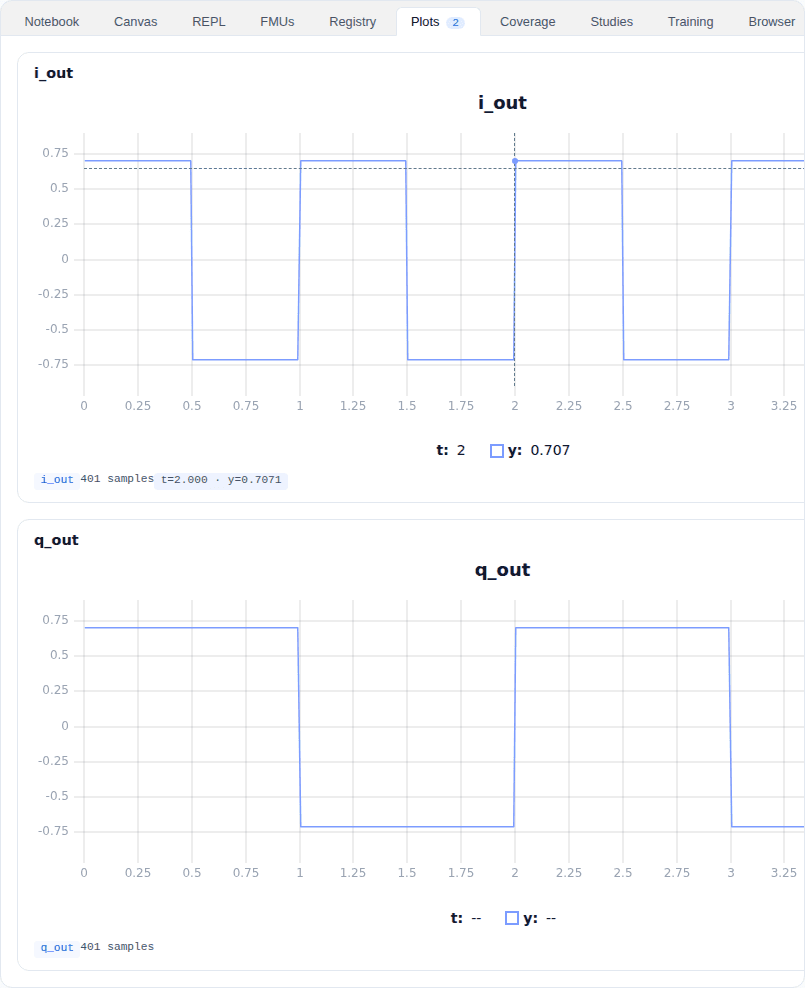
Traitement du signal et communications — modulation, récupération de porteuse et filtrage adaptatif.
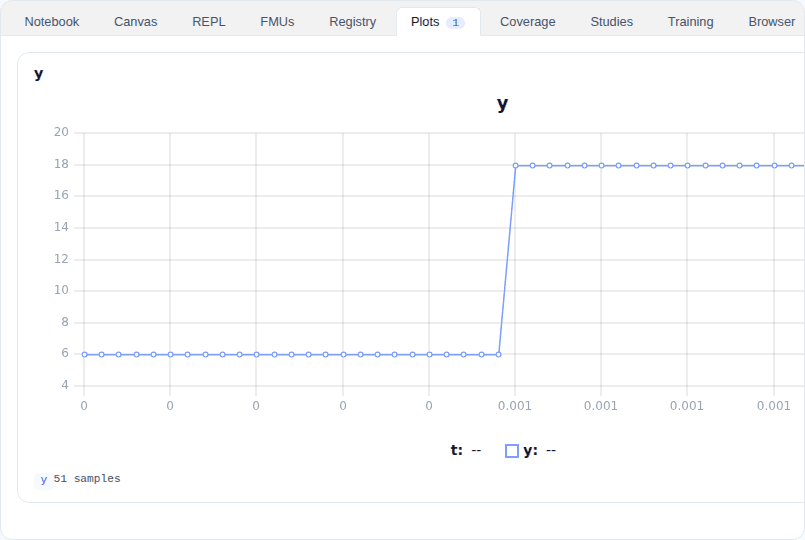
Électronique de puissance et énergie — convertisseurs, onduleurs, stockage et soutien au réseau.
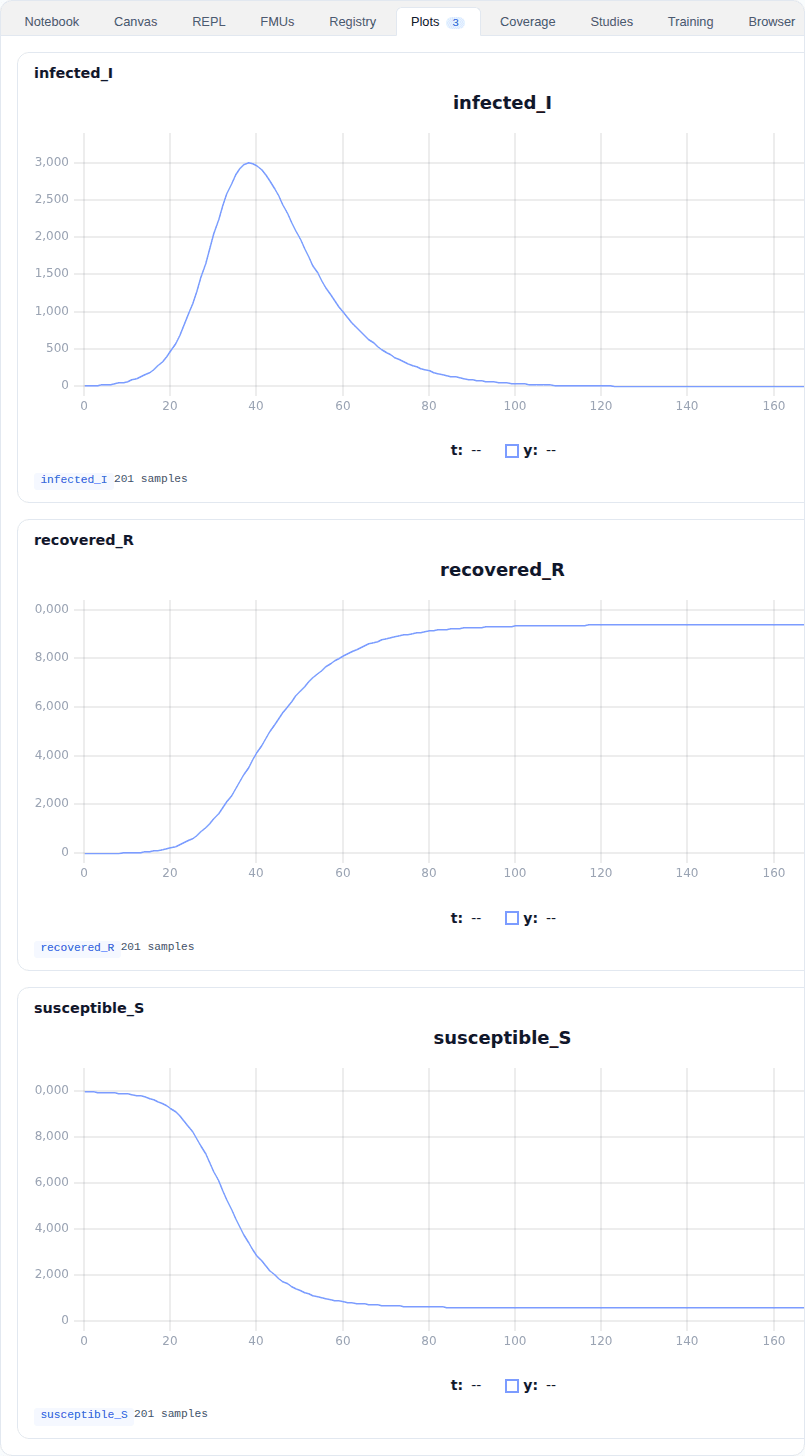
Physiologie et épidémiologie — dynamique cardiovasculaire, pharmacocinétique, neurones et courbes d’épidémie.
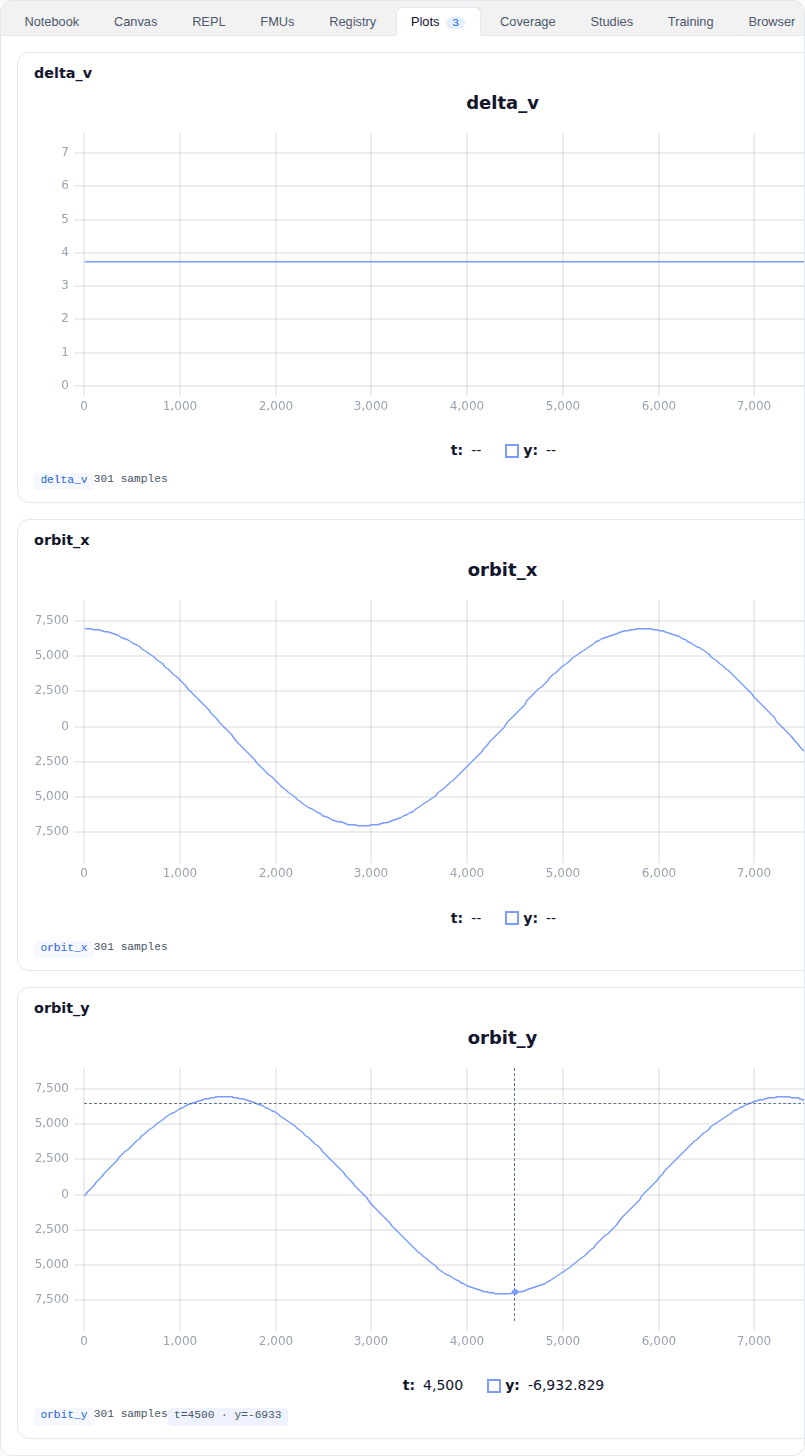
Aérospatial, astrodynamique et marine — mécanique orbitale, dynamique des navires et mélange océanique.
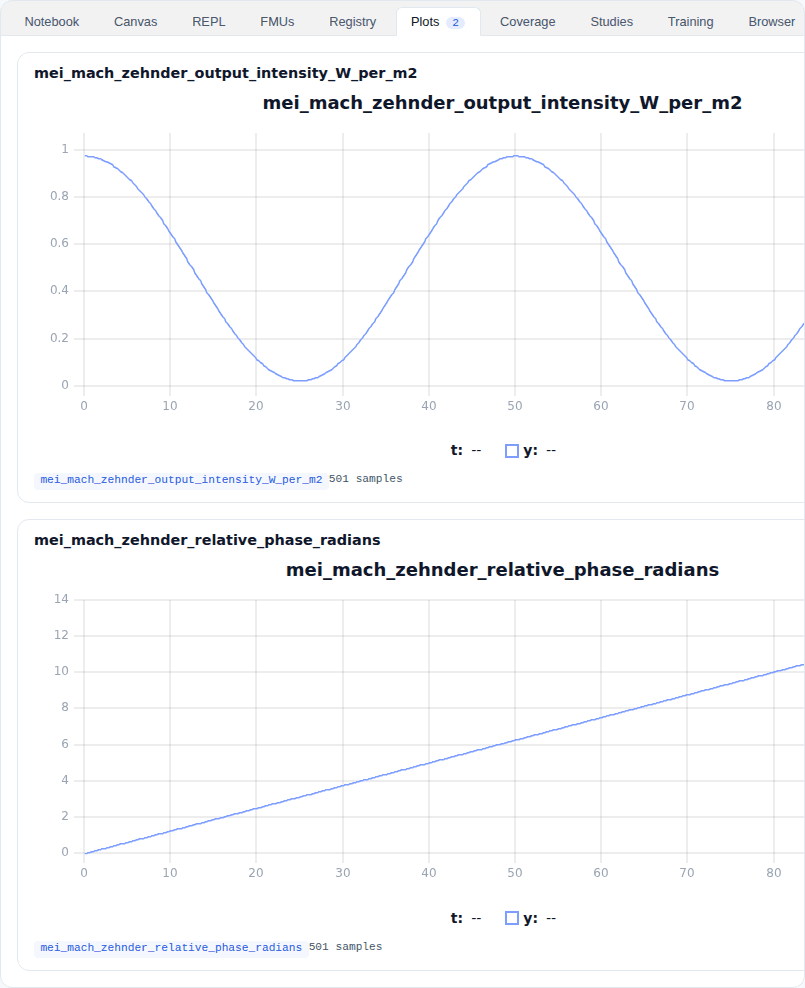
Optique et photonique — interférences, polarisation et statistiques de photons.
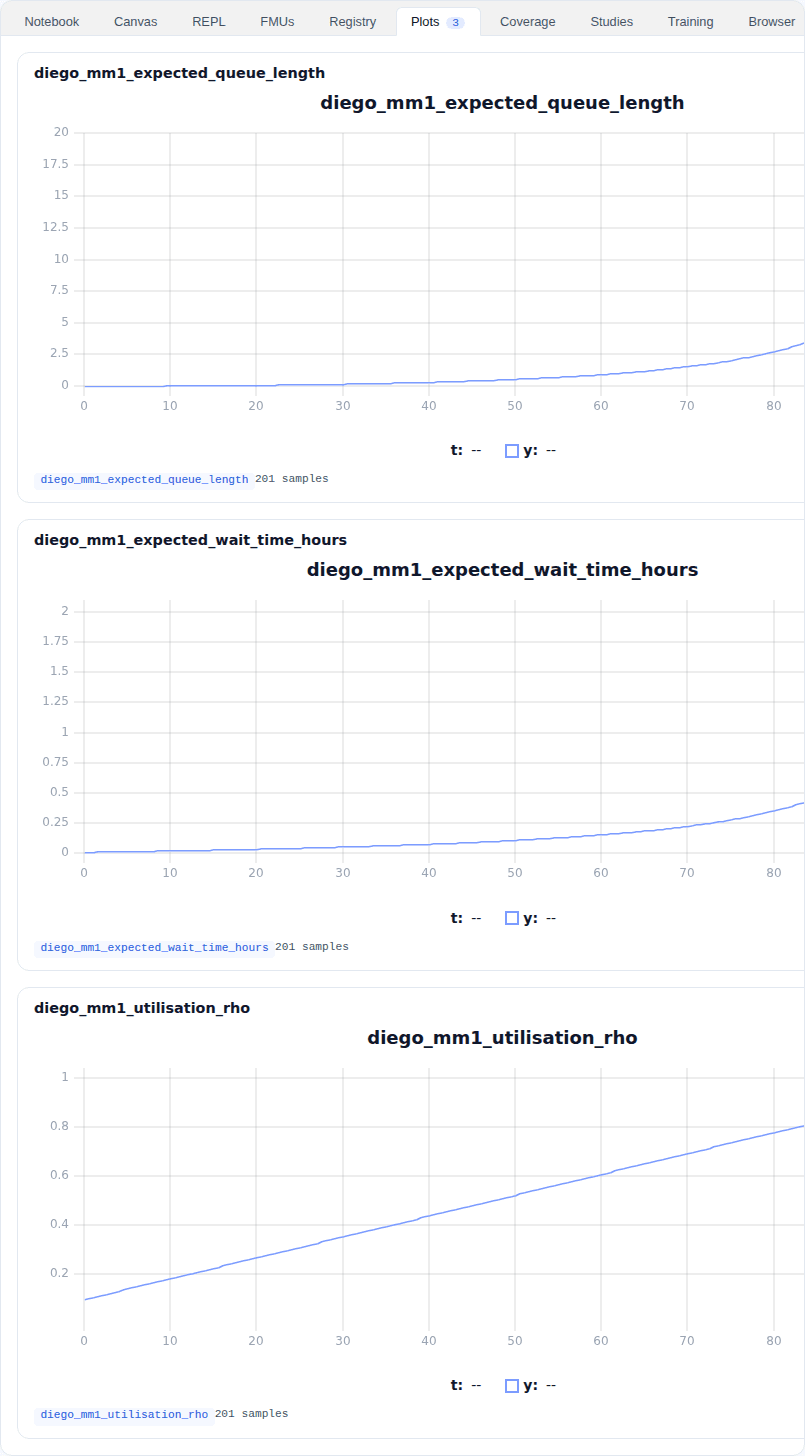
Opérations et finance — files d’attente, stocks, prévision et valorisation d’options.
3D paramétrique / CAO avec the3djin — géométrie programmatique, balayages de paramètres et export STEP.
DjiniousLabIA et agents
DjiniousLab embarque un agent IA intégré, deux CLI et un serveur MCP — pour que vous, votre CI et des agents externes comme Claude Code, OpenAI Codex et Pi puissiez piloter par programmation toute la boucle modéliser → simuler → générer, derrière les mêmes jalons d’approbation que l’interface.
Un agent sidecar adossé au fournisseur de LLM de votre choix (clés chiffrées au repos), avec plus de 30 outils : il exécute des simulations, linéarise des modèles, ajuste des lois symboliques, entraîne des modèles de substitution neuronaux et lance la génération de code.
Linéarisation en gain statique, régression symbolique, réponse en fréquence et marges de stabilité ; blocs de substitution MLP, ajustements neural-ODE et contrôleurs PID et à retour d’état auto-réglés.
Chaque opération d’écriture et chaque exécution REPL passe par un jalon : l’assistant propose l’action et attend une confirmation explicite avant de l’exécuter. L’inspection en lecture seule ne demande jamais d’approbation — seules les modifications en demandent une.
Le binaire djl reflète l’intégralité de l’application web : projets, canevas (y compris l’édition des nœuds et des liaisons), notebooks (y compris l’édition des cellules), et exécutions, exécutions de cellules et sessions REPL diffusées par WebSocket.
Tout agent compatible MCP — Claude Code, OpenAI Codex, Cursor, Pi, OpenCode, ou votre propre orchestrateur — s’authentifie avec un unique jeton porteur djmcp_ révocable et appelle le même jeu d’outils que l’assistant intégré.
Un second CLI, djinious, gère la couche opérateur pour le déploiement et la CI : replay, codegen, sweep, optimise, rl-train, sign, verify et la transpilation MATLAB.
DjiniousLab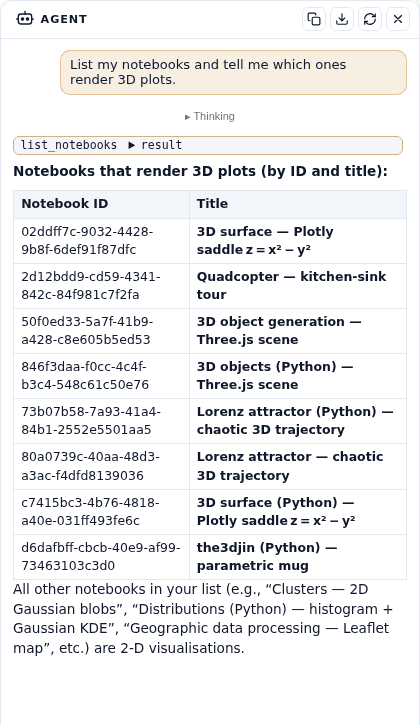
Capacités
Chaque capacité de DjiniousLab sert une seule boucle : modéliser votre système en réplique numérique, le simuler, le tester, puis générer ce qui part en production. Des piliers intégrés, sans déblocage de boîte à outils, sans modules payants par utilisateur.
Blocs de signal, électriques, mécaniques, rotatifs, hydrauliques, thermiques, pneumatiques et DSP, ainsi que des bibliothèques métiers allant de la robotique et de l’aérospatiale au réseau électrique et aux centrales.
Détection des boucles algébriques et réduction d’indice de Pantelides à la compilation ; GIR abaissé vers ModelingToolkit.jl avec simplification symbolique.
Hiérarchie de sous-systèmes, gestion des variantes et surcharge des paramètres par nœud, au même endroit.
Révolution, extrusion, balayage, décalage, congé, chanfrein et opérations booléennes en Python pur ; ParameterSet avec bornes, unités et expressions.
Tsit5 (explicite), Rodas5P (raide), IDA (DAE) — choisis automatiquement par sous-système.
Oscilloscopes en flux continu via Apache Arrow à plus d’1 M d’échantillons/s, sans mise en tampon côté client.
Noyaux Julia et Python, réactivité façon Pluto, et un REPL partageant le processus du noyau.
Plotly, Three.js, globe Cesium, cartes Leaflet, SVG assaini, canevas en ligne, widgets de paramètres et barres de progression — chargés à la demande et diffusés au fil de l’exécution.
Hypercube latin, CMA-ES, Nelder-Mead, GP bayésien.
Balayages cartésiens sur toutes les combinaisons, avec progression en direct à chaque itération.
PPO, DDPG, SAC entraînés contre l’environnement de simulation ; les politiques s’exportent en FMU ou en bloc natif.
Rust #![no_std] — auditable, no_alloc, prêt pour une revue IEC 61508 — pour STM32, Cortex-M, ESP32/RISC-V, WASM et x86-64.
La CI vérifie que le firmware correspond à la trace de simulation, de façon déterministe quels que soient l’OS ou le matériel.
the3djin produit dès aujourd’hui une géométrie STEP / STL directement depuis une cellule de notebook ; la conception générative à partir de cas de charge simulés figure sur la feuille de route.
Encapsulez n’importe quel .fmu conforme en bloc de canevas à part entière ; compilez n’importe quel modèle DjiniousLab pour la co-simulation dans des outils tiers.
Transitions de cadence, créateur/sélecteur de bus, From/Goto — et import de modèles MATLAB pour faciliter la migration depuis une base de schémas-blocs existante.
CRDT Yjs : modifications simultanées du canevas avec curseurs de présence, aucun conflit de fusion.
Chaque enregistrement crée un commit ; créez des branches, comparez et annulez depuis l’interface. Le hash GIR de chaque exécution relie tout résultat à l’état exact du modèle qui l’a produit.
Confiance
Exécutez la réplique numérique de votre produit sur votre propre infrastructure. Authentification unique, isolation, auditabilité et observabilité font partie de la plateforme, pas un ajout après coup — déployez sur site, dans votre cloud ou en environnement isolé (air-gapped), sans changement d’architecture.
Authentification par JWT porteur avec découverte JWKS. RS256 et ES256 uniquement — alg:none est rejeté au niveau de la passerelle. Fonctionne d’emblée avec Okta, Auth0, Keycloak et Zitadel.
OIDCIsolation par tenant avec des quotas fins sur les projets, modèles, notebooks, exécutions et sessions concurrentes ; la mesure par session alimente votre pipeline de facturation.
Chaque session de calcul s’exécute dans un worker isolé : rootfs en lecture seule, pas de réseau par défaut, filtre seccomp appliqué. Les runtimes Firecracker microVM et gVisor sont des cibles de déploiement prises en charge.
Piste d’audit en ajout seul, avec hash de contenu et version à chaque modification, diffusée vers un stockage objet avec immuabilité object-lock.
Traces OpenTelemetry distribuées sur la passerelle, les workers et l’application web, avec des objectifs de SLO pour l’aller-retour des cellules, le démarrage de simulation et la latence des oscilloscopes.
OTLPProvisionnement SCIM des utilisateurs et des groupes pour le RBAC par projet — pas de création manuelle de comptes, pas d’accès obsolètes.
SCIMMétadonnées et blobs restent dans la région que vous choisissez. Des instantanés horaires, associés à la provenance des exécutions par hash GIR, permettent de rejouer bit à bit, depuis zéro, n’importe quelle simulation passée.
Des unités FMI 3.0, de simples dépôts git et un firmware Rust lisible par un humain qui compile sans la plateforme. Les déploiements air-gapped exécutent toute la pile depuis un unique fichier compose, sans dépendance externe.
Modèle de menaces STRIDE, TLS imposé de bout en bout, SBOM par artefact, attestations d’exécution signées, chaînes d’outils figées, analyse Trivy + cargo-audit et SAST Semgrep.
Dans le fil numérique
DjiniousLab assure sa part de la boucle d’ingénierie et transmet ses preuves — et fonctionne tout aussi bien seule.
DjiniousLabModélisation et simulationÀ lui seul, DjiniousLab est un environnement complet de conception orientée modèle : canevas, notebook, simulation, optimisation et génération de code dans un seul outil, avec import et export FMI 3.0 pour travailler aux côtés des outils que vous utilisez déjà.
Cas d’usage
34 cas documentés.
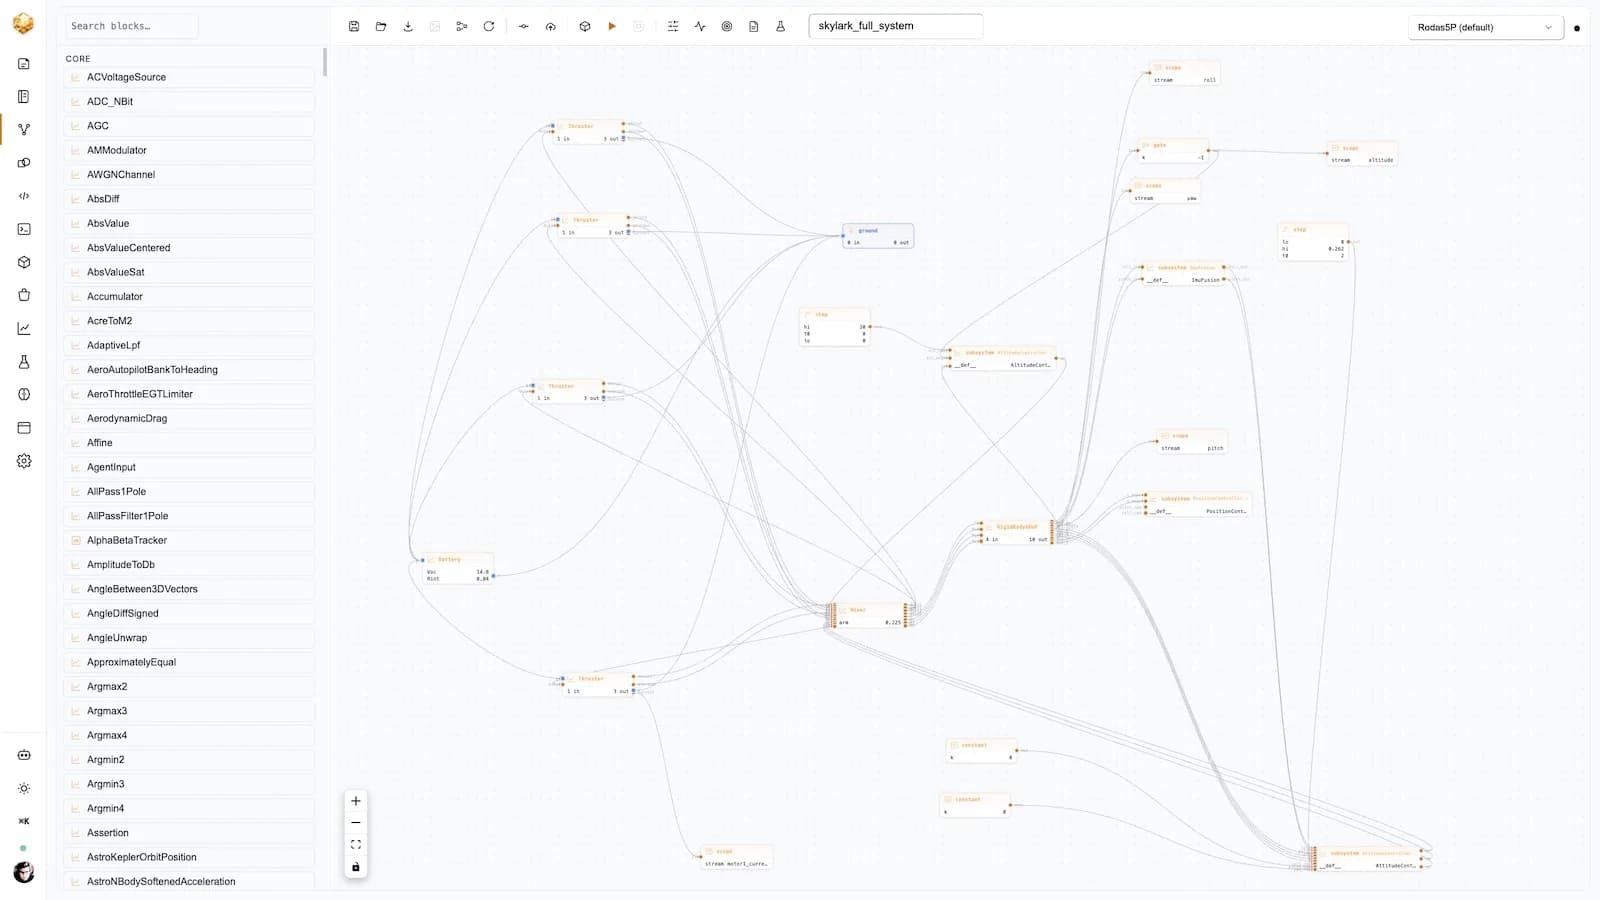 Robotique aérienneDjinborn T4 quadcopterUn drone de relevé de classe 450 comme une seule composition multicorps — cellule, propulsion, capteurs, et un pilote automatique en cascade exécutant une mission en boucle fermée à 6 degrés de liberté.DjiniousLab
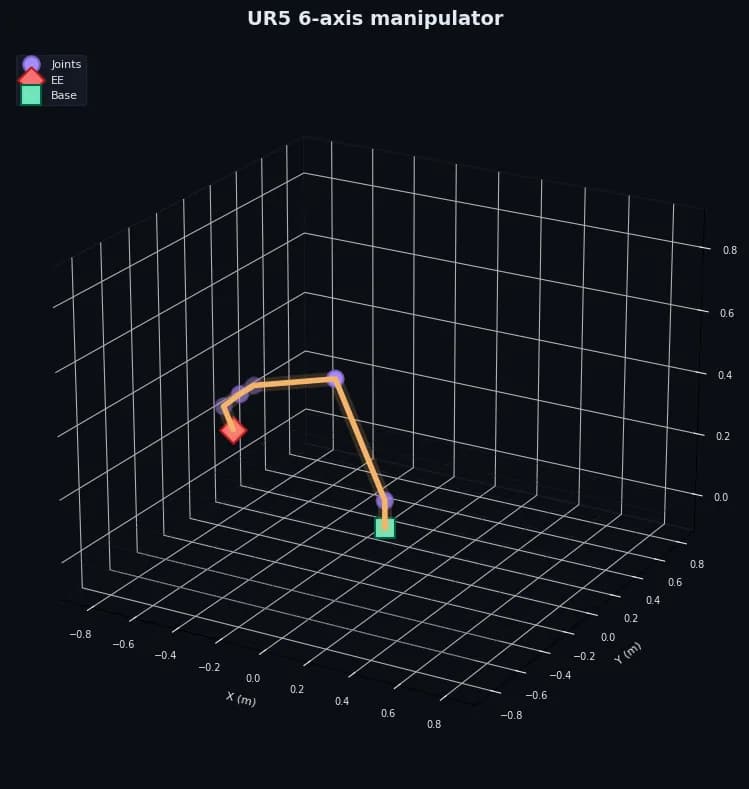 Robotique industrielleManipulateur UR5 à 6 axesUn bras UR5 spatial à 6 degrés de liberté modélisé comme un système multicorps unique — une cinématique inverse en forme close pilotant une trajectoire cartésienne de l’effecteur via une commande PD par articulation avec anticipation de gravité.DjiniousLab
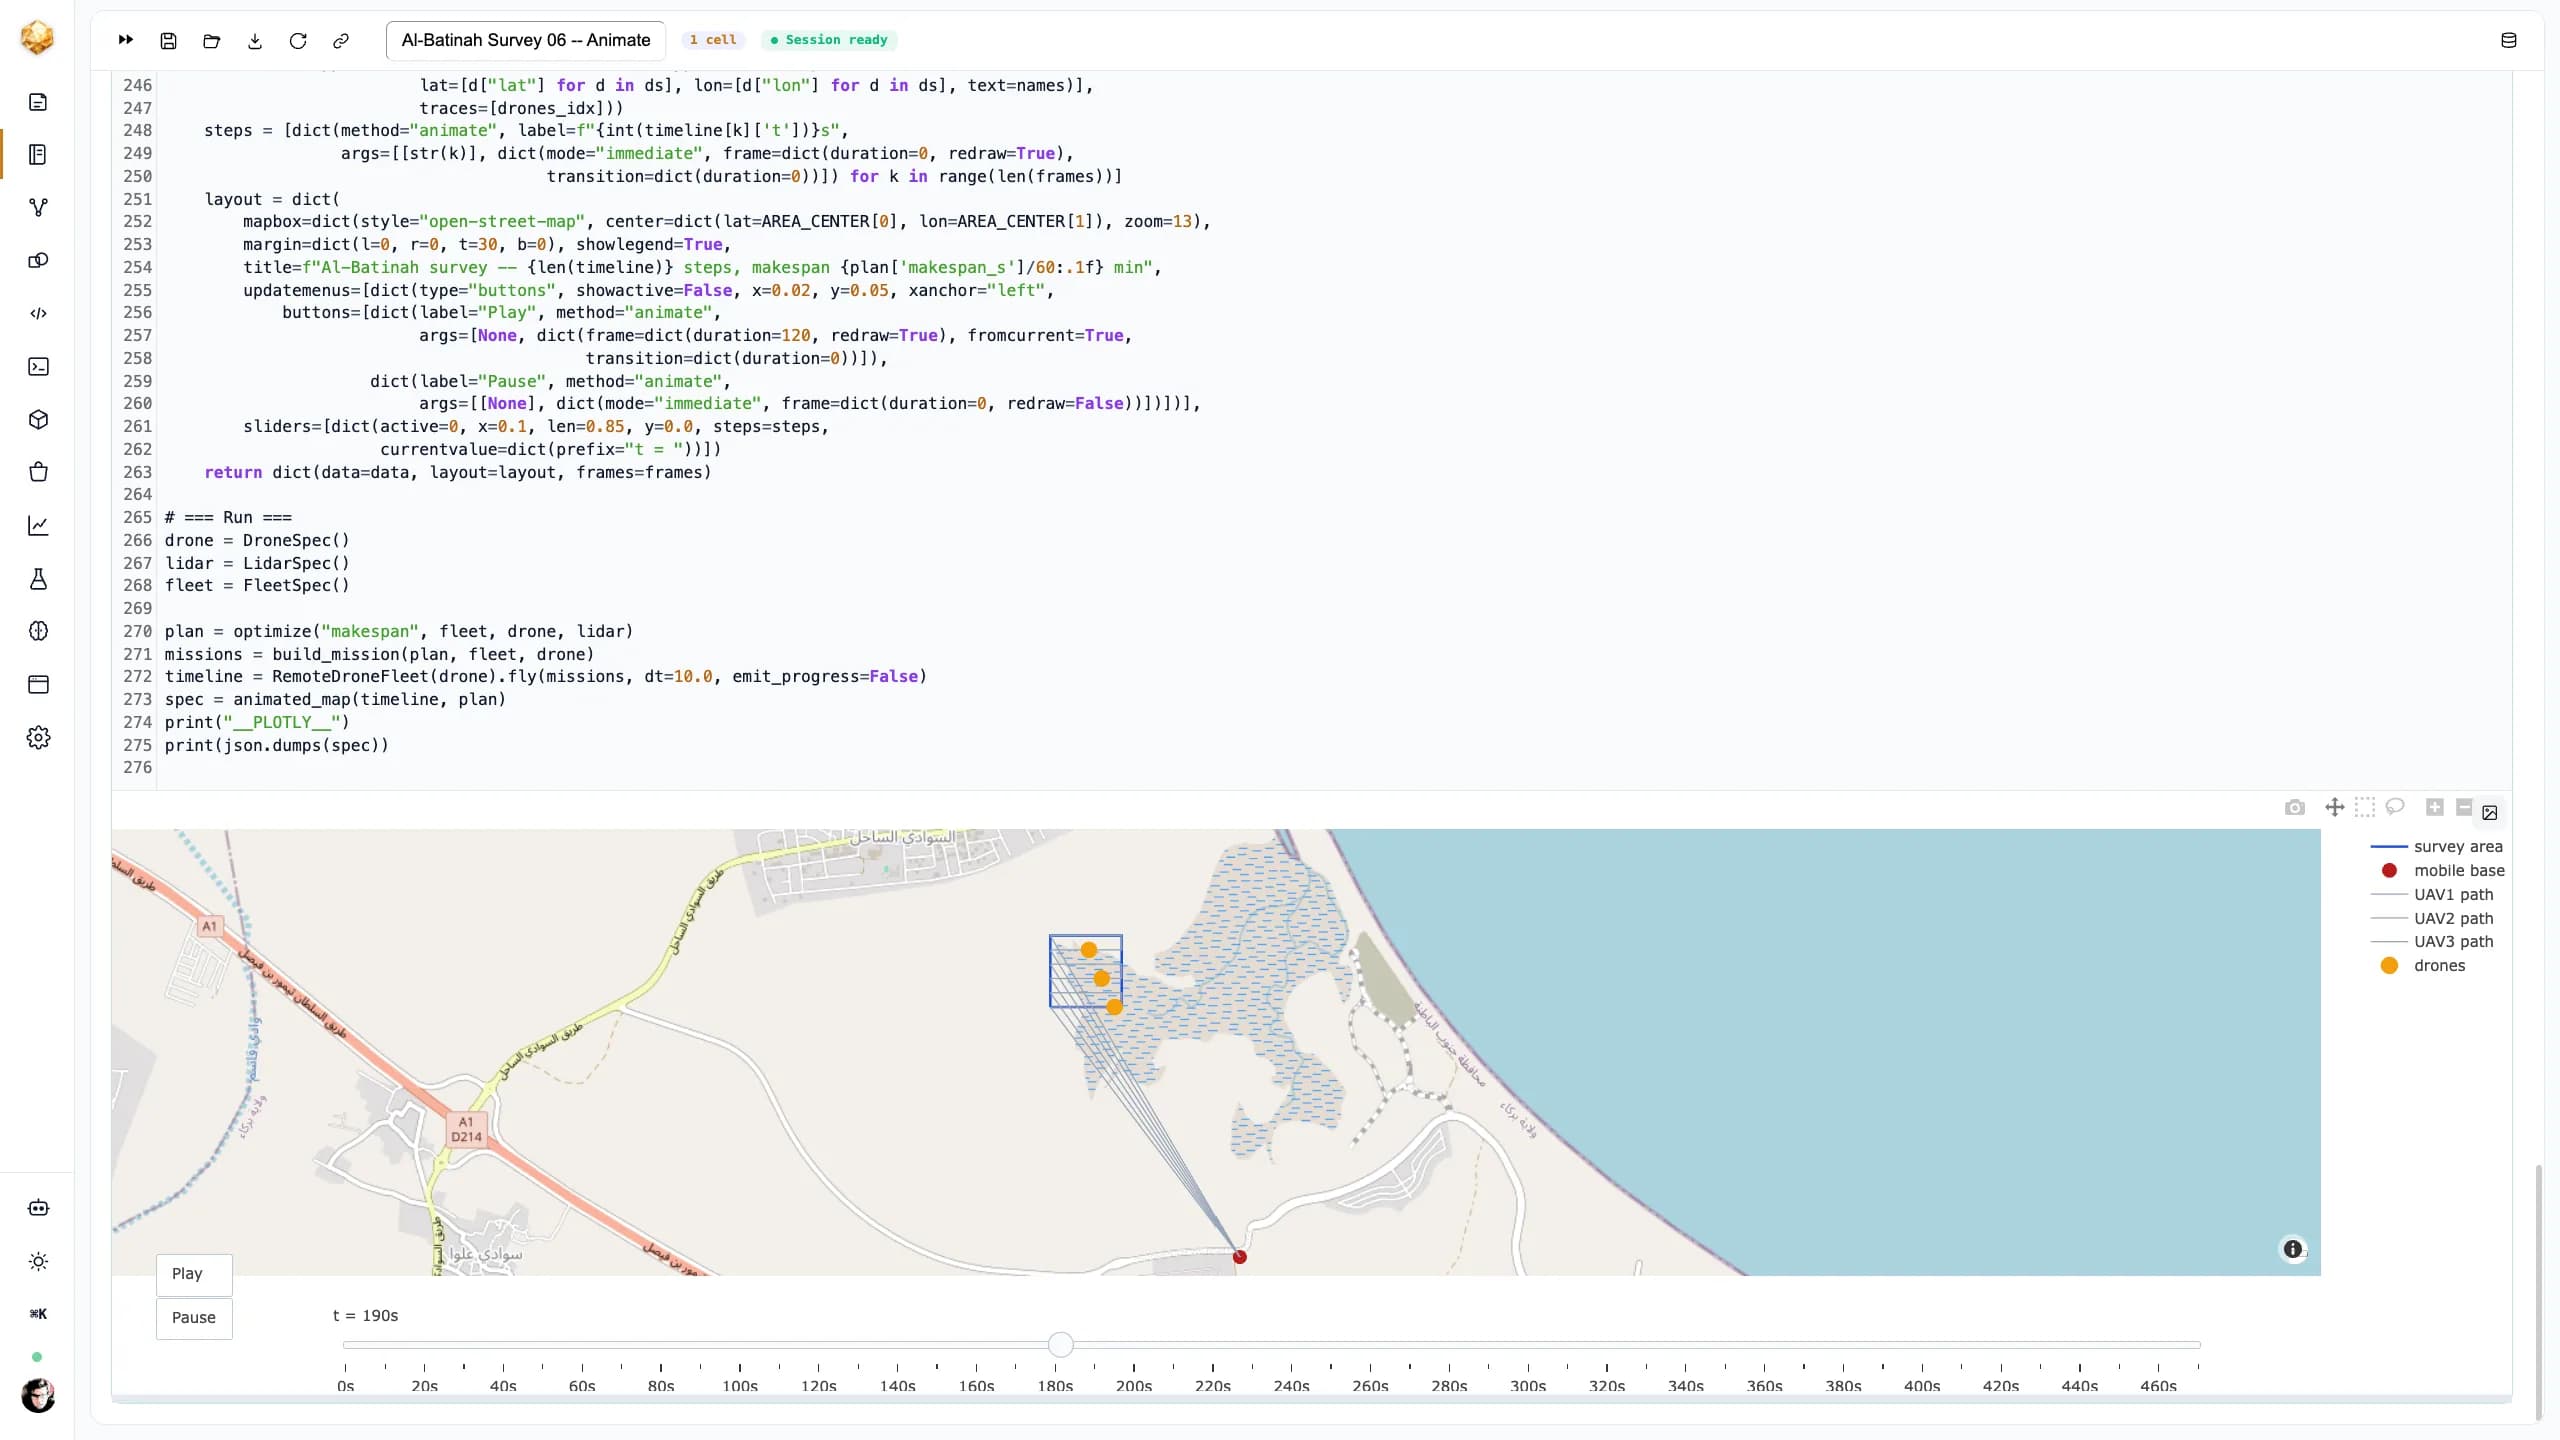 Levé par droneLevé LiDAR par drone à Al-BatinahPlanifier et optimiser un levé LiDAR par flotte de drones sur un site de 500 × 500 m à Oman — ajuster la mission à votre flotte, vos drones et vos capteurs, puis exécuter une mission optimale face à une flotte d’UAV simulée sur une carte animée.DjiniousLab
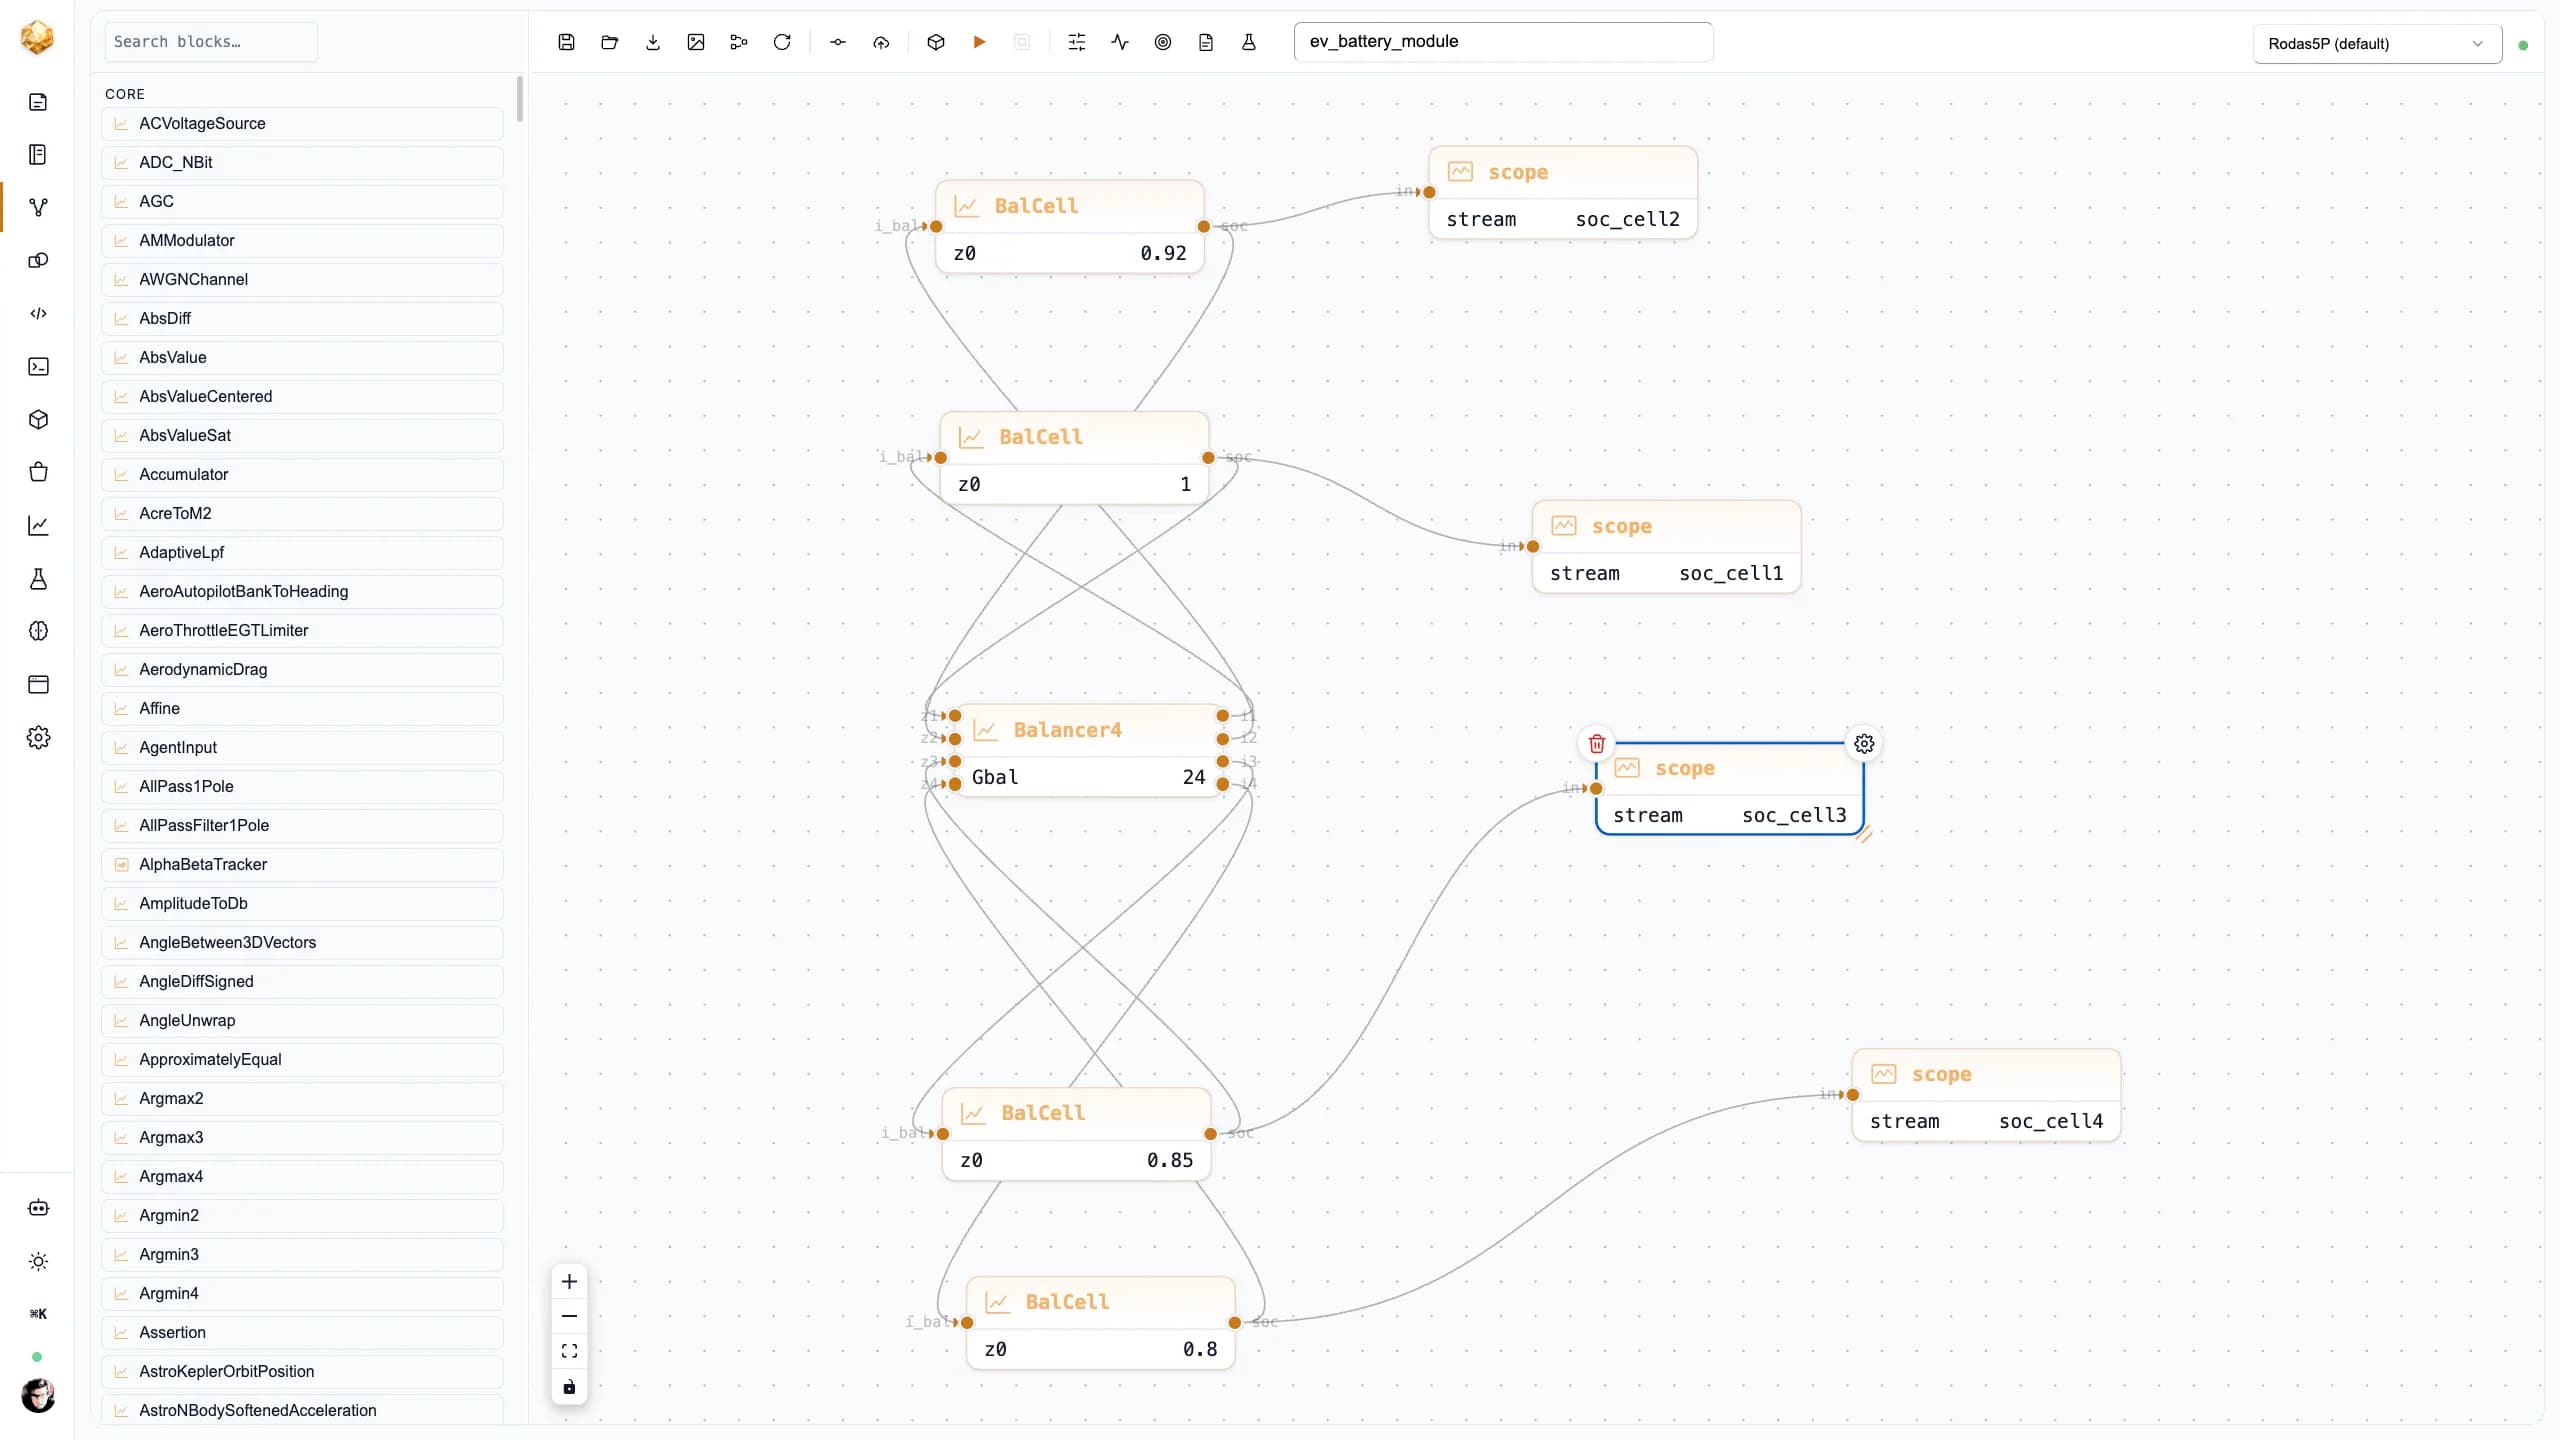 Systèmes de batteriePack de batterie de véhicule électriqueUn pack de batterie de véhicule électrique comme modèle multi-domaines unique — cellules à circuit équivalent, réseau thermique couplé, contrôleur de charge CC-CV et équilibreur actif, composés cellule → module → pack et exécutés de bout en bout.DjiniousLab
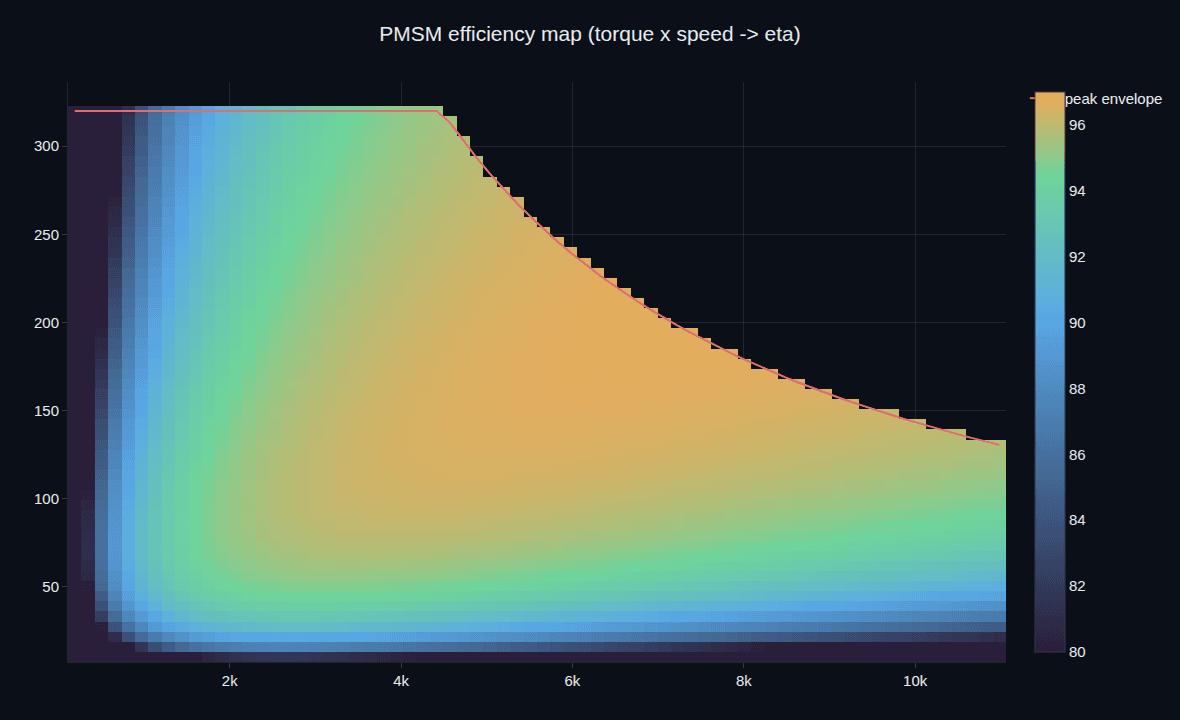 Véhicules électriquesVéhicule électrique completLe pack de batterie que vous avez dimensionné devient la voiture que vous conduisez — un véhicule électrique complet sur le cycle WLTP : cycle de conduite, moteur de traction, régénération, la batterie sur le cycle, thermique, et les chiffres qui vendent une voiture — autonomie, consommation et 0 à 100.DjiniousLab
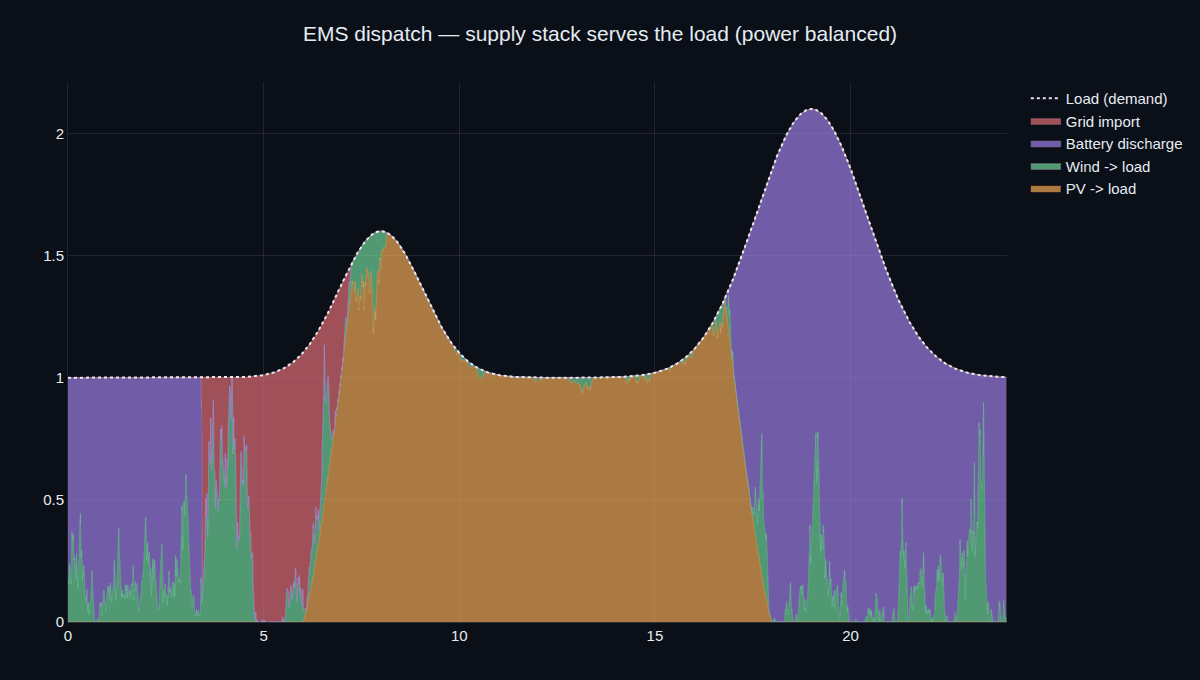 Micro-réseauxMicro-réseauSolaire PV + éolien + batterie + raccordement au réseau alimentant une charge comme système unique sous un contrôleur de gestion d’énergie — composé sur un bus CC et exécuté sur une journée : répartition, autosuffisance, écrêtage de pointe, dimensionnement et stabilité en îlotage.DjiniousLab
Réserver une démo
Voyez DjiniousLab à l’œuvre sur vos modèles. Nous guiderons votre équipe à travers les workflows qui comptent pour vous — canevas, notebook, génération de code, ou les trois.
Le long du fil numérique
 DjiniousEngineeringOrchestration
L’ingénieur système IA : il prend la mission et porte tout le projet à travers un System Ledger traçable.
 DjiniousWorkshopIntégration système
Des composants câblés en un système complet et bouclé grâce à la physique GPU dans NVIDIA Isaac Sim.
 DjiniousSafeCode certifiable
Des spécifications Lean 4 et des preuves vérifiées par le noyau transformées en Rust embarqué sans panique, jusqu’à SIL 4.
 DjiniousWorkflowAutomatisation agentique
Une automatisation en graphe que chaque étape peut solliciter : construisez un processus, exécutez-le, surveillez-le et auditez-le.