Djinious
DjiniousWorkshopIntegrazione di sistema

Dall’intento di prodotto a ungemello digitale verificato su GPU.

Integrazione di sistema · Fisica GPUIntegraPrepara

DjiniousWorkshop esegue il tuo dispositivo come un sistema di modelli funzionali — motori, ESC, batteria, flight controller — e chiude l’anello attraverso la fisica dei corpi rigidi di NVIDIA Isaac Sim su GPU.

DjiniousWorkshop
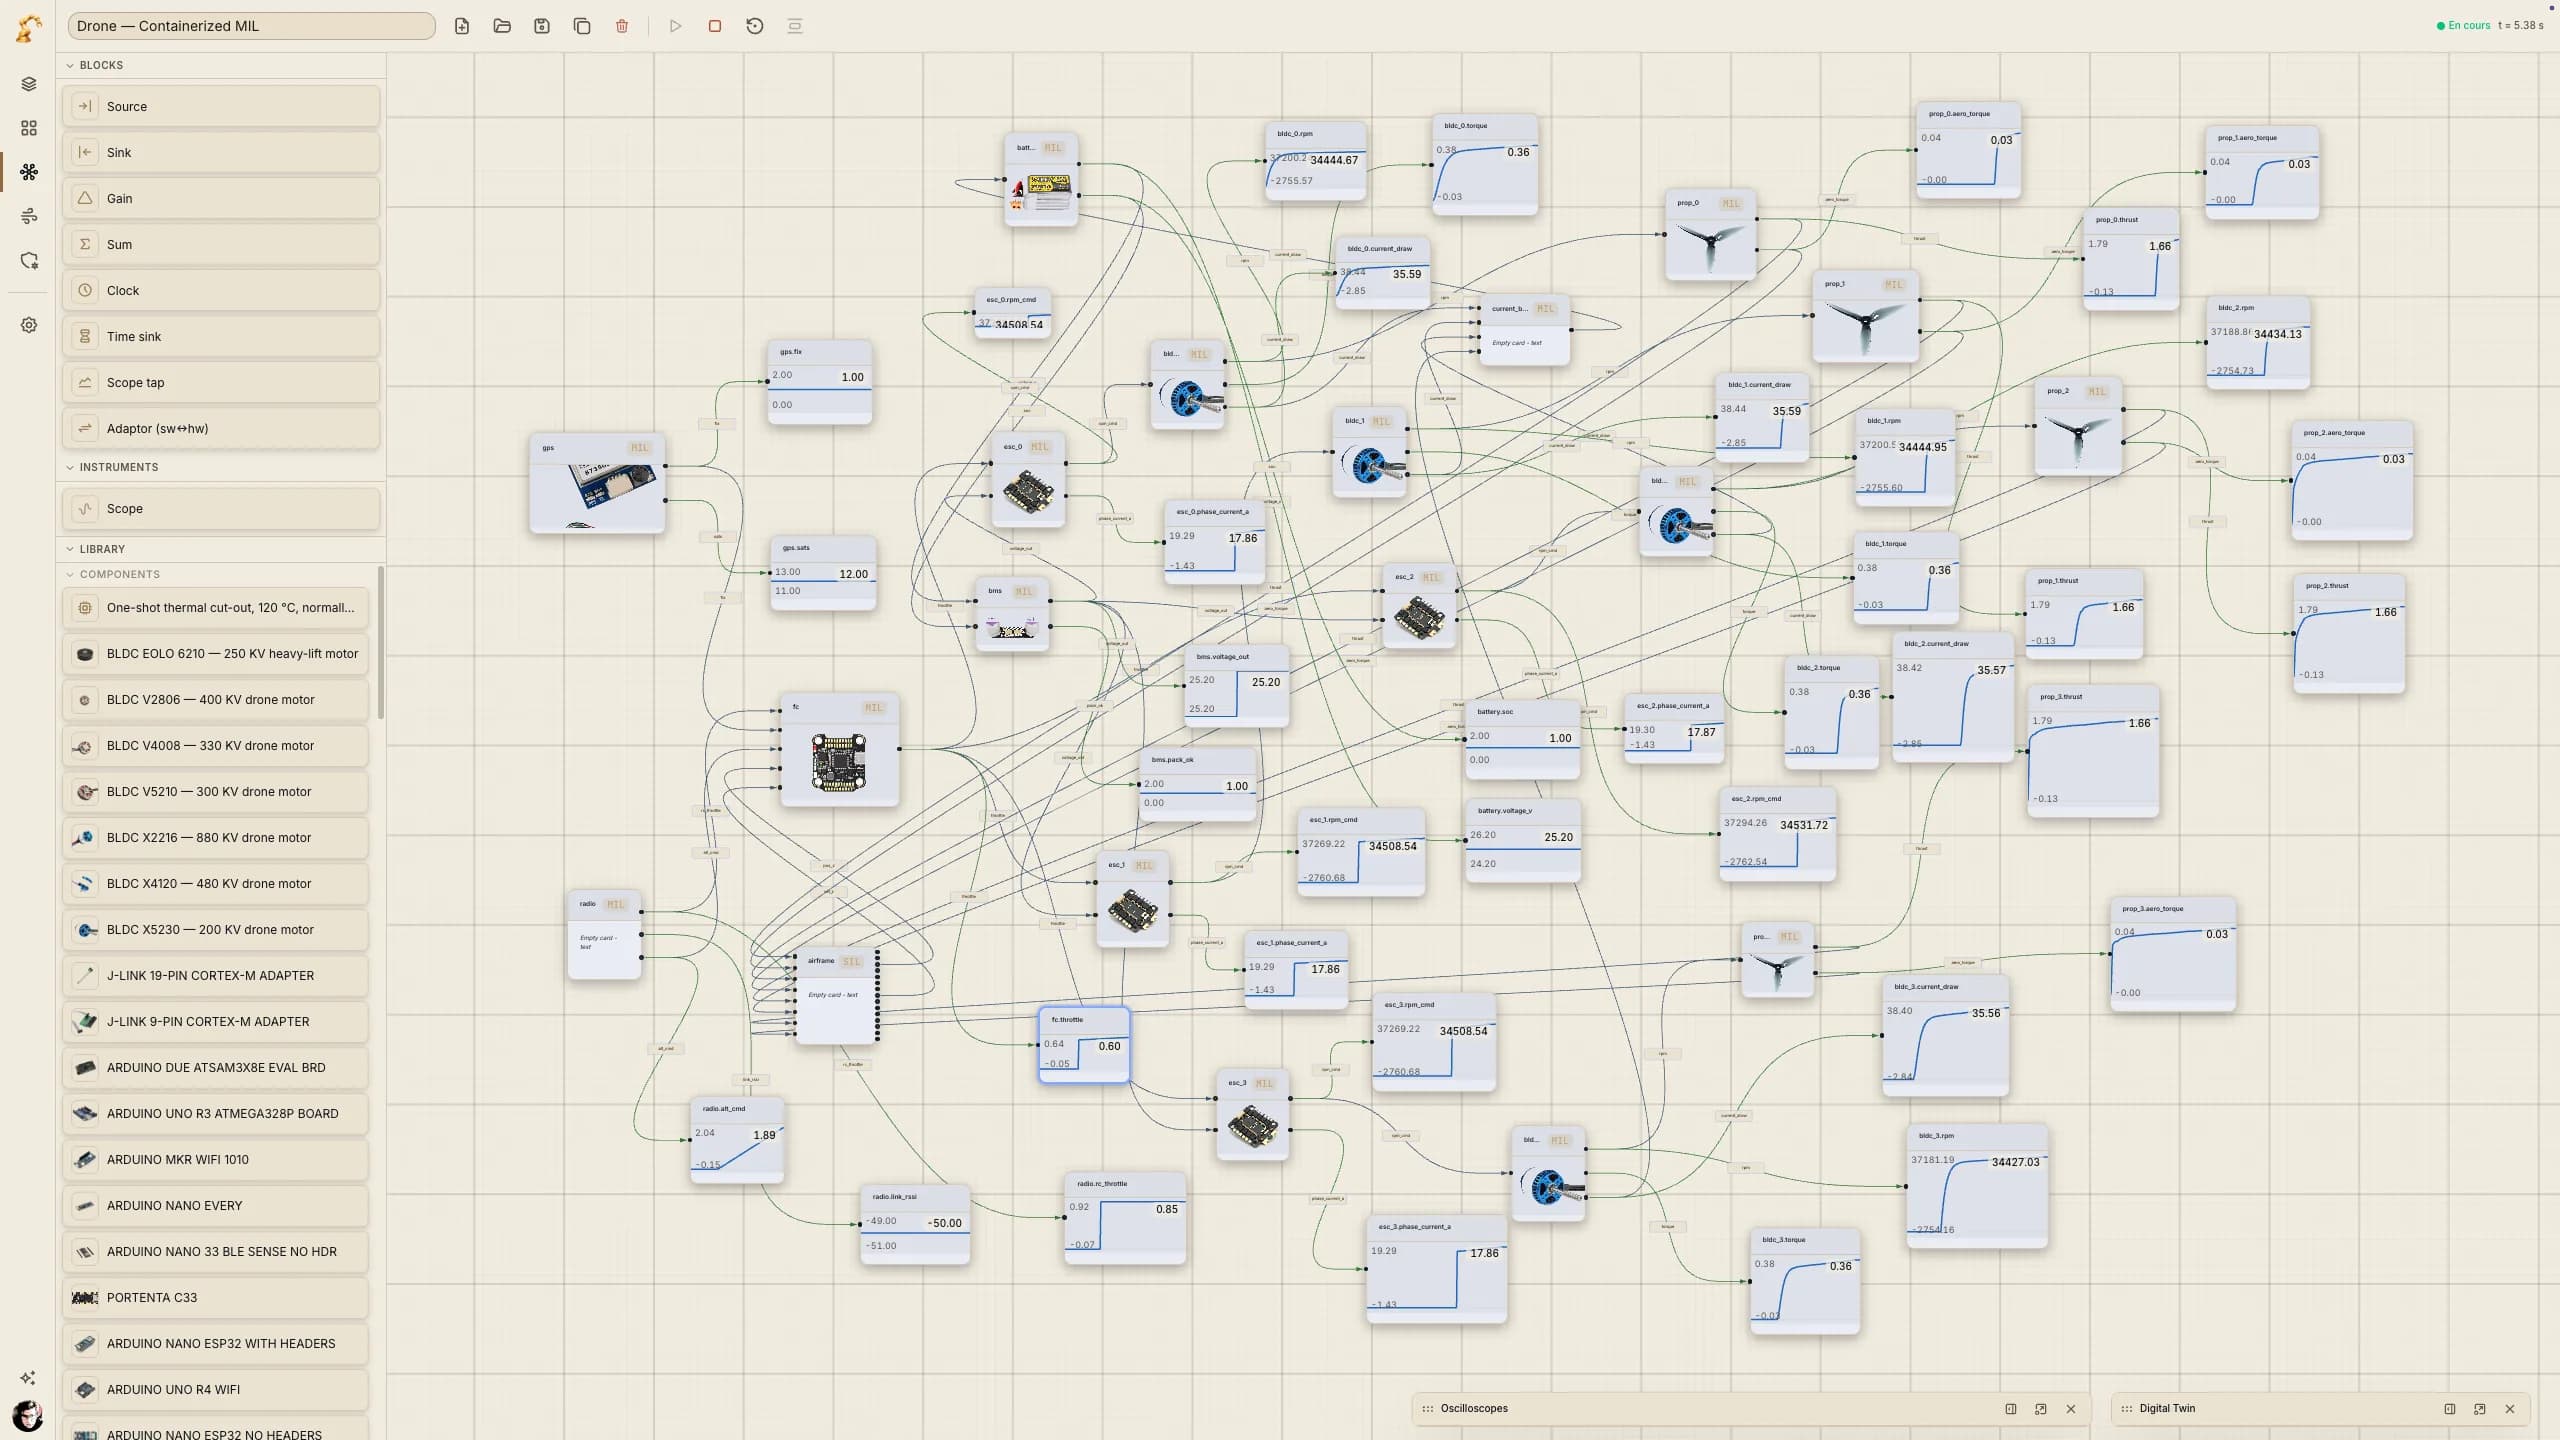
DjiniousWorkshop mentre esegue un Model-in-the-Loop containerizzato di un drone completo: a sinistra una libreria di motori, schede e adattatori, e il sistema assemblato collegato a letture live degli scope.
Canvas di sistema — Drone · MIL containerizzato, in esecuzione live.
Isaac Sim · PhysX 6-DOF
6.0.1Isaac Sim · PhysX 6-DOFEseguito su NVIDIA DGX Spark · GB10
Controlli di validazione GPU con gate
4/4Controlli di validazione GPU con gateRaggiungibilità, hover livellato, concordanza analitica — a ogni merge sul bridge dell’airframe
Analytic ⇄ Isaac altitude Δ
< 0,5 mAnalytic ⇄ Isaac altitude ΔSulla finestra di hover
Uno scambio di immagine
MIL · SIL · HILUno scambio di immagineStessa orchestrazione, stessi segnali, stessi scope

Cos’è

Modelli funzionali. Simulazione fisica 3D. Un solo anello.

Gli strumenti di progettazione si fermano al disegno; la verità fisica inizia dopo che hai costruito. I requisiti vivono nei documenti, i componenti nei fogli di calcolo, la simulazione in un silo separato, e la dinamica reale appare solo al banco. DjiniousWorkshop chiude quell’anello: il componente che scegli, il sistema che cabli e la fisica che lo valida sono lo stesso record dall’inizio alla fine.

Componenti reali, pronti per la simulazione

Ogni componente porta con sé il proprio record completo — specifica, interfacce, fonte di produzione e costo unitario, flag di conformità — e un modello funzionale. Scegli un motore; hai scelto anche la sua dinamica.

Libreria componenti

Il dispositivo come sistema

Cabla i componenti in una co-simulazione sul canvas — radio, flight controller, ESC, motori, eliche, batteria, airframe — ogni blocco un modello funzionale reale che scambia segnali reali.

Canvas di sistema

Isaac Sim chiude l’anello

Spinta e coppia per rotore, calcolate dai modelli funzionali, pilotano un corpo rigido PhysX a 6 gradi di libertà sulla GPU; pose, IMU e GPS rifluiscono nel sistema in esecuzione.

NVIDIA Isaac Sim

Co-simulazione containerizzata

Ogni blocco funzionale viene eseguito come proprio container su Docker Swarm. Model-, software- e hardware-in-the-loop sono la stessa esecuzione con un’immagine diversa — sostituibile durante un’esecuzione live.

MIL · SIL · HIL

Validato sulla GPU

Una suite end-to-end con gate esegue il bridge dell’airframe contro Isaac Sim — raggiungibilità, un hover livellato e concordanza con un modello analitico deterministico — prima della messa in produzione.

RUN_ISAAC_E2E

Passaggio di consegne pronto per la produzione

Distinta base, interfacce, costi e dati di produzione sono già allegati a ogni componente — lo stesso modello che ha volato in simulazione diventa il pacchetto che va in produzione.

BOM · PBS

Dentro al prodotto

Guardala funzionare.

Ogni schermata qui sotto è il prodotto in esecuzione.

01 · Componi

Un drone diventa un sistema, un cablaggio alla volta.

Radio, flight controller, ESC, motori, eliche, batteria e airframe — ogni blocco un modello funzionale reale, cablato in un’unica co-simulazione sul canvas. Cablalo e la co-simulazione gira live: segnali reali, non surrogati.

  • Ogni blocco è un record di componente reale con un modello funzionale allegato.
  • Ogni modello di componente è una vera FMU FMI 2.0.
  • Il sistema che cabli sul canvas è il sistema che raggiunge il gemello digitale.
DjiniousWorkshop
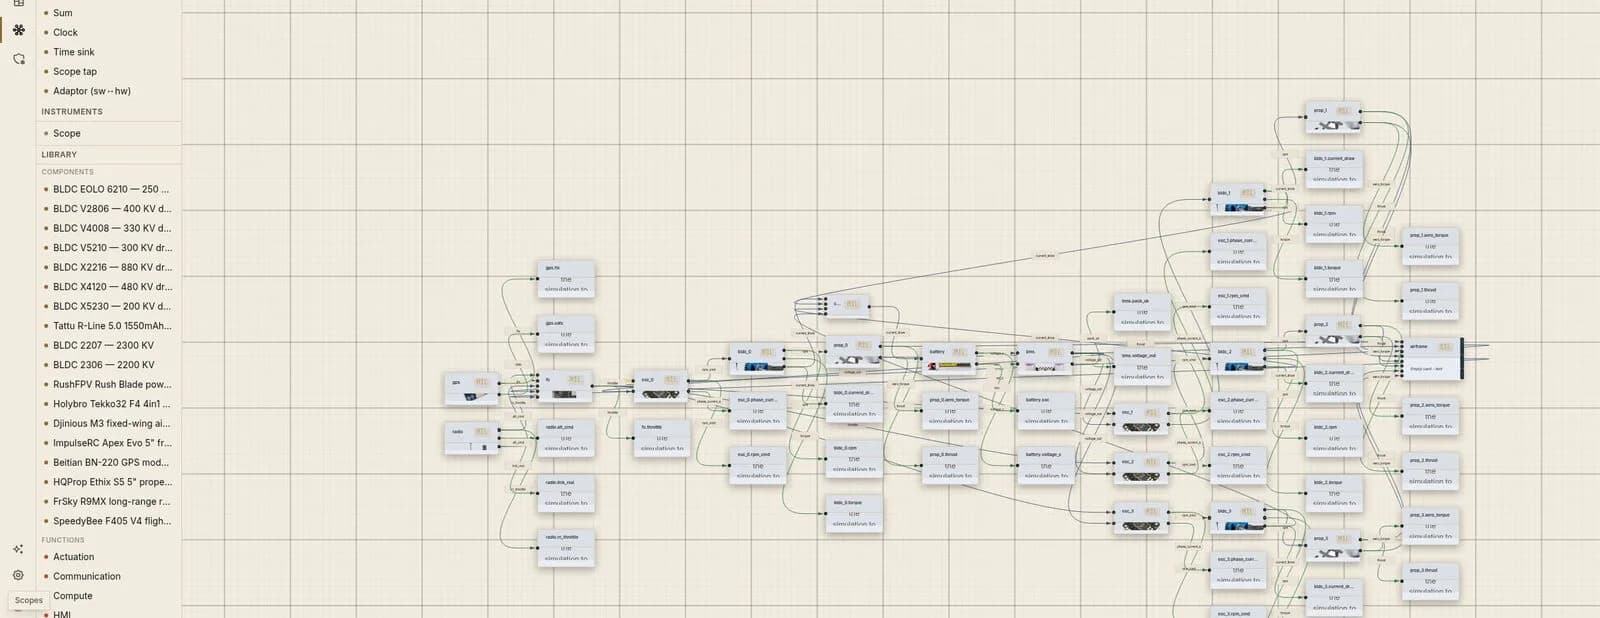
Canvas di sistema che cabla la radio, il flight controller, gli ESC, i motori, le eliche, la batteria e l’airframe di un drone in un’unica co-simulazione.
Canvas di sistema — Drone · MIL containerizzato.

02 · Physics-in-the-loop

Isaac Sim chiude l’anello sulla GPU.

Il blocco airframe passa il testimone a NVIDIA Isaac Sim: spinta e coppia per rotore, dai modelli funzionali, pilotano un corpo rigido PhysX a 6 gradi di libertà, e pose, IMU e GPS rifluiscono direttamente nel sistema in esecuzione — scope, gemello 3D e tutto il resto.

  • I modelli funzionali calcolano spinta, coppia e controllo a ogni passo.
  • Il motore PhysX di Isaac Sim risolve la dinamica reale dei corpi rigidi sulla GPU.
  • Non un fitting di curva semplificato: pose e orientamento completi del corpo, IMU nativa, contatto col suolo e wrench per rotore — la stessa interfaccia che vede un vero flight stack.
DjiniousWorkshop
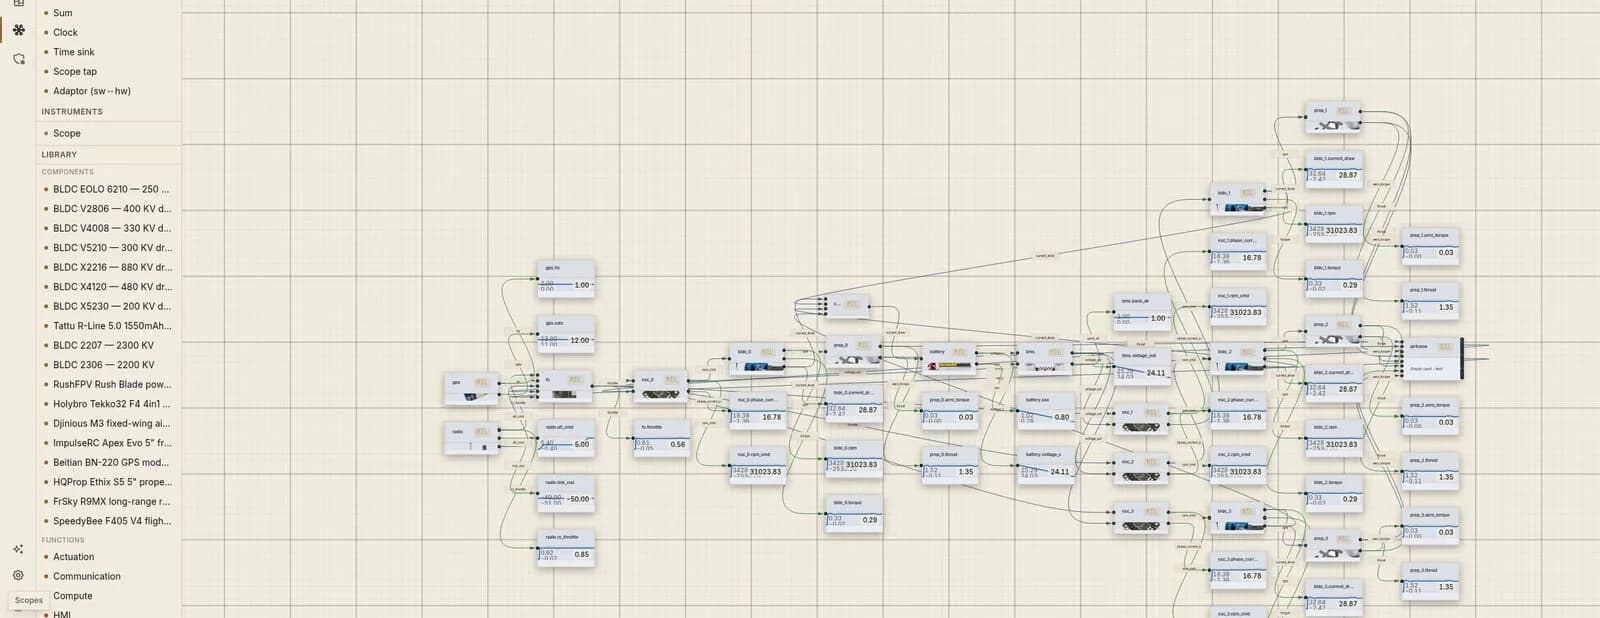
Vista Workshop e vista sistema durante un’esecuzione live, airframe pilotato dalla fisica dei corpi rigidi di NVIDIA Isaac Sim.
Workshop / sistema — esecuzione live.

03 · Gemello digitale

La fisica è reale — e lo abbiamo dimostrato.

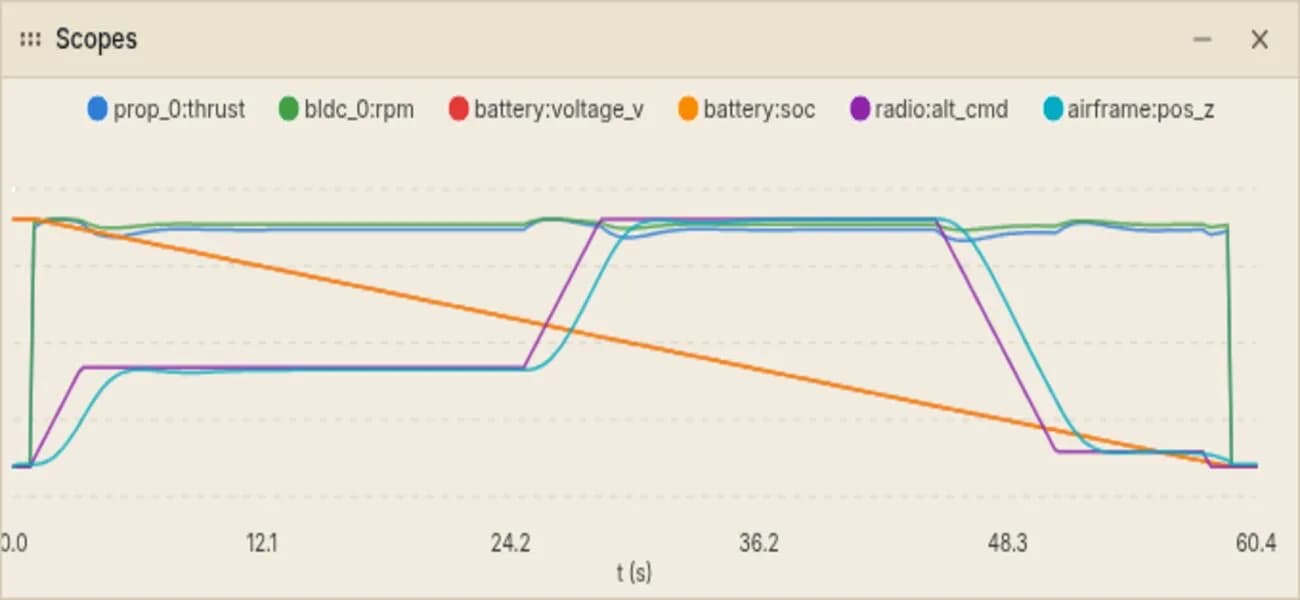
Gli scope live leggono i segnali di posizione e velocità angolare dell’airframe, trasmessi indietro da Isaac Sim. Sulla finestra di hover, l’altitudine PhysX di Isaac segue un modello analitico deterministico a 6 gradi di libertà entro mezzo metro — la simulazione GPU e i principi primi concordano. La missione registrata è un vero decollo, hover e atterraggio calcolati dagli stessi modelli funzionali e dalla fisica di Isaac Sim.

  • Raggiungibilità del bridge: ping → ok.
  • Hover, finito e livellato: imu_az = 9,81 m/s².
  • Altitudine Isaac ⇄ analitica: Δ < 0,5 m durante l’hover.
  • Frame camera: RGBA, renderizzato su GB10 — suite 4/4 verde.
DjiniousWorkshop
Scope live nel Workshop che leggono spinta dell’elica, giri motore, tensione e stato di carica della batteria, comando di altitudine e posizione dell’airframe, trasmessi indietro da NVIDIA Isaac Sim durante una co-simulazione in esecuzione.
Gemello digitale · scope · live — airframe:pos_z ← Isaac.

04 · Sotto il cofano

Un bridge, due motori fisici.

Il blocco airframe parla un piccolo protocollo a qualunque cosa stia calcolando sotto di esso la fisica dei corpi rigidi — ping, connect, setInputs, step, getOutputs. Sostituisci il rapido modello analitico a 6 gradi di libertà con il corpo rigido su GPU di NVIDIA Isaac Sim e niente a monte cambia — ogni modello funzionale, ogni cablaggio sul canvas, ogni scope — perché è un cambiamento a un endpoint, non al design.

  • Lo stesso protocollo di bridge permette a un nodo SIL o HIL di pilotare software o hardware reali tramite un adattatore.
  • Isaac Sim non si limita a calcolare la fisica — renderizza anche la scena in cui quei corpi vivono, sulla stessa GPU.
DjiniousWorkshop
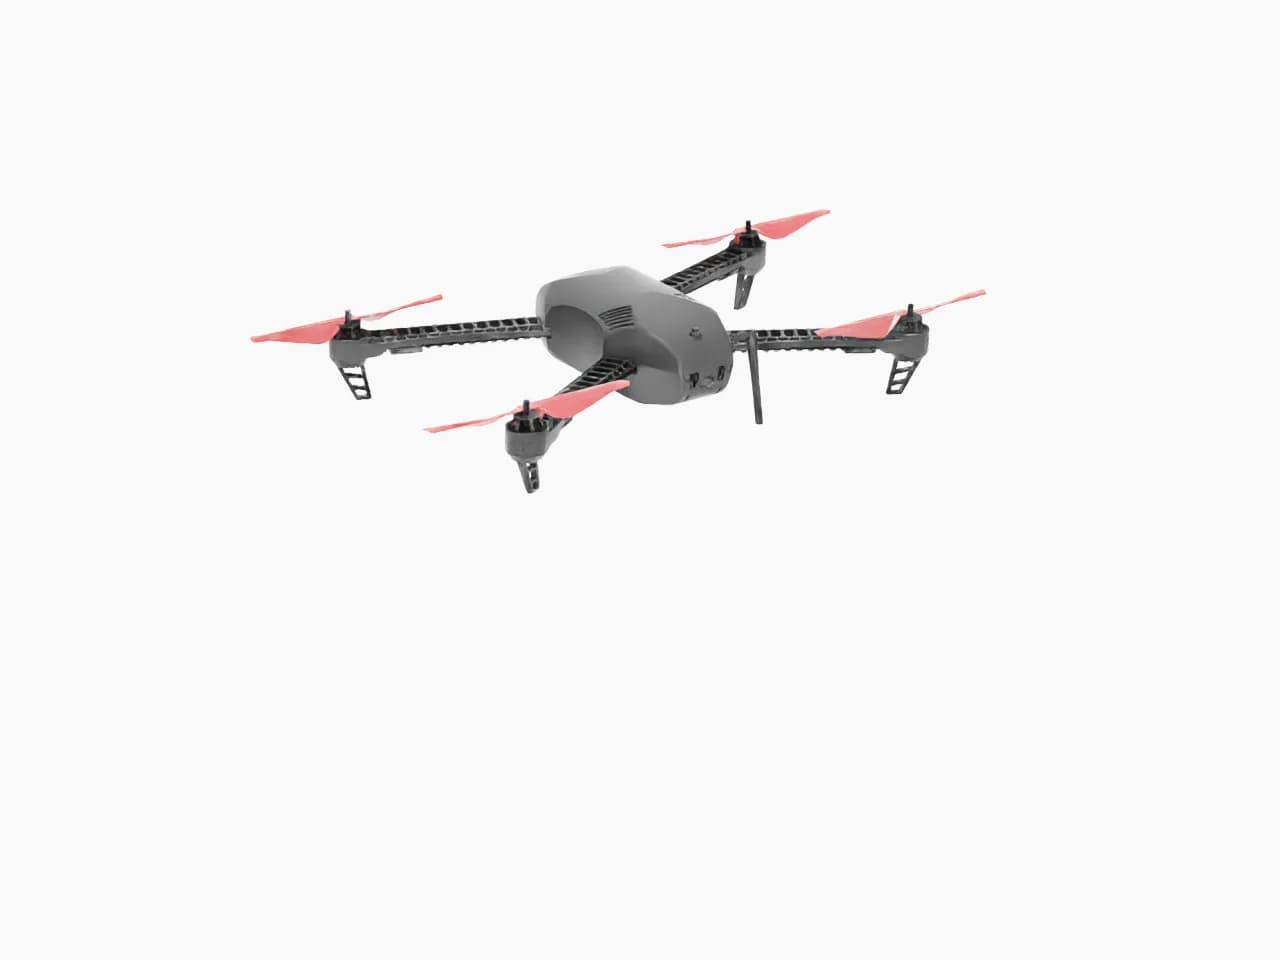
Render RTX di Isaac Sim dell’airframe del drone nella scena fisica, su NVIDIA GB10.
Renderizzato da Isaac Sim su NVIDIA GB10 — la stessa scena in cui gira la fisica.

Gemello digitale dal vivo

Un volo registrato, riprodotto nel tuo browser.

Trascina per orbitare. Questa è la vera missione ad anello chiuso, non un’animazione.

Missione reale ad anello chiuso — decollo, hovering a 2 m, salita a 5 m, discesa, atterraggio. Controllore di volo FMU + fisica Isaac Sim, stati di co-simulazione registrati ricampionati a 10 Hz · riproduzione 2× · nessun keyframe.

IA e agenti

Una libreria in cui gli agenti possono lavorare

Il Workshop è API-first: ogni funzionalità è un’operazione tipizzata che persone, assistente integrato e agenti esterni chiamano attraverso lo stesso percorso.

01

Assistente integrato

L’assistente può importare componenti dai fornitori e aiutare a completare il record di un componente nella libreria.

02

Agenti esterni

Un server MCP integrato permette agli agenti IA di operare l’app via JSON-RPC protetto da chiave API.

03

Operazioni tipizzate

Ricerca, lettura, importazione, proposta e approvazione di componenti, avvio simulazione, solve CFD e importazione scena sono pubblicati come operazioni della Provider Interface.

Funzionalità

Cosa viene fornito nel Workshop

Quattro aree di lavoro attorno a un unico magazzino di componenti.

Libreria componenti4 funzionalità

Funzioni, moduli, componenti

Tre livelli di astrazione — una tassonomia delle funzioni, moduli riutilizzabili, SKU atomici con interfacce rigorose — così lo stesso componente può stare in moduli diversi e lo stesso modulo può assolvere funzioni diverse.

Classi di componenti tipizzate

Schemi di parametri opzionali per classe (ad esempio motor.bldc, sensor.imu, valve.solenoid) validano la specifica di un componente sui domini meccanico, elettrico, elettronico, fluidico e software.

Asset per componente

Miniature, modelli 3D USD, datasheet, schemi EDA e PCB allegati al record del componente.

Importa dai fornitori

Componenti importati dalle API dei distributori come DigiKey, oppure da pagine di negozi online senza API tramite estrazione guidata da LLM rispetto allo schema del componente — un solo percorso di codice per l’interfaccia, l’agente integrato e gli agenti esterni.

Canvas di sistema3 funzionalità

Diagrammi di co-simulazione

Blocchi, sorgenti, pozzi, clock, prese scope e adattatori sw↔hw cablati con i componenti della libreria in un sistema funzionante.

Esecuzioni containerizzate

Un servizio Swarm per ogni nodo container su una overlay condivisa; i valori dei segnali live vengono trasmessi al canvas e agli scope.

Sostituzione a caldo

Cambia un singolo nodo da MIL a SIL o HIL su uno stack in esecuzione; Swarm esegue un rolling update mentre l’esecuzione continua.

Aerodinamica1 funzionalità

Casi CFD

Crea un caso di aerodinamica esterna, avvia un solve e osservane la convergenza live — geometria, campo di pressione superficiale e grafici di residui e forze, dentro il Workshop.

Workspace e struttura di prodotto2 funzionalità

Workspace di simulazione

Un workspace collega diagrammi di sistema, casi CFD e componenti di libreria referenziati senza possederli — lo stesso record può appartenere a più di un workspace.

Struttura di scomposizione del prodotto

Il prodotto di un progetto scomposto in assiemi e componenti, con codici articolo, revisioni, quantità, collegamenti ai componenti di libreria e un’esportazione BOM piatta — inclusi i componenti mai simulati, come elementi di fissaggio e articoli acquistati.

Fiducia

Un magazzino governato

I componenti in ingresso non sovrascrivono mai uno curato, e ogni esecuzione che raggiunge il gemello digitale viene verificata sulla GPU.

Ciclo di vita dello stato

I componenti passano da proposto → attivo → deprecato → obsoleto, con rifiutato come stato terminale; le transizioni non consentite vengono rifiutate.

Provenienza

I componenti che arrivano da un’altra applicazione portano con sé l’applicazione di origine e il riferimento; i consumatori non vedono mai componenti non curati a meno che non lo richiedano.

Validazione con gate

La suite end-to-end su GPU — raggiungibilità, hover livellato, concordanza analitica, frame camera — viene eseguita a ogni merge sul bridge dell’airframe.

Bridge protetti

Gli endpoint di bridge per gli adattatori SIL e HIL vengono risolti via DNS e rifiutati se puntano a indirizzi loopback, privati, link-local o di metadata, a meno che non siano esplicitamente inseriti in allow-list.

Nel filo digitale

Cosa riceve. Cosa consegna.

DjiniousWorkshop svolge la propria parte del ciclo di ingegneria e trasmette le proprie evidenze — e funziona altrettanto bene anche da sola.

Da sola

Da solo, DjiniousWorkshop è un magazzino di componenti e un banco di co-simulazione: porta una distinta componenti reale, cablala, chiudi l’anello attraverso Isaac Sim e osserva la fisica.

Prenota una demo

Guardala sul tuo problema.

Guarda un design incontrare la fisica reale. Porta una distinta componenti reale — la cableremo, chiuderemo l’anello attraverso Isaac Sim, e ti mostreremo la fisica.

  1. Il tuo caso d’uso
  2. La libreria componenti
  3. Il gemello digitale basato su Isaac