 Djinious



Qualsiasi LiDAR standard
Nuvole di punti acquisite, consapevoli del CRS, e suddivise in tile COPC con anteprima nel browser. Scanner da rilievo, LiDAR aereo e acquisizioni da smartphone entrano nella stessa pipeline.
LAS · LAZ · E57 · PLYLa piattaforma
Ogni applicazione svolge una parte del lavoro — e passa le sue evidenze alla successiva. Usale insieme, o una alla volta.
Panoramica della piattaformaScopri come funziona il cicloOrchestrazione
 DjiniousEngineeringOrchestrazione
Progettazione e dimostrazione
 DjiniousLabModellazione e simulazione
 DjiniousWorkshopIntegrazione di sistema
 DjiniousSafeCodice certificabile
Operatività
 DjiniousCCOperatività e SCADADjiniousEngineeringOrchestrazioneDjiniousLabModellazione e simulazioneDjiniousWorkshopIntegrazione di sistemaDjiniousSafeCodice certificabile
 DjiniousWorldRepliche 3D
 DjiniousMapGIS ad agentiDjiniousCCOperatività e SCADA
 DjiniousDataBase di conoscenza
 DjiniousWorkflowAutomazione ad agenti
 DjiniousWorldRepliche 3D
DjiniousWorld cattura il mondo fisico, lo mantiene come una replica digitale viva, e trasforma quella replica in decisioni ingegneristiche e ambienti di simulazione. Ogni replica è versionata, multi-rappresentazione, multi-epoca e verificabile — e ogni misura è tracciabile fino a un’acquisizione, un’esecuzione e un grado di accuratezza che ha effettivamente guadagnato.
 DjiniousWorld
Cos’è
Carica una nuvola di punti, un insieme di fotografie o un video; una singola chiamata API esegue la ricostruzione e registra ogni risultato come rappresentazione della replica. L’hardware di acquisizione è uno spettro, non un cancello: ciò che differisce tra uno smartphone e uno scanner da rilievo è un grado di accuratezza dichiarato e propagato — mai una differenza di qualità nascosta.
Nuvole di punti acquisite, consapevoli del CRS, e suddivise in tile COPC con anteprima nel browser. Scanner da rilievo, LiDAR aereo e acquisizioni da smartphone entrano nella stessa pipeline.
LAS · LAZ · E57 · PLYStructure from motion da un archivio di immagini o da un video, con matching sequenziale per riprese a moto in avanti, seguito da stereo multi-vista denso su un host GPU.
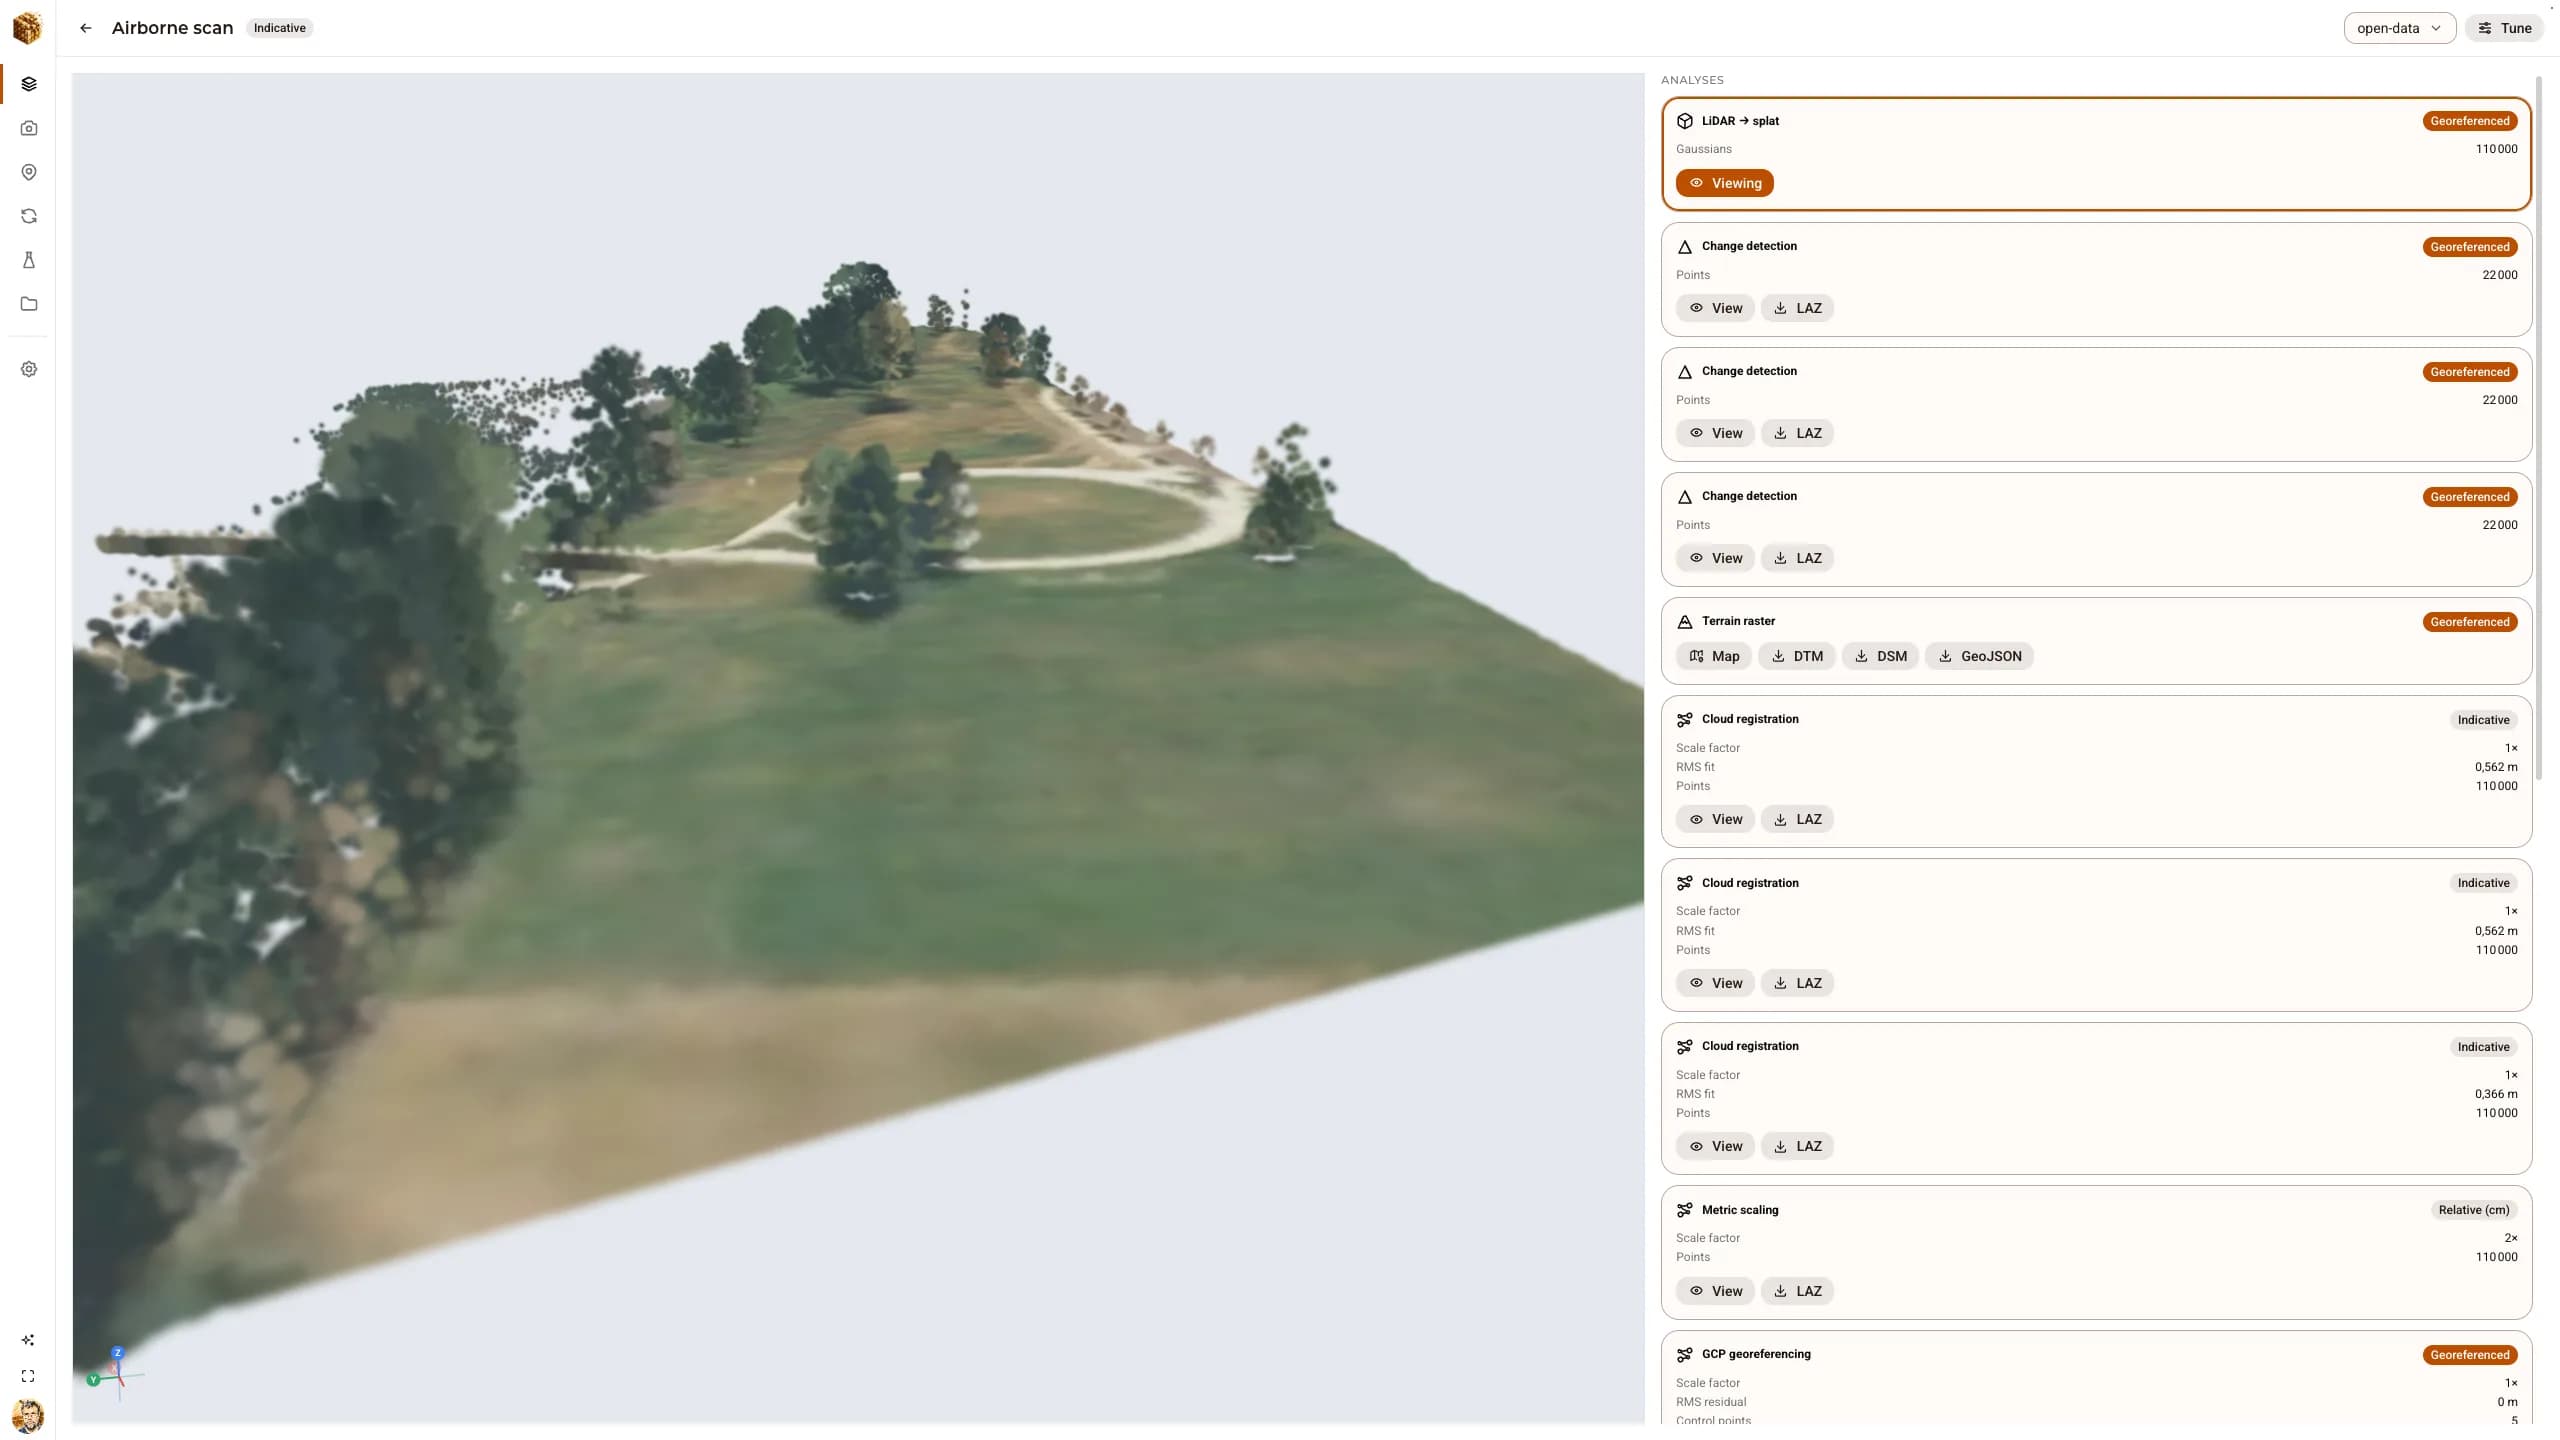
COLMAPSplat fotorealistici addestrati da immagini posizionate sulla GPU, oppure costruiti direttamente da una nuvola LiDAR colorata — e addestramento ancorato al LiDAR che eredita la scala metrica.
gsplat · 3DGSOrtomosaici, mesh texturizzate, raster DSM e DTM con curve di livello, ed esportazione delle annotazioni in DXF, GeoJSON, KML e CSV.
GeoTIFF · OBJ · GLB · LAZDistanze, aree, volumi con sterro e riporto, e change detection multi-epoca — ogni valore accompagnato dall’incertezza che il suo grado consente.
M3C2Una mesh di replica esportata come scena fisica OpenUSD con un collider statico, poi testata a riposo con una sonda rigida così da dimostrarne la simulabilità, non solo l’interpretabilità.
OpenUSD · UsdPhysicsDentro al prodotto
Ogni schermata qui sotto è il prodotto in esecuzione.
01 · Classificazione onesta
I gradi sono totalmente ordinati — indicative, relative_cm, georeferenced, survey — e ogni rappresentazione derivata, misura e risultato eredita il grado minimo lungo l’intera discendenza. La fotogrammetria pura non ha scala metrica, quindi viene dichiarata indicative, mai più in alto.
02 · Fotogrammetria
L’applicazione di rilievo a cinque stadi esegue structure from motion, stereo multi-vista denso, meshing, texturing della mesh e ortomosaico in un’unica chiamata, inoltrata a un worker GPU. Il controllo a terra viene segnato nel viewer con residui live, e il fit sposta anche le pose della camera — così l’ortomosaico e la mesh texturizzata vengono ricostruiti sul nuovo datum.
DjiniousWorld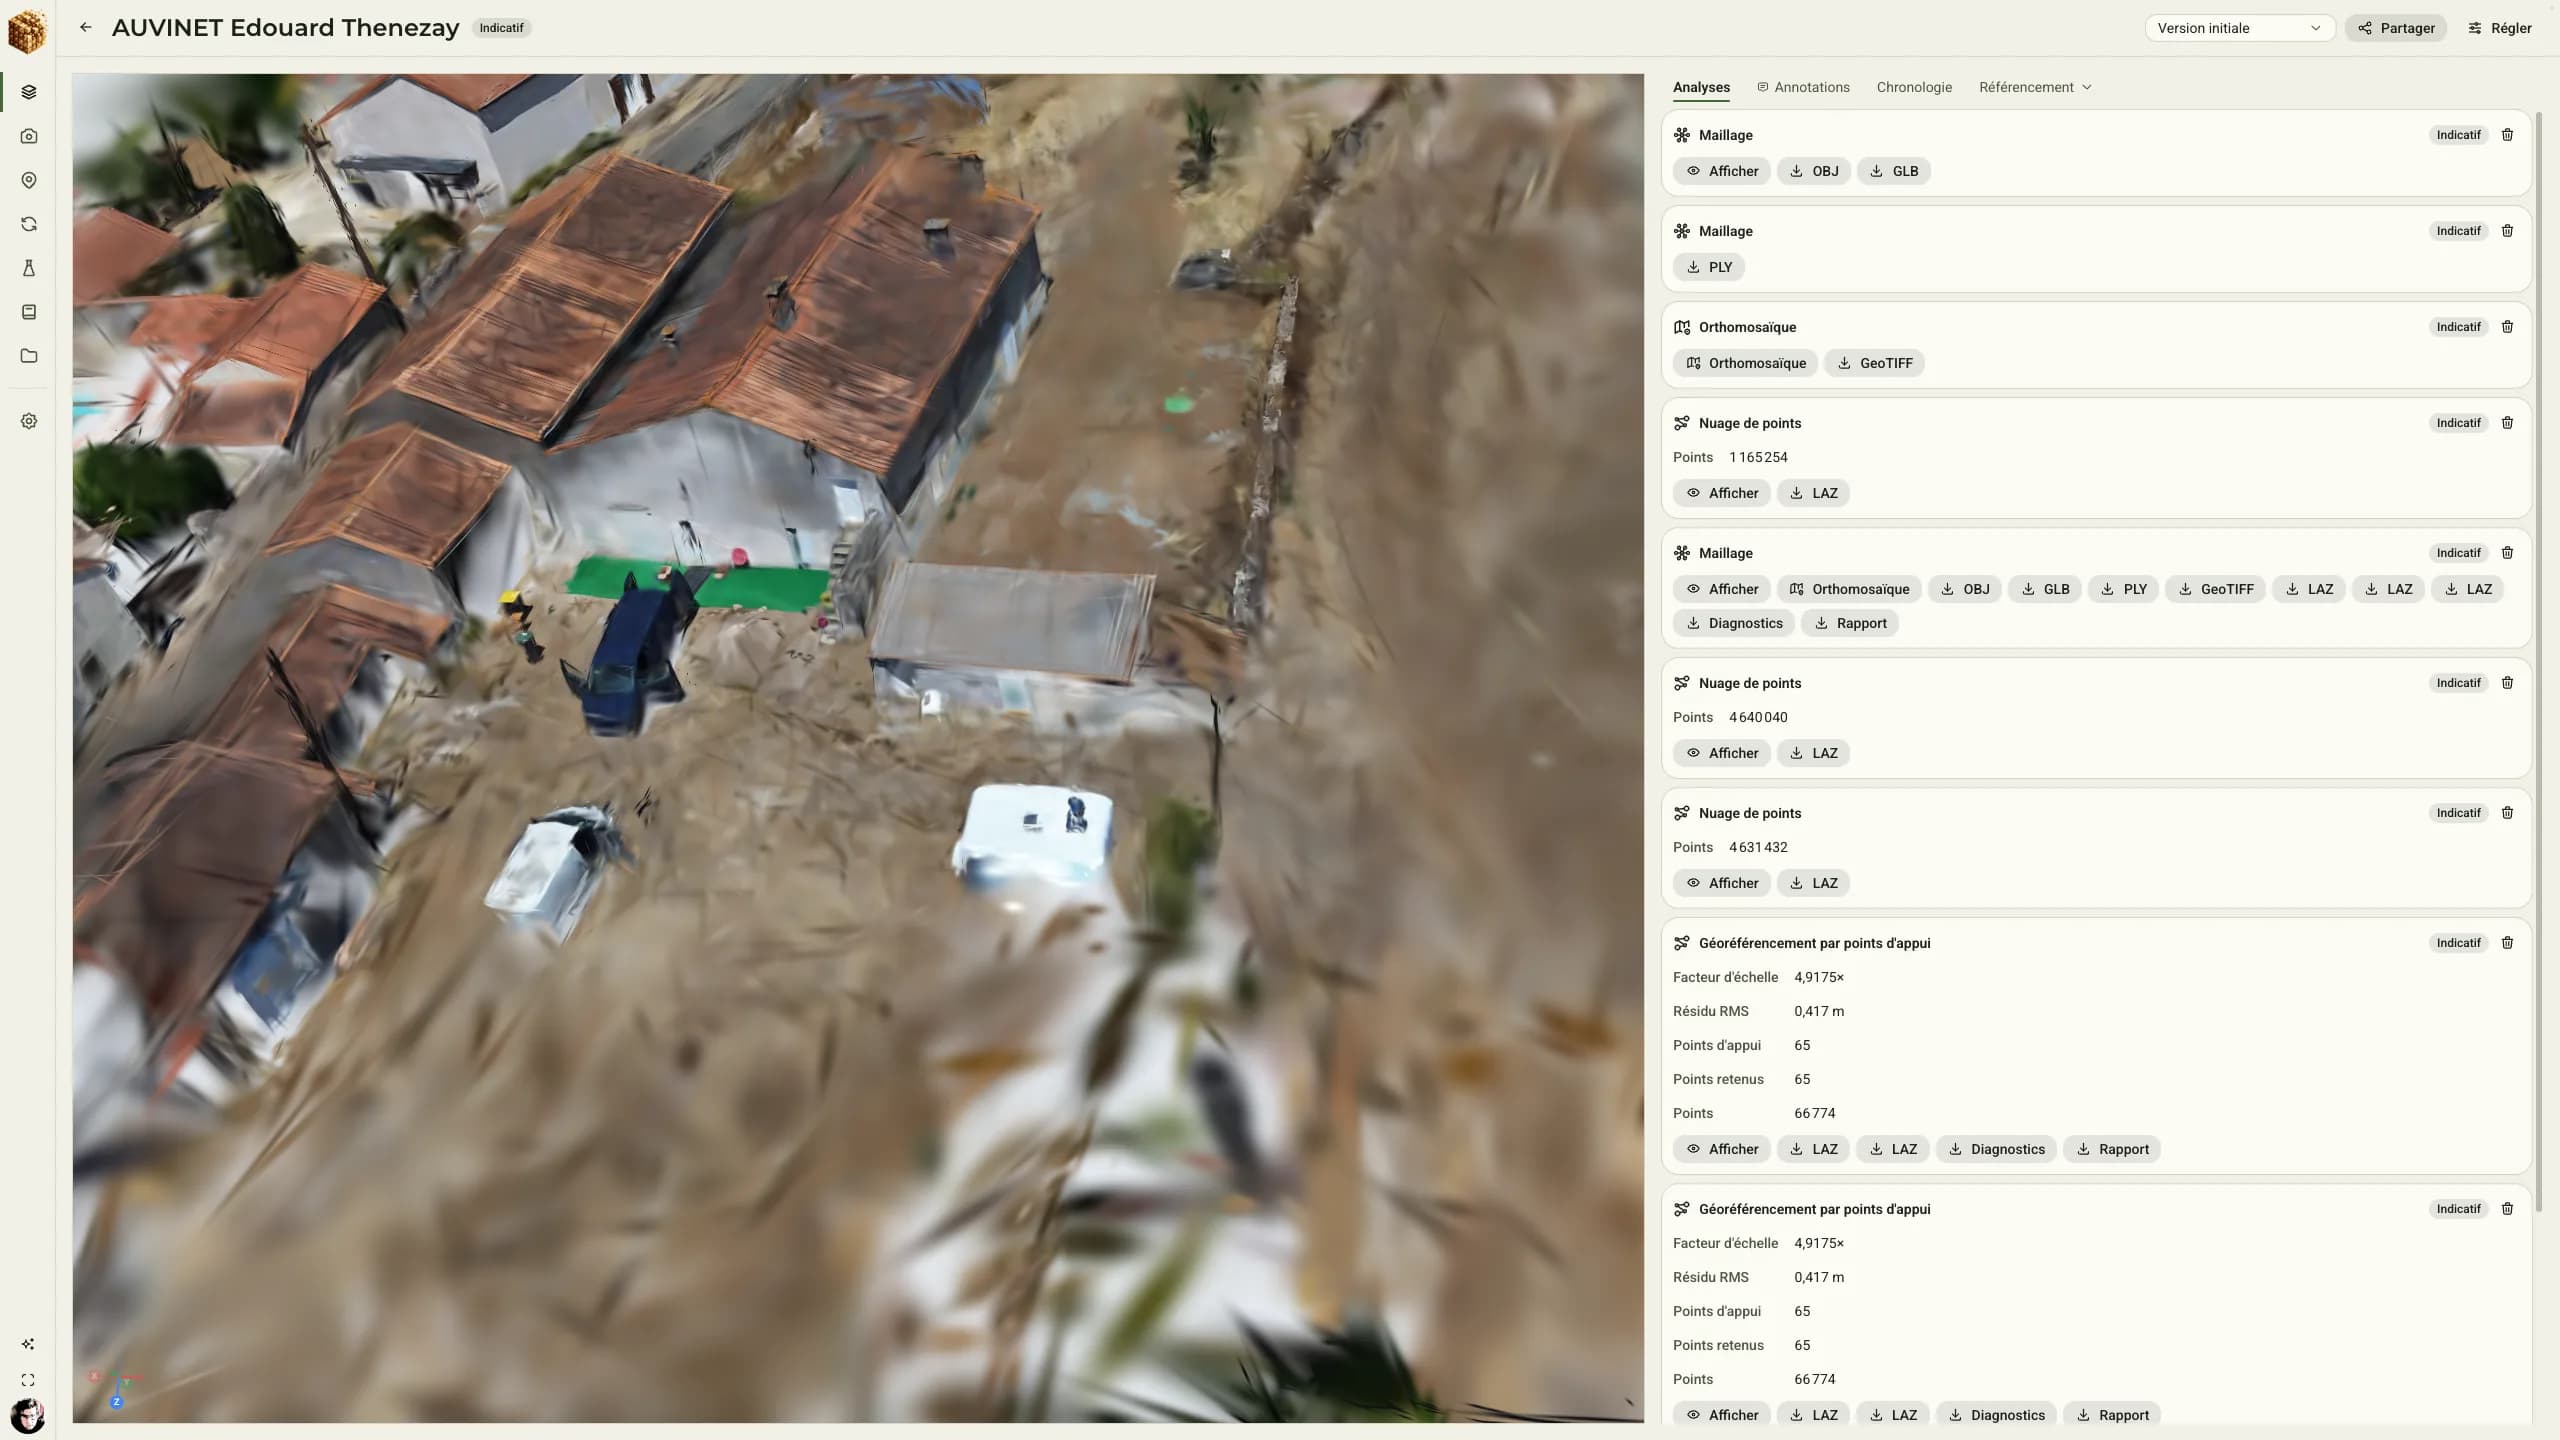
03 · Gaussian splatting
L’applicazione di punta per la ricostruzione esegue structure from motion sulla CPU e addestra uno splat gaussiano su una GPU DGX Spark, con lo stadio di splatting che consuma automaticamente il bundle SfM. Il trainer esclude un’immagine ogni N e valuta le viste mai viste, così la fedeltà viene misurata e non semplicemente dichiarata.
04 · Tempo
Una replica conserva epoche — il suo stato di campagna in campagna. Il change detection M3C2 confronta una nuvola di base e una nuvola attuale e colora ogni punto core in base alla sua distanza con segno: aggiunto o sollevato, rimosso o arretrato, oppure sotto la soglia rilevabile. Un cambiamento più piccolo del minimo rilevabile viene riportato come nessun cambiamento, mai come zero.
05 · Simulazione
La replica è uno stage OpenUSD, quindi una mesh diventa una scena fisica senza un passaggio di esportazione con perdita: gravità, un collider statico a mesh triangolare e un piano di terra, con decomposizione convessa disponibile per gli oggetti mobili. Un settle test lascia cadere una sonda rigida con MuJoCo sul collider e valuta la traiettoria — sostenuta, assestata, senza tunnelling.
IA e agenti
Tutto ciò che fa l’interfaccia web, un agente può farlo attraverso l’API: creare un sito, caricare un’acquisizione, avviare un’esecuzione, interrogarla e recuperarne i risultati. L’intera pipeline da video a splat è stata pilotata end-to-end attraverso l’API con la sola chiave API.
Tredici operazioni dichiarate su siti, repliche, epoche, rappresentazioni, acquisizioni, esecuzioni e artefatti, con chiavi di idempotenza, job e provenienza.
JSON-RPC protetto da chiave API che permette agli agenti IA di operare l’app e comprenderne l’architettura.
Un assistente di tool-calling con accesso in lettura ai dati, accesso in scrittura soggetto ad approvazione, e la capacità di chiedere una scelta a metà di un task.
Fiducia
Una funzionalità è registrata come verificata solo quando un test ne asserisce il comportamento e quel test è stato eseguito — attraverso un browser, dove è qualcosa che una persona usa. Ciò che non può essere eseguito sull’host di build viene registrato come scritto e non eseguito, non glissato.
Vero LiDAR aereo, vere fotografie multi-vista e una vera scansione laser co-registrata, il tutto pilotato attraverso l’API.
Ogni rappresentazione è tracciabile fino all’esecuzione che l’ha prodotta, e un’annotazione viene classificata in base alla rappresentazione su cui è stata disegnata — nominare una rappresentazione non equivale mai a nominare un grado.
COLMAP, PDAL e gsplat sono a licenza permissiva; gli strumenti copyleft vengono eseguiti solo come sottoprocessi, e i modelli non commerciali sono esclusi.
Organizzazioni con ruoli, link di condivisione in sola lettura, webhook firmati, e utilizzo misurato rispetto a quote.
Nel filo digitale
DjiniousWorld svolge la propria parte del ciclo di ingegneria e trasmette le proprie evidenze — e funziona altrettanto bene anche da sola.
DjiniousWorldRepliche 3DConsegna
DjiniousEngineeringUna replica classificata e versionata dell’ambiente reale — l’intorno fisico del gemello digitale.DjiniousWorkshopScene fisiche OpenUSD con collider testati con settle test, pronte per l’integrazione e la simulazione.DjiniousMapOrtomosaici georeferenziati, raster DSM e DTM e curve di livello del sito rilevato.Da sola, DjiniousWorld è una piattaforma di ricostruzione e rilievo: porta LiDAR, fotografie o video, e ottieni nuvole di punti, splat, mesh, ortomosaici e misure con un grado di accuratezza di cui puoi fidarti.
Casi d’uso
1 caso documentato.
Prenota una demo
Guarda le tue acquisizioni diventare una replica — e vedi esattamente fino a che punto ogni numero è affidabile.
Lungo il filo
 DjiniousEngineeringOrchestrazione
L’ingegnere di sistema IA: prende in carico l’incarico e porta l’intero progetto attraverso un System Ledger tracciabile.
 DjiniousWorkshopIntegrazione di sistema
Componenti collegati in un sistema completo e chiusi in anello tramite la fisica GPU in NVIDIA Isaac Sim.
 DjiniousMapGIS ad agenti
Un piano di controllo geospaziale governato: i dati vengono raccolti, misurati e solo dopo disegnati.
 DjiniousWorkflowAutomazione ad agenti
Automazione a grafo a cui ogni fase può ricorrere: costruisci un processo, eseguilo, osservalo e sottoponilo ad audit.