 Djinious

Raggiungibilità del bridge
ping → ok.
La piattaforma
Ogni applicazione svolge una parte del lavoro — e passa le sue evidenze alla successiva. Usale insieme, o una alla volta.
Panoramica della piattaformaScopri come funziona il cicloOrchestrazione
 DjiniousEngineeringOrchestrazione
Progettazione e dimostrazione
 DjiniousLabModellazione e simulazione
 DjiniousWorkshopIntegrazione di sistema
 DjiniousSafeCodice certificabile
Operatività
 DjiniousCCOperatività e SCADADjiniousEngineeringOrchestrazioneDjiniousLabModellazione e simulazioneDjiniousWorkshopIntegrazione di sistemaDjiniousSafeCodice certificabile
 DjiniousWorldRepliche 3D
 DjiniousMapGIS ad agentiDjiniousCCOperatività e SCADA
 DjiniousDataBase di conoscenza
 DjiniousWorkflowAutomazione ad agenti
Un quadricottero completo cablato da parti di libreria in un’unica co-simulazione, il cui controllore di volo chiude l’anello intorno alla fisica dei corpi rigidi di NVIDIA Isaac Sim — e un vero decollo, hover, salita, discesa e atterraggio registrati da quell’anello.
 DjiniousWorkshop
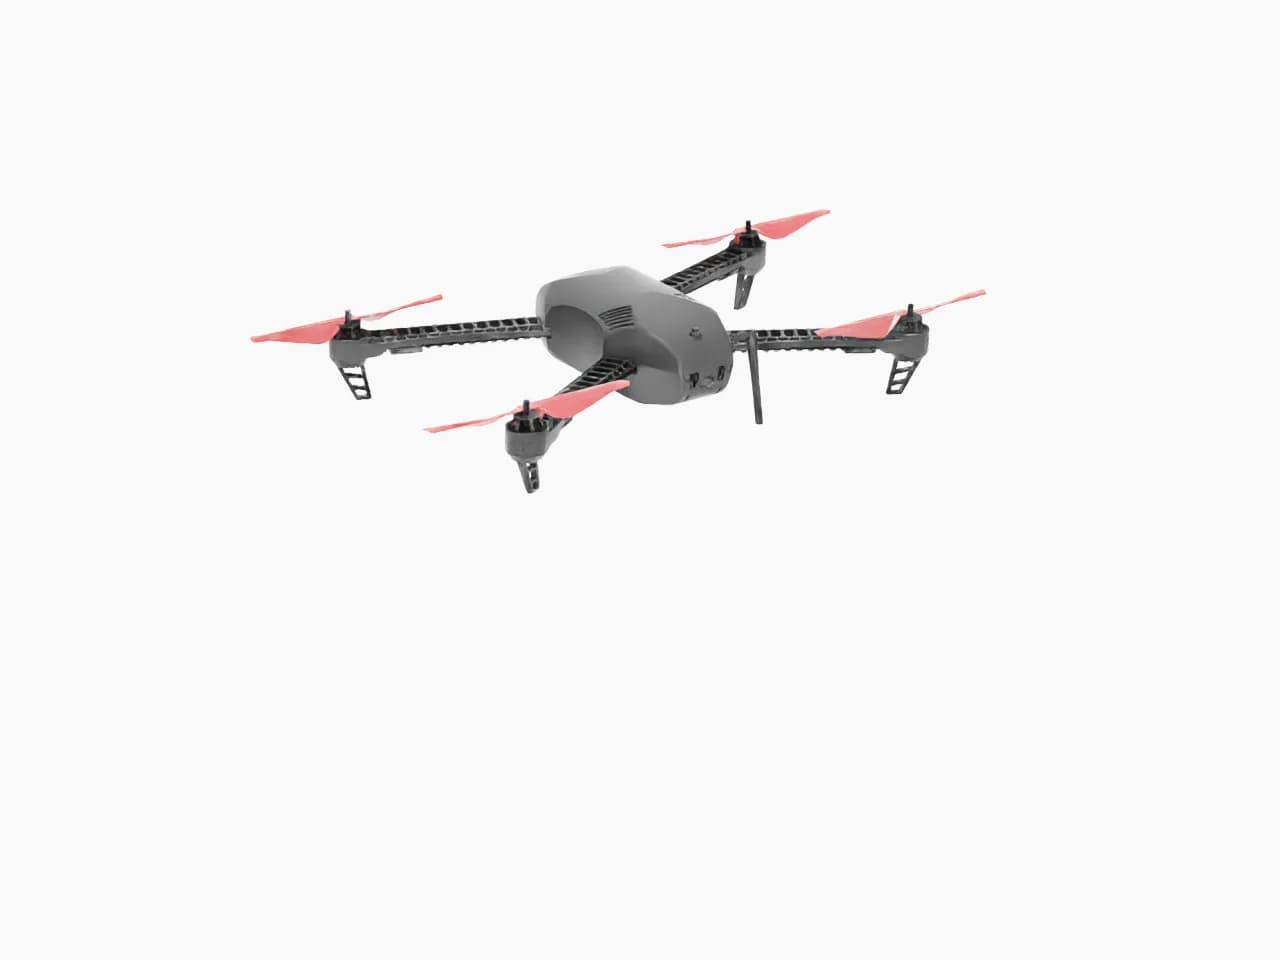
La dinamica reale di solito appare solo al banco, dopo che le parti sono state acquistate e la cellula costruita. Qui il drone è un sistema di modelli funzionali fin dall’inizio: radio, controllore di volo, ESC, motori, eliche, batteria e cellula, ciascuno un vero record di componente con il proprio modello allegato.
Il blocco della cellula passa il testimone a NVIDIA Isaac Sim. La spinta e la coppia per rotore dai modelli funzionali guidano un corpo rigido PhysX a 6 gradi di libertà sulla GPU, e la posa, l’IMU e il GPS confluiscono direttamente di nuovo nel sistema in esecuzione.
Il drone cablato sul canvas di sistema, ogni blocco un modello funzionale che scambia segnali reali.
DjiniousWorkshop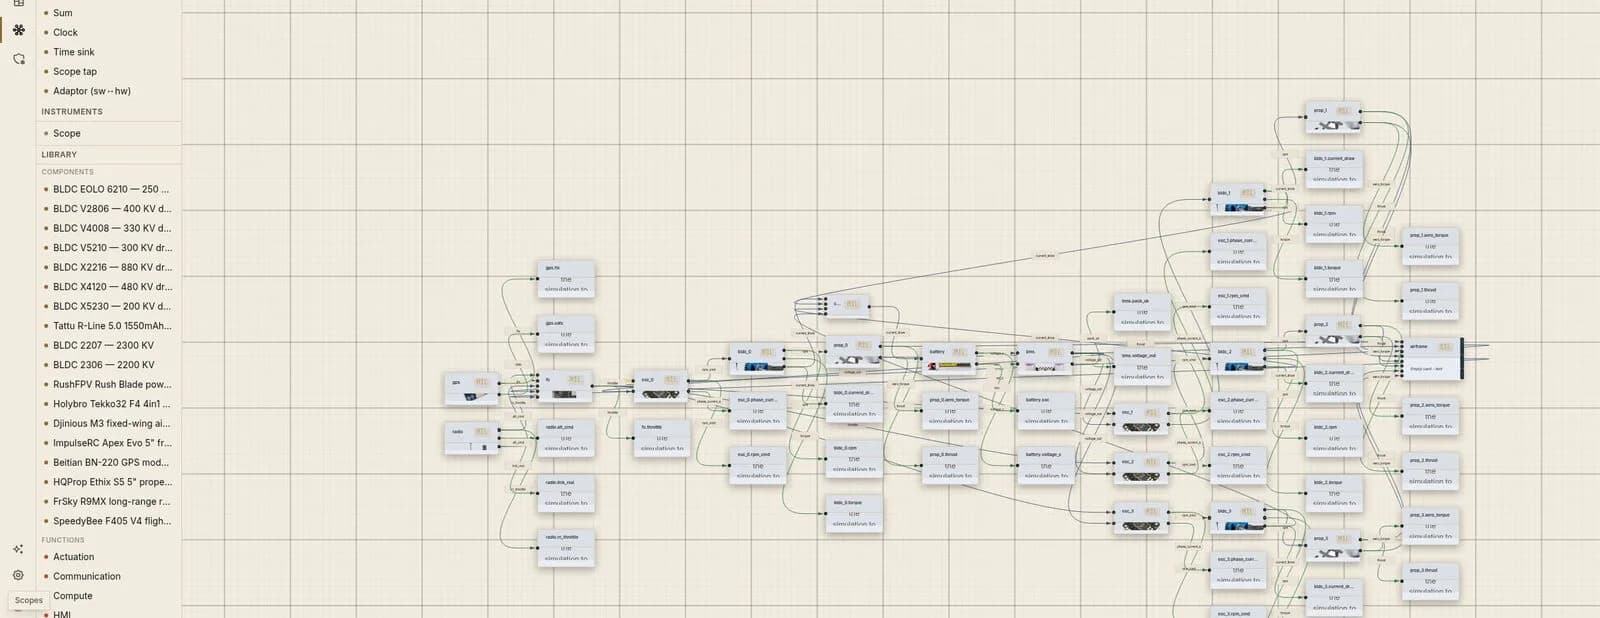
Una missione in anello chiuso registrata dalla co-simulazione: un controllore di volo FMU (radio → FC → ESC → motori → eliche) intorno alla fisica dei corpi rigidi di Isaac Sim, catturata con marcature temporali di simulazione esatte. Nessun keyframe.
La radio invia un comando di altitudine; i motori accelerano e il corpo PhysX lascia il suolo.
Il primo hold, con una piccola deriva laterale onesta lasciata nei dati.
Un secondo comando di altitudine; la cellula lo segue e tiene la quota.
Il drone scende sotto controllo e atterra; la registrazione lo mostra poi a riposo.
Gli scope dal vivo leggono i segnali trasmessi indietro da Isaac Sim durante l’intera missione — spinta, giri motore, tensione della batteria e stato di carica, comando di altitudine e posizione della cellula.
DjiniousWorkshop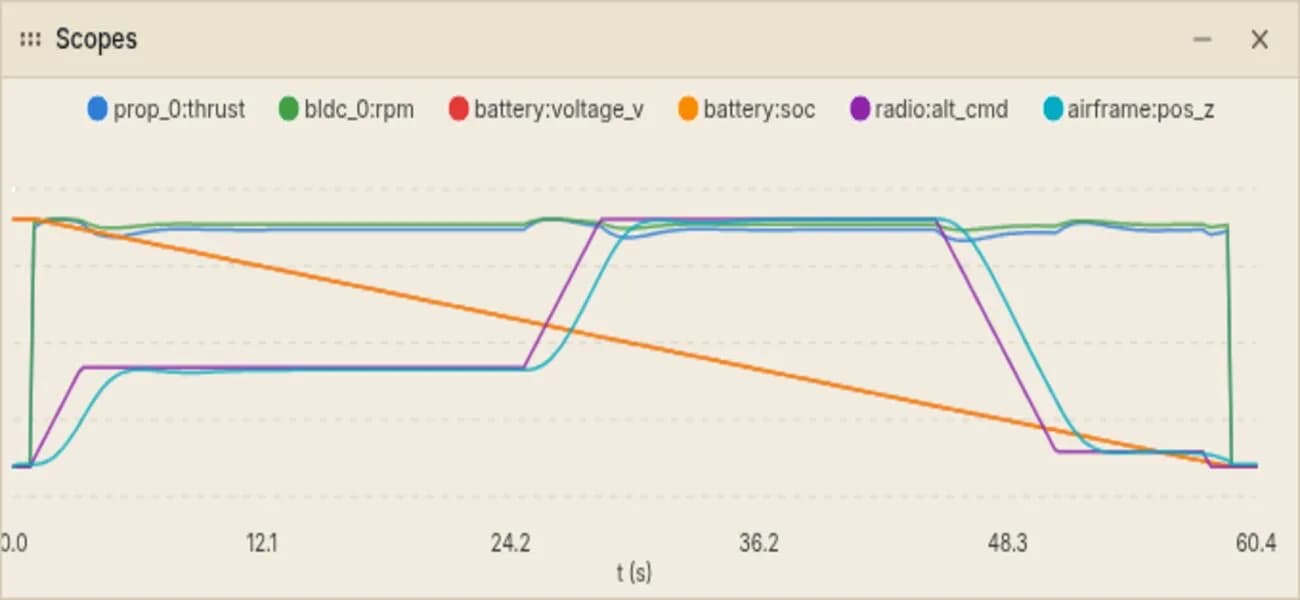
Ogni merge sul bridge della cellula esegue una suite end-to-end con gate GPU rispetto a Isaac Sim su NVIDIA DGX Spark · GB10 prima di essere distribuita.
ping → ok.
imu_az = 9,81 m/s².
Δ < 0,5 m durante l’hover rispetto a un modello analitico deterministico a 6 gradi di libertà.
Fotogramma RGBA reso su GB10.
Continua a esplorare
 Autonomia subacqueaAUV Marlin-XR per rilievo del fondale marinoUn veicolo sottomarino autonomo che rileva il corridoio del cavo di esportazione del parco eolico offshore di Dogger Bank. Il ledger dimostrativo incluso: quaranta elementi seminati in tutte e undici le fasi del ciclo di vita, dal brief di missione alla procedura di dispiegamento.
 DjiniousEngineering
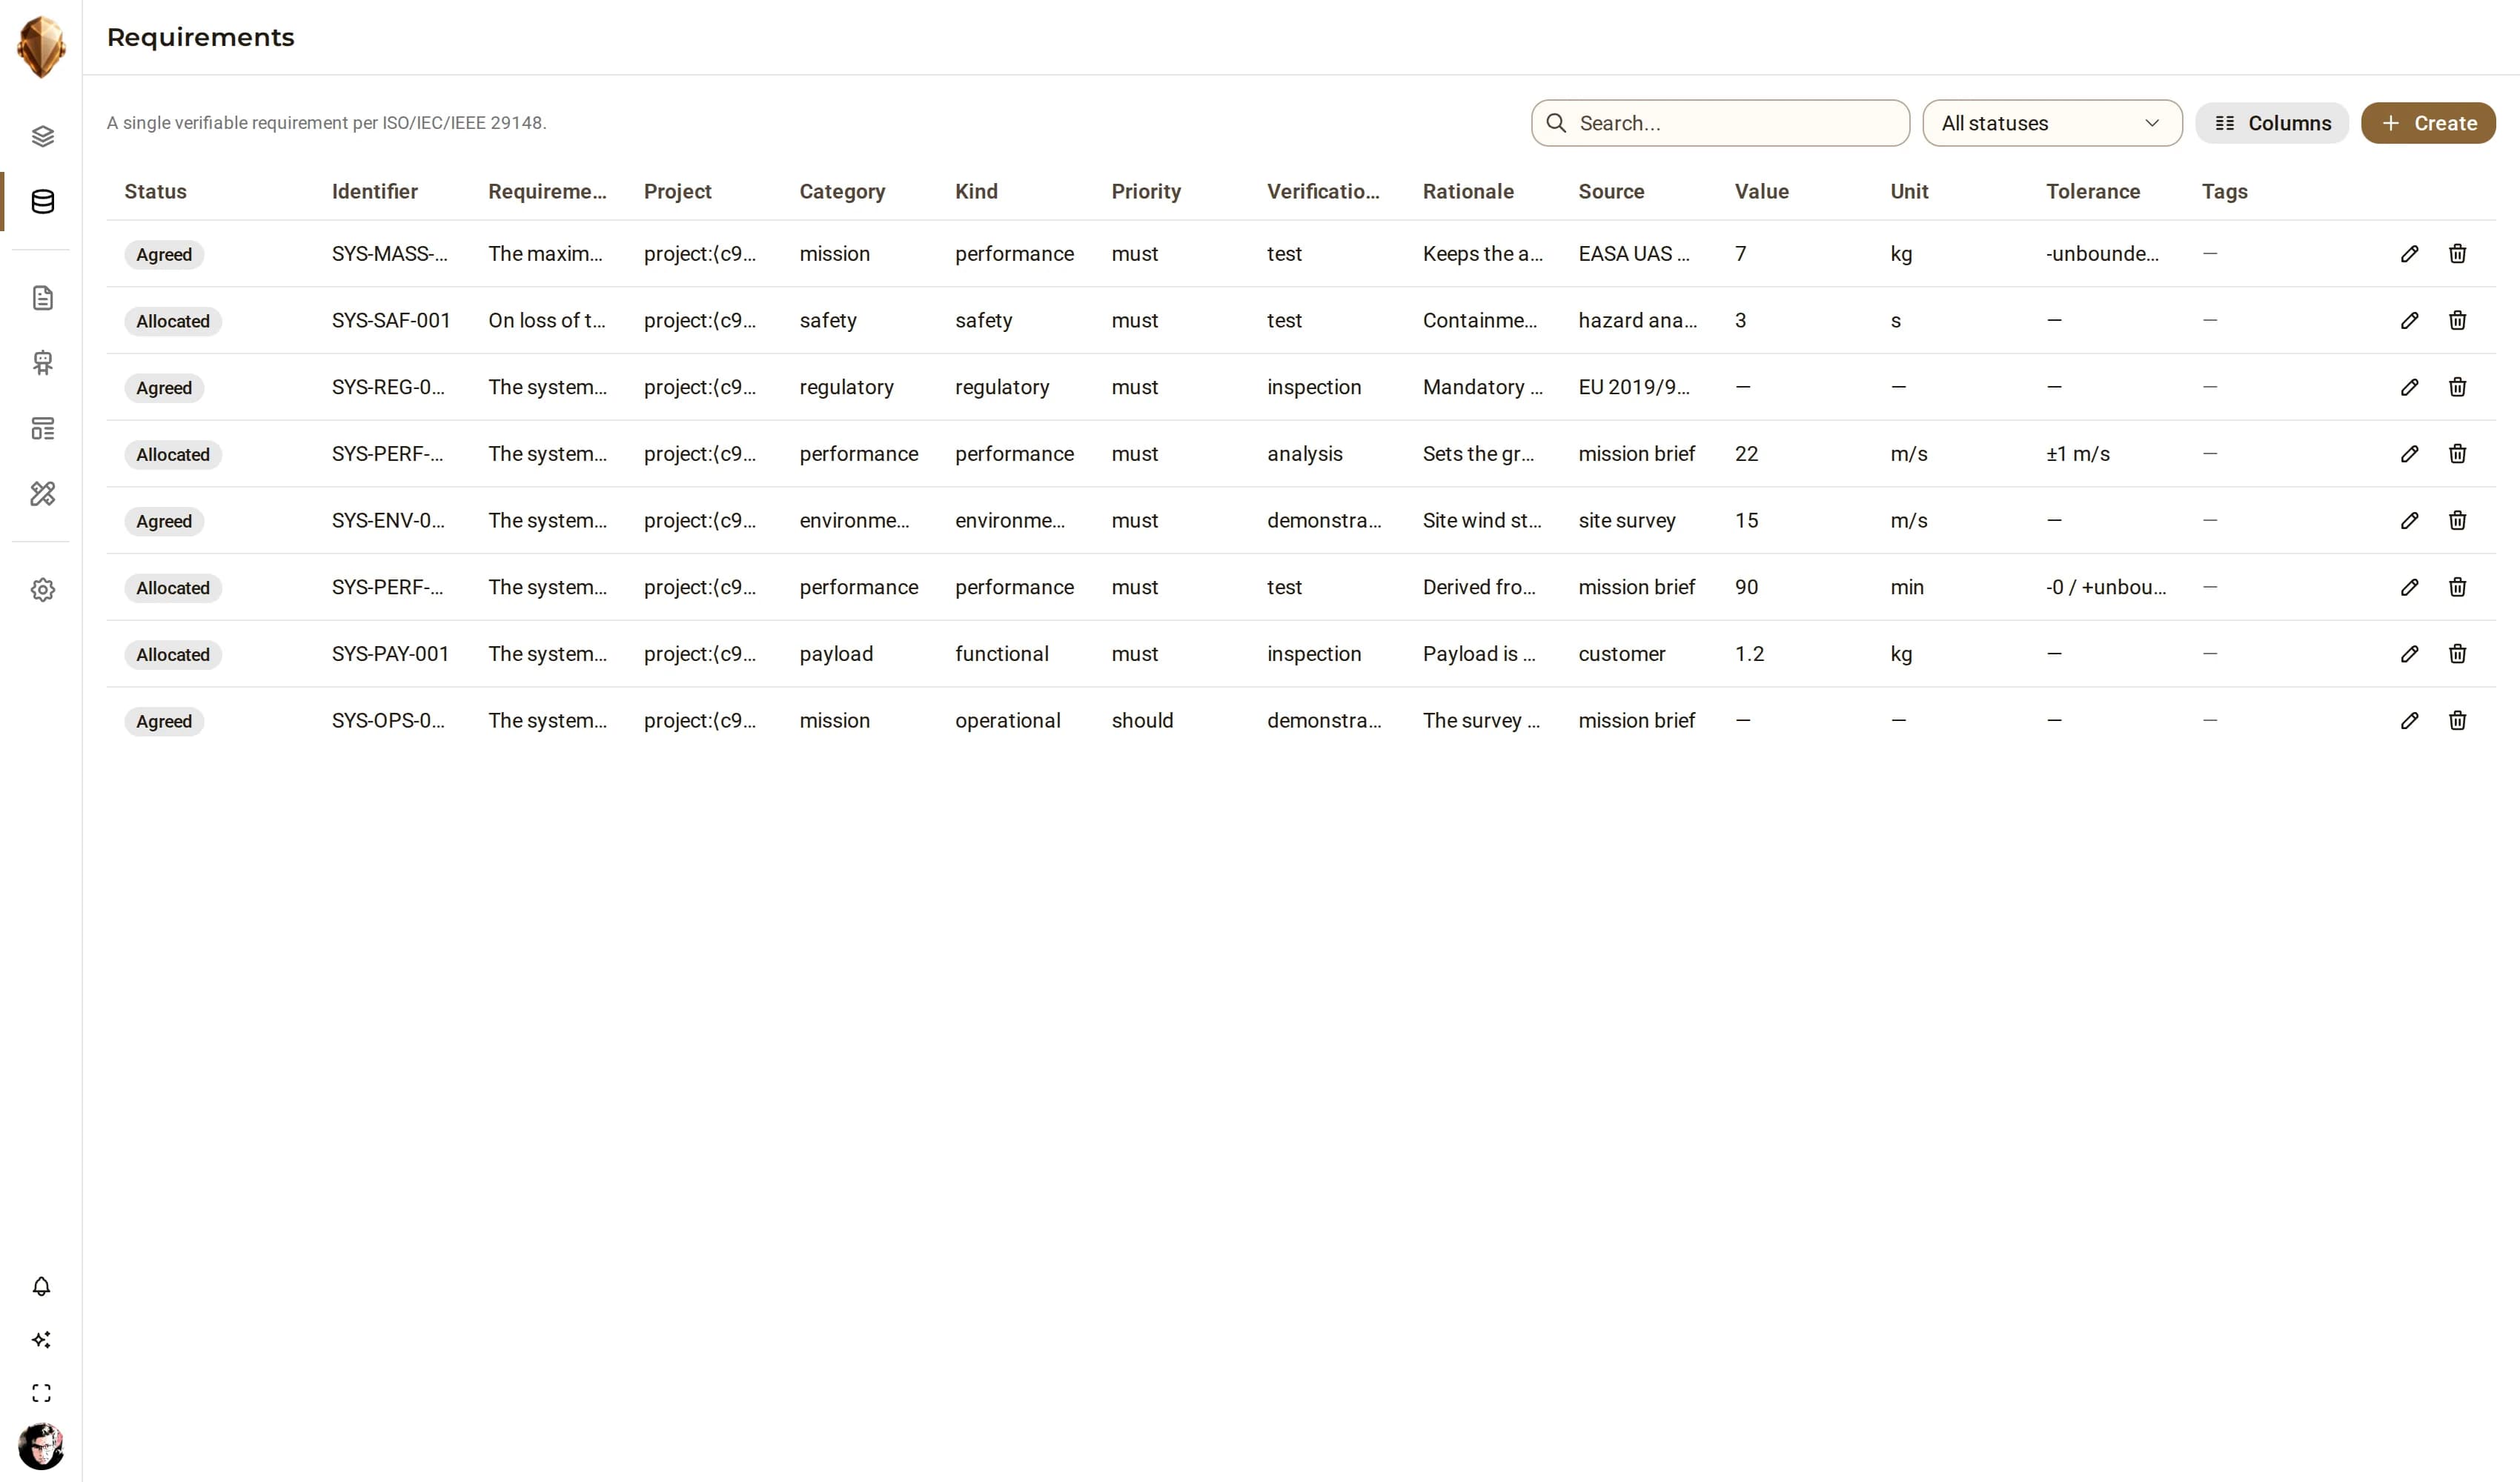 Aeromobile senza equipaggioUAV di rilievo Kestrel-1Un UAV di rilievo ad ala fissa, seminato come caso documentato: otto requisiti, sei componenti, quattro fornitori e quattro verifiche, cablati in un grafo di tracciabilità, con un vero system_model ELANG e un Technical Data Package inline.DjiniousEngineering
 Rilevamento RF e radarModulo radar embeddedUn modulo radar embedded — la classe di sistema coperta dalla ricetta RF/radar: una scheda a segnale misto in cui gli standard di spettro, EMC, ambientali e di fabbricazione vincolano il design tanto quanto il requisito di rilevamento.DjiniousEngineering