Djinious
DjiniousWorkshopIntégration système

De l’intention produit à unjumeau numérique vérifié sur GPU.

Intégration système · Physique GPUIntégrerPréparer

DjiniousWorkshop fait tourner votre appareil comme un système de modèles fonctionnels — moteurs, contrôleurs de vitesse (ESC), batterie, contrôleur de vol — et referme la boucle grâce à la physique des corps rigides de NVIDIA Isaac Sim sur GPU.

DjiniousWorkshop
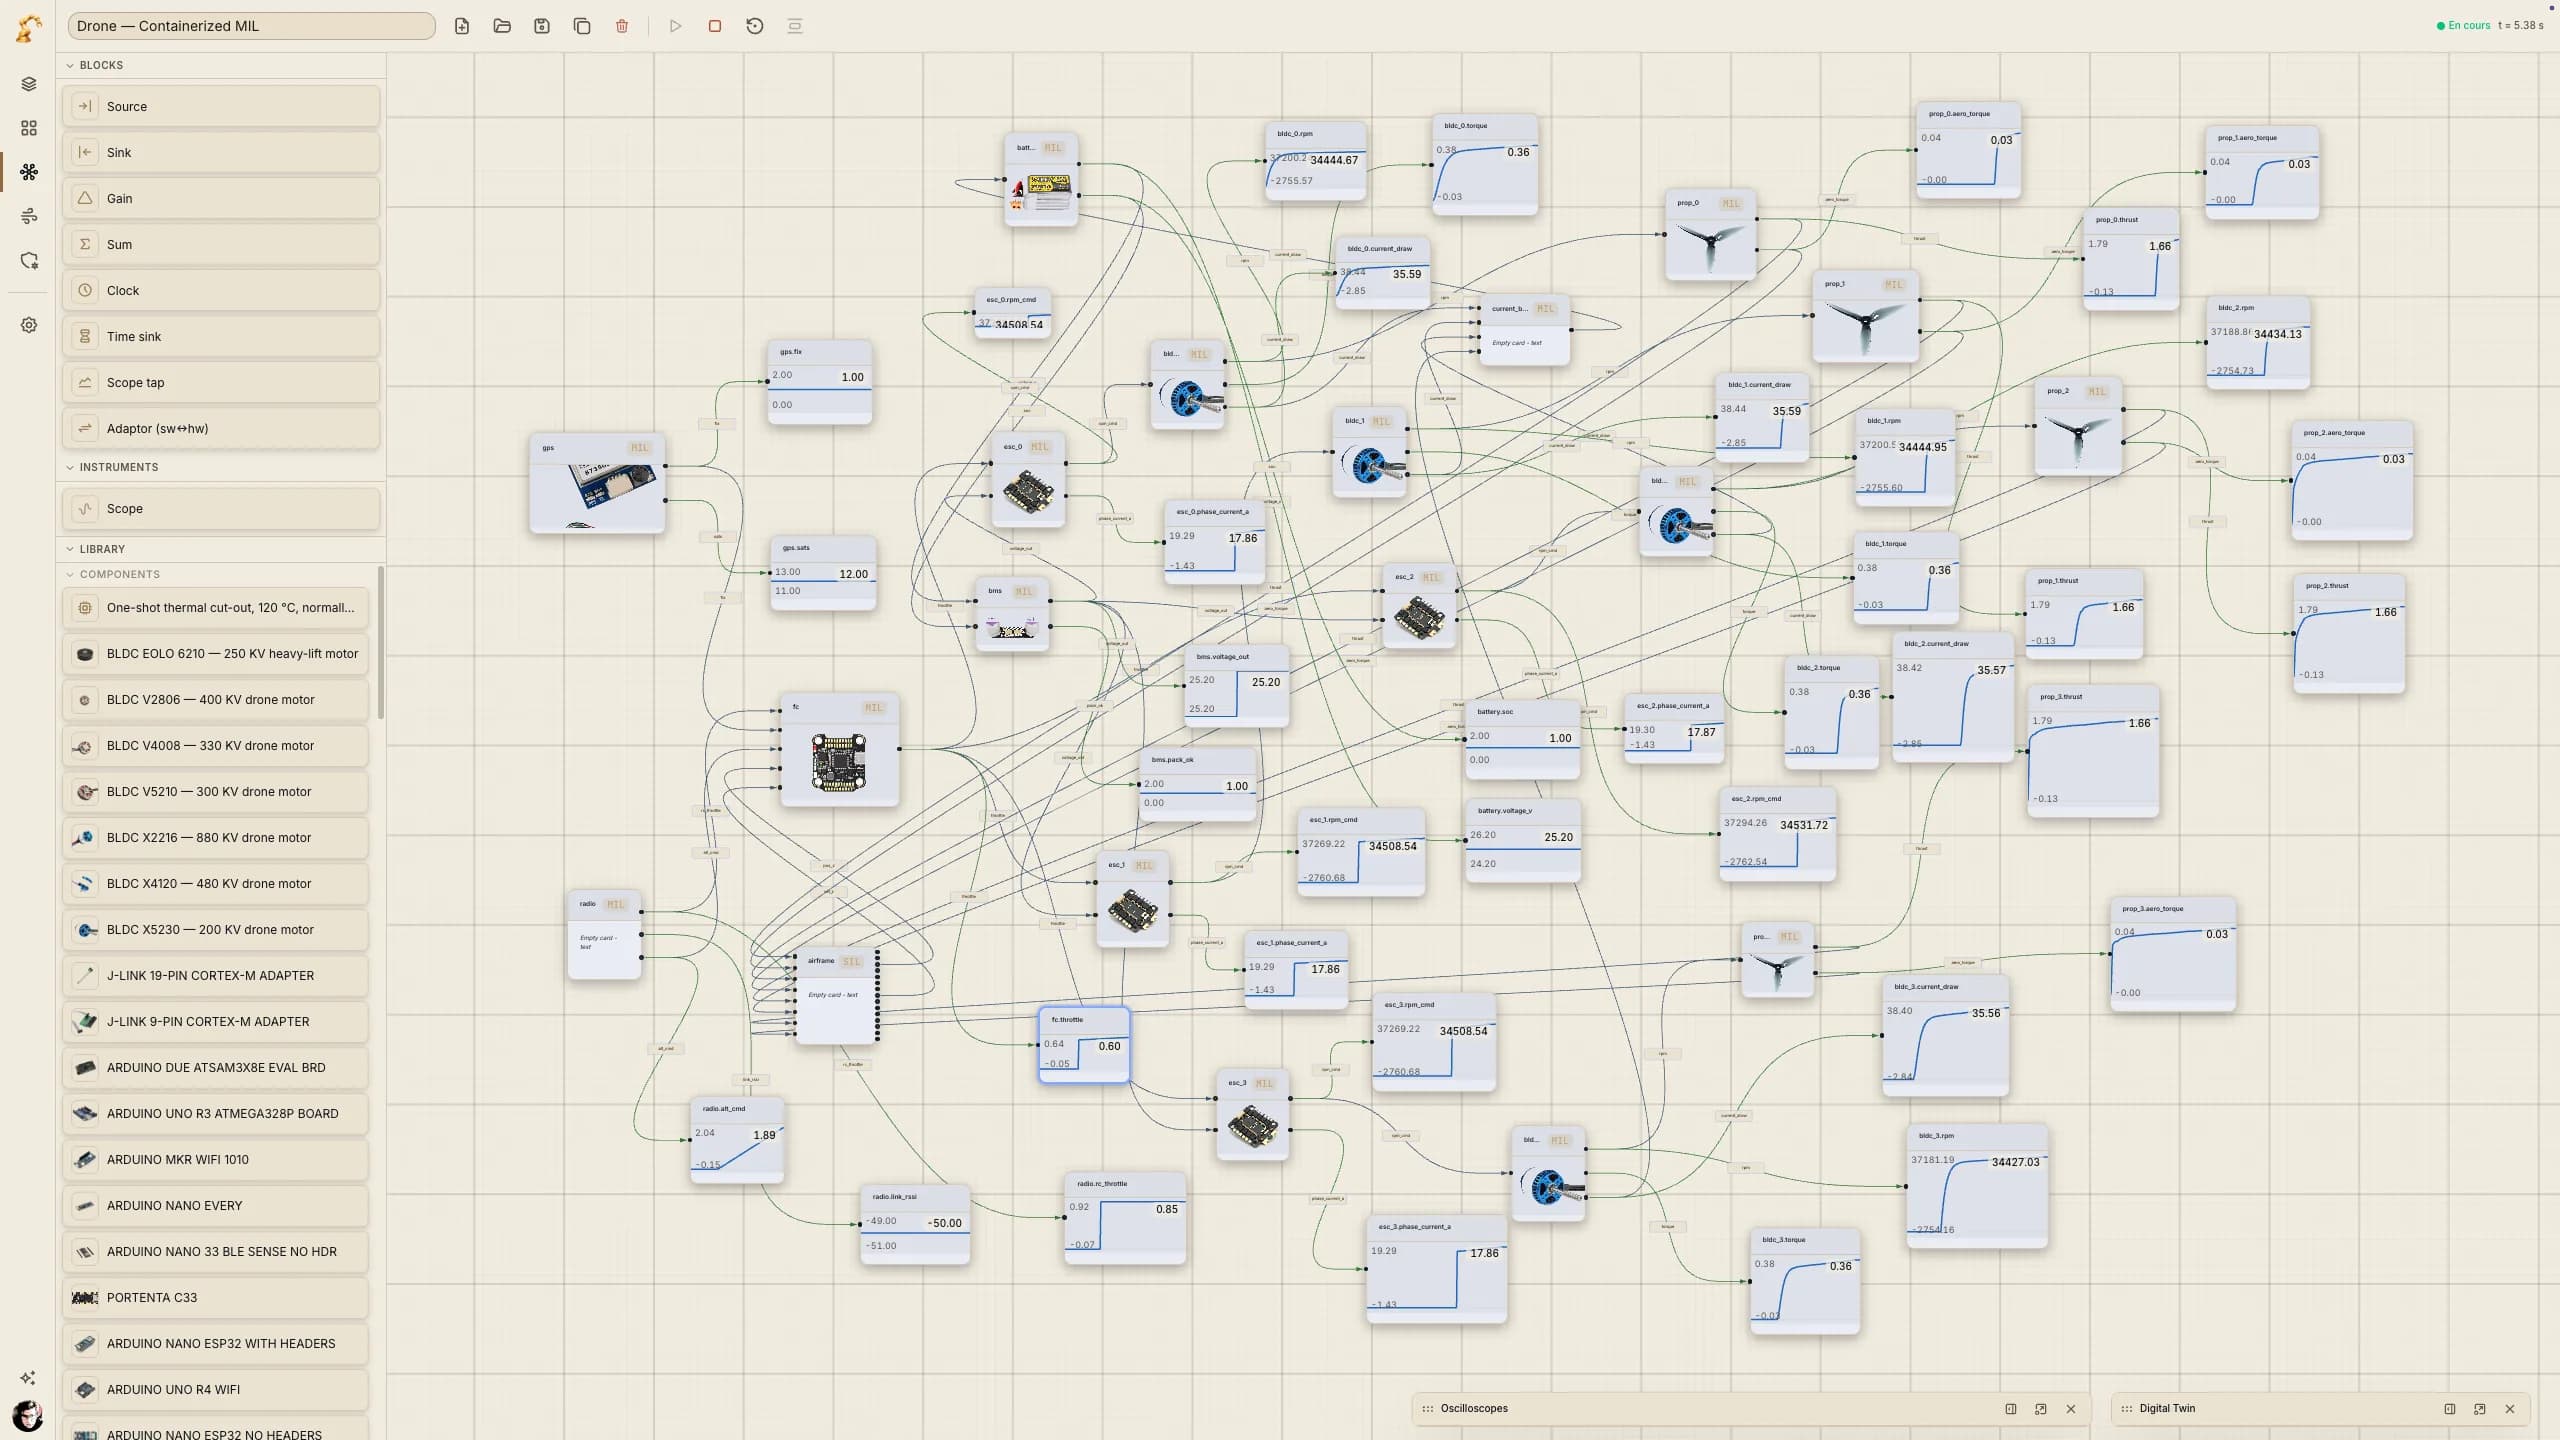
DjiniousWorkshop exécutant un Model-in-the-Loop conteneurisé d’un drone complet : une bibliothèque de moteurs, de cartes et d’adaptateurs à gauche, et le système assemblé câblé à des relevés d’oscilloscope en direct.
Canevas système — Drone · MIL conteneurisé, en exécution en direct.
Isaac Sim · PhysX 6-DOF
6.0.1Isaac Sim · PhysX 6-DOFExécuté sur NVIDIA DGX Spark · GB10
Contrôles de validation GPU en jalon
4/4Contrôles de validation GPU en jalonAccessibilité, vol stationnaire de niveau, concordance analytique — à chaque fusion vers la passerelle de la cellule
Δ altitude analytique ⇄ Isaac
< 0,5 mΔ altitude analytique ⇄ IsaacSur la fenêtre de vol stationnaire
Un simple changement d’image
MIL · SIL · HILUn simple changement d’imageMême orchestration, mêmes signaux, mêmes oscilloscopes

Ce que c’est

Modèles fonctionnels. Simulation 3D physique. Une seule boucle.

Les outils de conception s’arrêtent au plan ; la vérité physique commence après la construction. Les exigences vivent dans des documents, les composants dans des tableurs, la simulation dans un silo séparé, et la dynamique réelle n’apparaît que sur le banc d’essai. DjiniousWorkshop referme cette boucle : la pièce que vous choisissez, le système que vous câblez et la physique qui le valide forment un seul et même enregistrement de bout en bout.

Des pièces réelles, prêtes pour la simulation

Chaque composant porte son enregistrement complet — spécification, interfaces, source de fabrication et coût unitaire, indicateurs de conformité — et un modèle fonctionnel. Choisissez un moteur ; vous avez aussi choisi sa dynamique.

Bibliothèque de composants

L’appareil comme système

Câblez les pièces en une co-simulation sur le canevas — radio, contrôleur de vol, contrôleurs de vitesse, moteurs, hélices, batterie, cellule — chaque bloc étant un véritable modèle fonctionnel échangeant de vrais signaux.

Canevas système

Isaac Sim referme la boucle

La poussée et le couple par rotor issus des modèles fonctionnels pilotent un corps rigide PhysX à 6 degrés de liberté sur le GPU ; la pose, l’IMU et le GPS reviennent en flux vers le système en cours d’exécution.

NVIDIA Isaac Sim

Co-simulation conteneurisée

Chaque bloc fonctionnel s’exécute dans son propre conteneur sur Docker Swarm. Model-, Software- et Hardware-in-the-Loop sont la même exécution avec une image différente — interchangeable sur une exécution en direct.

MIL · SIL · HIL

Validé sur le GPU

Une suite de bout en bout, jalonnée, confronte la passerelle de la cellule à Isaac Sim — accessibilité, vol stationnaire de niveau et concordance avec un modèle analytique déterministe — avant toute livraison.

RUN_ISAAC_E2E

Passage de relais prêt pour la fabrication

La nomenclature, les interfaces, les coûts et les données de fabrication sont déjà attachés à chaque pièce — le même modèle qui a volé en simulation devient le dossier qui part en production.

BOM · PBS

Dans le produit

Voyez-la fonctionner.

Chaque capture ci-dessous est le produit en fonctionnement.

01 · Composer

Un drone devient un système, un fil à la fois.

Radio, contrôleur de vol, contrôleurs de vitesse, moteurs, hélices, batterie et cellule — chaque bloc est un véritable modèle fonctionnel, câblé dans une seule co-simulation sur le canevas. Câblez-le, et la co-simulation s’exécute en direct : de vrais signaux, pas des substituts.

  • Chaque bloc est un véritable enregistrement de composant avec un modèle fonctionnel attaché.
  • Chaque modèle de composant est une véritable FMU FMI 2.0.
  • Le système que vous câblez sur le canevas est le système qui atteint le jumeau.
DjiniousWorkshop
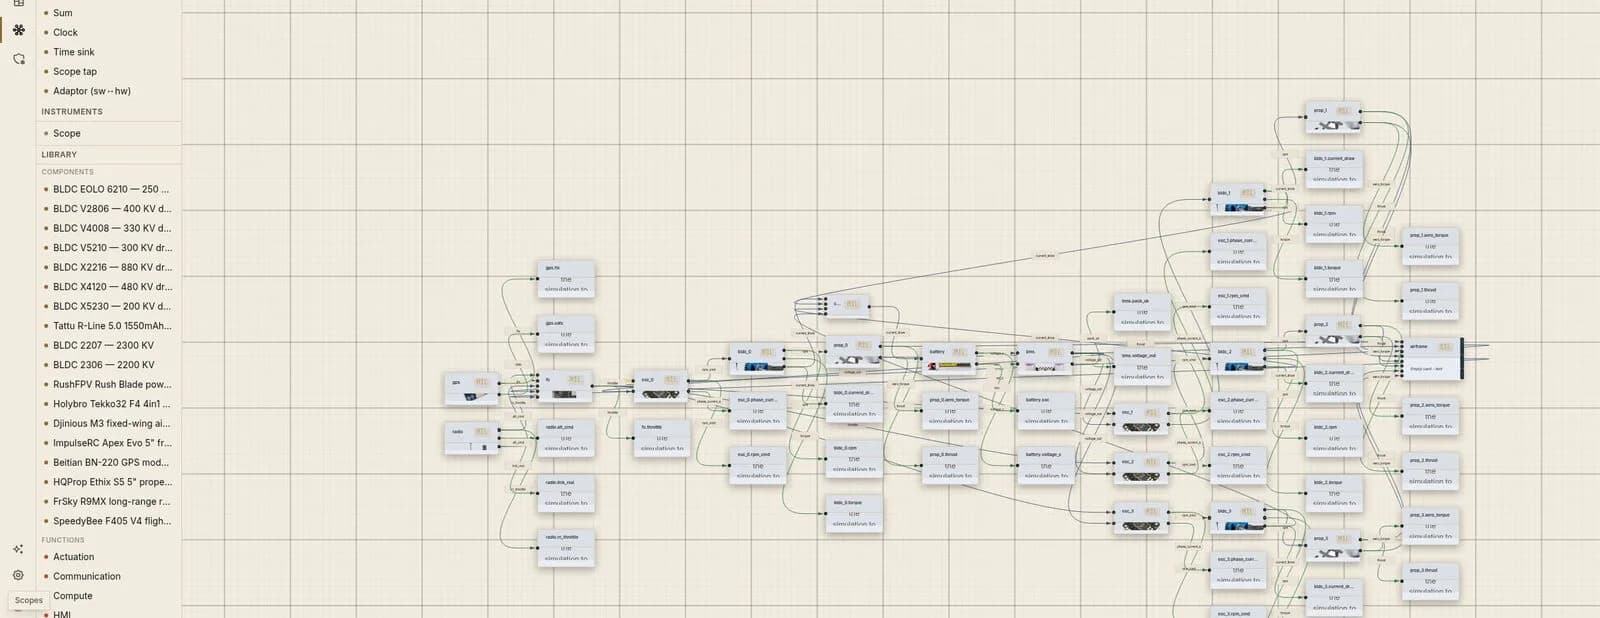
Canevas système câblant la radio, le contrôleur de vol, les contrôleurs de vitesse, les moteurs, les hélices, la batterie et la cellule d’un drone en une seule co-simulation.
Canevas système — Drone · MIL conteneurisé.

02 · Physique dans la boucle

Isaac Sim referme la boucle sur le GPU.

Le bloc cellule passe le relais à NVIDIA Isaac Sim : la poussée et le couple par rotor issus des modèles fonctionnels pilotent un corps rigide PhysX à 6 degrés de liberté, et la pose, l’IMU et le GPS reviennent directement en flux vers le système en cours d’exécution — oscilloscopes, jumeau 3D et tout le reste.

  • Les modèles fonctionnels calculent la poussée, le couple et la commande à chaque pas.
  • Le moteur PhysX d’Isaac Sim résout une véritable dynamique de corps rigide sur le GPU.
  • Pas un ajustement de courbe simplifié : pose et orientation complètes du corps, IMU native, contact au sol et torseur par rotor — la même interface que voit une véritable chaîne de vol.
DjiniousWorkshop
Vue de l’atelier et du système pendant une exécution en direct, la cellule pilotée par la physique des corps rigides de NVIDIA Isaac Sim.
Atelier / système — exécution en direct.

03 · Jumeau numérique

La physique est réelle — et nous l’avons prouvé.

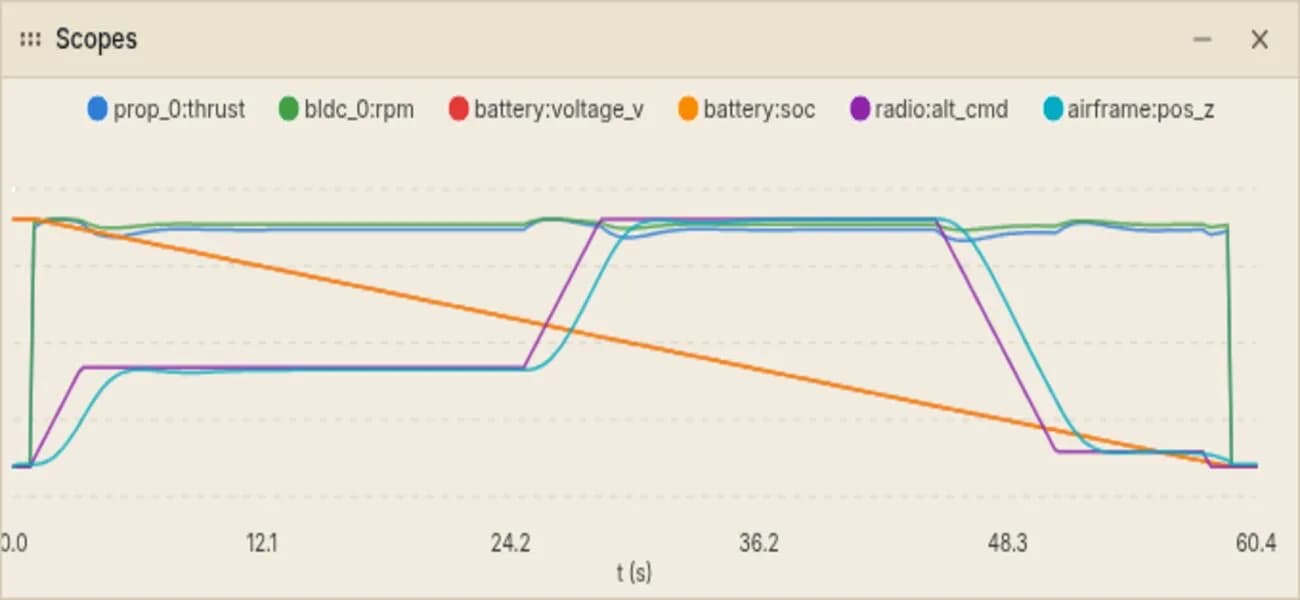
Des oscilloscopes en direct lisent les signaux de position et de vitesse angulaire de la cellule renvoyés en flux par Isaac Sim. Sur la fenêtre de vol stationnaire, l’altitude PhysX d’Isaac suit un modèle analytique déterministe à 6 degrés de liberté à moins d’un demi-mètre près — la simulation GPU et les premiers principes concordent. La mission enregistrée est un véritable décollage, vol stationnaire et atterrissage calculés par les mêmes modèles fonctionnels et la physique d’Isaac Sim.

  • Accessibilité de la passerelle : ping → ok.
  • Vol stationnaire, fini et de niveau : imu_az = 9,81 m/s².
  • Altitude Isaac ⇄ analytique : Δ < 0,5 m sur le vol stationnaire.
  • Image caméra : RGBA, rendue sur GB10 — suite 4/4 au vert.
DjiniousWorkshop
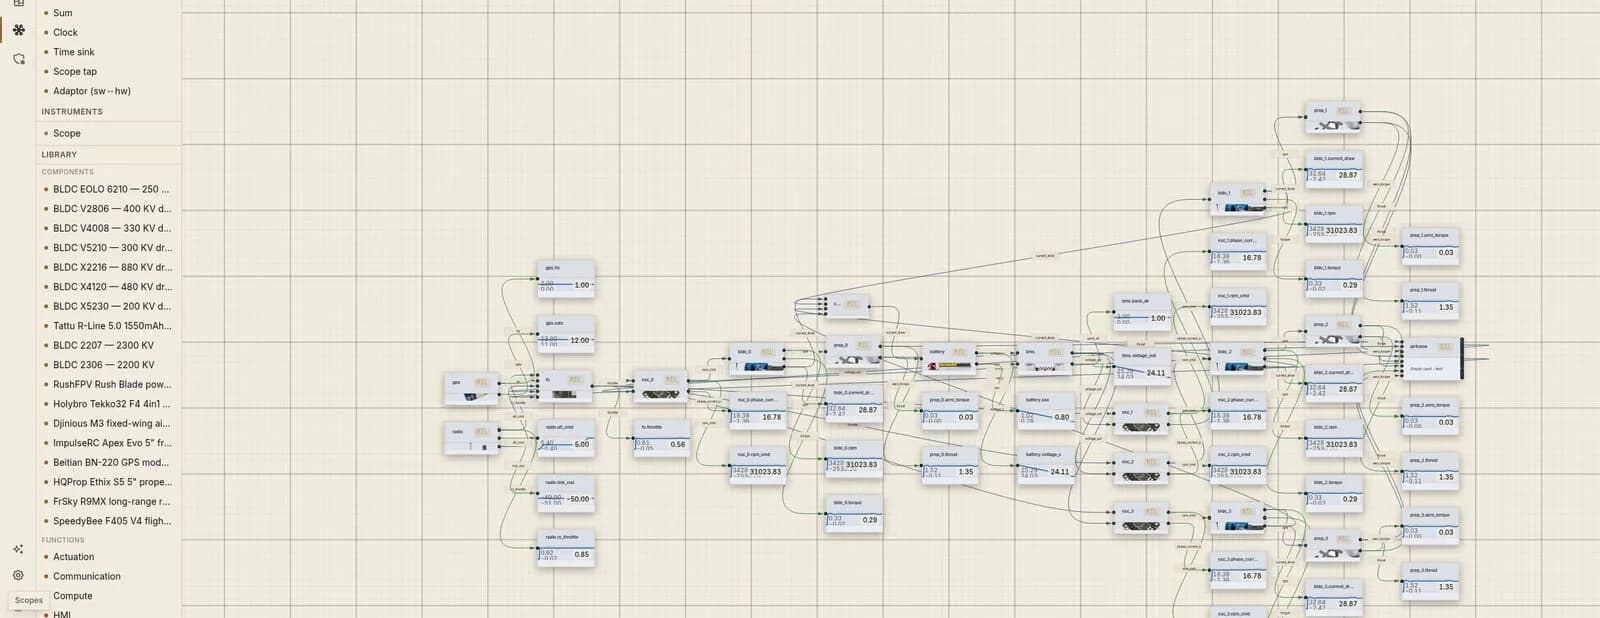
Oscilloscopes en direct dans l’atelier lisant la poussée des hélices, le régime moteur, la tension et l’état de charge de la batterie, la commande d’altitude et la position de la cellule renvoyés en flux par NVIDIA Isaac Sim pendant une co-simulation en cours.
Jumeau numérique · oscilloscopes · en direct — airframe:pos_z ← Isaac.

04 · Sous le capot

Une passerelle, deux moteurs physiques.

Le bloc cellule parle un petit protocole unique à ce qui calcule la physique des corps rigides en dessous de lui — ping, connect, setInputs, step, getOutputs. Remplacez le modèle analytique rapide à 6 degrés de liberté par le corps rigide GPU de NVIDIA Isaac Sim, et rien en amont ne change — aucun modèle fonctionnel, aucun fil sur le canevas, aucun oscilloscope — car c’est un changement d’un seul point de terminaison, pas de la conception.

  • Le même protocole de passerelle permet à un nœud SIL ou HIL de piloter un vrai logiciel ou matériel via un adaptateur.
  • Isaac Sim ne se contente pas de calculer la physique — il rend aussi la scène dans laquelle ces corps évoluent, sur le même GPU.
DjiniousWorkshop
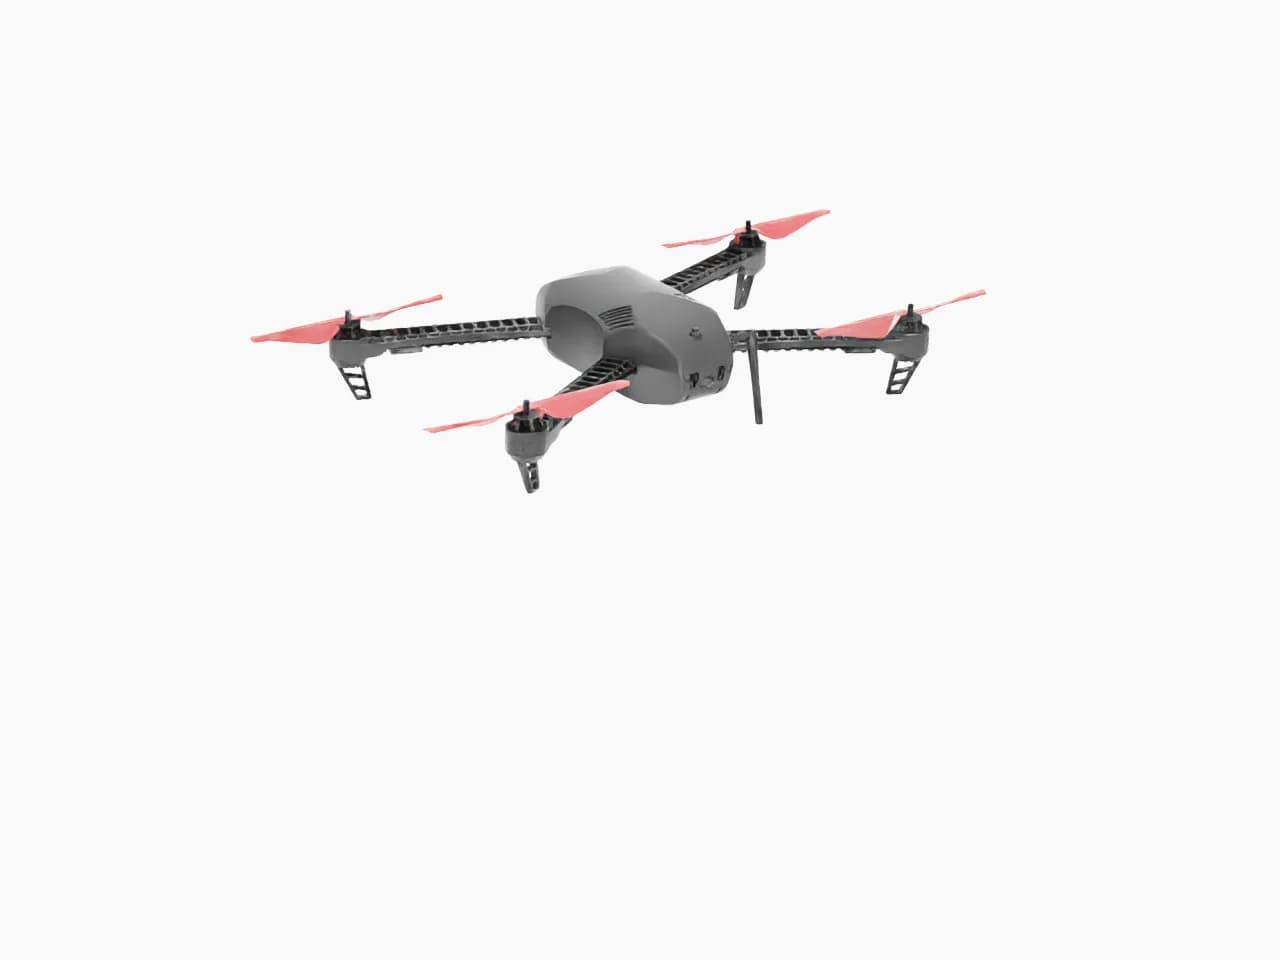
Rendu RTX par Isaac Sim de la cellule du drone dans la scène physique, sur NVIDIA GB10.
Rendu par Isaac Sim sur NVIDIA GB10 — la même scène dans laquelle s’exécute la physique.

Jumeau numérique en direct

Un vol enregistré, rejoué dans votre navigateur.

Faites glisser pour orbiter. Il s’agit de la véritable mission en boucle fermée, pas d’une animation.

Mission réelle en boucle fermée — décollage, vol stationnaire à 2 m, montée à 5 m, descente, atterrissage. Contrôleur de vol FMU + physique Isaac Sim, états de co-simulation enregistrés rééchantillonnés à 10 Hz · lecture 2× · sans keyframes.

IA et agents

Une bibliothèque dans laquelle les agents peuvent travailler

L’atelier est API-first : chaque capacité est une opération typée que les personnes, l’assistant intégré et les agents externes appellent par le même chemin.

01

Assistant intégré

L’assistant peut importer des composants depuis des fournisseurs et aider à finaliser l’enregistrement d’une pièce dans la bibliothèque.

02

Agents externes

Un serveur MCP intégré permet à des agents IA d’exploiter l’application via du JSON-RPC sécurisé par clé API.

03

Opérations typées

La recherche, la lecture, l’import, la proposition et l’approbation de composants, le démarrage de simulation, la résolution CFD et l’import de scène sont publiés comme opérations de la Provider Interface.

Capacités

Ce qui est livré dans l’atelier

Quatre espaces de travail autour d’un seul entrepôt de composants.

Bibliothèque de composants4 capacités

Fonctions, modules, composants

Trois couches d’abstraction — une taxonomie de fonctions, des modules réutilisables, des références atomiques aux interfaces strictes — de sorte que le même composant peut se trouver dans plusieurs modules et que le même module peut remplir plusieurs fonctions.

Classes de composants typées

Des schémas de paramètres optionnels par classe (par exemple motor.bldc, sensor.imu, valve.solenoid) valident la spécification d’une pièce dans les domaines mécanique, électrique, électronique, fluidique et logiciel.

Ressources par pièce

Vignettes, modèles 3D USD, fiches techniques, schémas EDA et cartes PCB attachés à l’enregistrement du composant.

Import depuis les fournisseurs

Composants importés depuis des API de distributeurs comme DigiKey, ou depuis des pages boutique sans API grâce à une extraction pilotée par LLM par rapport au schéma de composant — un seul chemin de code pour l’interface, l’agent intégré et les agents externes.

Canevas système3 capacités

Diagrammes de co-simulation

Blocs, sources, puits, horloges, prises d’oscilloscope et adaptateurs logiciel↔matériel câblés avec les pièces de la bibliothèque en un système en cours d’exécution.

Exécutions conteneurisées

Un service Swarm par nœud conteneur sur un réseau overlay partagé ; les valeurs de signal en direct sont diffusées en flux vers le canevas et les oscilloscopes.

Changement à chaud

Changez un seul nœud de MIL à SIL ou HIL sur une pile en cours d’exécution ; Swarm effectue une mise à jour progressive pendant que l’exécution se poursuit.

Aérodynamique1 capacités

Cas CFD

Rédigez un cas d’aérodynamique externe, lancez une résolution et regardez-la converger en direct — géométrie, champ de pression de surface, et graphiques de résidus et de forces, dans l’atelier.

Espaces de travail et structure produit2 capacités

Espaces de travail de simulation

Un espace de travail relie diagrammes système, cas CFD et composants de bibliothèque référencés sans en être propriétaire — le même enregistrement peut appartenir à plus d’un espace de travail.

Structure de décomposition produit

Le produit d’un projet décomposé en assemblages et pièces, avec numéros de pièce, révisions, quantités, liens vers les composants de bibliothèque et un export de nomenclature à plat — y compris les pièces qui ne sont jamais simulées, comme les fixations et les articles achetés.

Confiance

Un entrepôt gouverné

Les pièces entrantes n’écrasent jamais une pièce organisée, et chaque exécution qui atteint le jumeau est vérifiée sur le GPU.

Cycle de vie du statut

Les composants passent de proposé → actif → déprécié → obsolète, avec rejeté comme état terminal ; les transitions illégales sont refusées.

Provenance

Les pièces qui arrivent d’une autre application portent leur application source et leur référence ; les consommateurs ne voient jamais de pièces non organisées, sauf s’ils le demandent.

Validation en jalon

La suite GPU de bout en bout — accessibilité, vol stationnaire de niveau, concordance analytique, image caméra — s’exécute à chaque fusion vers la passerelle de la cellule.

Passerelles protégées

Les points de terminaison de passerelle pour les adaptateurs SIL et HIL sont résolus par DNS et refusés s’ils pointent vers des adresses de bouclage, privées, link-local ou de métadonnées, sauf autorisation explicite.

Dans le fil numérique

Ce qu’elle reçoit. Ce qu’elle transmet.

DjiniousWorkshop assure sa part de la boucle d’ingénierie et transmet ses preuves — et fonctionne tout aussi bien seule.

Seule

À lui seul, DjiniousWorkshop est un entrepôt de composants et un banc de co-simulation : apportez une véritable liste de pièces, câblez-la, refermez la boucle via Isaac Sim et observez la physique.

Réserver une démo

Voyez-la sur votre problème.

Regardez une conception rencontrer la physique réelle. Apportez une véritable liste de pièces — nous la câblerons, refermerons la boucle via Isaac Sim, et vous montrerons la physique.

  1. Votre cas d’usage
  2. La bibliothèque de composants
  3. Le jumeau numérique porté par Isaac