 Djinious



N’importe quel LiDAR standard
Nuages de points ingérés, conscients du CRS, et découpés en tuiles COPC avec aperçu dans le navigateur. Scanners de relevé, LiDAR aéroporté et captures par téléphone entrent dans le même pipeline.
LAS · LAZ · E57 · PLYLa plateforme
Chaque application prend en charge une partie du travail — et transmet ses preuves à la suivante. Utilisez-les ensemble, ou une à la fois.
Vue d’ensemble de la plateformeVoir comment la boucle fonctionneOrchestration
 DjiniousEngineeringOrchestration
Conception et preuve
 DjiniousLabModélisation et simulation
 DjiniousWorkshopIntégration système
 DjiniousSafeCode certifiable
Exploitation
 DjiniousCCExploitation et SCADADjiniousEngineeringOrchestrationDjiniousLabModélisation et simulationDjiniousWorkshopIntégration systèmeDjiniousSafeCode certifiable
 DjiniousWorldRépliques 3D
 DjiniousMapSIG agentiqueDjiniousCCExploitation et SCADA
 DjiniousDataBase de connaissances
 DjiniousWorkflowAutomatisation agentique
 DjiniousWorldRépliques 3D
DjiniousWorld capture le monde physique, le maintient comme une réplique numérique vivante, et transforme cette réplique en décisions d’ingénierie et en environnements de simulation. Chaque réplique est versionnée, multi-représentation, multi-époque et auditable — et chaque mesure se retrace jusqu’à une capture, une exécution et un grade de précision réellement gagné.
 DjiniousWorld
Ce que c’est
Téléversez un nuage de points, un ensemble de photographies ou une vidéo ; un seul appel d’API exécute la reconstruction et enregistre chaque résultat comme une représentation de la réplique. Le matériel de capture est un spectre, pas une barrière : ce qui distingue un téléphone d’un scanner de relevé est un grade de précision déclaré et propagé — jamais une différence de qualité cachée.
Nuages de points ingérés, conscients du CRS, et découpés en tuiles COPC avec aperçu dans le navigateur. Scanners de relevé, LiDAR aéroporté et captures par téléphone entrent dans le même pipeline.
LAS · LAZ · E57 · PLYStructure from motion à partir d’une archive d’images ou d’une vidéo, avec appariement séquentiel pour les séquences en mouvement avant, puis stéréo multi-vue dense sur un hôte GPU.
COLMAPDes splats photoréalistes entraînés à partir d’images posées sur le GPU, ou construits directement depuis un nuage LiDAR coloré — et un entraînement ancré sur LiDAR qui hérite de l’échelle métrique.
gsplat · 3DGSOrthomosaïques, maillages texturés, rasters MNS et MNT avec courbes de niveau, et export d’annotations vers DXF, GeoJSON, KML et CSV.
GeoTIFF · OBJ · GLB · LAZDistances, surfaces, volumes avec déblai et remblai, et détection de changement multi-époque — chaque chiffre portant l’incertitude que son grade autorise.
M3C2Un maillage de réplique exporté comme scène physique OpenUSD avec un collisionneur statique, puis testé en stabilisation avec une sonde rigide, afin de prouver qu’il est simulable, pas seulement analysable.
OpenUSD · UsdPhysicsDans le produit
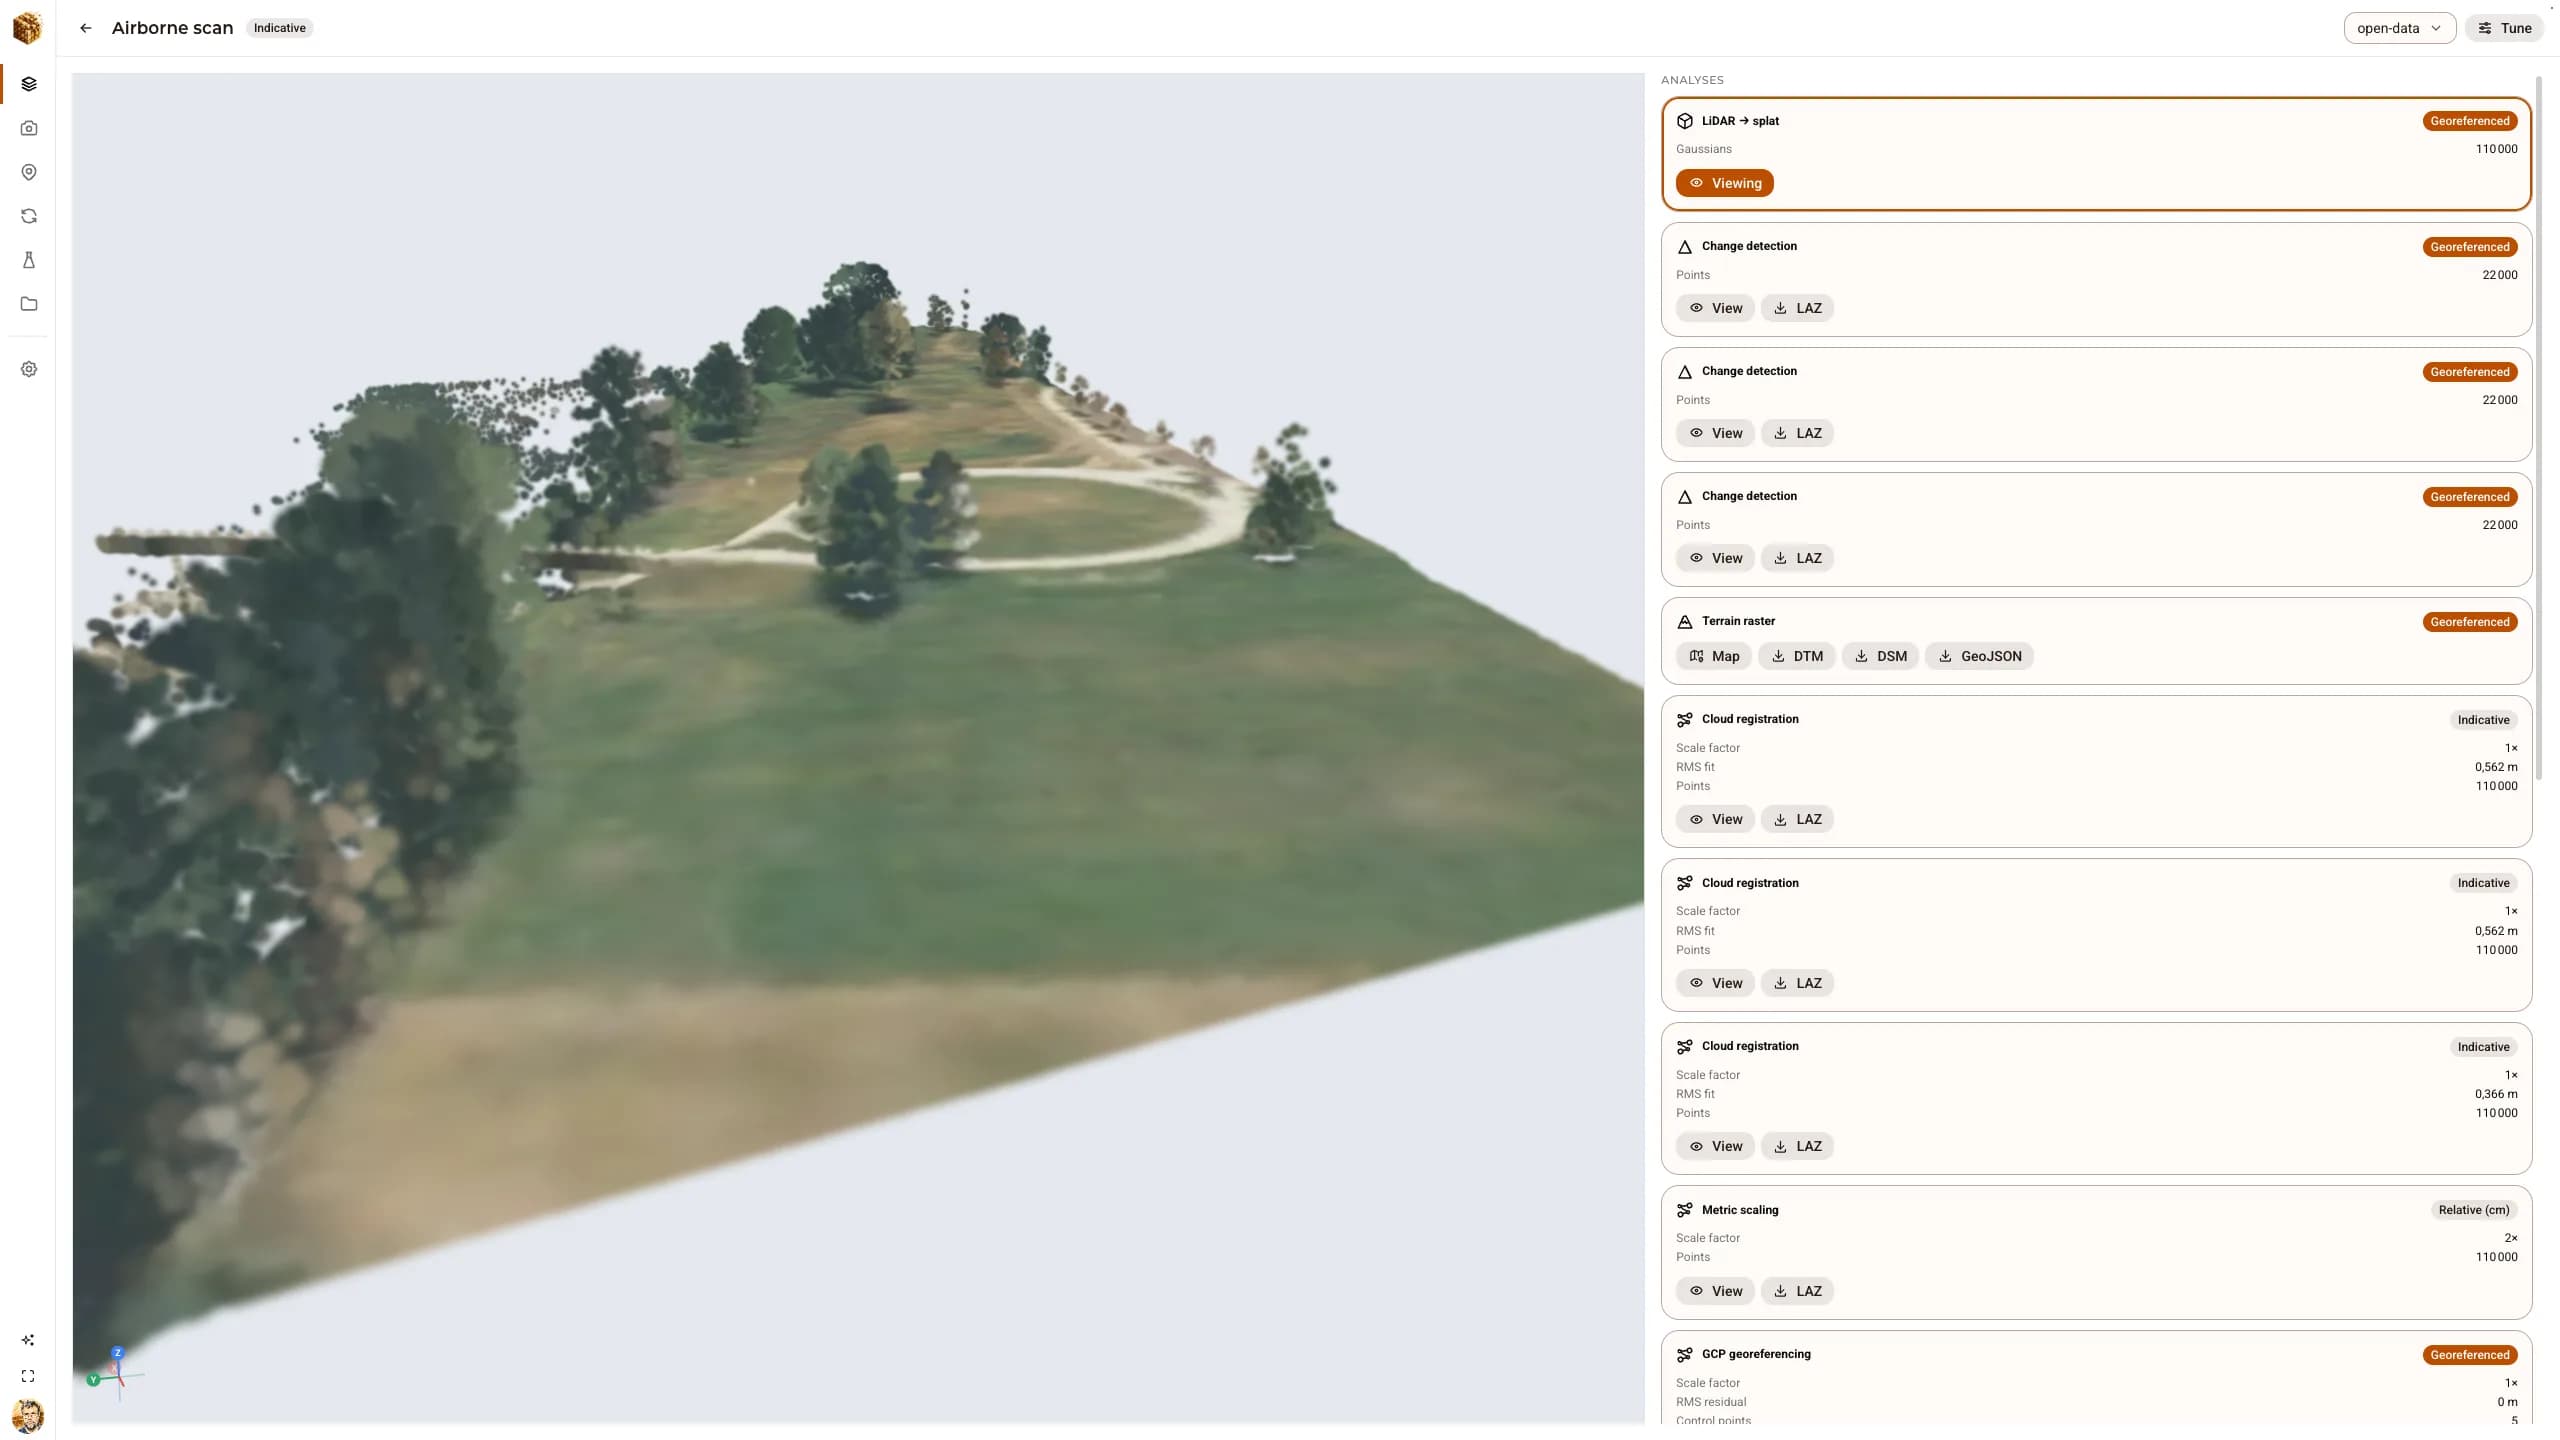
Chaque capture ci-dessous est le produit en fonctionnement.
01 · Une gradation honnête
Les grades sont totalement ordonnés — indicative, relative_cm, georeferenced, survey — et chaque représentation dérivée, mesure et constat hérite du grade minimal sur toute sa lignée. La photogrammétrie pure n’a pas d’échelle métrique, elle est donc déclarée indicative, jamais plus.
02 · Photogrammétrie
L’application de relevé en cinq étapes exécute la structure from motion, la stéréo multi-vue dense, le maillage, la texturation du maillage et l’orthomosaïque en un seul appel, dispatché vers un worker GPU. Les points d’appui sont marqués dans la visionneuse avec des résidus en direct, et l’ajustement déplace aussi les poses de caméra — si bien que l’orthomosaïque et le maillage texturé sont reconstruits sur le nouveau datum.
DjiniousWorld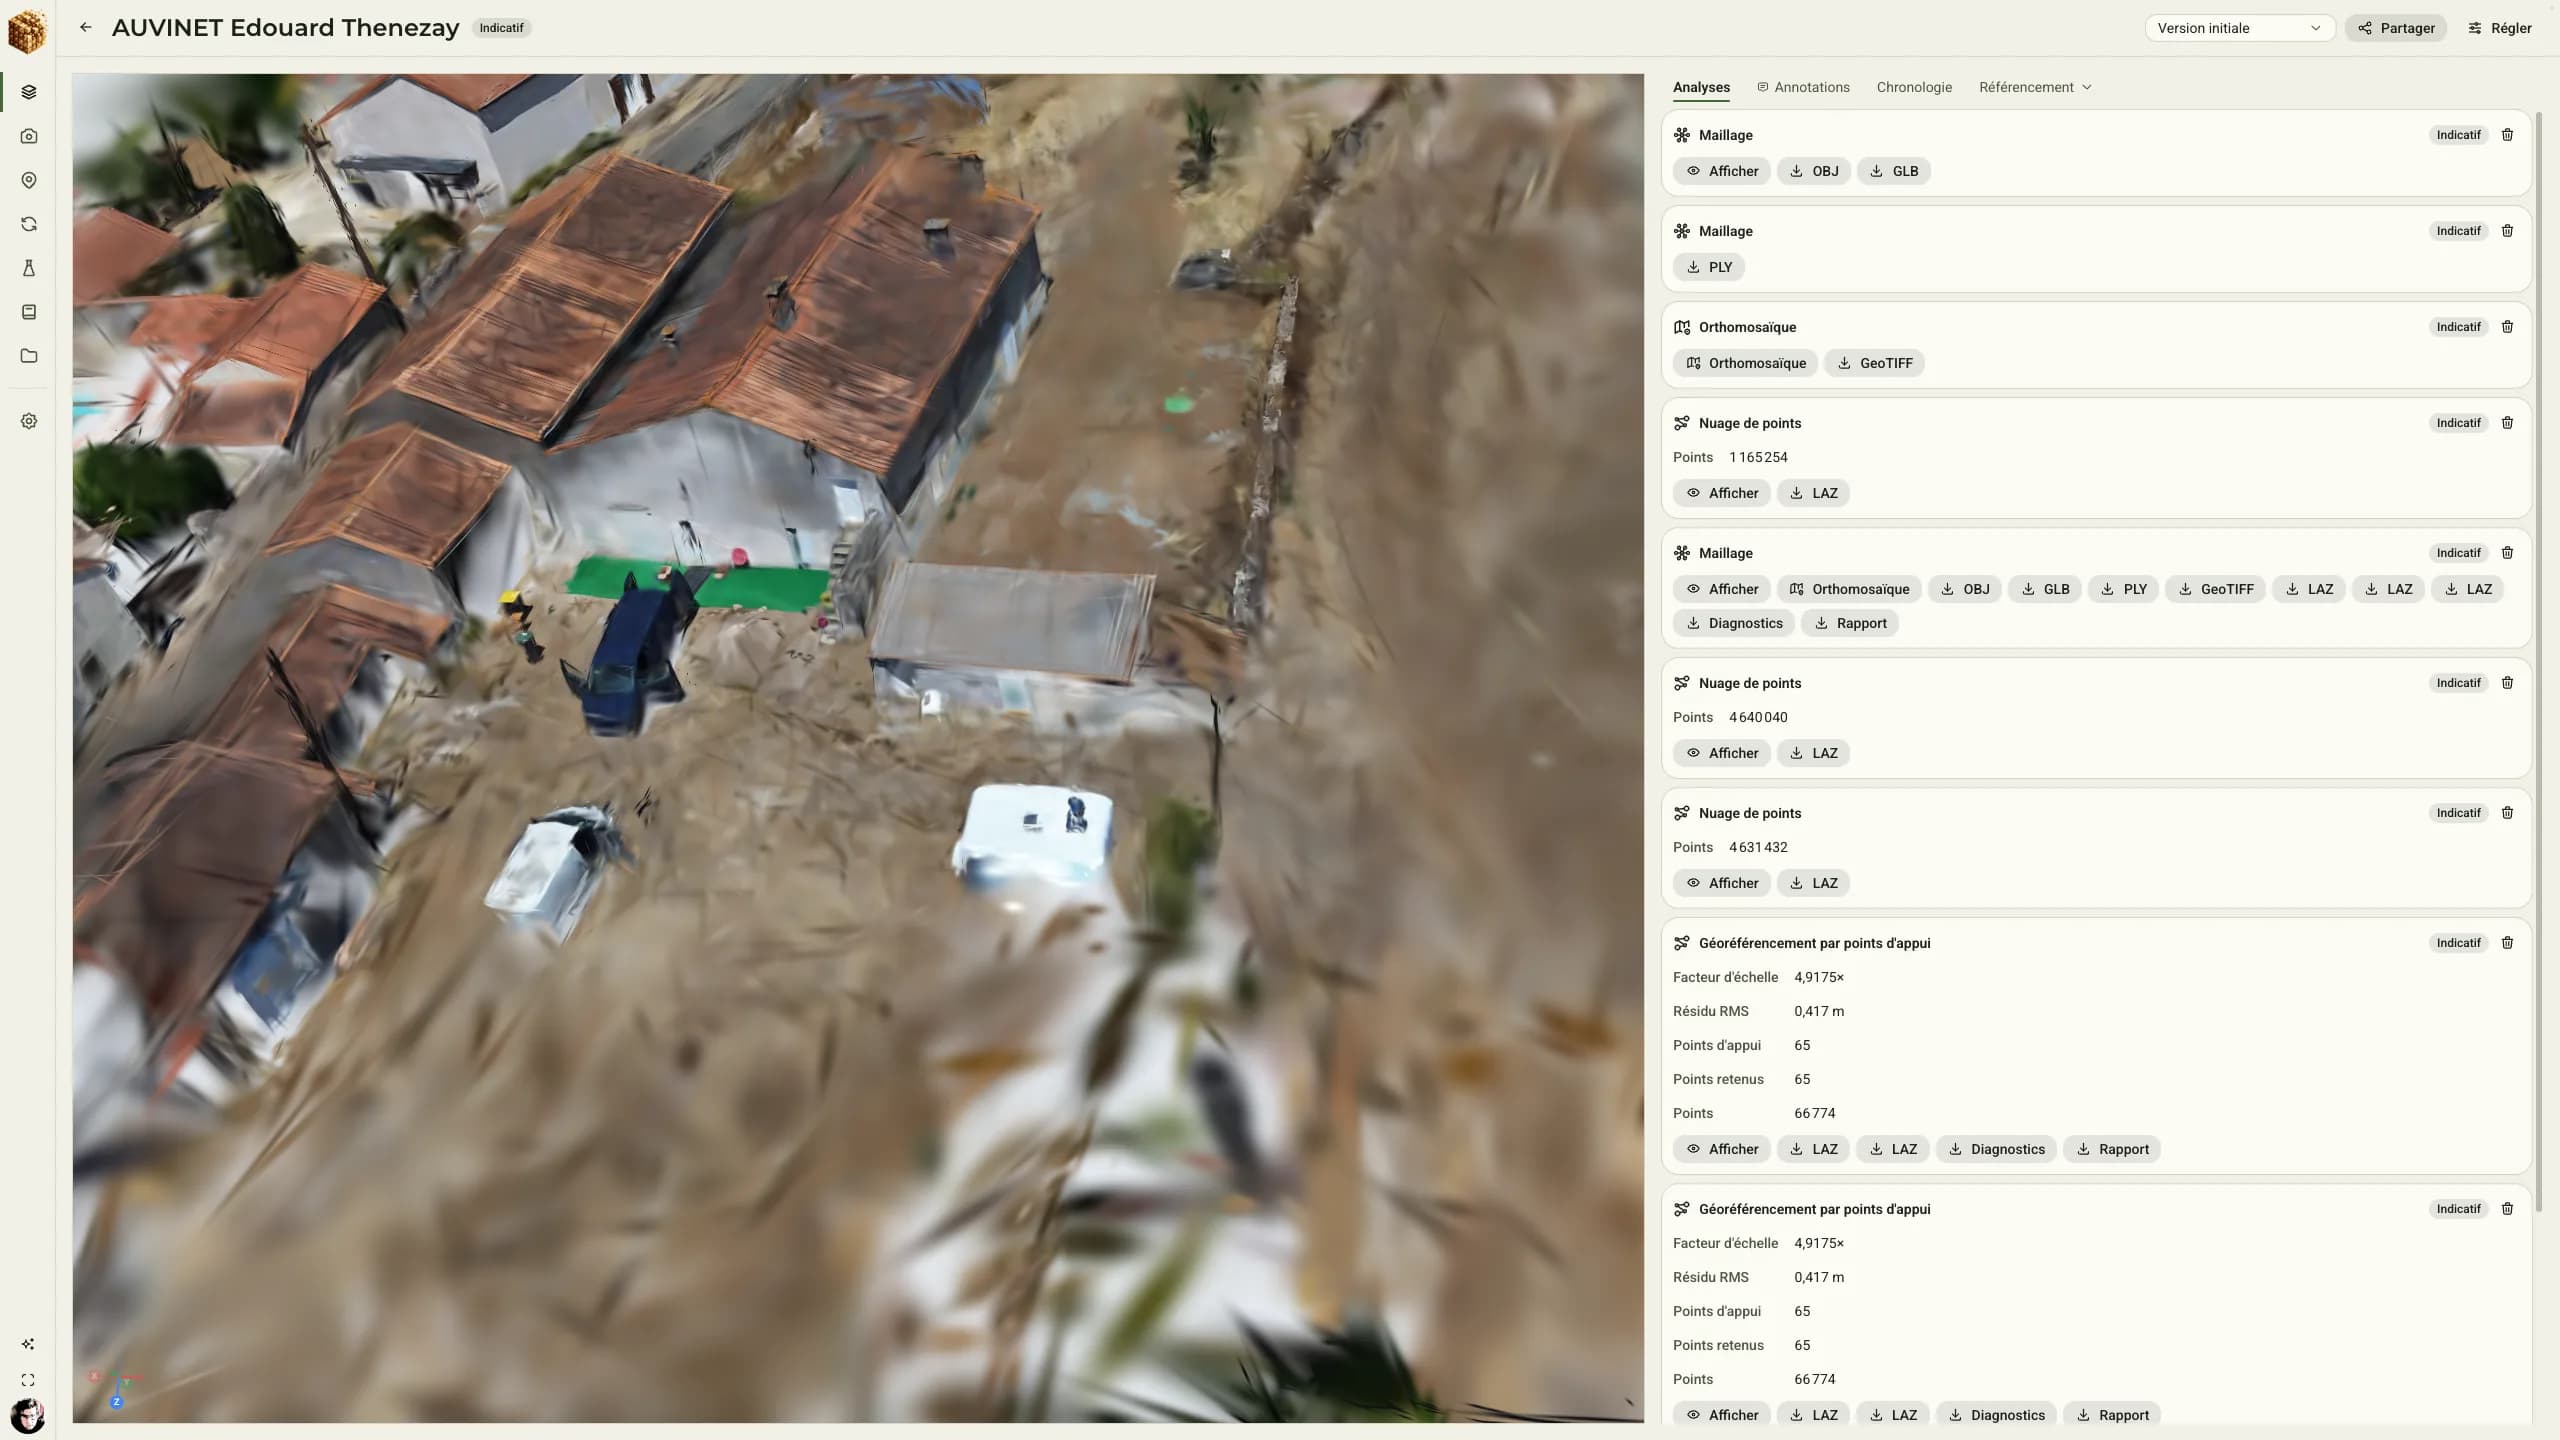
03 · Splatting gaussien
L’application phare de reconstruction exécute la structure from motion sur le CPU et entraîne un splat gaussien sur un GPU DGX Spark, l’étape de splat consommant automatiquement le bundle SfM. L’entraîneur retient une image sur N et note les vues non vues, de sorte que la fidélité est mesurée plutôt qu’affirmée.
04 · Temps
Une réplique conserve des époques — son état campagne après campagne. La détection de changement M3C2 compare un nuage de référence et un nuage actuel, et colore chaque point noyau selon sa distance signée : ajouté ou surélevé, retiré ou abaissé, ou en dessous du seuil détectable. Un changement plus petit que le minimum détectable est rapporté comme absence de changement, jamais comme zéro.
05 · Simulation
La réplique est une scène OpenUSD, si bien qu’un maillage devient une scène physique sans étape d’export avec perte : gravité, un collisionneur statique en maillage triangulaire et un plan de sol, avec décomposition convexe disponible pour les objets mobiles. Un test de stabilisation laisse tomber une sonde rigide avec MuJoCo sur le collisionneur et juge la trajectoire — soutenue, stabilisée, sans traversée.
IA et agents
Tout ce que fait l’interface web, un agent peut le faire via l’API : créer un site, téléverser une capture, lancer une exécution, l’interroger et récupérer ses résultats. Le pipeline complet vidéo-vers-splat a été piloté de bout en bout via l’API avec une simple clé API.
Treize opérations déclarées portant sur les sites, les répliques, les époques, les représentations, les captures, les exécutions et les artefacts, avec clés d’idempotence, tâches et provenance.
Du JSON-RPC sécurisé par clé API qui permet à des agents IA d’exploiter l’application et d’en comprendre l’architecture.
Un assistant à appel d’outils avec un accès en lecture aux données, un accès en écriture soumis à approbation, et la capacité de demander un choix en cours de tâche.
Confiance
Une fonctionnalité n’est enregistrée comme vérifiée que lorsqu’un test affirme le comportement et que ce test a été exécuté — via un navigateur lorsqu’il s’agit de quelque chose qu’une personne utilise. Ce qui ne peut pas s’exécuter sur l’hôte de build est enregistré comme écrit et non exécuté, sans être passé sous silence.
Du vrai LiDAR aéroporté, de vraies photographies multi-vues et un vrai scan laser co-enregistré, le tout piloté via l’API.
Chaque représentation se retrace jusqu’à l’exécution qui l’a produite, et une annotation est gradée à partir de la représentation sur laquelle elle a été tracée — nommer une représentation n’est jamais nommer un grade.
COLMAP, PDAL et gsplat sont permissifs ; les outils copyleft ne s’exécutent que comme sous-processus, et les modèles non commerciaux sont exclus.
Des organisations avec des rôles, des liens de partage en lecture seule, des webhooks signés, et un usage mesuré par rapport à des quotas.
Dans le fil numérique
DjiniousWorld assure sa part de la boucle d’ingénierie et transmet ses preuves — et fonctionne tout aussi bien seule.
DjiniousWorldRépliques 3DLivre
DjiniousEngineeringUne réplique gradée et versionnée de l’environnement réel — les alentours physiques du jumeau.DjiniousWorkshopDes scènes physiques OpenUSD avec des collisionneurs testés en stabilisation, prêtes pour l’intégration et la simulation.DjiniousMapDes orthomosaïques géoréférencées, des rasters MNS et MNT et des courbes de niveau du site relevé.À lui seul, DjiniousWorld est une plateforme de reconstruction et de relevé : apportez du LiDAR, des photographies ou de la vidéo, et obtenez des nuages de points, des splats, des maillages, des orthomosaïques et des mesures avec un grade de précision auquel vous pouvez faire confiance.
Cas d’usage
1 cas documenté.
Réserver une démo
Regardez vos propres captures devenir une réplique — et voyez exactement jusqu’où chaque chiffre mérite votre confiance.
Le long du fil numérique
 DjiniousEngineeringOrchestration
L’ingénieur système IA : il prend la mission et porte tout le projet à travers un System Ledger traçable.
 DjiniousWorkshopIntégration système
Des composants câblés en un système complet et bouclé grâce à la physique GPU dans NVIDIA Isaac Sim.
 DjiniousMapSIG agentique
Un plan de contrôle géospatial gouverné : les données sont collectées, mesurées, et seulement ensuite dessinées.
 DjiniousWorkflowAutomatisation agentique
Une automatisation en graphe que chaque étape peut solliciter : construisez un processus, exécutez-le, surveillez-le et auditez-le.