 Djinious

Accessibilité du pont
ping → ok.
La plateforme
Chaque application prend en charge une partie du travail — et transmet ses preuves à la suivante. Utilisez-les ensemble, ou une à la fois.
Vue d’ensemble de la plateformeVoir comment la boucle fonctionneOrchestration
 DjiniousEngineeringOrchestration
Conception et preuve
 DjiniousLabModélisation et simulation
 DjiniousWorkshopIntégration système
 DjiniousSafeCode certifiable
Exploitation
 DjiniousCCExploitation et SCADADjiniousEngineeringOrchestrationDjiniousLabModélisation et simulationDjiniousWorkshopIntégration systèmeDjiniousSafeCode certifiable
 DjiniousWorldRépliques 3D
 DjiniousMapSIG agentiqueDjiniousCCExploitation et SCADA
 DjiniousDataBase de connaissances
 DjiniousWorkflowAutomatisation agentique
Un quadricoptère complet câblé à partir de pièces de bibliothèque en une seule co-simulation, son contrôleur de vol bouclant autour de la physique de corps rigide de NVIDIA Isaac Sim — et un véritable décollage, vol stationnaire, montée, descente et atterrissage enregistrés depuis cette boucle.
 DjiniousWorkshop
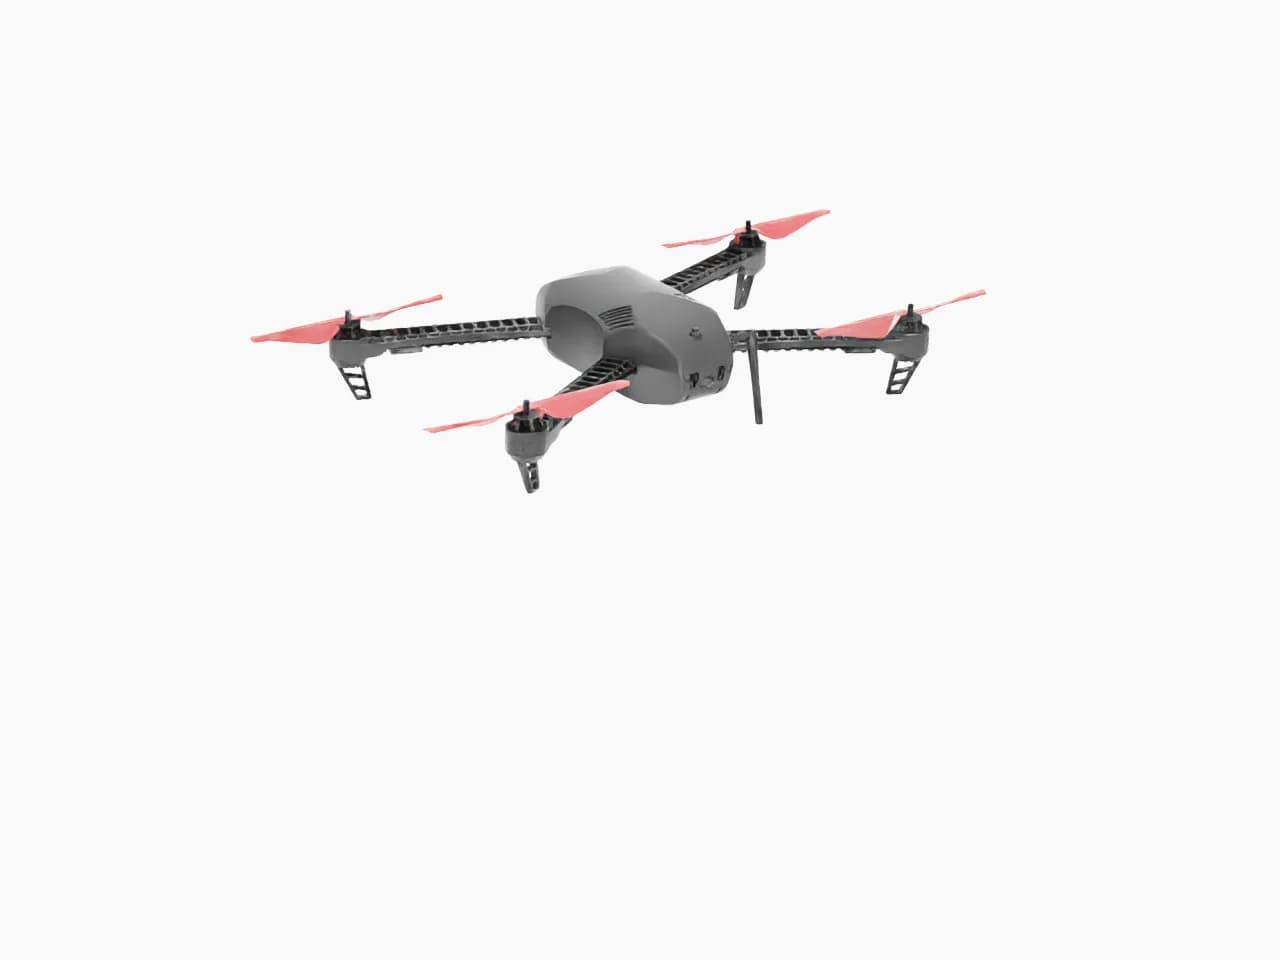
La dynamique réelle n’apparaît généralement qu’au banc d’essai, une fois les pièces achetées et la cellule construite. Ici, le drone est dès le départ un système de modèles fonctionnels : radio, contrôleur de vol, ESC, moteurs, hélices, batterie et cellule, chacun une fiche de composant réelle avec son modèle attaché.
Le bloc cellule passe la main à NVIDIA Isaac Sim. La poussée et le couple par rotor issus des modèles fonctionnels pilotent un corps rigide PhysX à 6 degrés de liberté sur le GPU, et la pose, l’IMU et le GPS reviennent en flux direct dans le système en cours d’exécution.
Le drone câblé sur le canevas système, chaque bloc un modèle fonctionnel échangeant des signaux réels.
DjiniousWorkshop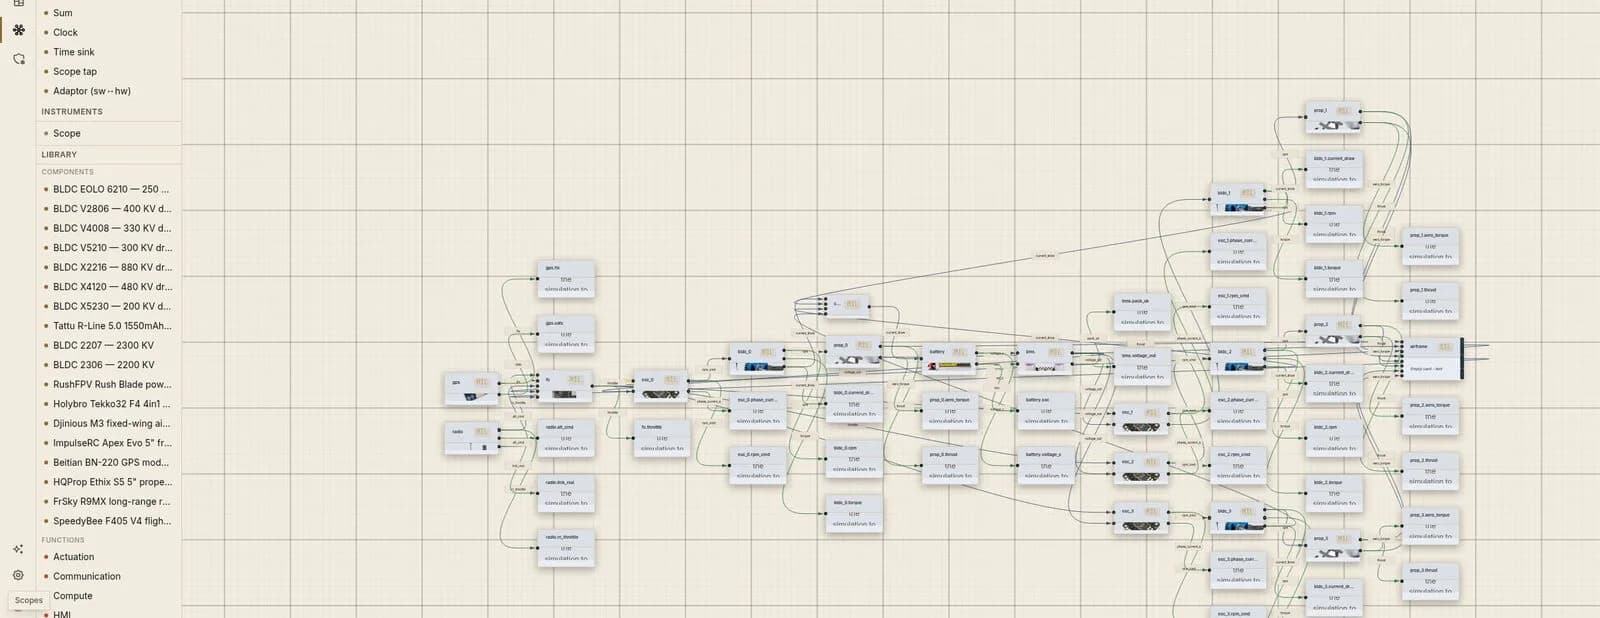
Une mission en boucle fermée enregistrée depuis la co-simulation : un contrôleur de vol FMU (radio → FC → ESC → moteurs → hélices) autour de la physique de corps rigide d’Isaac Sim, capturée avec des horodatages exacts en temps simulé. Aucune image clé.
La radio envoie une commande d’altitude ; les moteurs montent en régime et le corps PhysX quitte le sol.
Le premier maintien, avec une légère dérive latérale laissée sciemment dans les données.
Une seconde commande d’altitude ; la cellule la suit et la maintient.
Le drone redescend sous contrôle et se pose ; l’enregistrement le montre ensuite à l’arrêt.
Des oscilloscopes en direct lisent les signaux renvoyés par Isaac Sim sur l’ensemble de la mission — poussée, régime moteur, tension et état de charge de la batterie, commande d’altitude et position de la cellule.
DjiniousWorkshop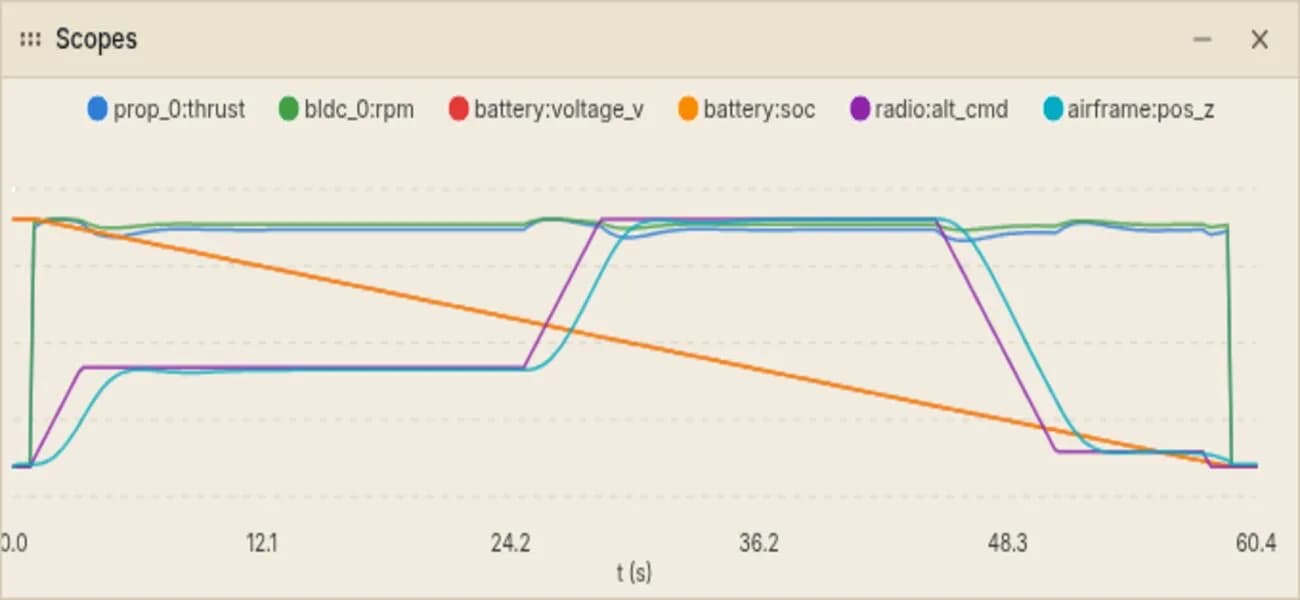
Chaque fusion vers le pont cellule exécute une suite de bout en bout bloquante sur GPU face à Isaac Sim sur NVIDIA DGX Spark · GB10 avant expédition.
ping → ok.
imu_az = 9,81 m/s².
Δ < 0,5 m en vol stationnaire face à un modèle analytique déterministe à 6 degrés de liberté.
Image RGBA rendue sur GB10.
Continuer à explorer
 Autonomie sous-marineAUV de relevé des fonds marins Marlin-XRUn véhicule sous-marin autonome relevant le corridor du câble d’export du parc éolien offshore de Dogger Bank. Le ledger de démonstration fourni : quarante éléments amorcés sur les onze étapes du cycle de vie, du brief de mission à la procédure de déploiement.
 DjiniousEngineering
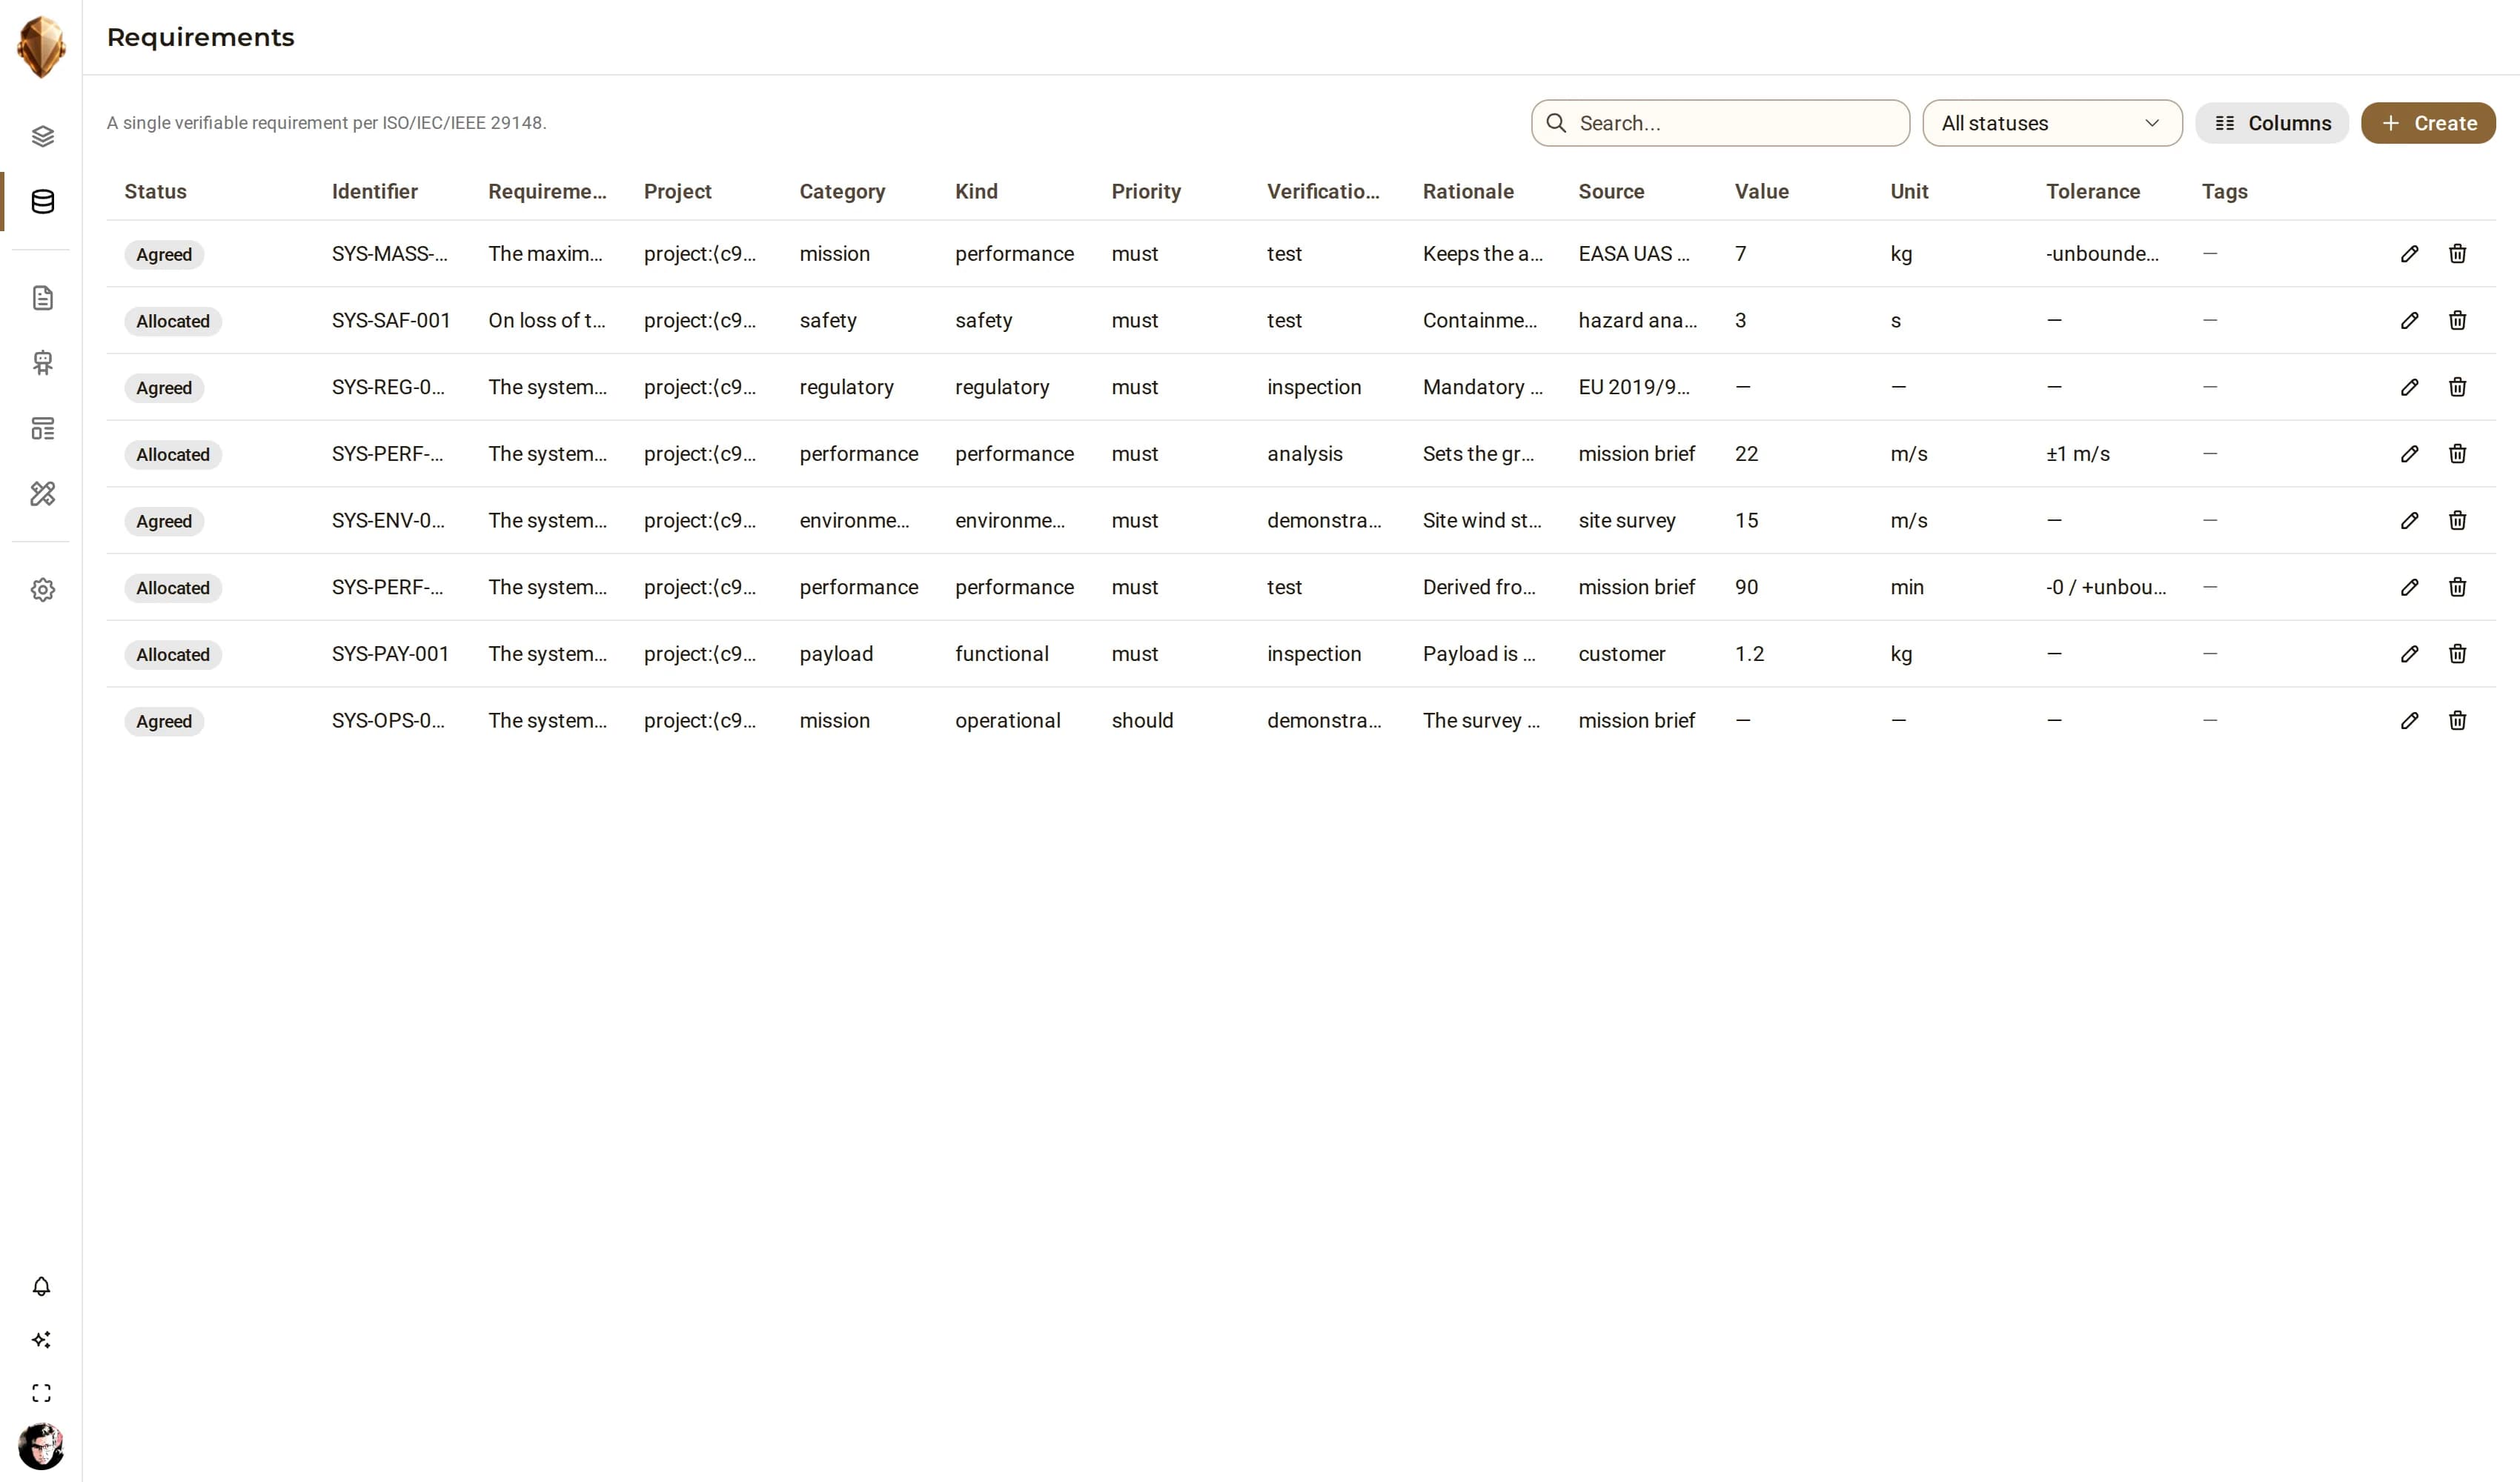 Aéronef sans piloteUAV de relevé Kestrel-1Un UAV de relevé à voilure fixe, amorcé comme exemple documenté : huit exigences, six composants, quatre fournisseurs et quatre vérifications, câblés en un graphe de traçabilité, avec un véritable system_model ELANG et un Technical Data Package intégré.DjiniousEngineering
 Détection RF et radarModule de détection radar embarquéUn module de détection radar embarqué — la classe de système que couvre la recette RF/radar : une carte à signaux mixtes où les normes de spectre, de CEM, d’environnement et de fabrication contraignent la conception aussi fortement que l’exigence de détection elle-même.DjiniousEngineering