 Djinious



Ingérer
COPC et un aperçu navigateur des 110 000 points.
pointcloud.ingestLa plateforme
Chaque application prend en charge une partie du travail — et transmet ses preuves à la suivante. Utilisez-les ensemble, ou une à la fois.
Vue d’ensemble de la plateformeVoir comment la boucle fonctionneOrchestration
 DjiniousEngineeringOrchestration
Conception et preuve
 DjiniousLabModélisation et simulation
 DjiniousWorkshopIntégration système
 DjiniousSafeCode certifiable
Exploitation
 DjiniousCCExploitation et SCADADjiniousEngineeringOrchestrationDjiniousLabModélisation et simulationDjiniousWorkshopIntégration systèmeDjiniousSafeCode certifiable
 DjiniousWorldRépliques 3D
 DjiniousMapSIG agentiqueDjiniousCCExploitation et SCADA
 DjiniousDataBase de connaissances
 DjiniousWorkflowAutomatisation agentique
DjiniousWorld a été validé de bout en bout sur des jeux de données publics — le nuage LiDAR aéroporté d’Autzen, les photographies du temple Middlebury et la scène « pipes » d’ETH3D — chaque étape pilotée via l’API, chaque résultat portant la note de précision qu’il a obtenue.
 DjiniousWorld
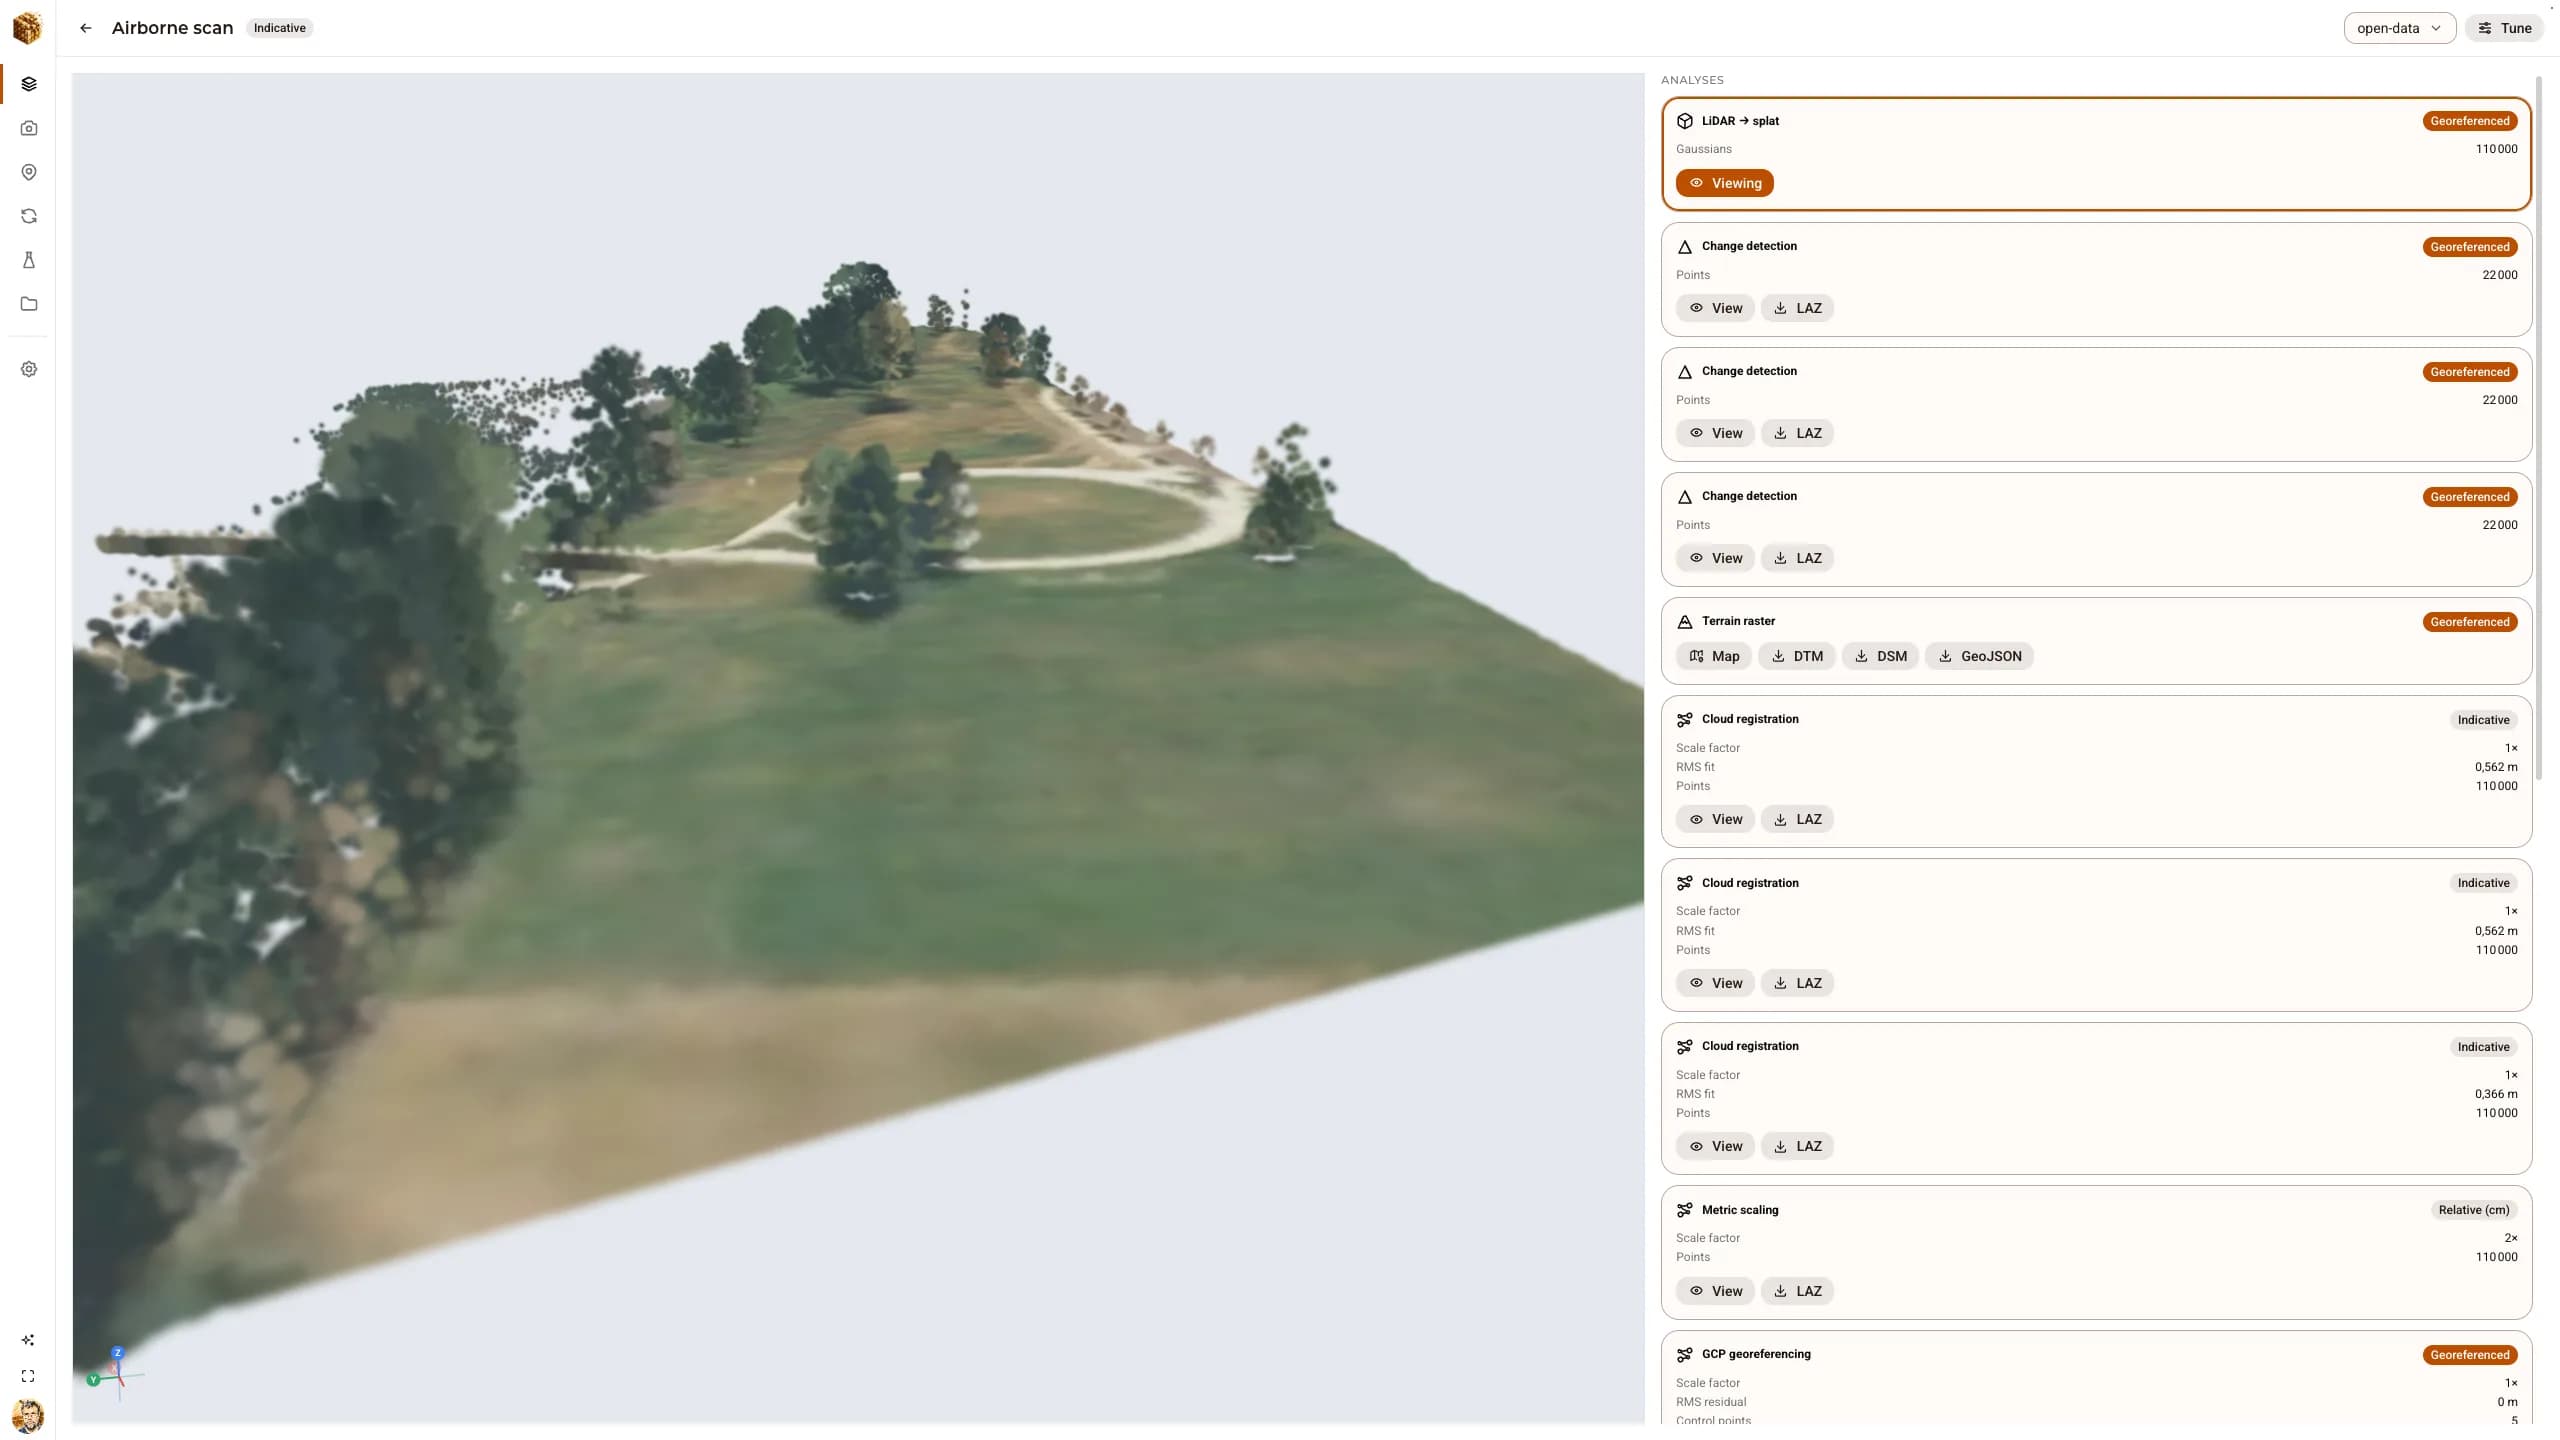
Une plateforme de reconstruction est facile à démontrer sur ses propres jeux d’essai. DjiniousWorld a au contraire été exécuté sur les jeux de test publics canoniques, si bien que chaque chiffre ci-dessous peut être vérifié sur des données que n’importe qui peut télécharger.
110 000 points en coordonnées projetées, ingérés puis traités à travers le catalogue d’analyses.
COPC et un aperçu navigateur des 110 000 points.
pointcloud.ingestUne surface de Poisson de 129 642 sommets et 259 374 faces.
analysis.meshSol 87 392 · structure 1 403 · végétation 21 205 points.
analysis.segmentGeoTIFF MNS et MNT à 1 m et 34 798 segments de courbes de niveau à 5 m.
analysis.rasterEnviron 2,0 millions de m³ au-dessus d’une base à 411,09 m, ± 2 973 m³ — la marge que la note autorise.
analysis.measureLe maillage sous forme de scène physique OpenUSD, testé en stabilisation avec MuJoCo : collider valide, origine géoréférencée préservée.
export.usd_physics_validatedQuatre points de contrôle au sol ont retrouvé la transformation exactement et obtenu la note géoréférencé. Avec un cinquième, faussé de 18,8 m, RANSAC l’a rejeté et la note a tenu.
Une rotation de 1,5° retrouvée à environ 0,02° près — et honnêtement plafonnée à indicatif par l’espacement de 1,34 m des points de référence.
Deux longueurs connues de 100 m et 50 m s’accordant sur 2,0× — relative_cm, métrique mais locale.
Les 47 photographies du temple Middlebury transformées en un nuage épars de 7 444 points et un bundle SfM.
Sur un GPU DGX Spark, densifié d’environ 7 400 points initiaux à plus de 23 000 gaussiennes.
Avec 41 images pour l’entraînement et 6 réservées : PSNR de 34,05 dB et SSIM de 0,9958 sur des vues que l’entraîneur n’a jamais vues.
14 images reflex numériques (DSLR) et un scan laser recalé de 24,3 millions de points de la même scène.
Continuer à explorer
 DjiniousMap
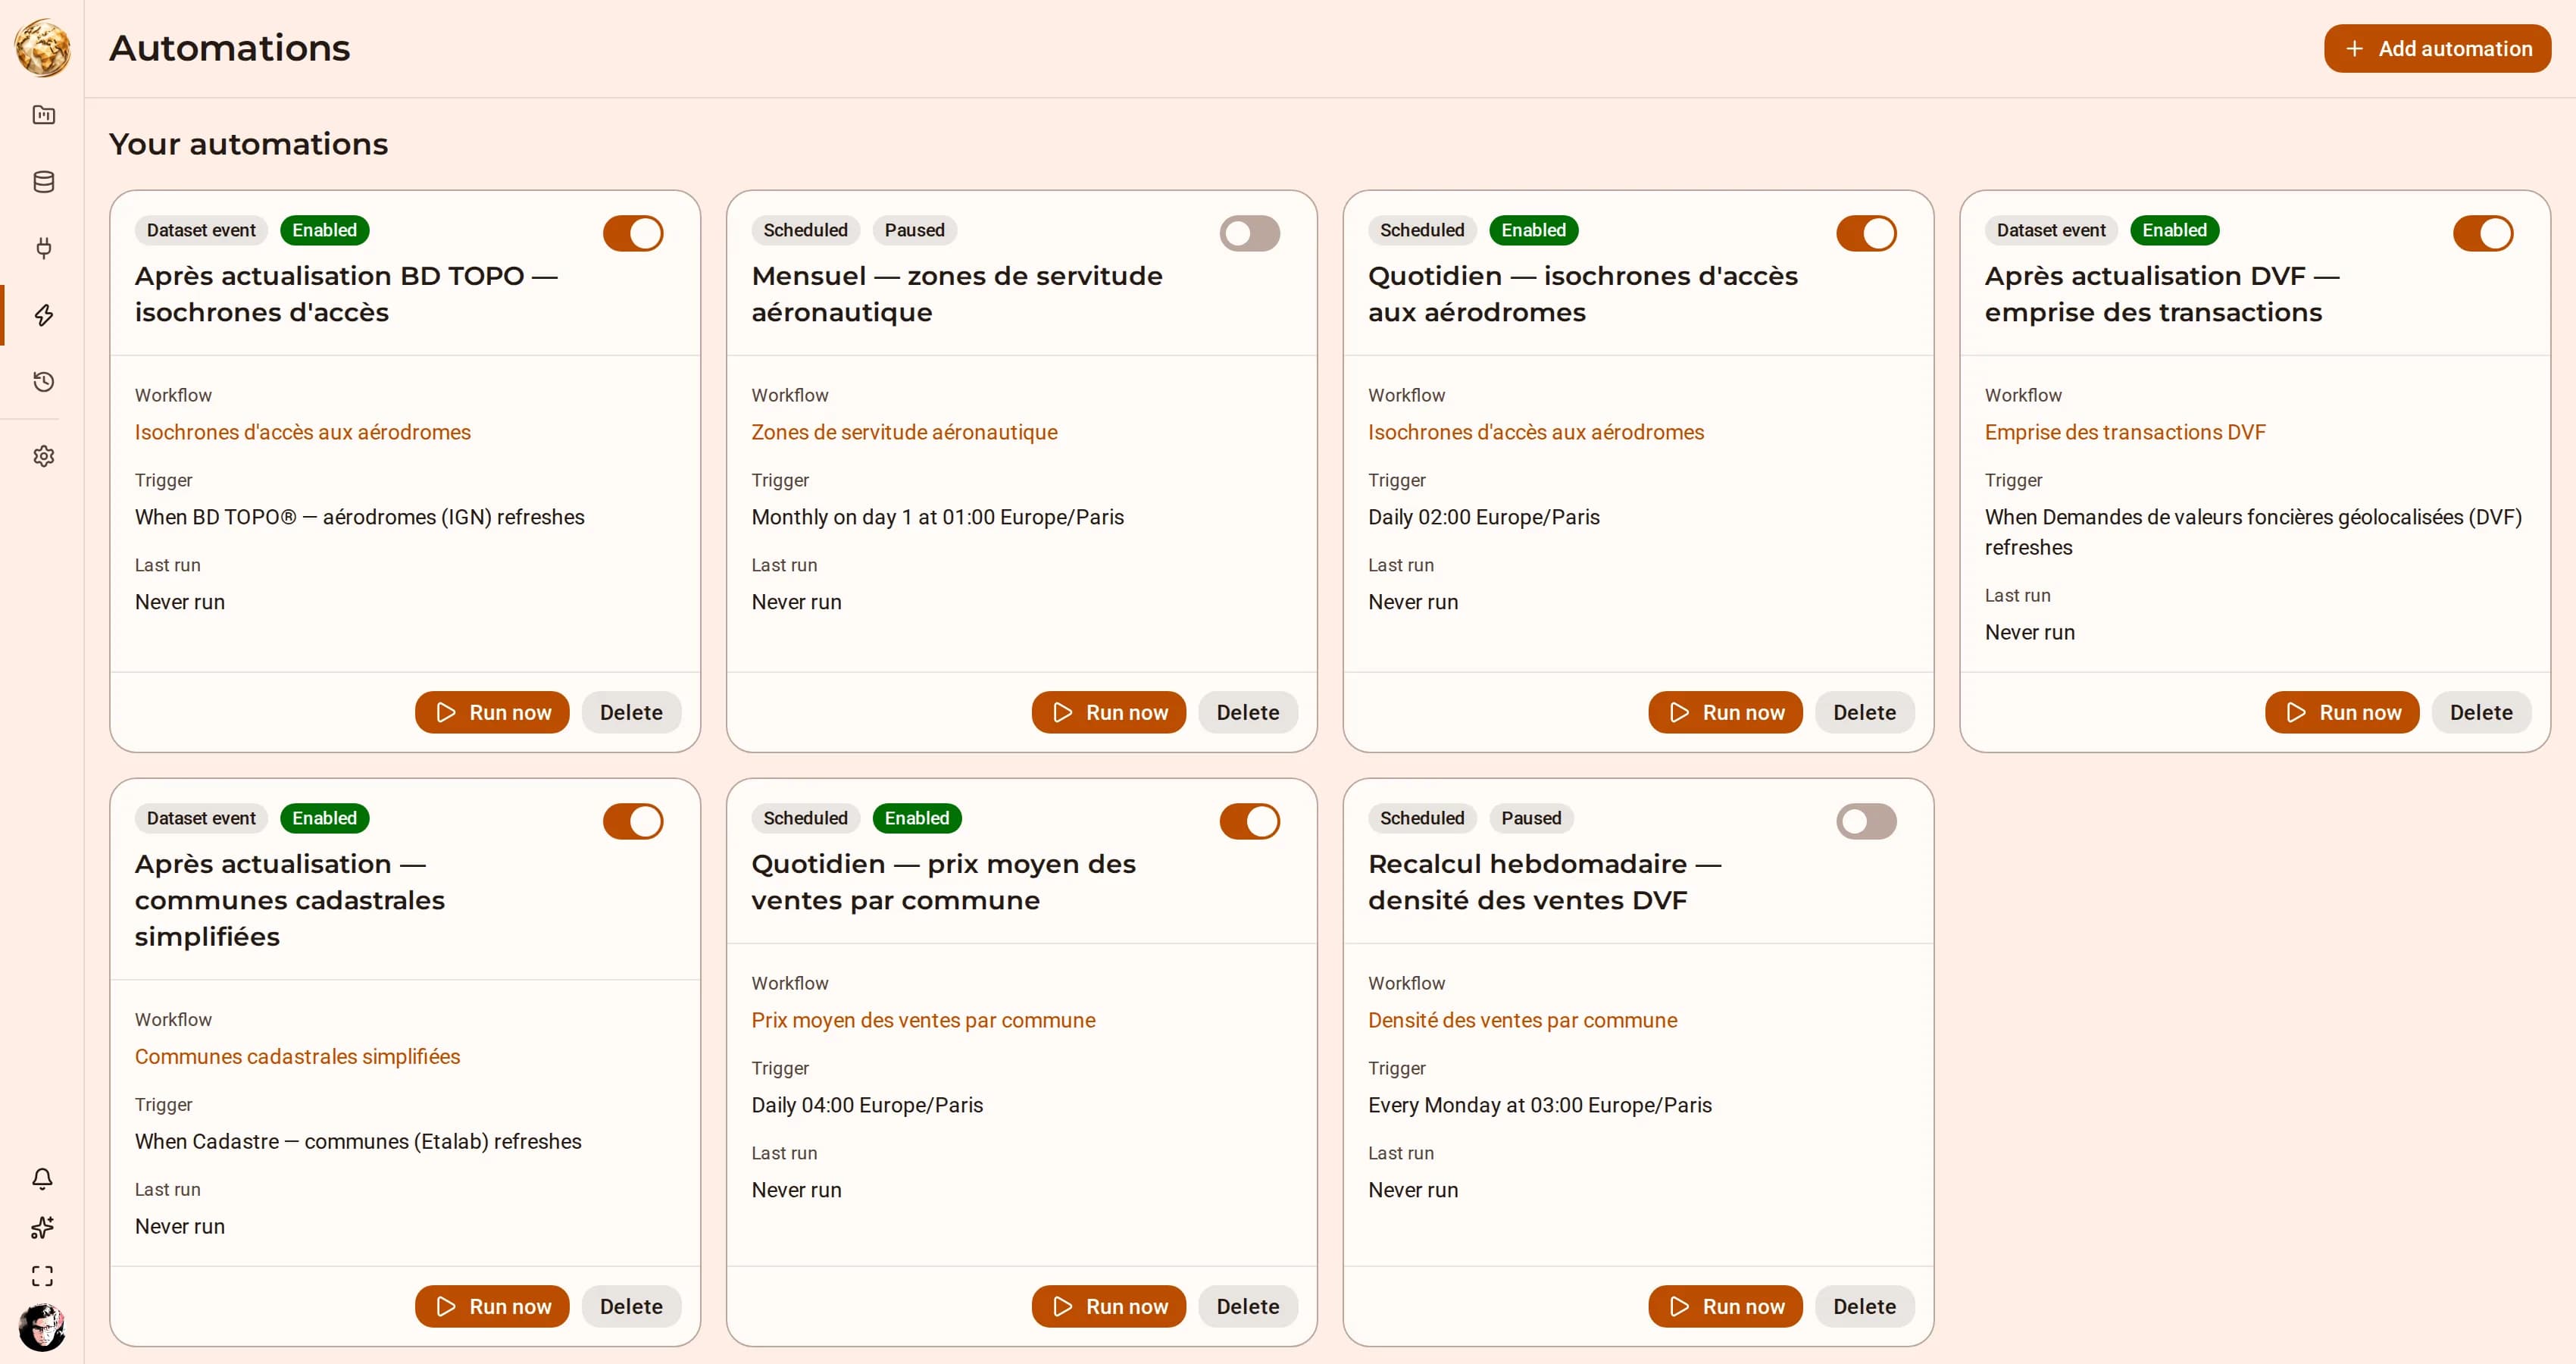 Territoire · isochrones et itinérairesCouverture d’accès et de serviceRépondre à « qu’y a-t-il à vingt minutes d’ici » pour chaque site d’une couche, et garder la réponse à jour à mesure que la source évolue.DjiniousMap
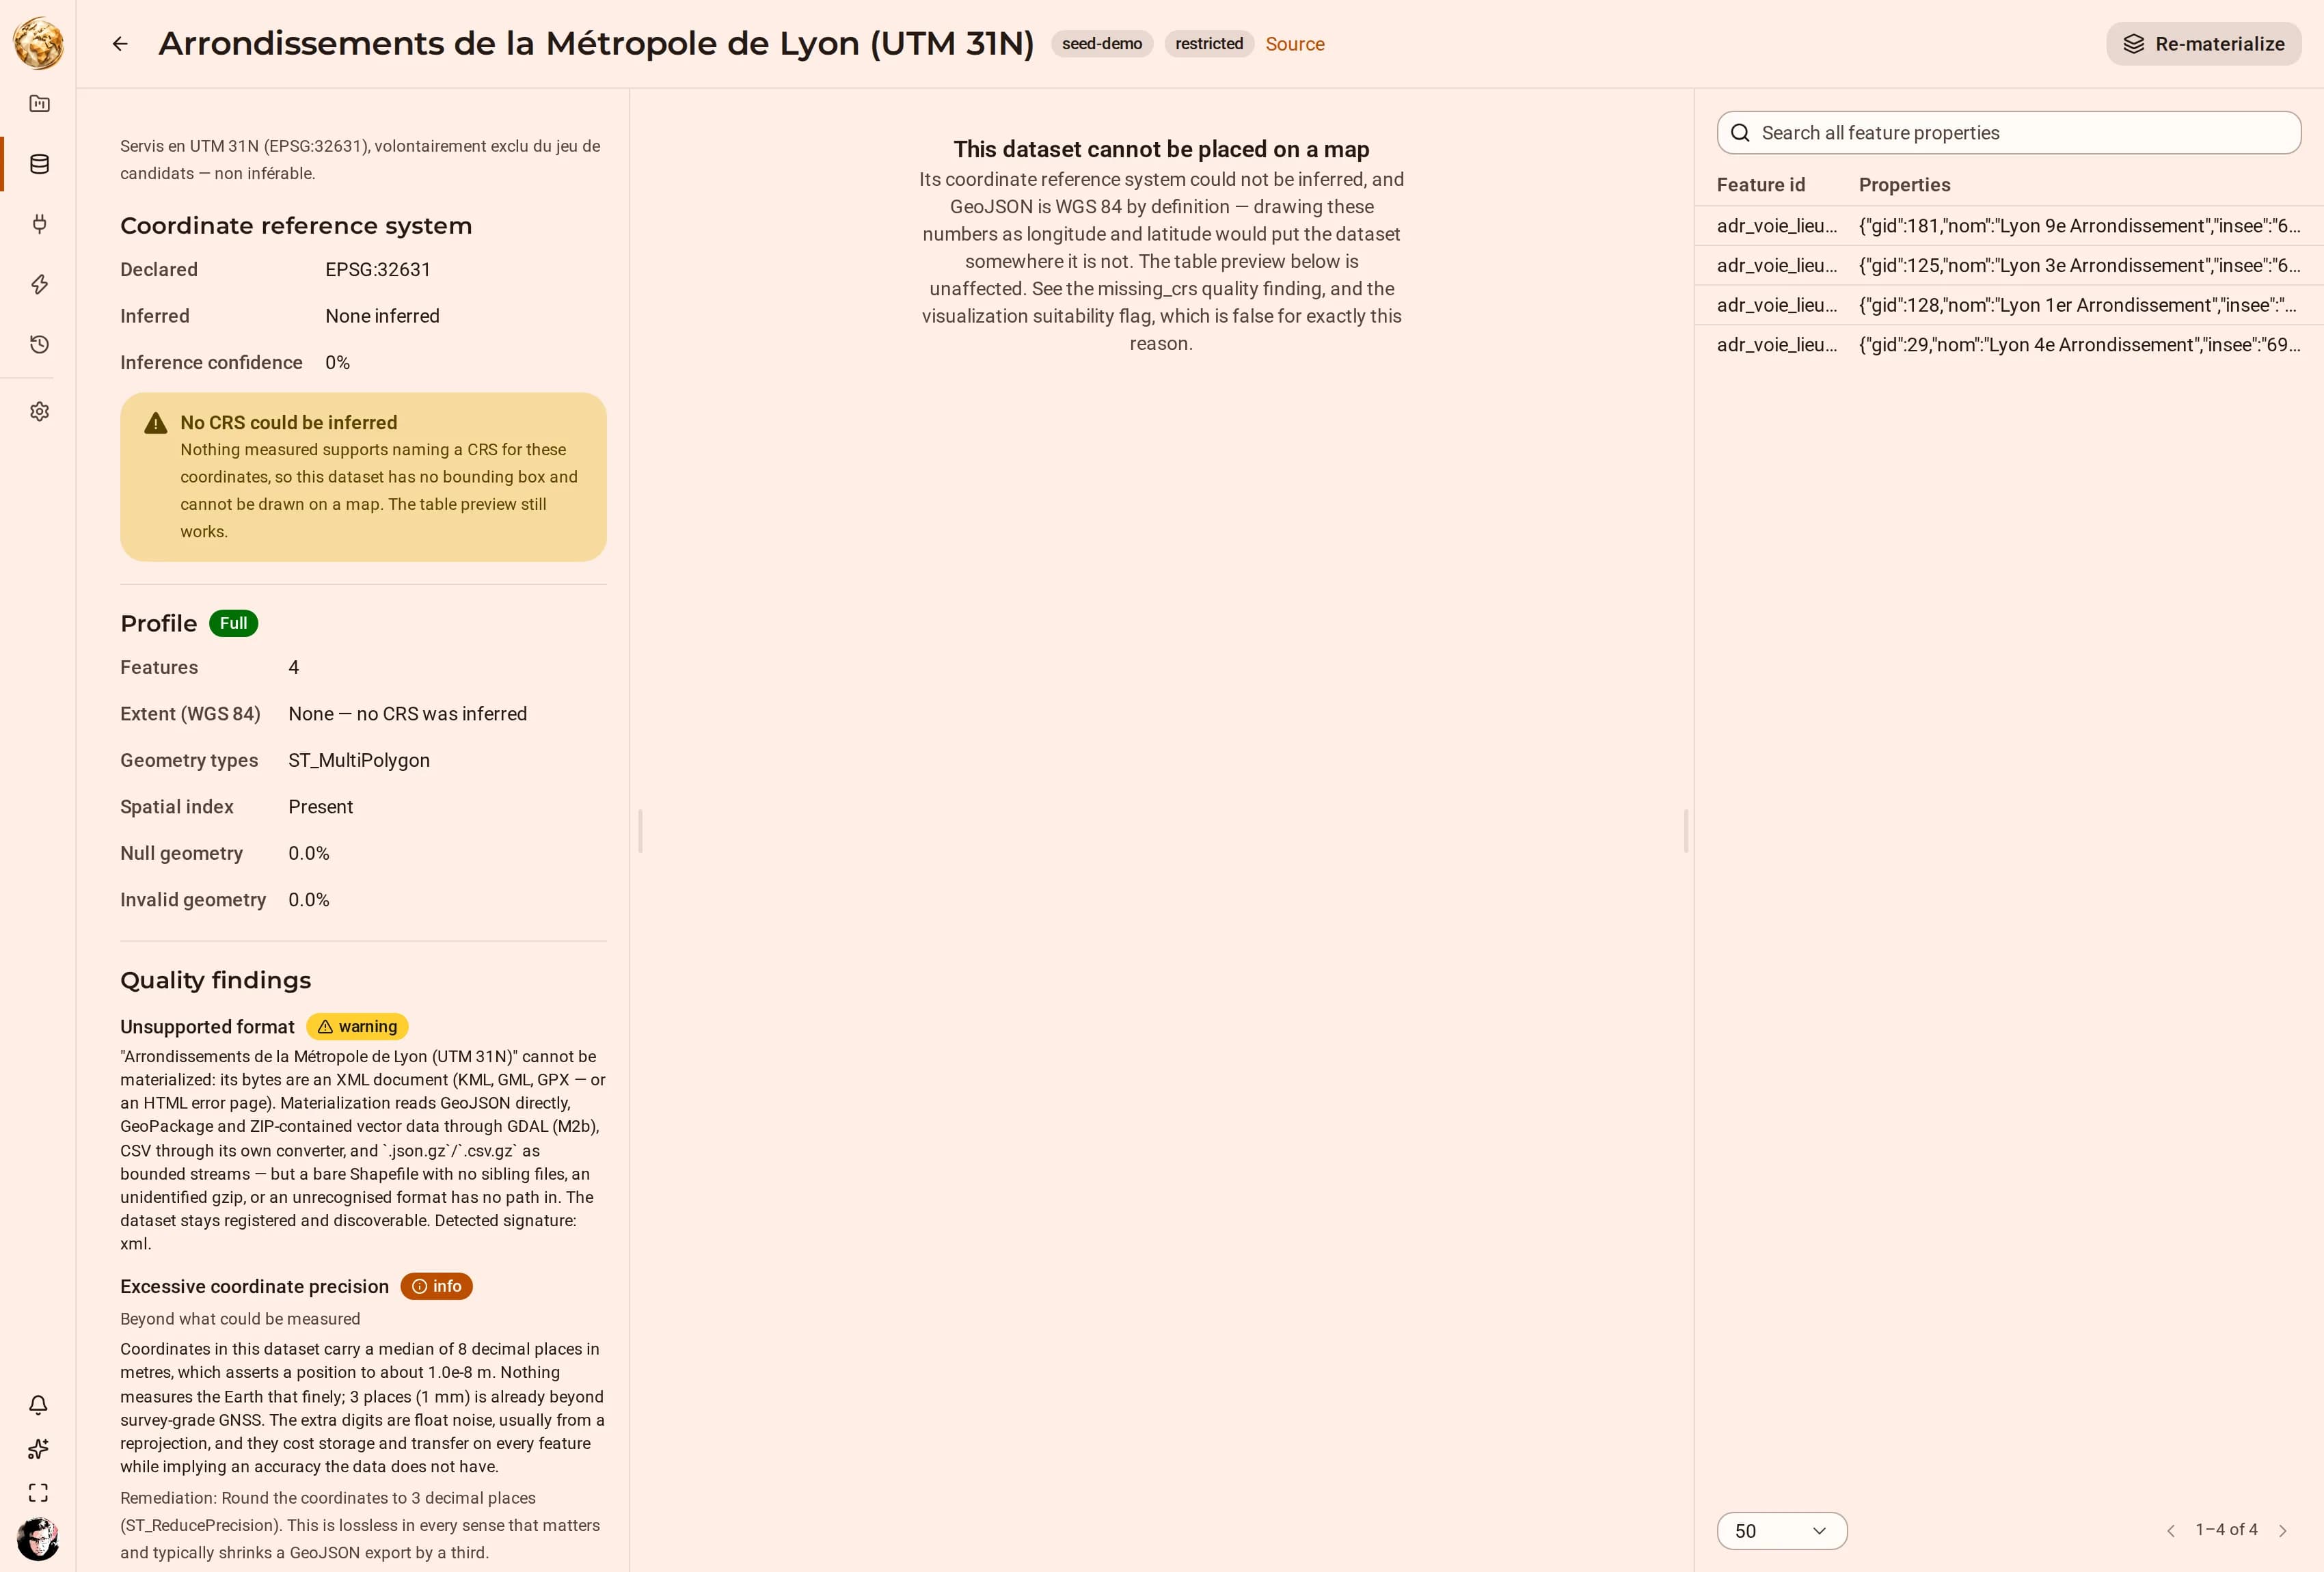 Données ouvertes municipales · arbres, réseaux cyclables, équipements sportifsInventaires d’actifs municipauxRassembler les petits jeux de données désordonnés publiés localement — et découvrir lesquels sont fiables avant de les dessiner.DjiniousMap