 Djinious



Ingestione
COPC e un’anteprima nel browser di tutti i 110.000 punti.
pointcloud.ingestLa piattaforma
Ogni applicazione svolge una parte del lavoro — e passa le sue evidenze alla successiva. Usale insieme, o una alla volta.
Panoramica della piattaformaScopri come funziona il cicloOrchestrazione
 DjiniousEngineeringOrchestrazione
Progettazione e dimostrazione
 DjiniousLabModellazione e simulazione
 DjiniousWorkshopIntegrazione di sistema
 DjiniousSafeCodice certificabile
Operatività
 DjiniousCCOperatività e SCADADjiniousEngineeringOrchestrazioneDjiniousLabModellazione e simulazioneDjiniousWorkshopIntegrazione di sistemaDjiniousSafeCodice certificabile
 DjiniousWorldRepliche 3D
 DjiniousMapGIS ad agentiDjiniousCCOperatività e SCADA
 DjiniousDataBase di conoscenza
 DjiniousWorkflowAutomazione ad agenti
DjiniousWorld è stato validato end to end su dataset pubblici — la nuvola LiDAR aviotrasportata Autzen, le fotografie del tempio Middlebury e la scena “pipes” di ETH3D — ogni passo guidato tramite l’API, ogni risultato che porta il grado di accuratezza che si è guadagnato.
 DjiniousWorld
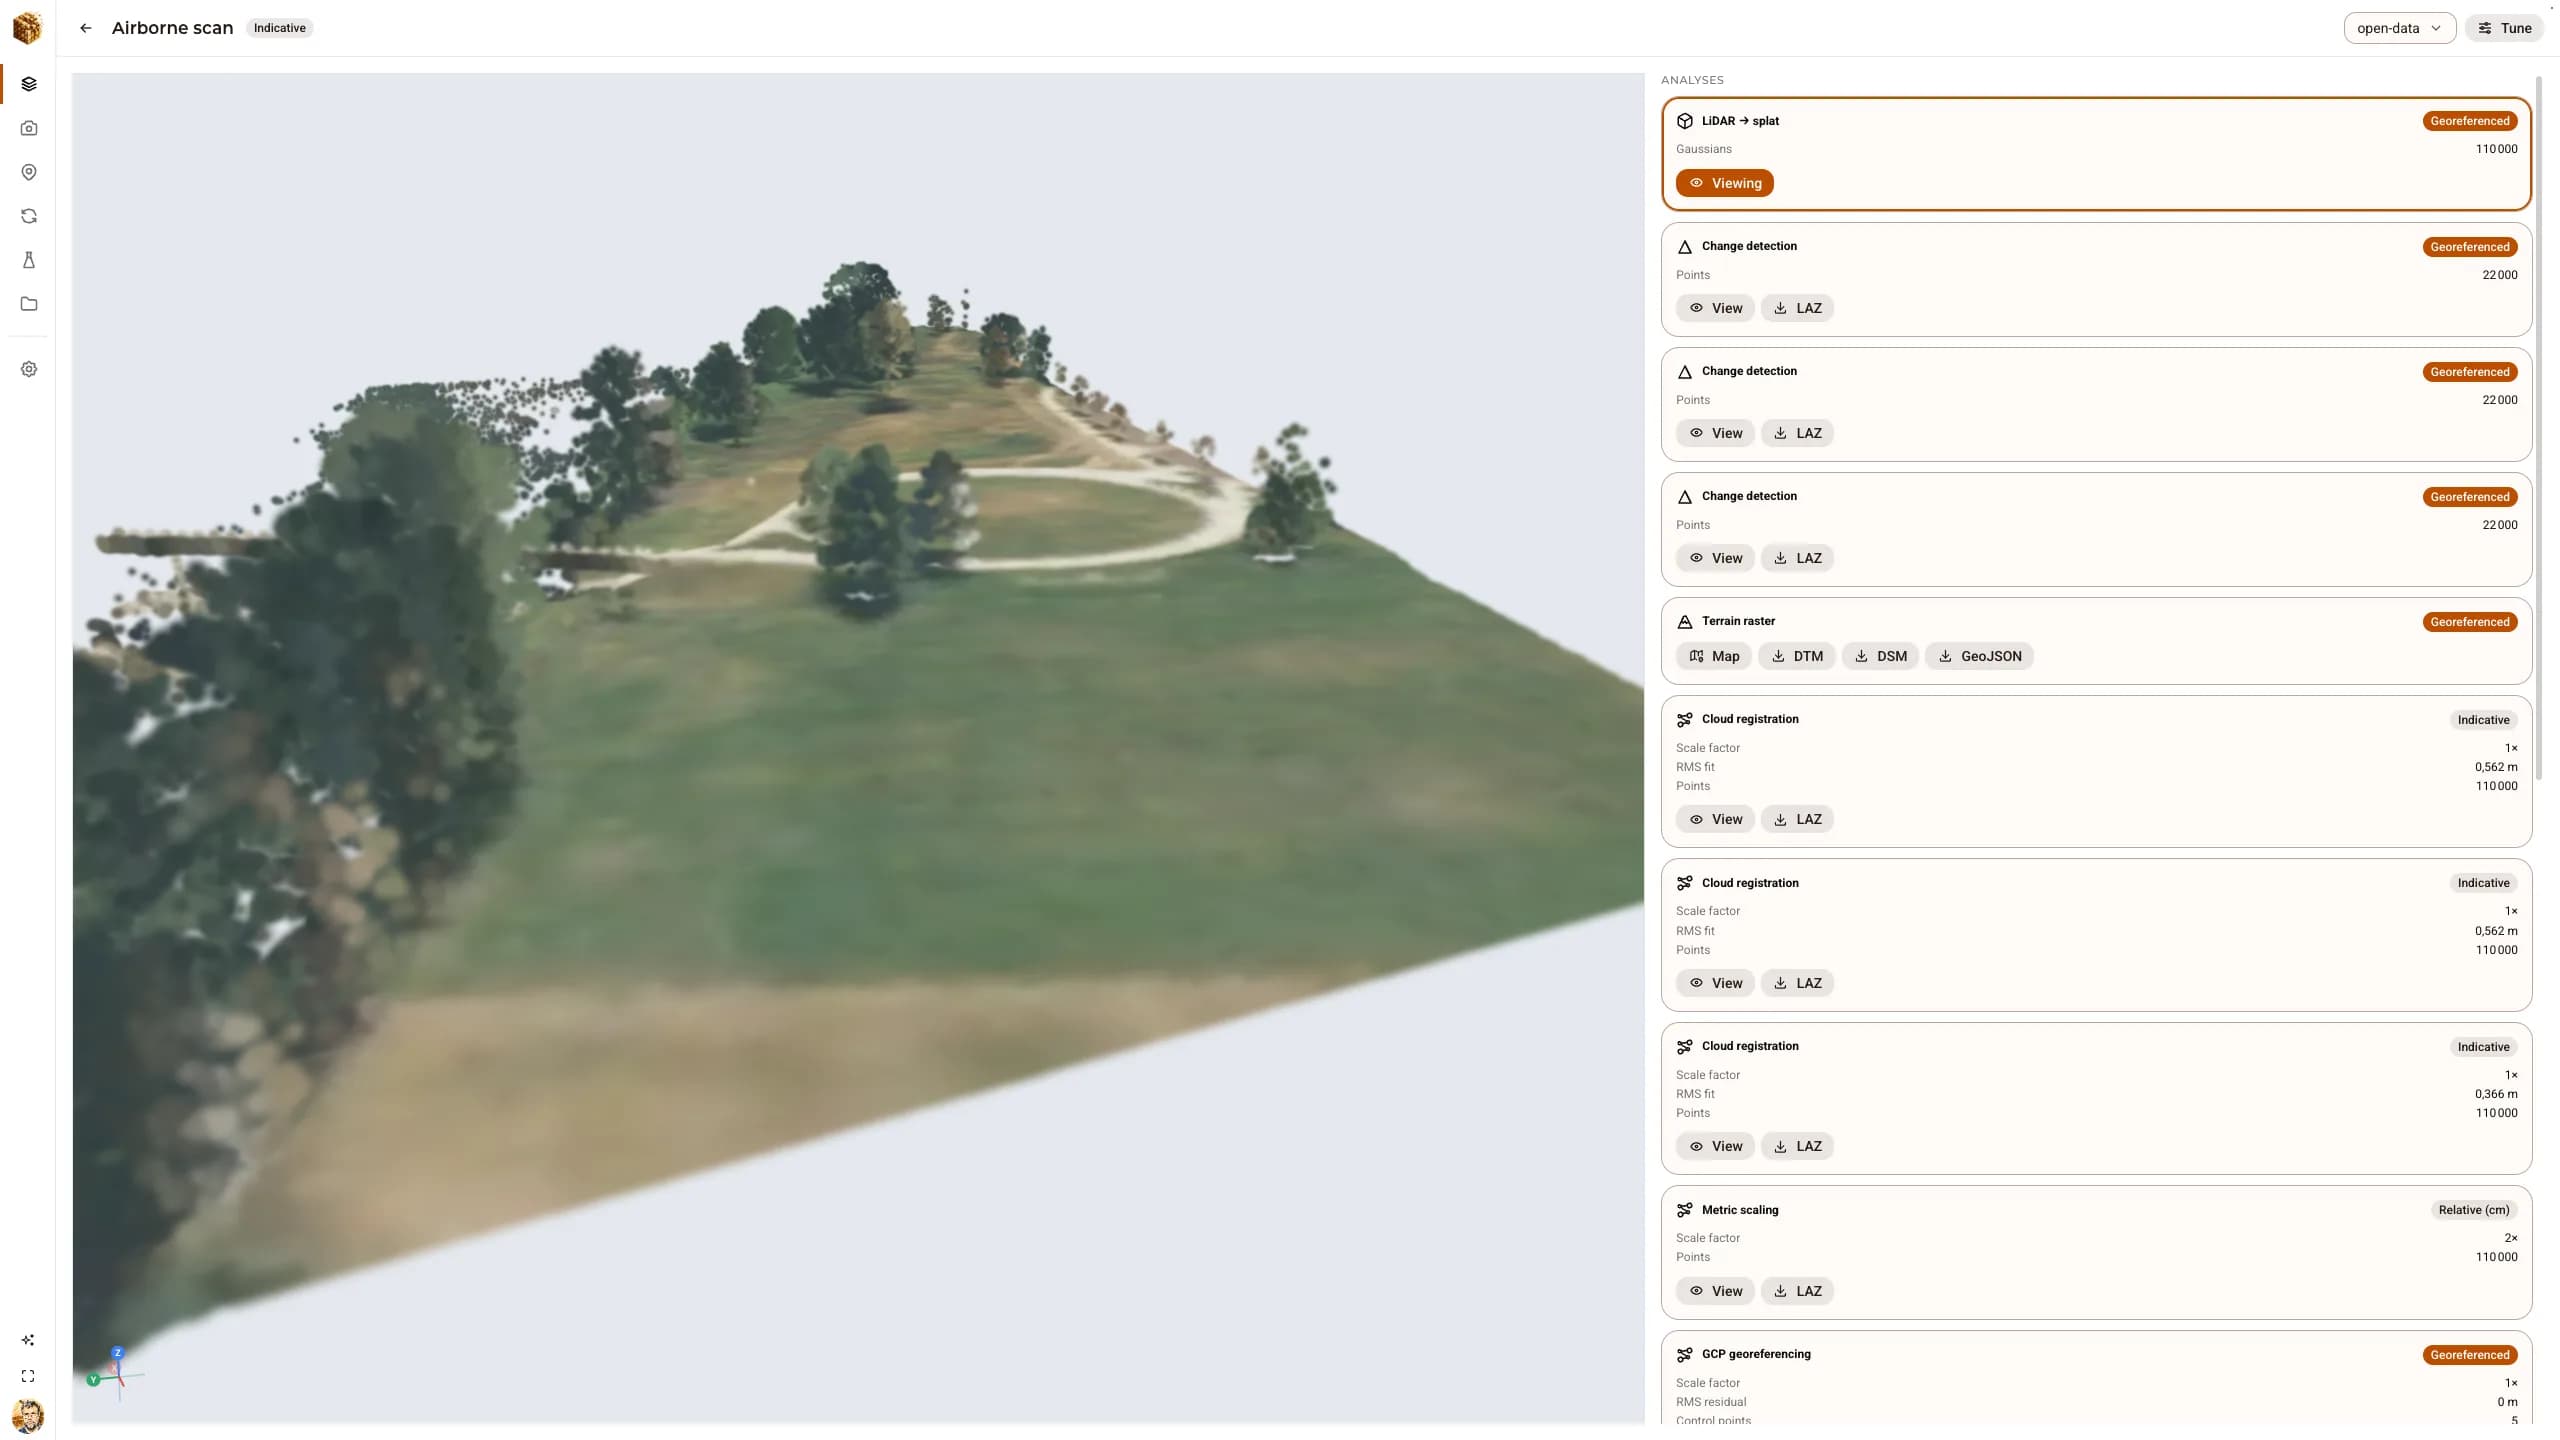
Una piattaforma di ricostruzione è facile da dimostrare sui propri fixture. DjiniousWorld è stato invece eseguito sui set di test pubblici canonici, così ogni cifra qui sotto può essere verificata rispetto a dati che chiunque può scaricare.
110.000 punti in coordinate proiettate, ingeriti e poi elaborati attraverso il catalogo di analisi.
COPC e un’anteprima nel browser di tutti i 110.000 punti.
pointcloud.ingestUna superficie Poisson di 129.642 vertici e 259.374 facce.
analysis.meshTerreno 87.392 · struttura 1.403 · vegetazione 21.205 punti.
analysis.segmentGeoTIFF DSM e DTM a 1 m e 34.798 segmenti di curve di livello a 5 m.
analysis.rasterCirca 2,0 milioni di m³ sopra una base di 411,09 m, ±2.973 m³ — la banda che il grado consente.
analysis.measureLa mesh come scena fisica OpenUSD, testata a riposo con MuJoCo: collider valido, origine georeferenziata preservata.
export.usd_physics_validatedQuattro punti di controllo a terra hanno recuperato esattamente la trasformazione e guadagnato il grado georeferenziato. Con un quinto, sbagliato di 18,8 m, RANSAC lo ha respinto e il grado ha tenuto.
Una rotazione di 1,5° recuperata a circa 0,02° — e onestamente limitata a indicativo dalla spaziatura dei punti di riferimento di 1,34 m.
Due lunghezze note di 100 m e 50 m concordi su 2,0× — relative_cm, metrico ma locale.
Le 47 fotografie del tempio Middlebury in una nuvola sparsa di 7.444 punti e un bundle SfM.
Su una GPU DGX Spark, densificato da circa 7.400 punti iniziali a oltre 23.000 gaussiane.
Con 41 immagini per l’addestramento e 6 tenute da parte: PSNR 34,05 dB e SSIM 0,9958 su viste che il trainer non ha mai visto.
14 immagini DSLR e una scansione laser registrata di 24,3 milioni di punti della stessa scena.
Continua a esplorare
 DjiniousMap
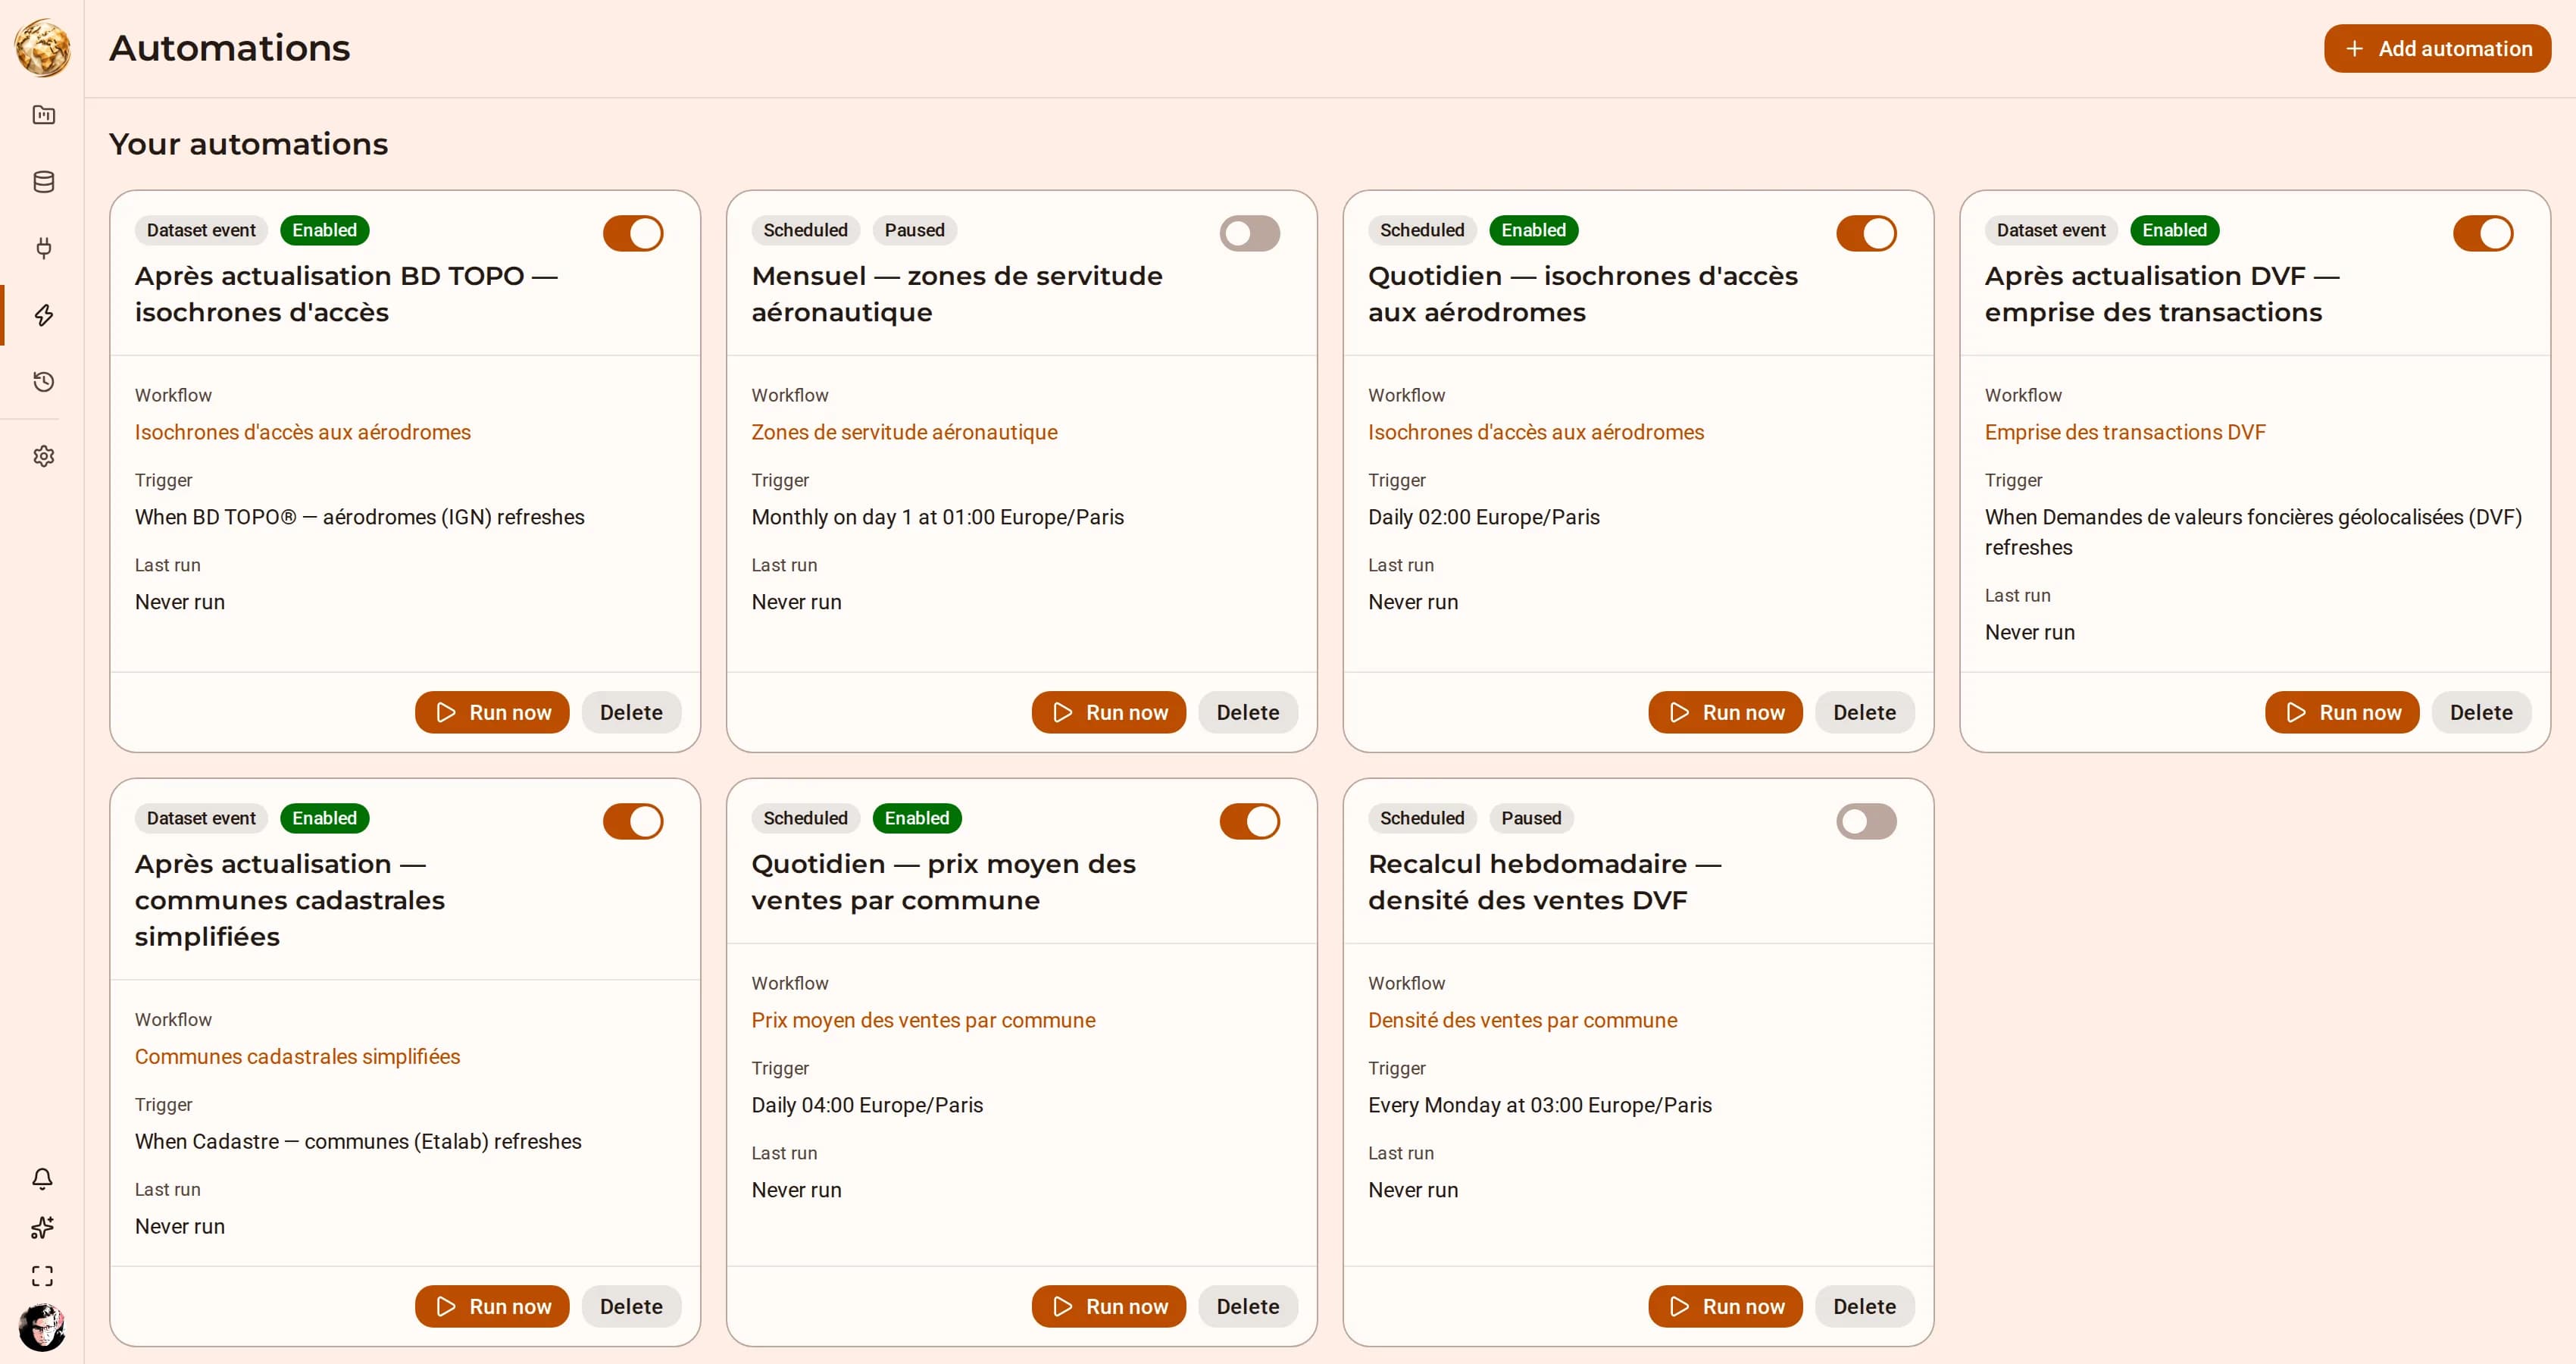 Territorio · isocrone e instradamentoAccesso e copertura dei serviziRispondi a “cosa c’è entro venti minuti da qui” per ogni sito in un layer, e mantieni la risposta aggiornata man mano che la sorgente cambia.DjiniousMap
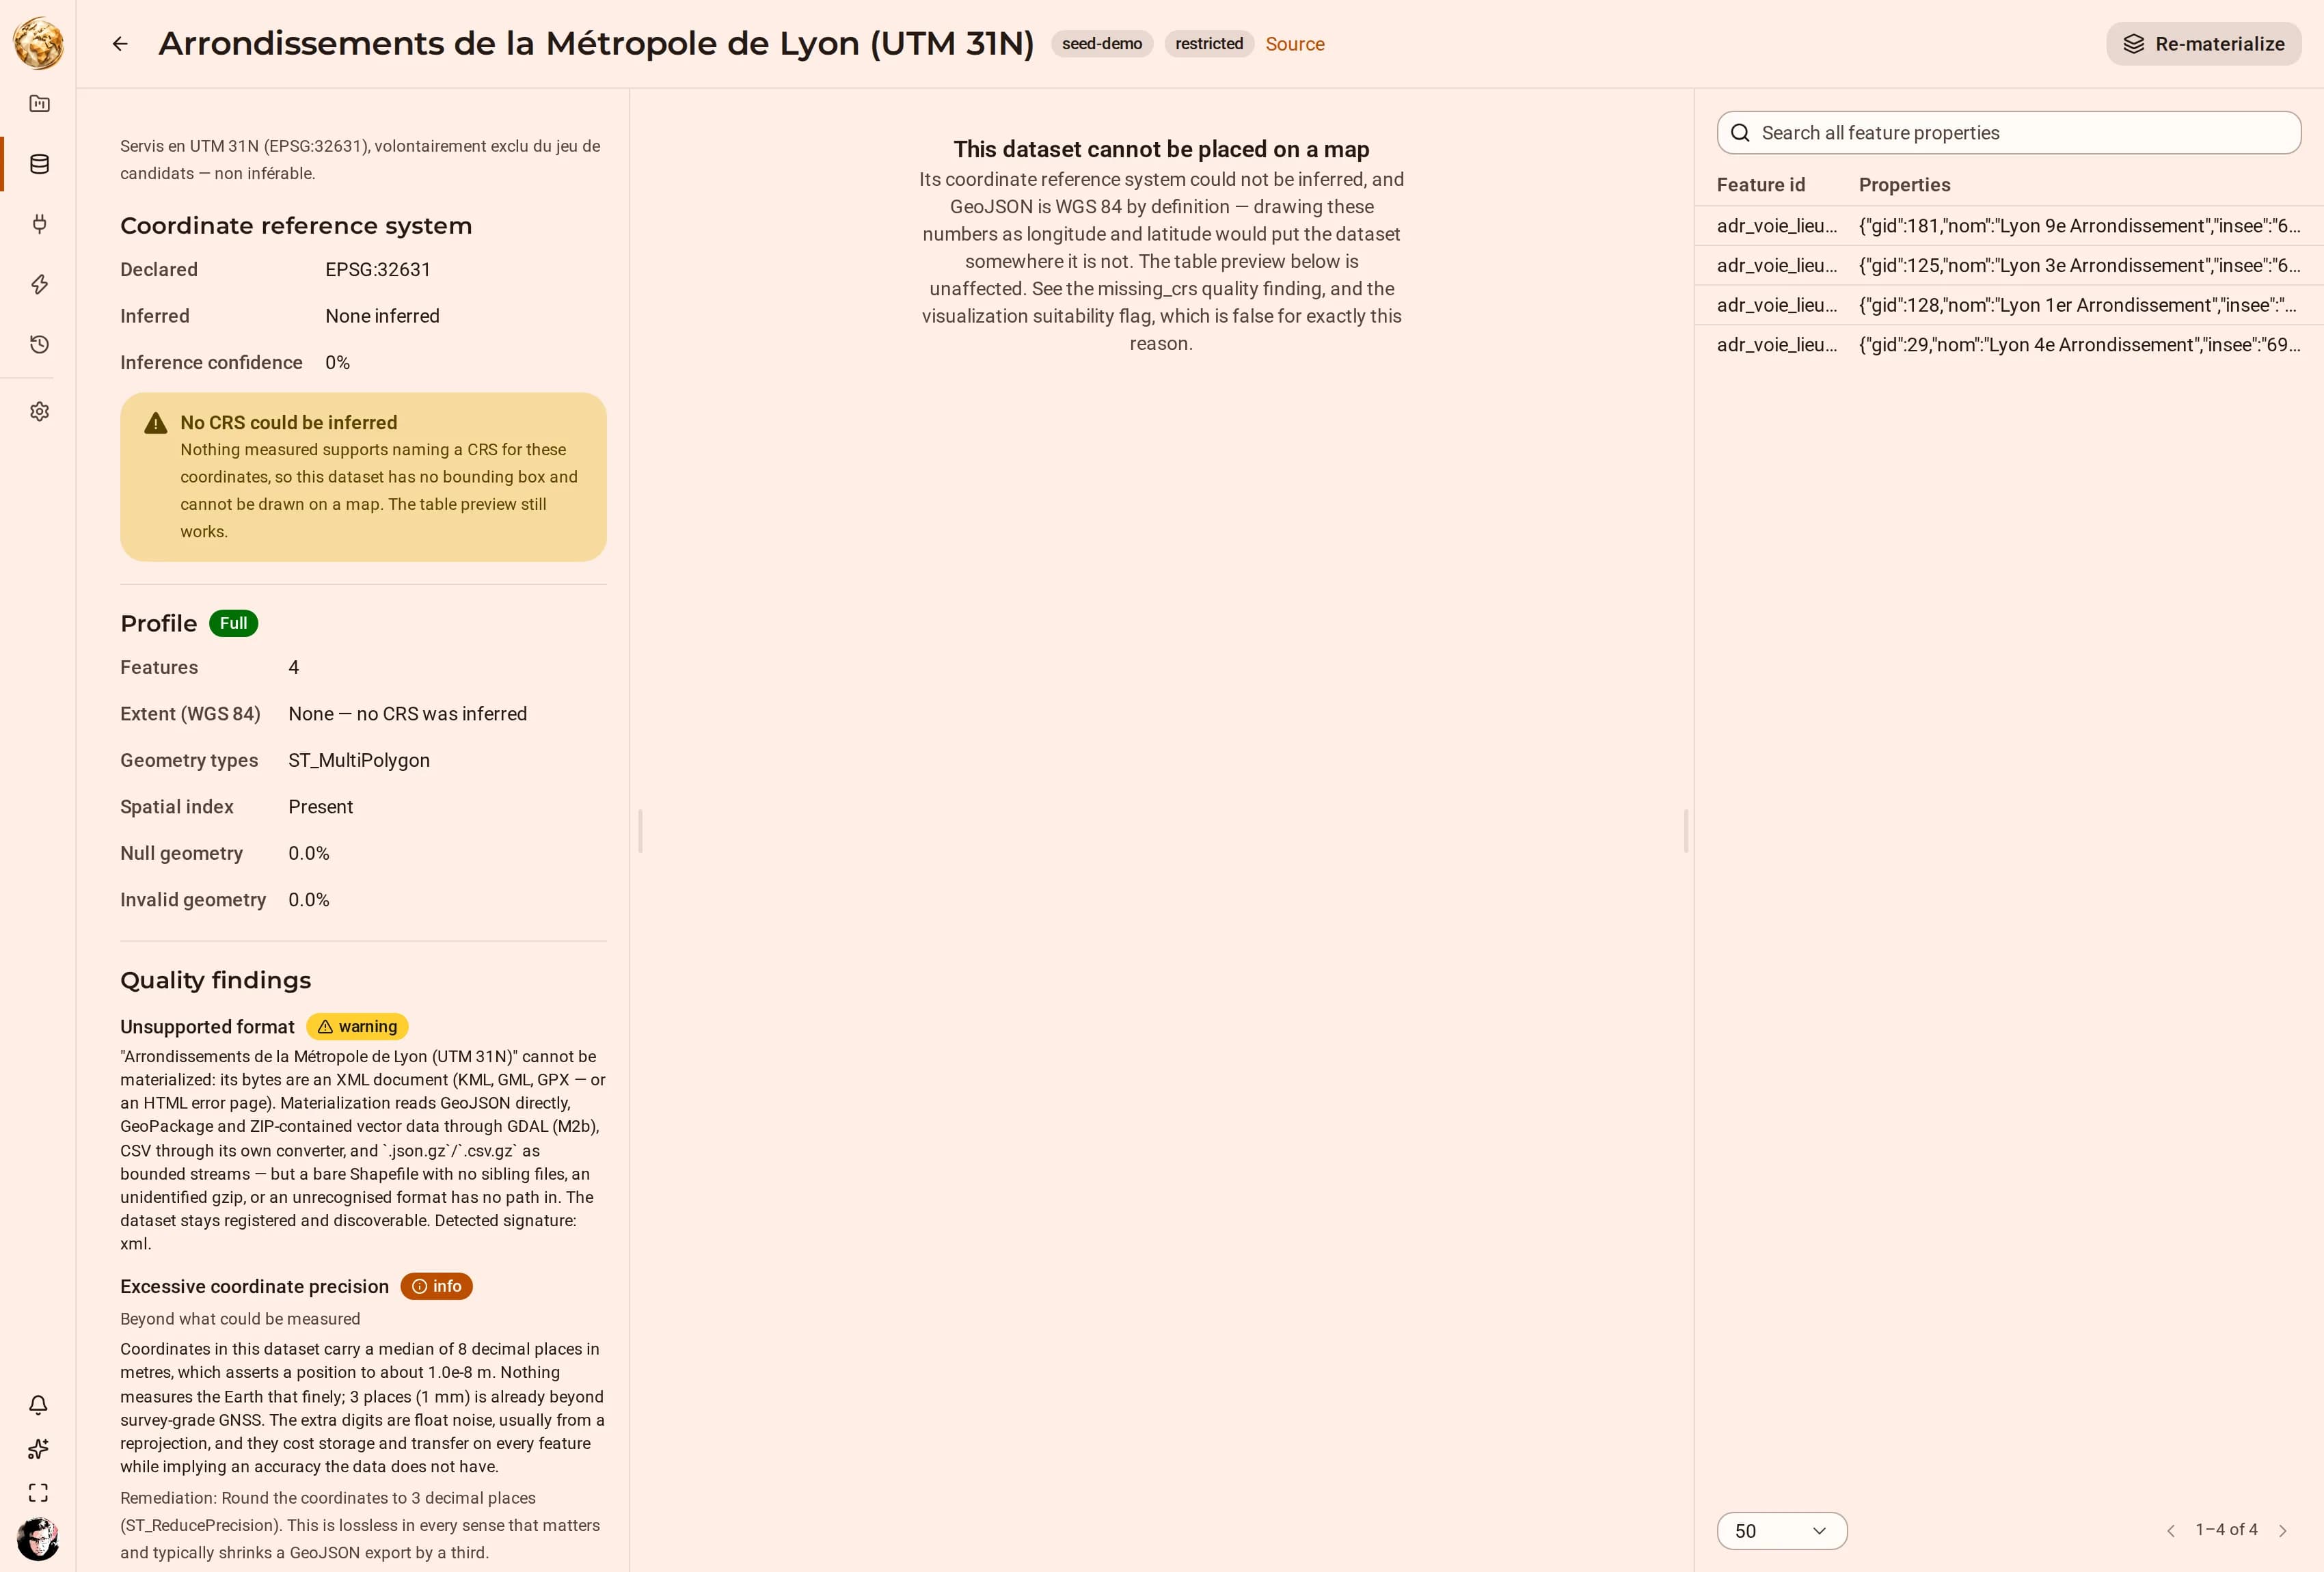 Open data comunali · alberi, reti ciclabili, impianti sportiviInventari di asset comunaliRiunisci i dataset piccoli, disordinati e pubblicati localmente — e scopri quali di essi sono affidabili prima di disegnarli.DjiniousMap