 Djinious




Stabilité du réseau CA
Le réseau survit-il au défaut ? Des machines synchrones dont les angles de rotor doivent rester en phase, un court-circuit triphasé, et le temps d’élimination critique qui sépare une oscillation récupérable d’un blackout — l’équation de l’oscillation, le critère des aires égales, la stabilité multi-machines, et la question de la faible inertie liée aux renouvelables.
 DjiniousLab
- temps d’élimination critique (SMIB)
- 0,37 stemps d’élimination critique (SMIB)
- accord aires égales / domaine temporel
- 1.9%accord aires égales / domaine temporel
- stabilisation avec un stabilisateur
- 20 → 5,2 sstabilisation avec un stabilisateur
- RoCoF quand l’inertie est réduite de moitié
- 2×RoCoF quand l’inertie est réduite de moitié
- notebooks de conception
- 10notebooks de conception
- exigences RÉUSSIES
- 5 / 5exigences RÉUSSIES
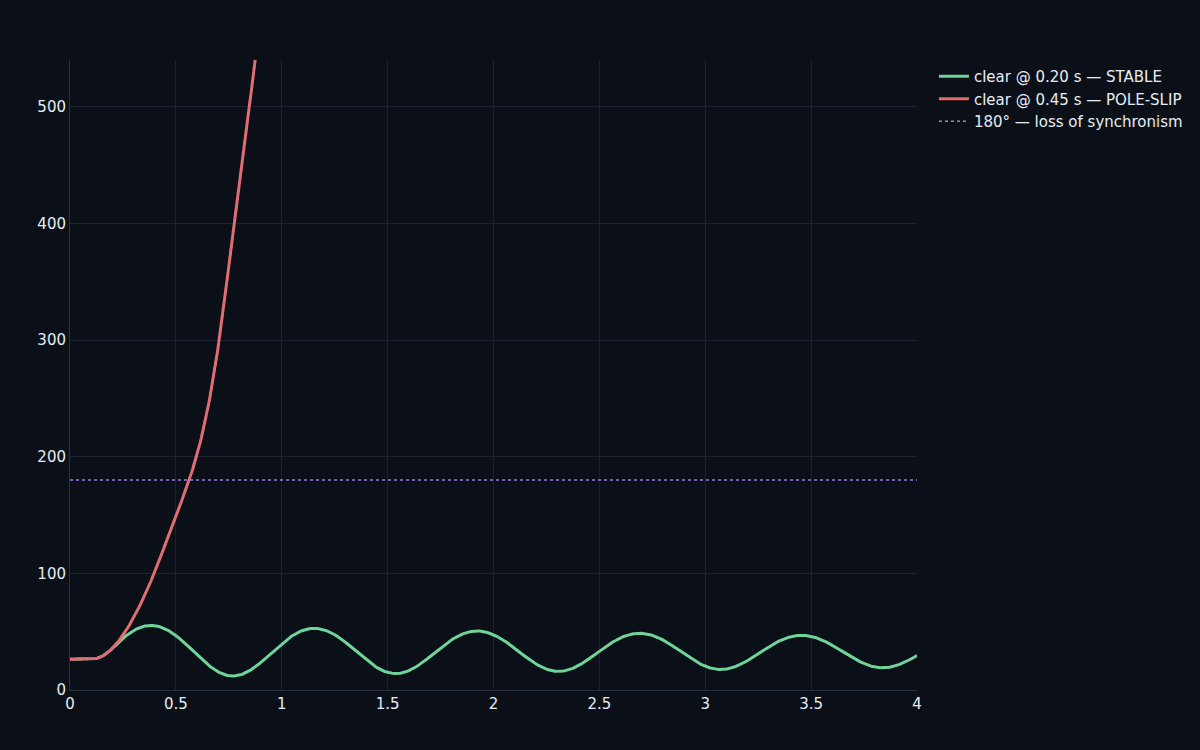
Éliminez le défaut à temps et le réseau tient. Trop tard, et il tombe.
Un réseau électrique CA repose sur des machines synchrones tournant en parfaite synchronisation. Quand un court-circuit survient, le rotor de chaque générateur oscille — et la question qui maintient les lumières allumées est de savoir s’ils oscillent puis se restabilisent, ou si l’un d’eux accélère au-delà du point de non-retour, perd le synchronisme, et déclenche une cascade. La marge se mesure en dizaines de millisecondes : le temps d’élimination critique. Ce programme modélise cette oscillation, du cas manuel machine unique contre un jeu de barres infini jusqu’à un réseau multi-machines, à la manière de PSS®E et PSCAD — et se termine sur la question de l’inertie que force la transition vers les renouvelables.
Un générateur est une masse sur un ressort fait d’électricité.
L’équation de l’oscillation régit l’angle de rotor d’une machine synchrone : puissance mécanique en entrée, puissance électrique en sortie, et une inertie qui résiste au changement. La puissance électrique transférée à travers le réseau suit P = Pmax·sin δ — une courbe avec un équilibre stable où la machine se trouve normalement et un équilibre instable au-delà du pic. Poussez l’angle au-delà de ce pic et la puissance de rappel chute au lieu d’augmenter : la machine s’emballe. Toute la stabilité transitoire consiste à rester du bon côté de cette courbe.
DjiniousLab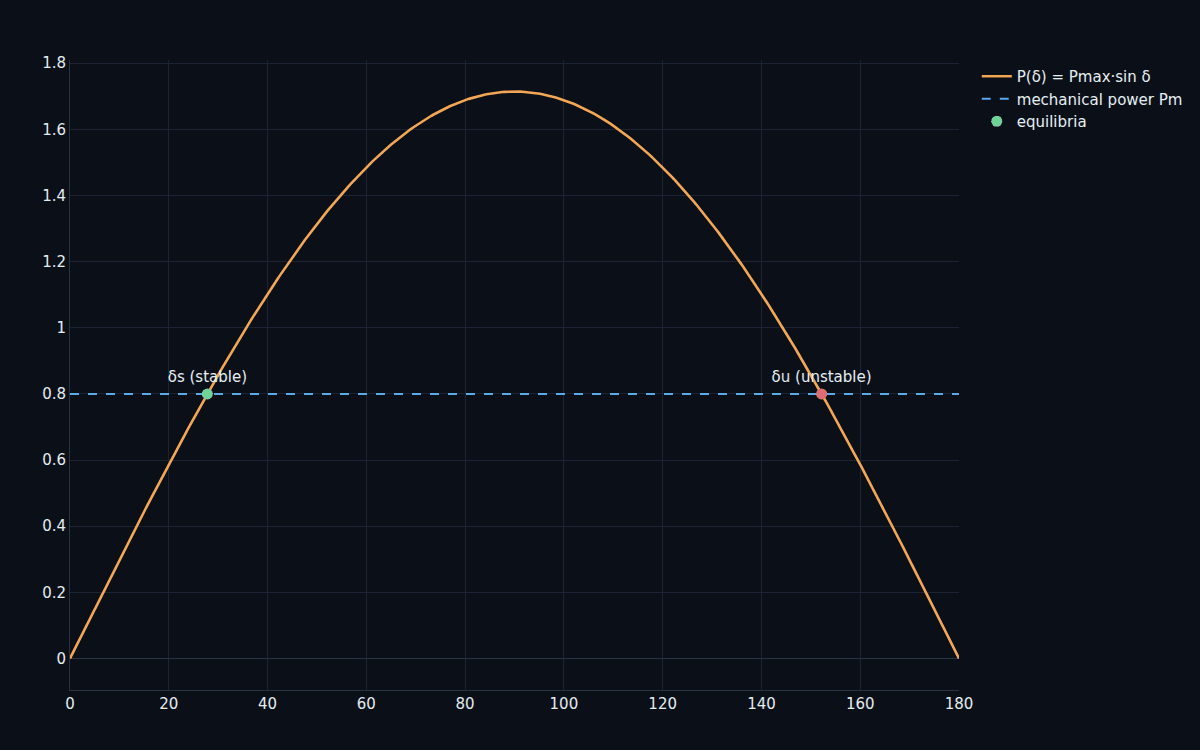 DjiniousLab
Vous pouvez prédire la limite sans la simuler.
Le critère des aires égales transforme la question de stabilité en géométrie : pendant le défaut, la machine accélère, accumulant une aire sous la courbe puissance-angle ; après élimination, elle doit restituer cette énergie sous forme d’une aire décélérante égale avant que l’angle n’atteigne le point de non-retour. Égalisez les deux aires et vous obtenez l’angle d’élimination critique sous forme close — et cela correspond à la simulation en domaine temporel à moins de 2 % près. La concordance entre théorie et simulation est ce qui permet de faire confiance à la limite sur un réseau trop grand pour être estimé à l’œil.
DjiniousLab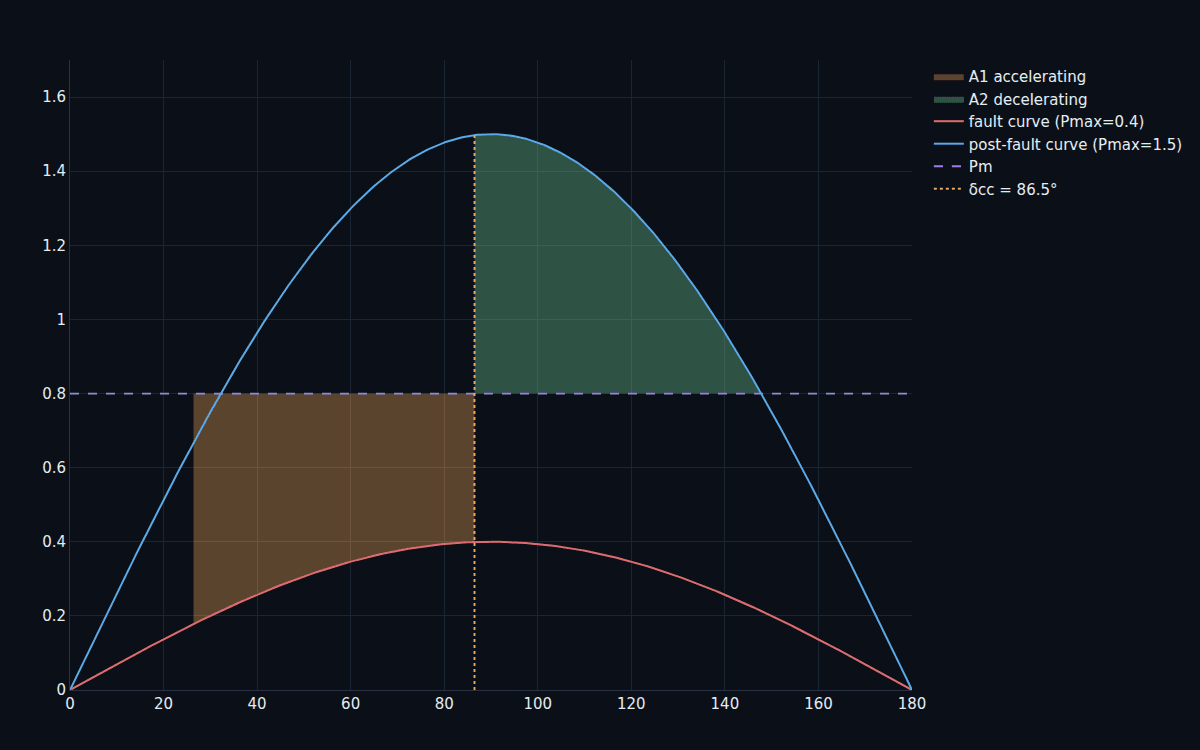
Les réseaux réels comptent de nombreuses machines — et elles se disputent.
Une machine contre un jeu de barres infini, c’est le cas manuel ; un réseau réel compte des dizaines de machines couplées à travers un réseau, oscillant les unes contre les autres. Réduisez le réseau aux nœuds des générateurs et la même dynamique d’oscillation produit des oscillations inter-zones — des groupes de machines se balançant contre d’autres groupes — qui doivent s’amortir après une perturbation. Le programme construit un système multi-machines, trouve son équilibre, met une ligne en défaut, et montre les machines restant en phase, ou l’une d’elles perdant le synchronisme, avec son propre temps d’élimination critique.
DjiniousLab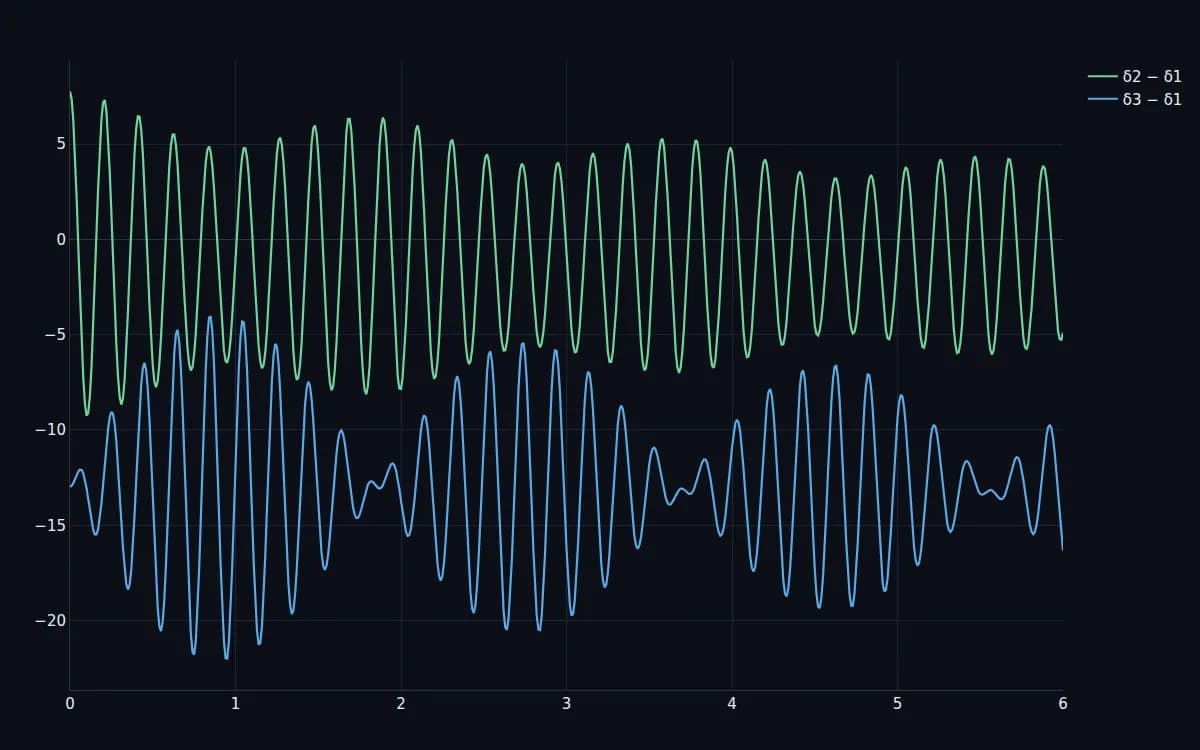
Moins de masse tournante signifie un réseau plus nerveux.
Les générateurs synchrones portent une inertie physique — une masse tournante qui résiste au changement de fréquence et gagne du temps après une perturbation. Remplacez-les par de l’éolien et du solaire à onduleur et cette inertie chute, si bien que le même déséquilibre production-charge produit un taux de variation de fréquence plus raide et un creux de fréquence plus profond. Le programme le quantifie : réduisez l’inertie de moitié et le RoCoF double. C’est la préoccupation de stabilité que la transition énergétique impose à chaque gestionnaire de réseau, modélisée directement.
DjiniousLab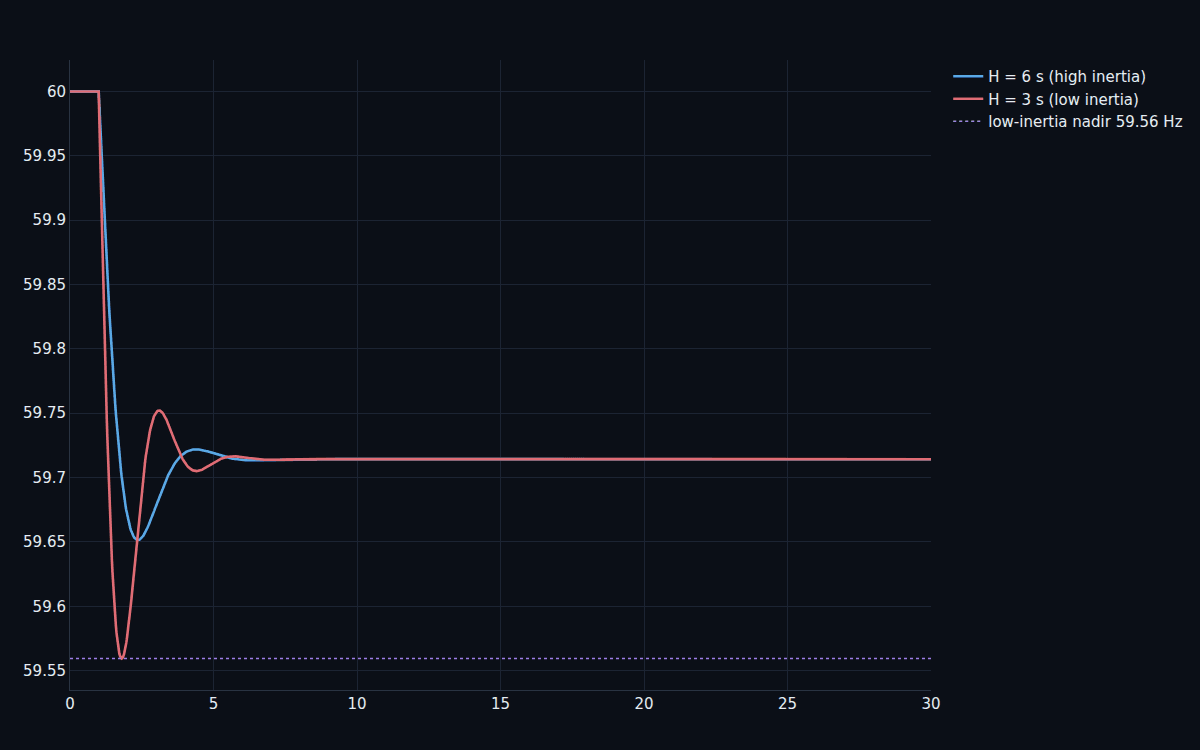
Chaque chiffre redérivé à la validation finale.
Le notebook de V&V reconstruit les machines et le réseau depuis zéro et redérive chaque exigence par rapport à la théorie, en imprimant un tableau RÉUSSI/ÉCHEC.
Résultat
- SMIB stable contre décrochage : 0,97 / 330 rad
- Aires égales contre simulation : 1,9 %
- Synchronisme multi-machines : écart de 40,2°
- Amélioration de stabilisation par PSS : 20 → 5,2 s
- Creux de fréquence / RoCoF : 59,56 Hz ; ×2
Exigence
- SMIB stable contre décrochage : R-01
- Aires égales contre simulation : R-02 < quelques %
- Synchronisme multi-machines : R-03
- Amélioration de stabilisation par PSS : R-04
- Creux de fréquence / RoCoF : R-05
Machines classiques, validées face à la théorie.
Le livrable est dix notebooks et le dossier — les équations d’oscillation sur un réseau réduit forment un système d’EDO causal, pas acausal, donc pas de bloc personnalisé ni de canevas. Les machines utilisent le modèle classique à tension constante derrière une réactance (pas une dynamique détaillée à deux axes avec modèles complets d’excitatrice/régulateur de vitesse — même si le notebook stabilisateur ajoute une commande d’amortissement) ; le réseau est réduit par Kron et en séquence positive équilibrée ; il n’y a pas de modélisation de relais de protection, et les paramètres sont indicatifs. Ce que le programme démontre est le cœur de la stabilité transitoire — l’oscillation, le temps d’élimination critique, le critère des aires égales, la stabilité multi-machines, et la question de l’inertie — chaque chiffre réexécutable et vérifié par rapport à la théorie sous forme close là où elle existe. C’est le pendant en dynamique CA du micro-réseau CC phare.
Continuer à explorer
Cas d’usage associés
 Énergie à l’échelle du réseauCentrale solaire-stockage SunnyGrid80Une centrale photovoltaïque de 80 MW avec un système de stockage d’énergie par batterie de 40 MW / 80 MWh et son poste de raccordement au réseau, modélisée en ELANG comme référence auditée à l’UL 9540A et à l’IEC 62443 — un système de systèmes où les interfaces portent autant la conception que les boîtes elles-mêmes.
 DjiniousEngineering
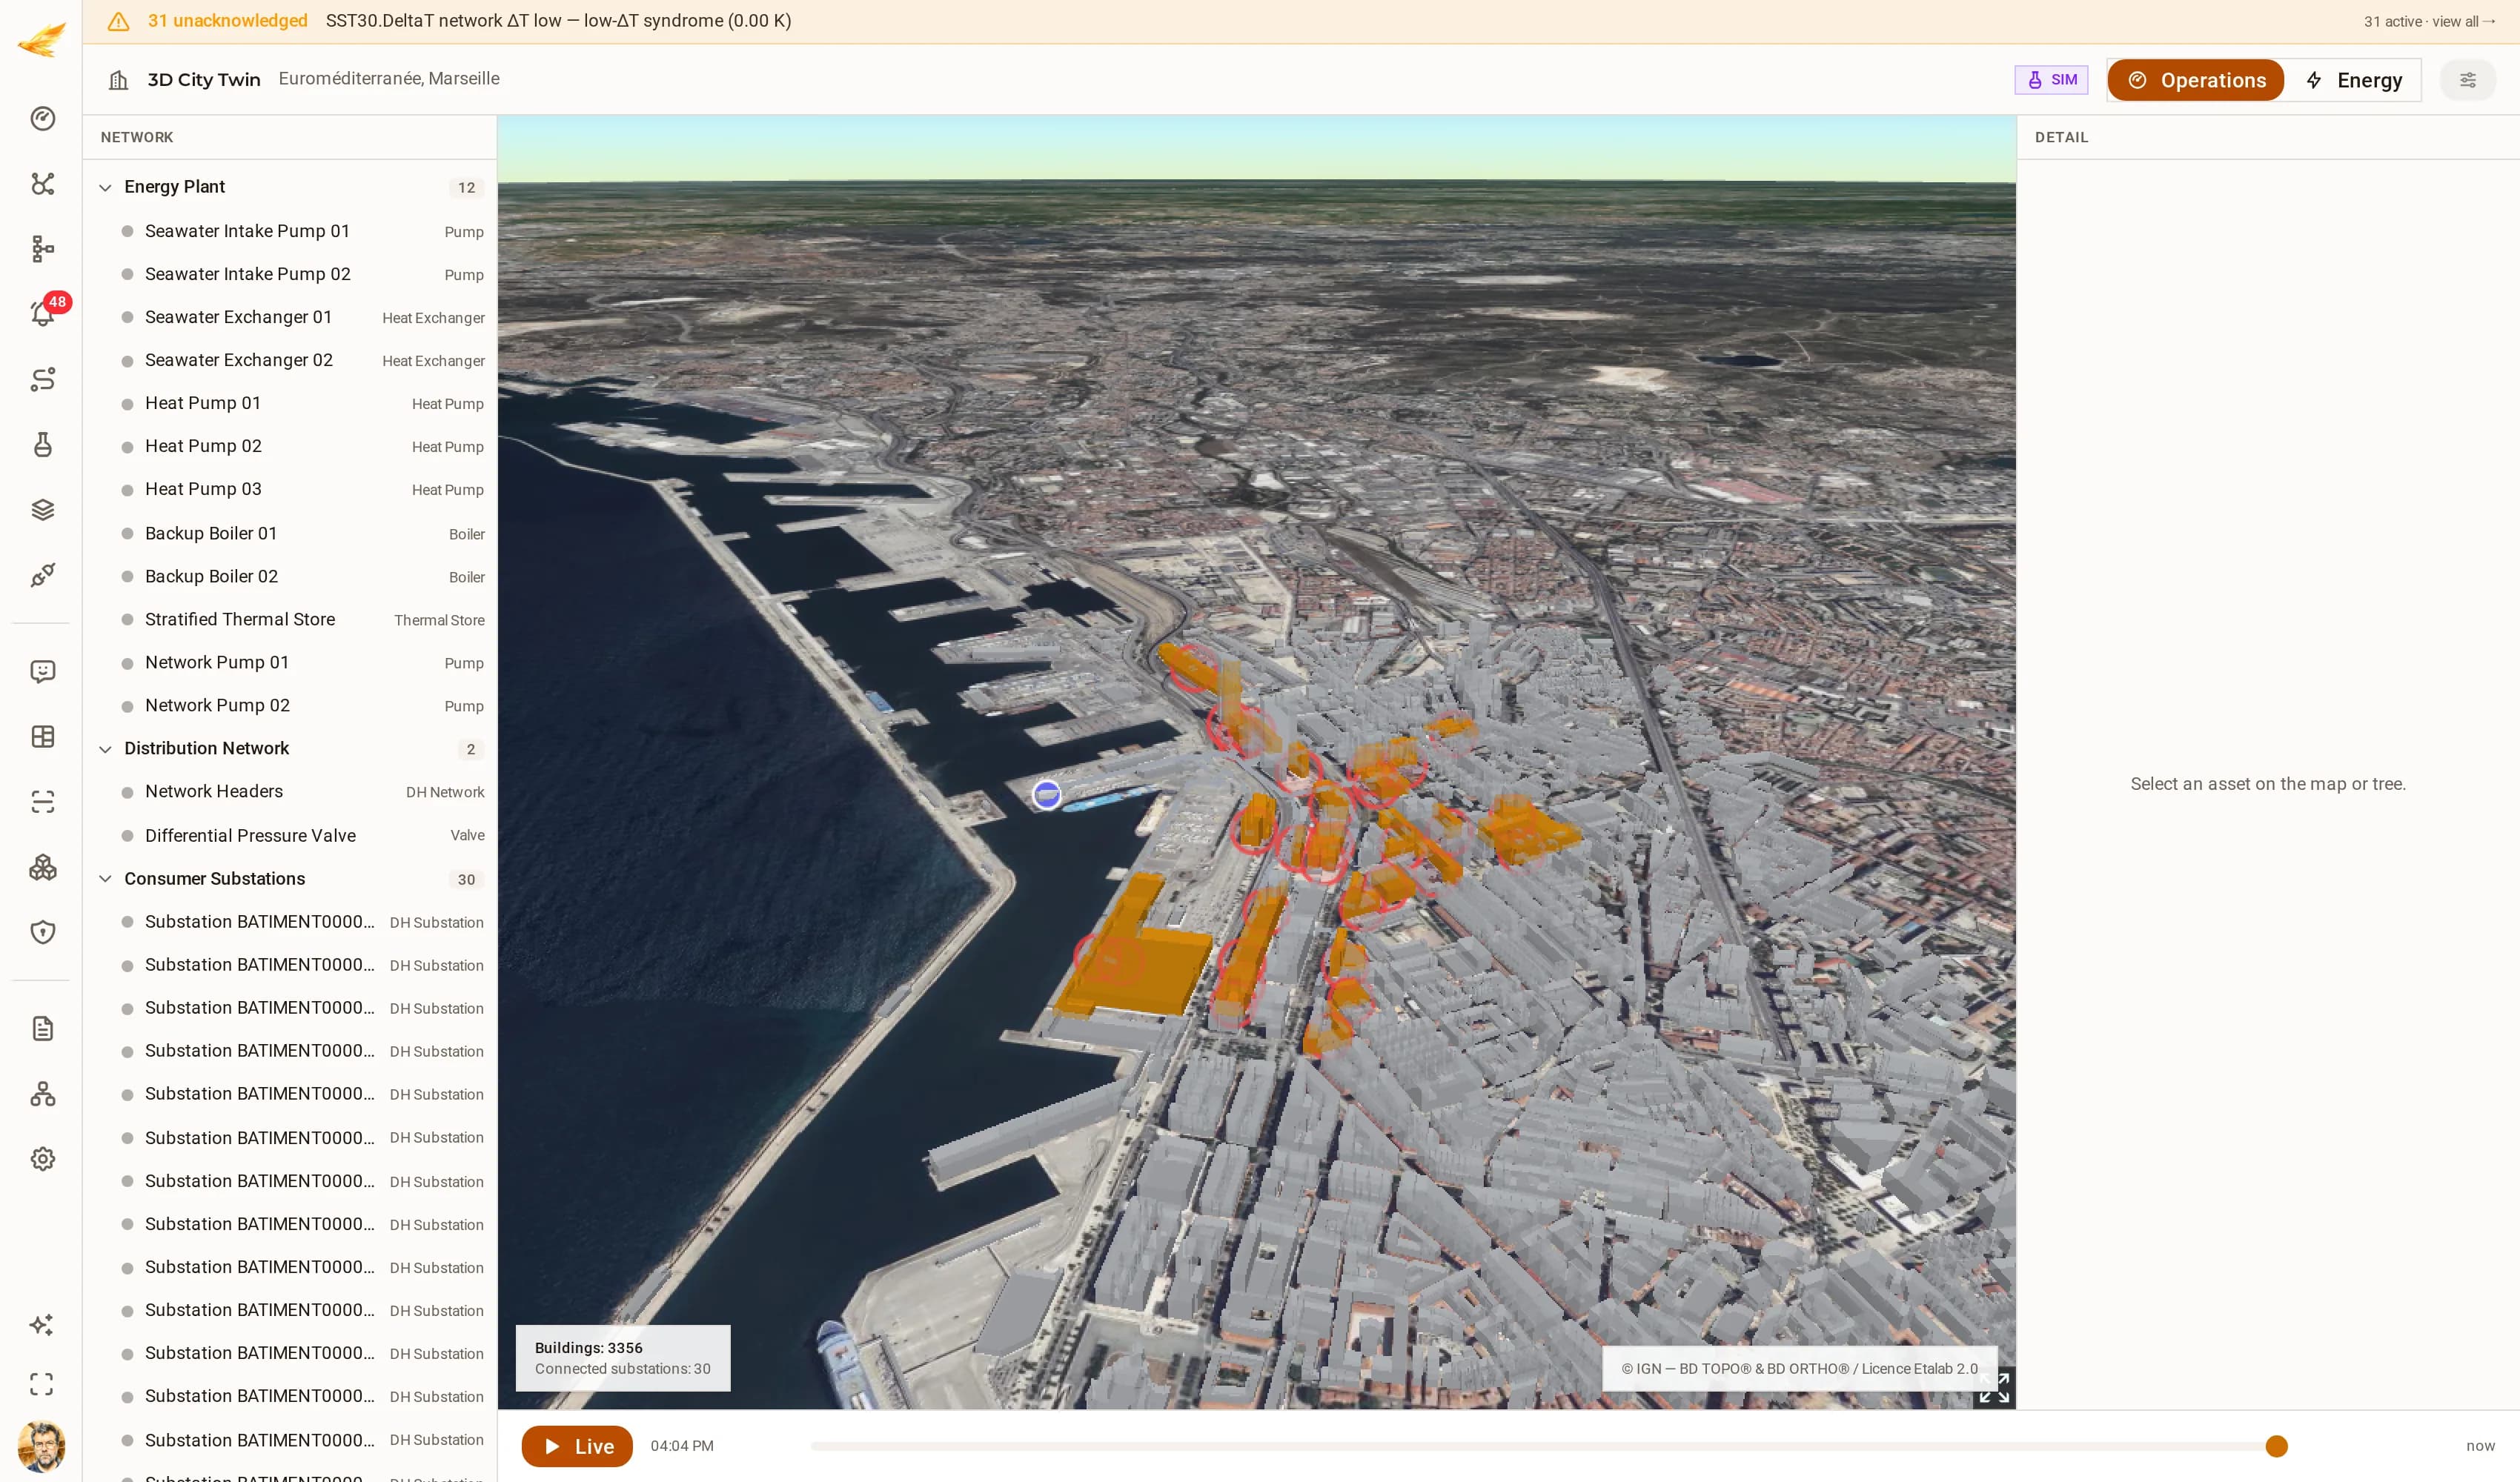 Chauffage urbainRéseau de chaleur urbain EuroméditerranéeUn réseau de chauffage urbain à source d’eau de mer : deux pompes de prise d’eau et deux échangeurs d’eau de mer alimentant trois pompes à chaleur, deux chaudières d’appoint et un stockage thermique stratifié, distribuant via deux pompes de réseau et une vanne de pression différentielle vers trente sous-stations consommatrices. Le réseau est simulé ; la ville en dessous ne l’est pas — chaque sous-station repose sur son empreinte de bâtiment IGN BD TOPO® réelle dans le quartier Euroméditerranée. C’est un réseau de démonstration sur données ouvertes, pas l’installation d’un exploitant.
 DjiniousCC
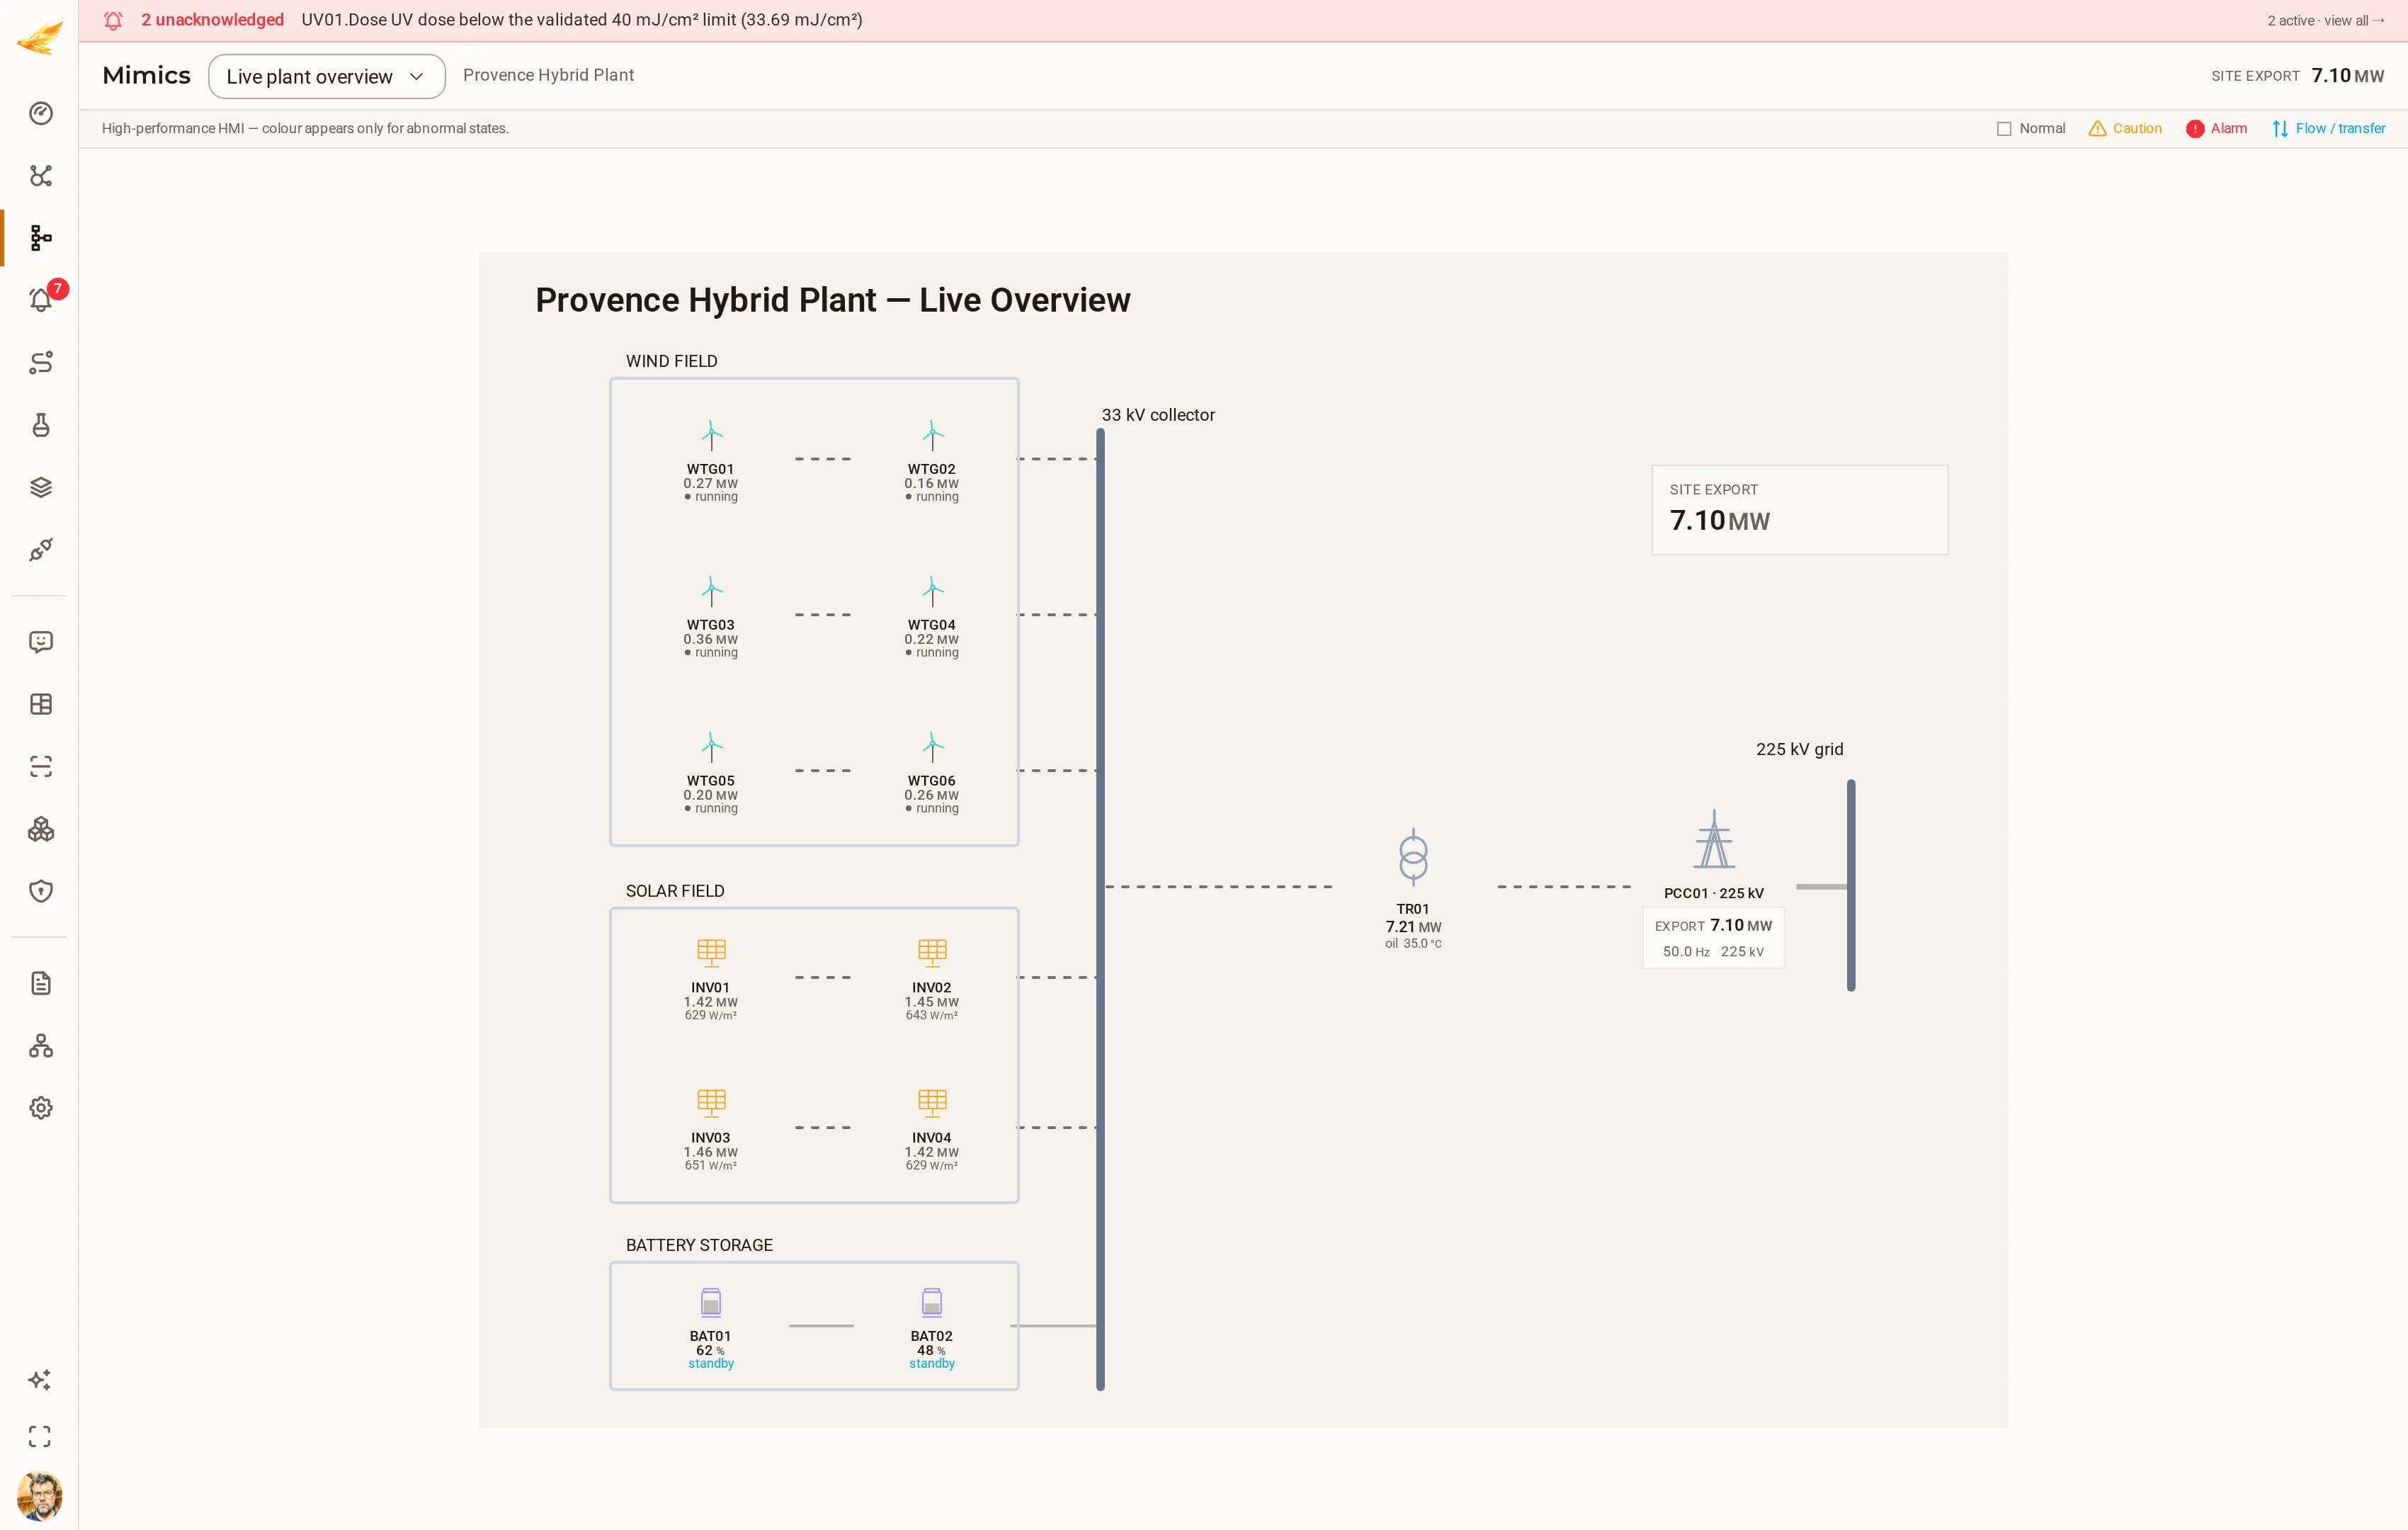 Production renouvelableCentrale hybride de ProvenceUne centrale hybride de 120 MW : six éoliennes, quatre blocs onduleurs photovoltaïques, deux baies de batteries, le transformateur principal 33/225 kV, le point de raccordement au réseau et un mât météorologique.DjiniousCC