 Djinious




Stabilità della rete in corrente alternata
La rete sopravvive al guasto? Macchine sincrone i cui angoli di rotore devono restare in passo, un cortocircuito trifase, e il tempo critico di eliminazione del guasto che separa un’oscillazione recuperabile da un blackout — l’equazione di oscillazione, il criterio delle aree uguali, la stabilità multi-macchina, e la preoccupazione della bassa inerzia delle rinnovabili.
 DjiniousLab
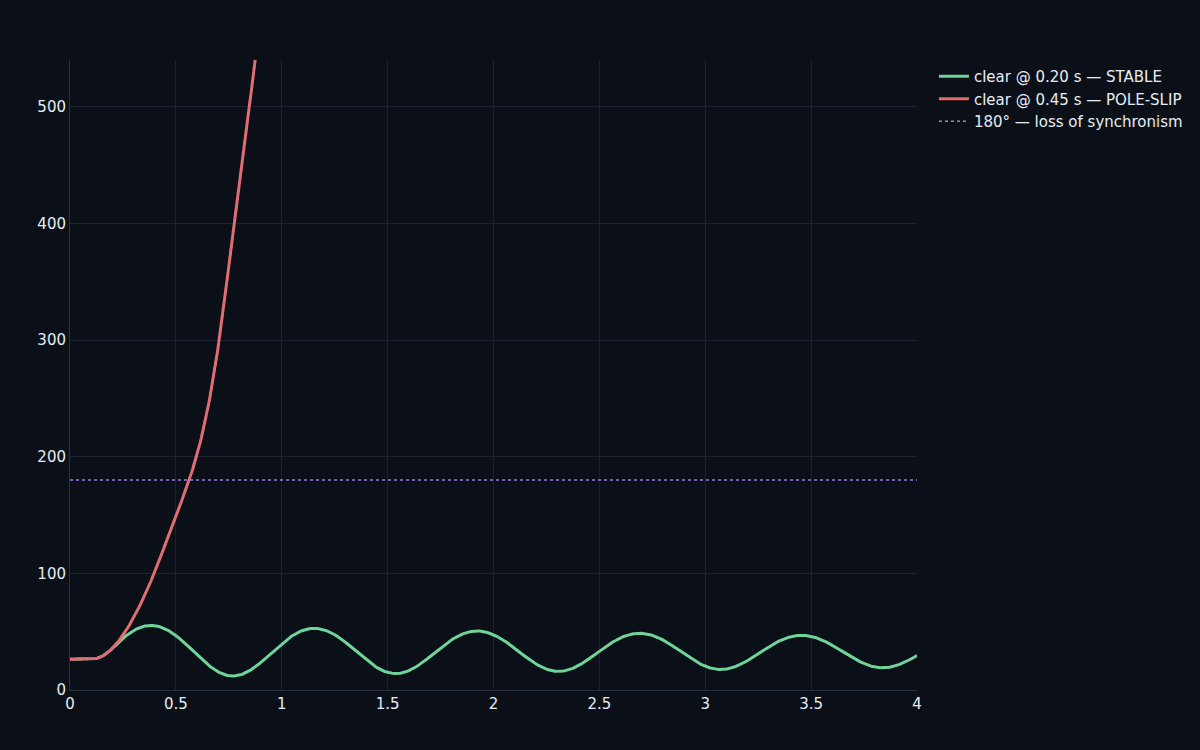
- tempo critico di eliminazione del guasto (SMIB)
- 0,37 stempo critico di eliminazione del guasto (SMIB)
- accordo tra area uguale e dominio del tempo
- 1.9%accordo tra area uguale e dominio del tempo
- assestamento con uno stabilizzatore
- 20 → 5,2 sassestamento con uno stabilizzatore
- RoCoF al dimezzarsi dell’inerzia
- 2×RoCoF al dimezzarsi dell’inerzia
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
Elimina il guasto in tempo e la rete regge. Troppo tardi, e cade.
Una rete elettrica in corrente alternata funziona su macchine sincrone che ruotano all’unisono. Quando arriva un cortocircuito, il rotore di ogni generatore oscilla — e la domanda che tiene accese le luci è se oscillano e si riassestano, o se uno accelera oltre il punto di non ritorno, esce dal passo, e innesca una cascata. Il margine si misura in decine di millisecondi: il tempo critico di eliminazione del guasto. Questo programma modella quell’oscillazione dal caso da manuale a macchina singola fino a una rete multi-macchina, nel modo in cui lo fanno PSS®E e PSCAD — e termina sulla questione dell’inerzia che la transizione alle rinnovabili sta imponendo.
Un generatore è una massa su una molla fatta di elettricità.
L’equazione di oscillazione governa l’angolo di rotore di una macchina sincrona: potenza meccanica in ingresso, potenza elettrica in uscita, e un’inerzia che resiste al cambiamento. La potenza elettrica trasferita attraverso la rete segue P = Pmax·sin δ — una curva con un equilibrio stabile dove la macchina normalmente si trova e uno instabile oltre il picco. Spingi l’angolo oltre quel picco e la potenza di richiamo cala invece di salire: la macchina va fuori controllo. Tutta la stabilità transitoria consiste nel restare dalla parte giusta di quella curva.
DjiniousLab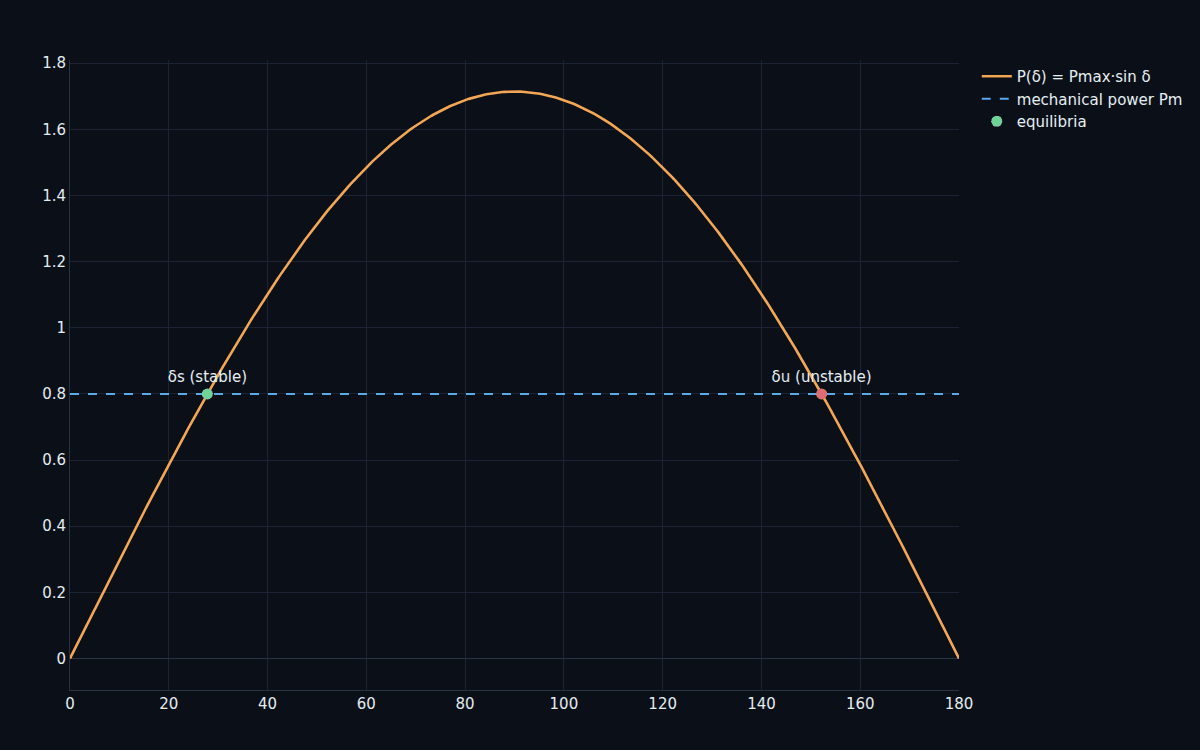 DjiniousLab
Puoi prevedere il limite senza simularlo.
Il criterio delle aree uguali trasforma la questione della stabilità in geometria: durante il guasto la macchina accelera, accumulando un’area sotto la curva potenza-angolo; dopo l’eliminazione deve restituire quell’energia come un’area decelerante uguale prima che l’angolo raggiunga il punto di non ritorno. Uguaglia le due aree e ottieni l’angolo critico di eliminazione in forma chiusa — e corrisponde alla simulazione nel dominio del tempo a meno del 2%. L’accordo tra teoria e simulazione è ciò che ti permette di fidarti del limite su una rete troppo grande per essere valutata a occhio.
DjiniousLab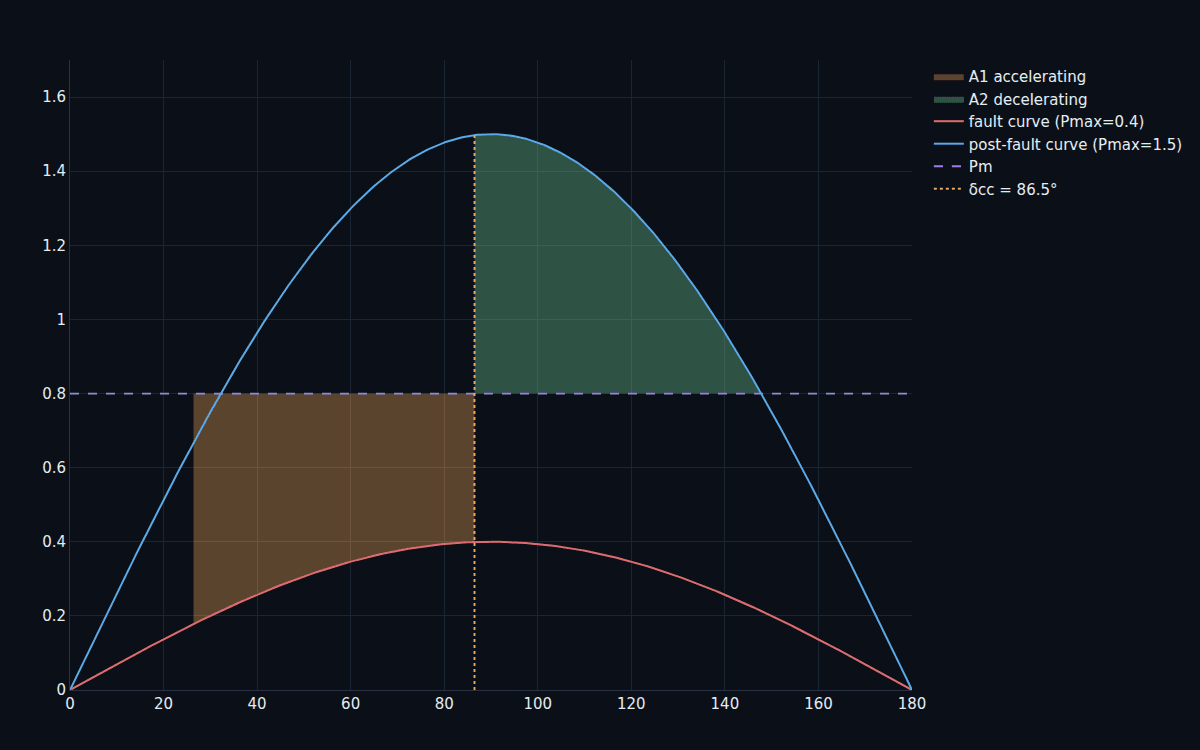
Le reti reali hanno molte macchine — e discutono tra loro.
Una macchina contro un bus infinito è il caso da manuale; una rete reale sono decine di macchine accoppiate attraverso una rete, che oscillano l’una contro l’altra. Riduci la rete ai nodi dei generatori e la stessa dinamica di oscillazione produce oscillazioni inter-area — gruppi di macchine che ondeggiano contro altri gruppi — che devono smorzarsi dopo una perturbazione. Il programma costruisce un sistema multi-macchina, ne trova l’equilibrio, guasta una linea, e mostra le macchine che restano in passo oppure una di esse che perde sincronismo, con il proprio tempo critico di eliminazione.
DjiniousLab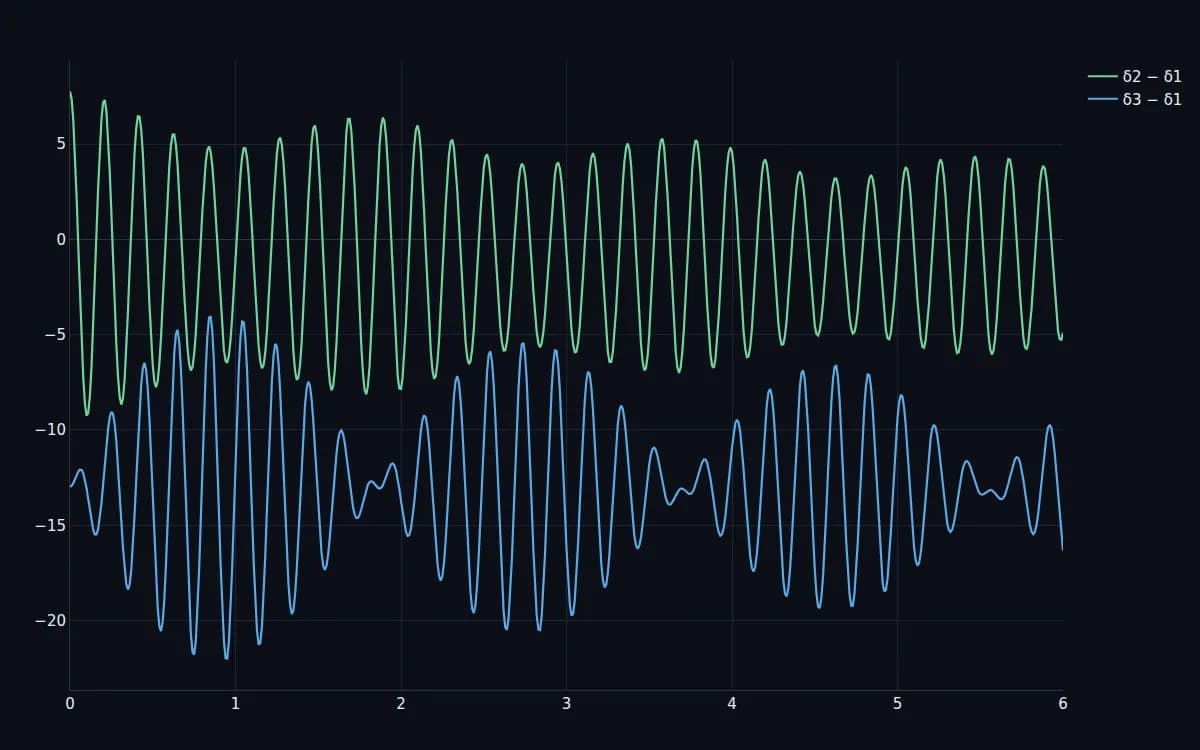
Meno ferro rotante significa una rete più nervosa.
I generatori sincroni portano inerzia fisica — massa rotante che resiste al cambiamento di frequenza e guadagna tempo dopo una perturbazione. Sostituiscili con eolico e solare a inverter e quell’inerzia cala, quindi lo stesso squilibrio generazione-carico produce una velocità di variazione della frequenza più ripida e un nadir di frequenza più profondo. Il programma lo quantifica: dimezza l’inerzia e il RoCoF raddoppia. È la preoccupazione di stabilità che la transizione energetica sta imponendo a ogni operatore di rete, modellata direttamente.
DjiniousLab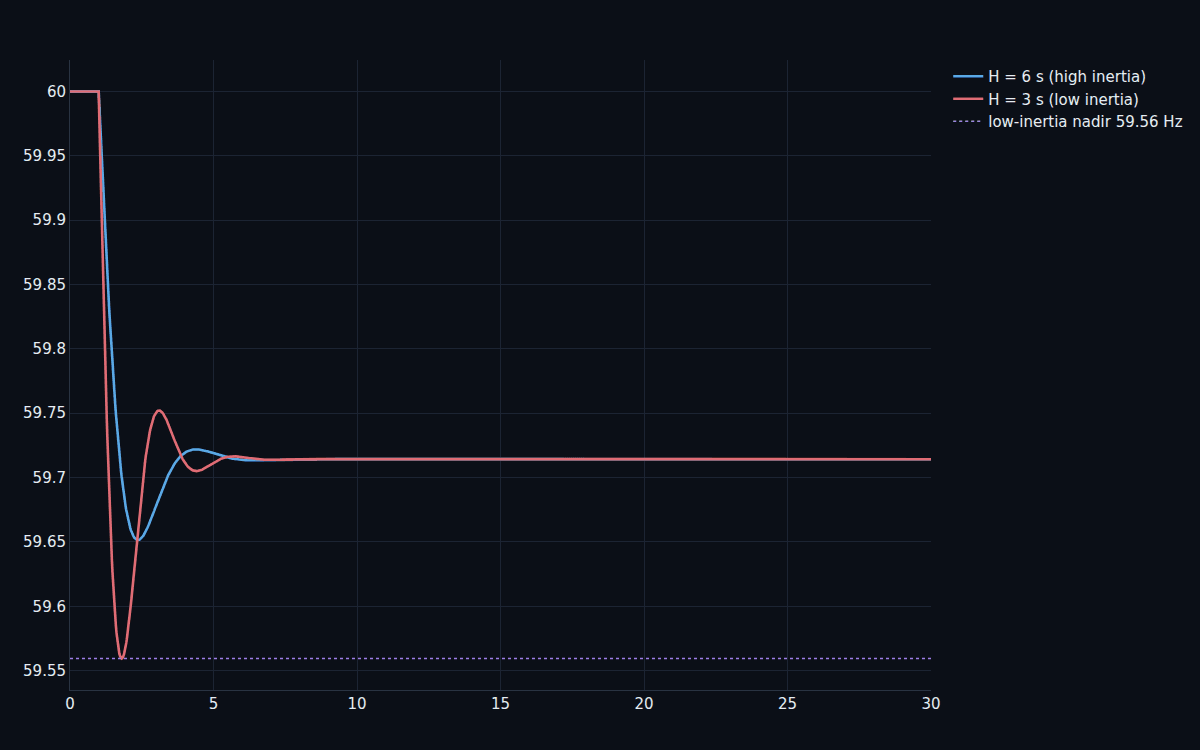
Ogni numero riderivato all’approvazione finale.
Il notebook di V&V ricostruisce da zero le macchine e la rete e rideriva ogni requisito rispetto alla teoria, stampando un quadro PASS/FAIL.
Risultato
- SMIB stabile contro scivolamento di poli: 0,97 / 330 rad
- Area uguale contro simulazione: 1,9%
- Sincronismo multi-macchina: scarto di 40,2°
- Miglioramento dell’assestamento con PSS: 20 → 5,2 s
- Nadir di frequenza / RoCoF: 59,56 Hz; ×2
Requisito
- SMIB stabile contro scivolamento di poli: R-01
- Area uguale contro simulazione: R-02 < pochi %
- Sincronismo multi-macchina: R-03
- Miglioramento dell’assestamento con PSS: R-04
- Nadir di frequenza / RoCoF: R-05
Macchine classiche, validate rispetto alla teoria.
Il deliverable è dieci notebook e il dossier — le equazioni di oscillazione su una rete ridotta sono un sistema ODE causale, non acausale, quindi non c’è blocco personalizzato né canvas. Le macchine usano il modello classico a tensione costante dietro reattanza (non dinamiche dettagliate a due assi con modelli completi di eccitatore/regolatore — anche se il notebook dello stabilizzatore aggiunge controllo di smorzamento); la rete è ridotta secondo Kron e a sequenza positiva bilanciata; non c’è modellazione dei relè di protezione, e i parametri sono indicativi. Ciò che il programma dimostra è il nucleo della stabilità transitoria — l’oscillazione, il tempo critico di eliminazione del guasto, il criterio delle aree uguali, la stabilità multi-macchina, e la questione dell’inerzia — ogni numero rieseguibile e verificato contro la teoria in forma chiusa dove esiste. È la controparte in dinamica AC del prodotto di punta della microrete DC.
Continua a esplorare
Casi d’uso correlati
 Energia su scala di reteImpianto solare con accumulo SunnyGrid80Un impianto fotovoltaico da 80 MW con un sistema di accumulo a batteria da 40 MW / 80 MWh e la sua sottostazione di rete, modellato in ELANG come riferimento sottoposto ad audit rispetto a UL 9540A e IEC 62443 — un sistema di sistemi in cui le interfacce portano tanto design quanto i blocchi stessi.
 DjiniousEngineering
 Teleriscaldamento urbanoRete di teleriscaldamento di EuroméditerranéeUna rete di teleriscaldamento con sorgente ad acqua di mare: due pompe di presa e due scambiatori ad acqua di mare che alimentano tre pompe di calore, due caldaie di riserva e un accumulo termico stratificato, che distribuiscono attraverso due pompe di rete e una valvola di pressione differenziale verso trenta sottostazioni utente. La rete è simulata; la città sotto di essa no — ogni sottostazione poggia sulla sua reale impronta edilizia IGN BD TOPO® nel quartiere di Euroméditerranée. È una rete dimostrativa su dati aperti, non l’impianto di alcun operatore.
 DjiniousCC
 Generazione rinnovabileImpianto ibrido della ProvenzaUn impianto ibrido da 120 MW: sei turbine eoliche, quattro blocchi inverter fotovoltaici, due rack batterie, il trasformatore principale 33/225 kV, il punto di connessione alla rete e un traliccio meteorologico.DjiniousCC