 Djinious




Électronique de puissance et FOC
De l’électronique de puissance à découpage brute au couple lisse : un hacheur abaisseur (buck) à MLI et son modèle moyenné, la machine PMSM en repère dq, la commande vectorielle (FOC) découplant couple et flux, la MLI porteuse, une boucle de vitesse en cascade, et le désexcitation de flux — la couche onduleur et régulation sous une chaîne de traction EV.
 DjiniousLab
- erreur de régulation de tension de sortie du hacheur
- 0.034%erreur de régulation de tension de sortie du hacheur
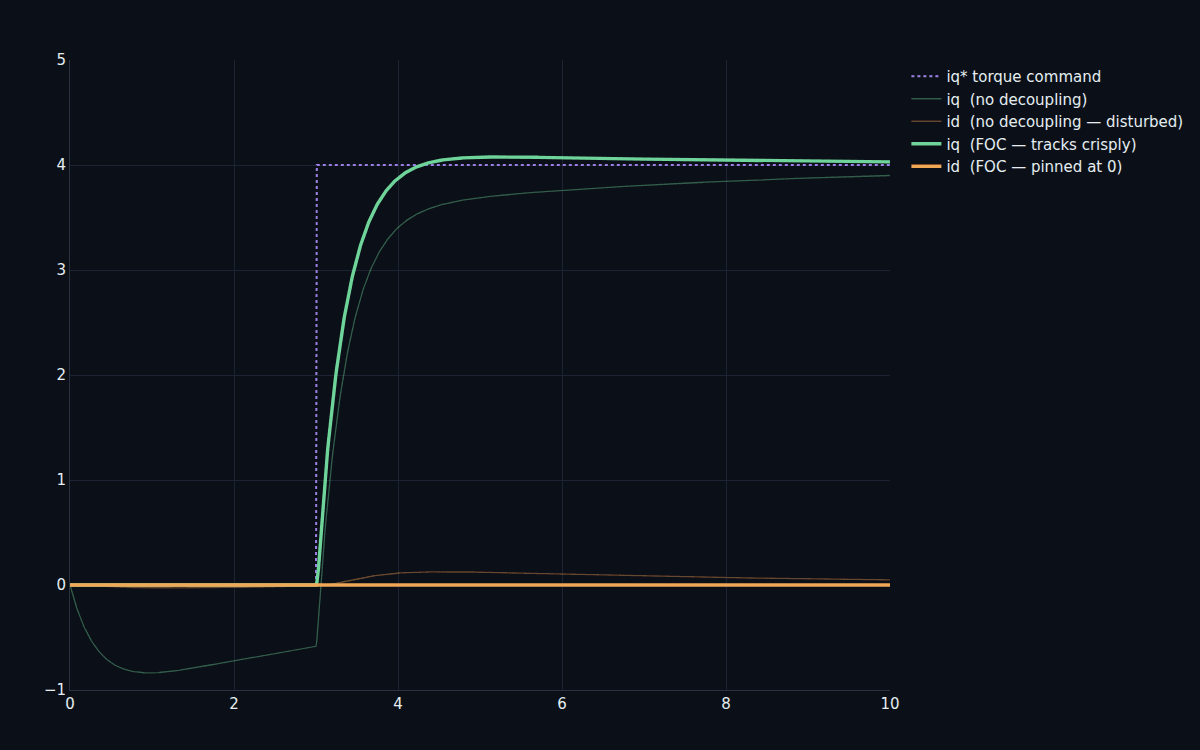
- courant de flux sous un échelon de couple FOC
- 0,0 Acourant de flux sous un échelon de couple FOC
- rendement nominal de l’entraînement
- 96.0%rendement nominal de l’entraînement
- résidu de vitesse après un échelon de charge
- 0.285%résidu de vitesse après un échelon de charge
- notebooks de conception
- 10notebooks de conception
- exigences RÉUSSI
- 5 / 5exigences RÉUSSI
Un moteur commute à 20 kHz. La régulation doit en faire quelque chose de lisse.
L’électronique de puissance est brutale à la base et élégante au sommet. À la base, un convertisseur hache le courant continu des milliers de fois par seconde et un moteur n’est qu’un enchevêtrement de courants triphasés couplés entre eux. Au sommet, la commande vectorielle (FOC) transforme cela en deux réglages propres — couple et flux — que l’on peut commander indépendamment. Ce programme parcourt toute la pile : le convertisseur à découpage, le modèle moyenné sur lequel on conçoit, la machine en repère dq, la FOC qui la découple, la MLI qui la réalise, et la boucle de vitesse en cascade qui entraîne une charge.
Tout commence par un signal carré.
Un hacheur abaisseur régule la tension par découpage — pleinement ouvert, pleinement fermé, des milliers de fois par seconde — en laissant une inductance et un condensateur moyenner le résultat. La simulation à découpage montre la réalité : une ondulation triangulaire de courant d’inductance superposée au continu, et une sortie qui se stabilise sur sa consigne à 0,034 % près. C’est la matière première ; chaque grandeur lisse en amont n’est que la moyenne contrôlée de quelque chose qui, en réalité, découpe.
DjiniousLab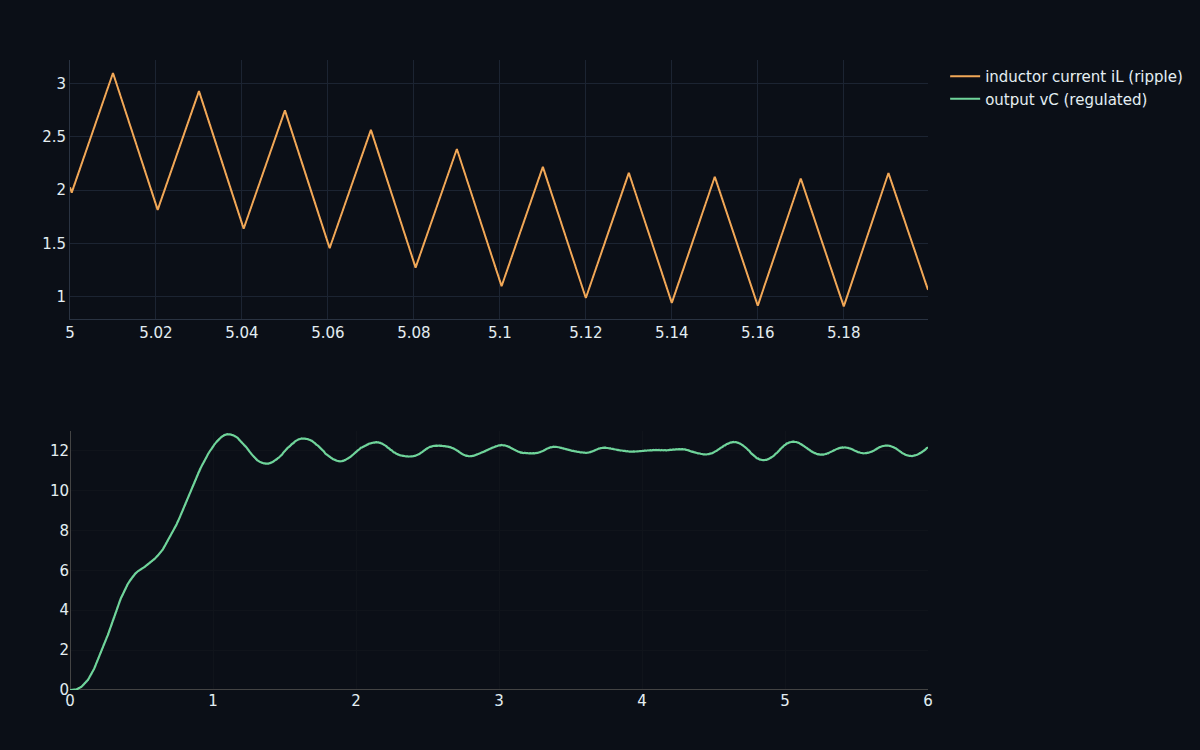
Les courants d’un moteur triphasé se battent entre eux.
Transformez la machine dans le repère tournant dq et un moteur triphasé en rotation devient deux courants : id (flux) et iq (couple). Mais ils sont couplés entre eux — commandez une tension productrice de couple et le courant de flux s’en trouve entraîné, et vice versa. En boucle ouverte, un échelon sur un axe perturbe l’autre de plusieurs ampères. On ne peut pas régler le couple indépendamment sans d’abord démêler ce couplage.
DjiniousLab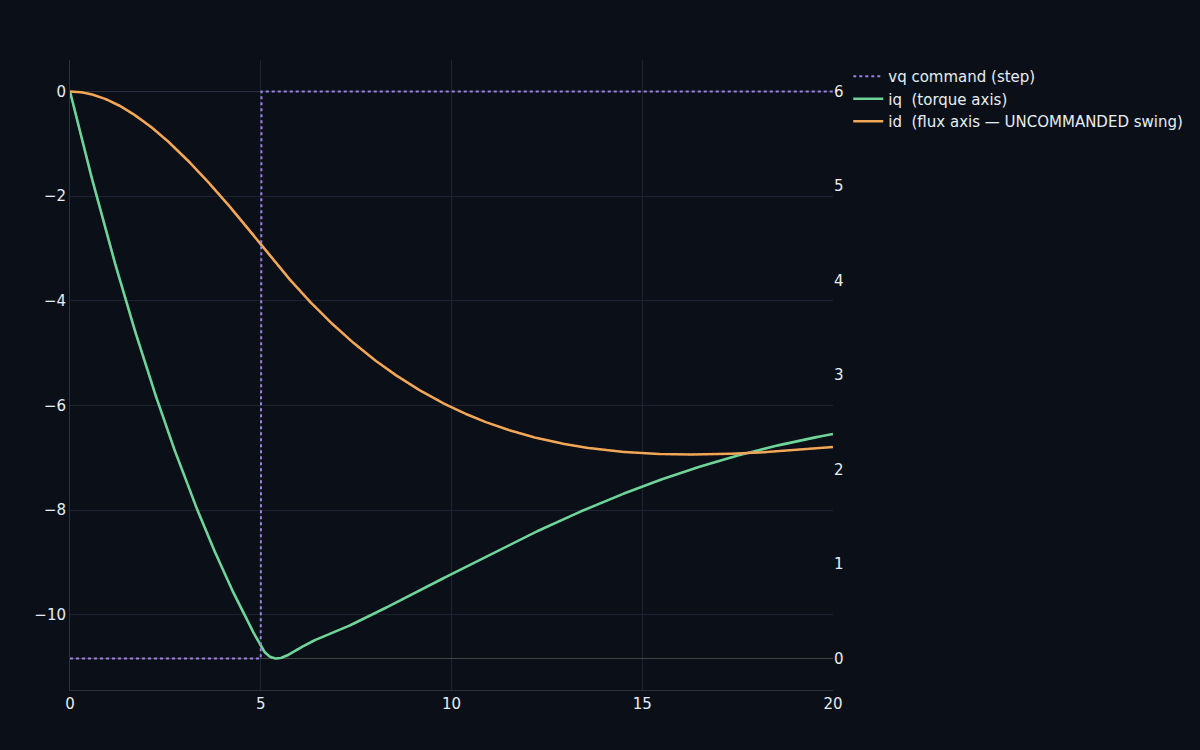 DjiniousLab
Retraduire la commande de tension en découpage.
Le régulateur calcule une tension dq lisse ; l’onduleur ne peut que commuter. Le Park inverse combiné à la MLI porteuse transforme la commande en tensions de bras réellement marche/arrêt, et l’inductance du moteur les moyenne à nouveau en un courant de phase quasi sinusoïdal. Le courant lisse supposé par le régulateur et la tension hachée délivrée par le matériel sont deux vues d’une même chose — la MLI est le pont entre les deux.
DjiniousLab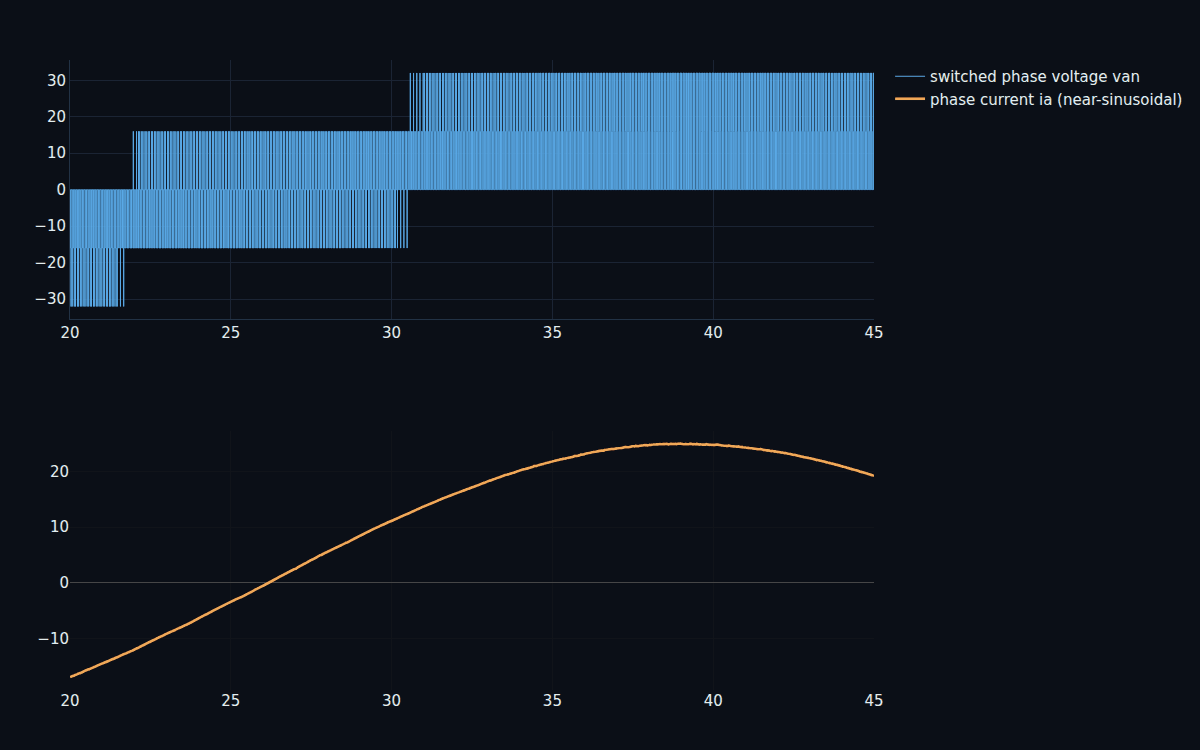
Envelopper le couple d’une boucle de vitesse.
La régulation de couple est la boucle interne ; un entraînement réel commande la vitesse. Une cascade ajoute une boucle de vitesse PI externe qui demande à la boucle de couple FOC exactement le couple nécessaire — de sorte que le moteur suit une référence de vitesse et absorbe une perturbation de couple de charge (un échelon de 3 N·m se rétablit à un résidu de 0,285 %). Au-delà de la vitesse de base, la désexcitation de flux rend le courant de flux négatif pour échanger du couple contre de la plage de vitesse, étendant la vitesse utilisable bien au-delà de là où un entraînement à flux fixe s’arrête — à un rendement nominal de 96 %.
DjiniousLab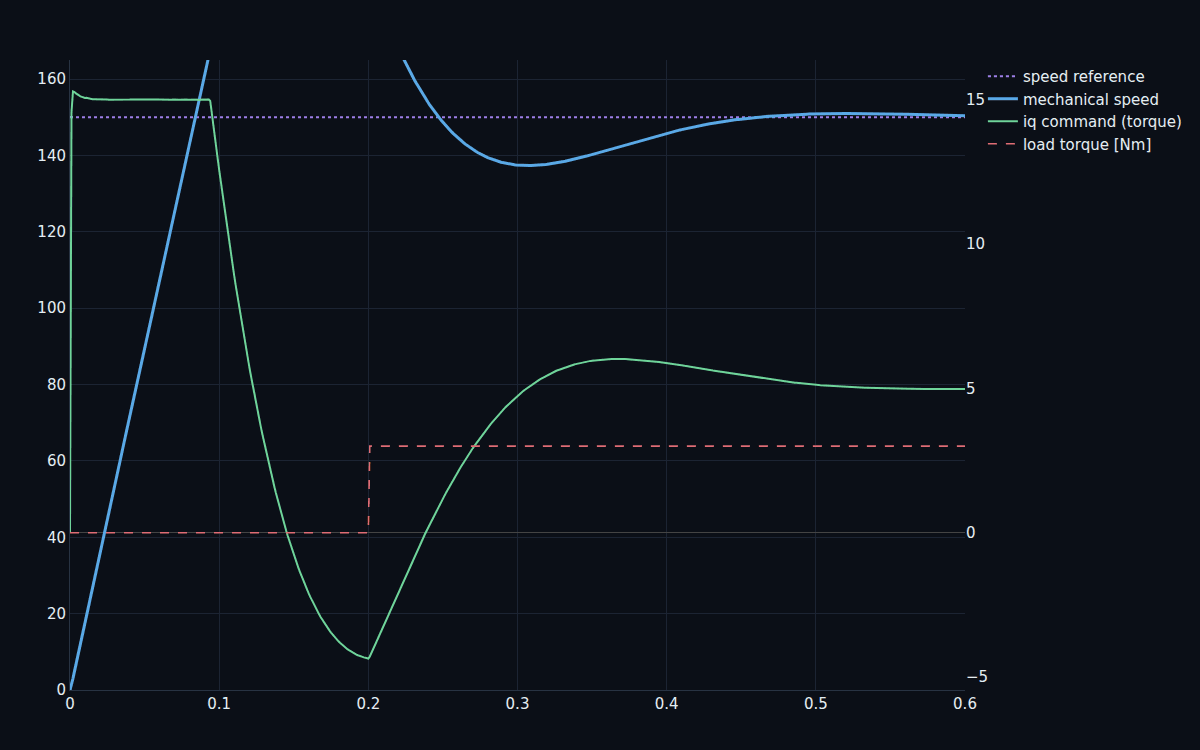
Chaque valeur re-dérivée au moment de la validation finale.
Le notebook V&V reconstruit le convertisseur, la machine et les régulateurs depuis zéro et re-dérive les exigences, en affichant un tableau RÉUSSI/ÉCHEC.
Résultat
- Régulation de sortie du hacheur : 0,034 %
- Fidélité du modèle moyenné : 0,257 V RMS
- Découplage FOC sur échelon de couple : iq 0,74 % / id 0 A
- Rejet de charge de la boucle de vitesse : 0,285 %
- Rendement nominal : 96,0 %
Exigence
- Régulation de sortie du hacheur : R-01 < 2 %
- Fidélité du modèle moyenné : R-02 < 0,5 V
- Découplage FOC sur échelon de couple : R-03
- Rejet de charge de la boucle de vitesse : R-04 < 2 %
- Rendement nominal : R-05 > 88 %
Interrupteurs idéaux, régulation réelle.
Le livrable est dix notebooks et le dossier — les modèles sont des EDO à découpage avec callbacks, pas un réseau acausal. Les interrupteurs sont idéalisés (pas de physique de conduction/pertes de commutation au niveau composant au-delà d’un modèle localisé), le modèle thermique est localisé, les capteurs sont idéaux sans délai d’estimation, et la MLI est porteuse/sinusoïdale plutôt qu’une MLI vectorielle complète avec temps mort ; le découplage FOC exact est facilité par le fait que la machine est à pôles lisses. Ce que le programme livre bel et bien, c’est la pile d’entraînement complète — convertisseur, moyennage, machine dq, FOC, MLI, régulation de vitesse en cascade, désexcitation de flux — sur des chiffres reproductibles, la couche onduleur et régulation un niveau en dessous du programme phare véhicule EV.
Continuer à explorer
Cas d’usage associés
 Énergie à l’échelle du réseauCentrale solaire-stockage SunnyGrid80Une centrale photovoltaïque de 80 MW avec un système de stockage d’énergie par batterie de 40 MW / 80 MWh et son poste de raccordement au réseau, modélisée en ELANG comme référence auditée à l’UL 9540A et à l’IEC 62443 — un système de systèmes où les interfaces portent autant la conception que les boîtes elles-mêmes.
 DjiniousEngineering
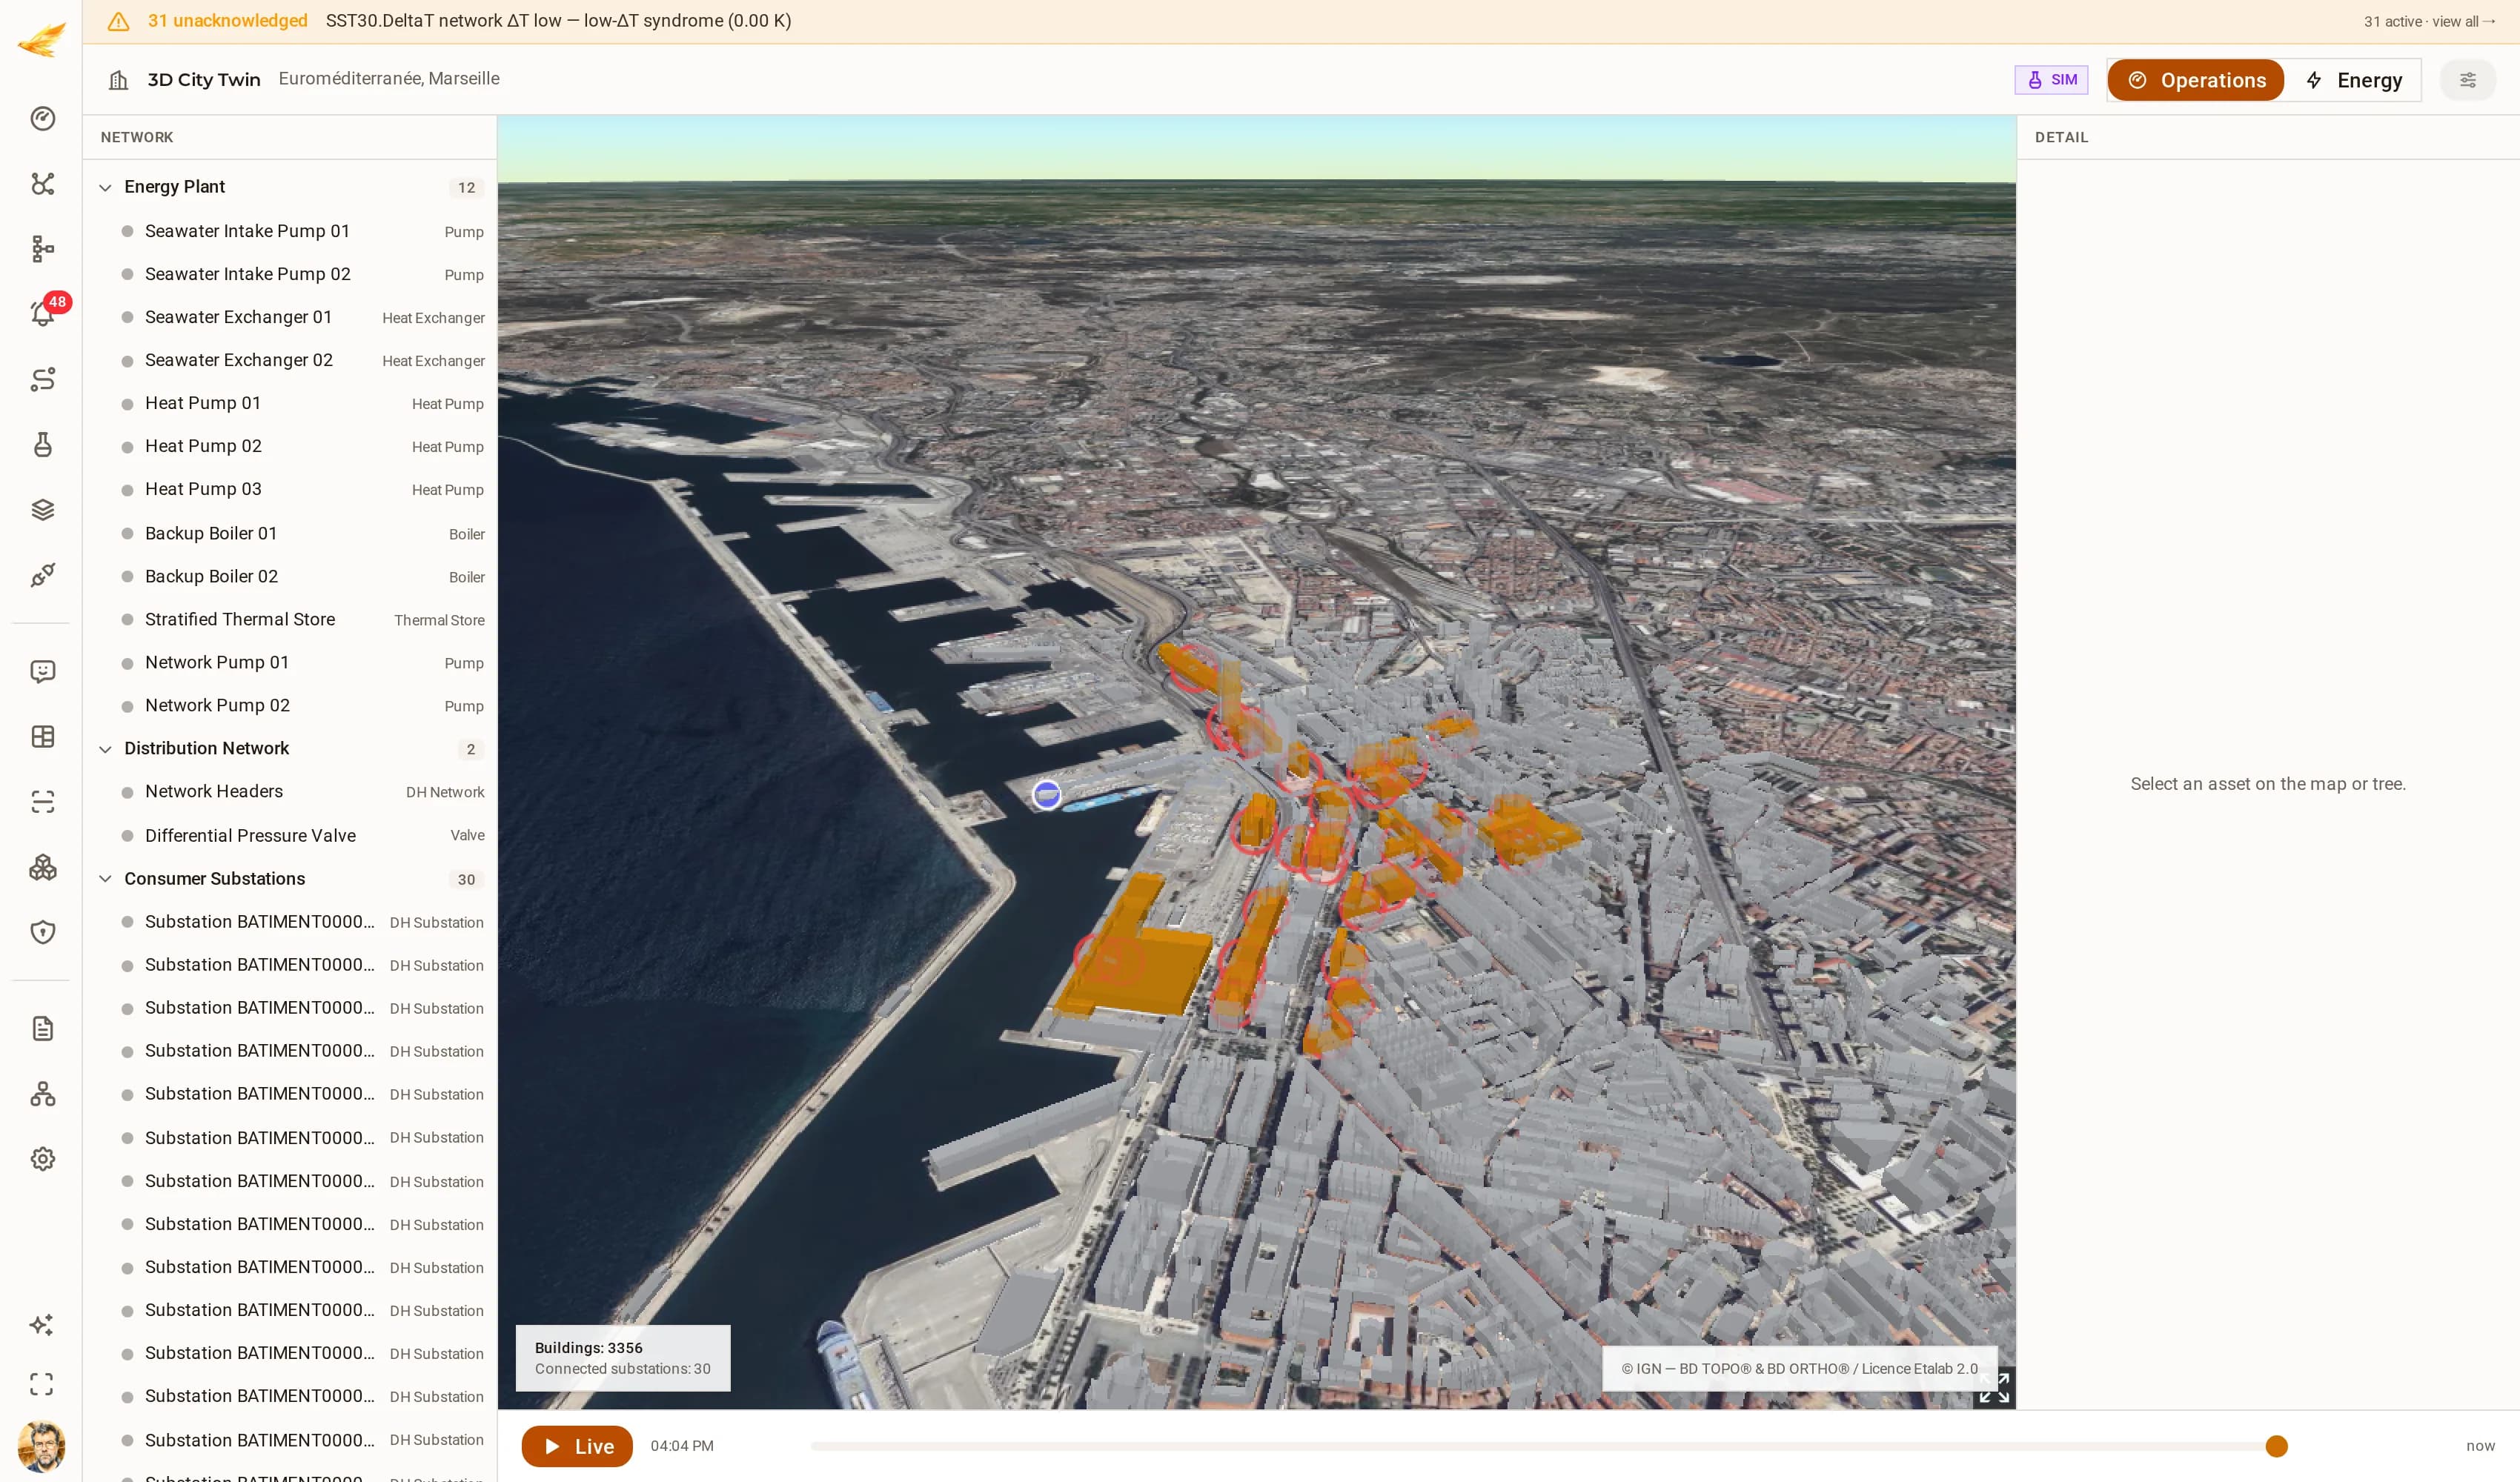 Chauffage urbainRéseau de chaleur urbain EuroméditerranéeUn réseau de chauffage urbain à source d’eau de mer : deux pompes de prise d’eau et deux échangeurs d’eau de mer alimentant trois pompes à chaleur, deux chaudières d’appoint et un stockage thermique stratifié, distribuant via deux pompes de réseau et une vanne de pression différentielle vers trente sous-stations consommatrices. Le réseau est simulé ; la ville en dessous ne l’est pas — chaque sous-station repose sur son empreinte de bâtiment IGN BD TOPO® réelle dans le quartier Euroméditerranée. C’est un réseau de démonstration sur données ouvertes, pas l’installation d’un exploitant.
 DjiniousCC
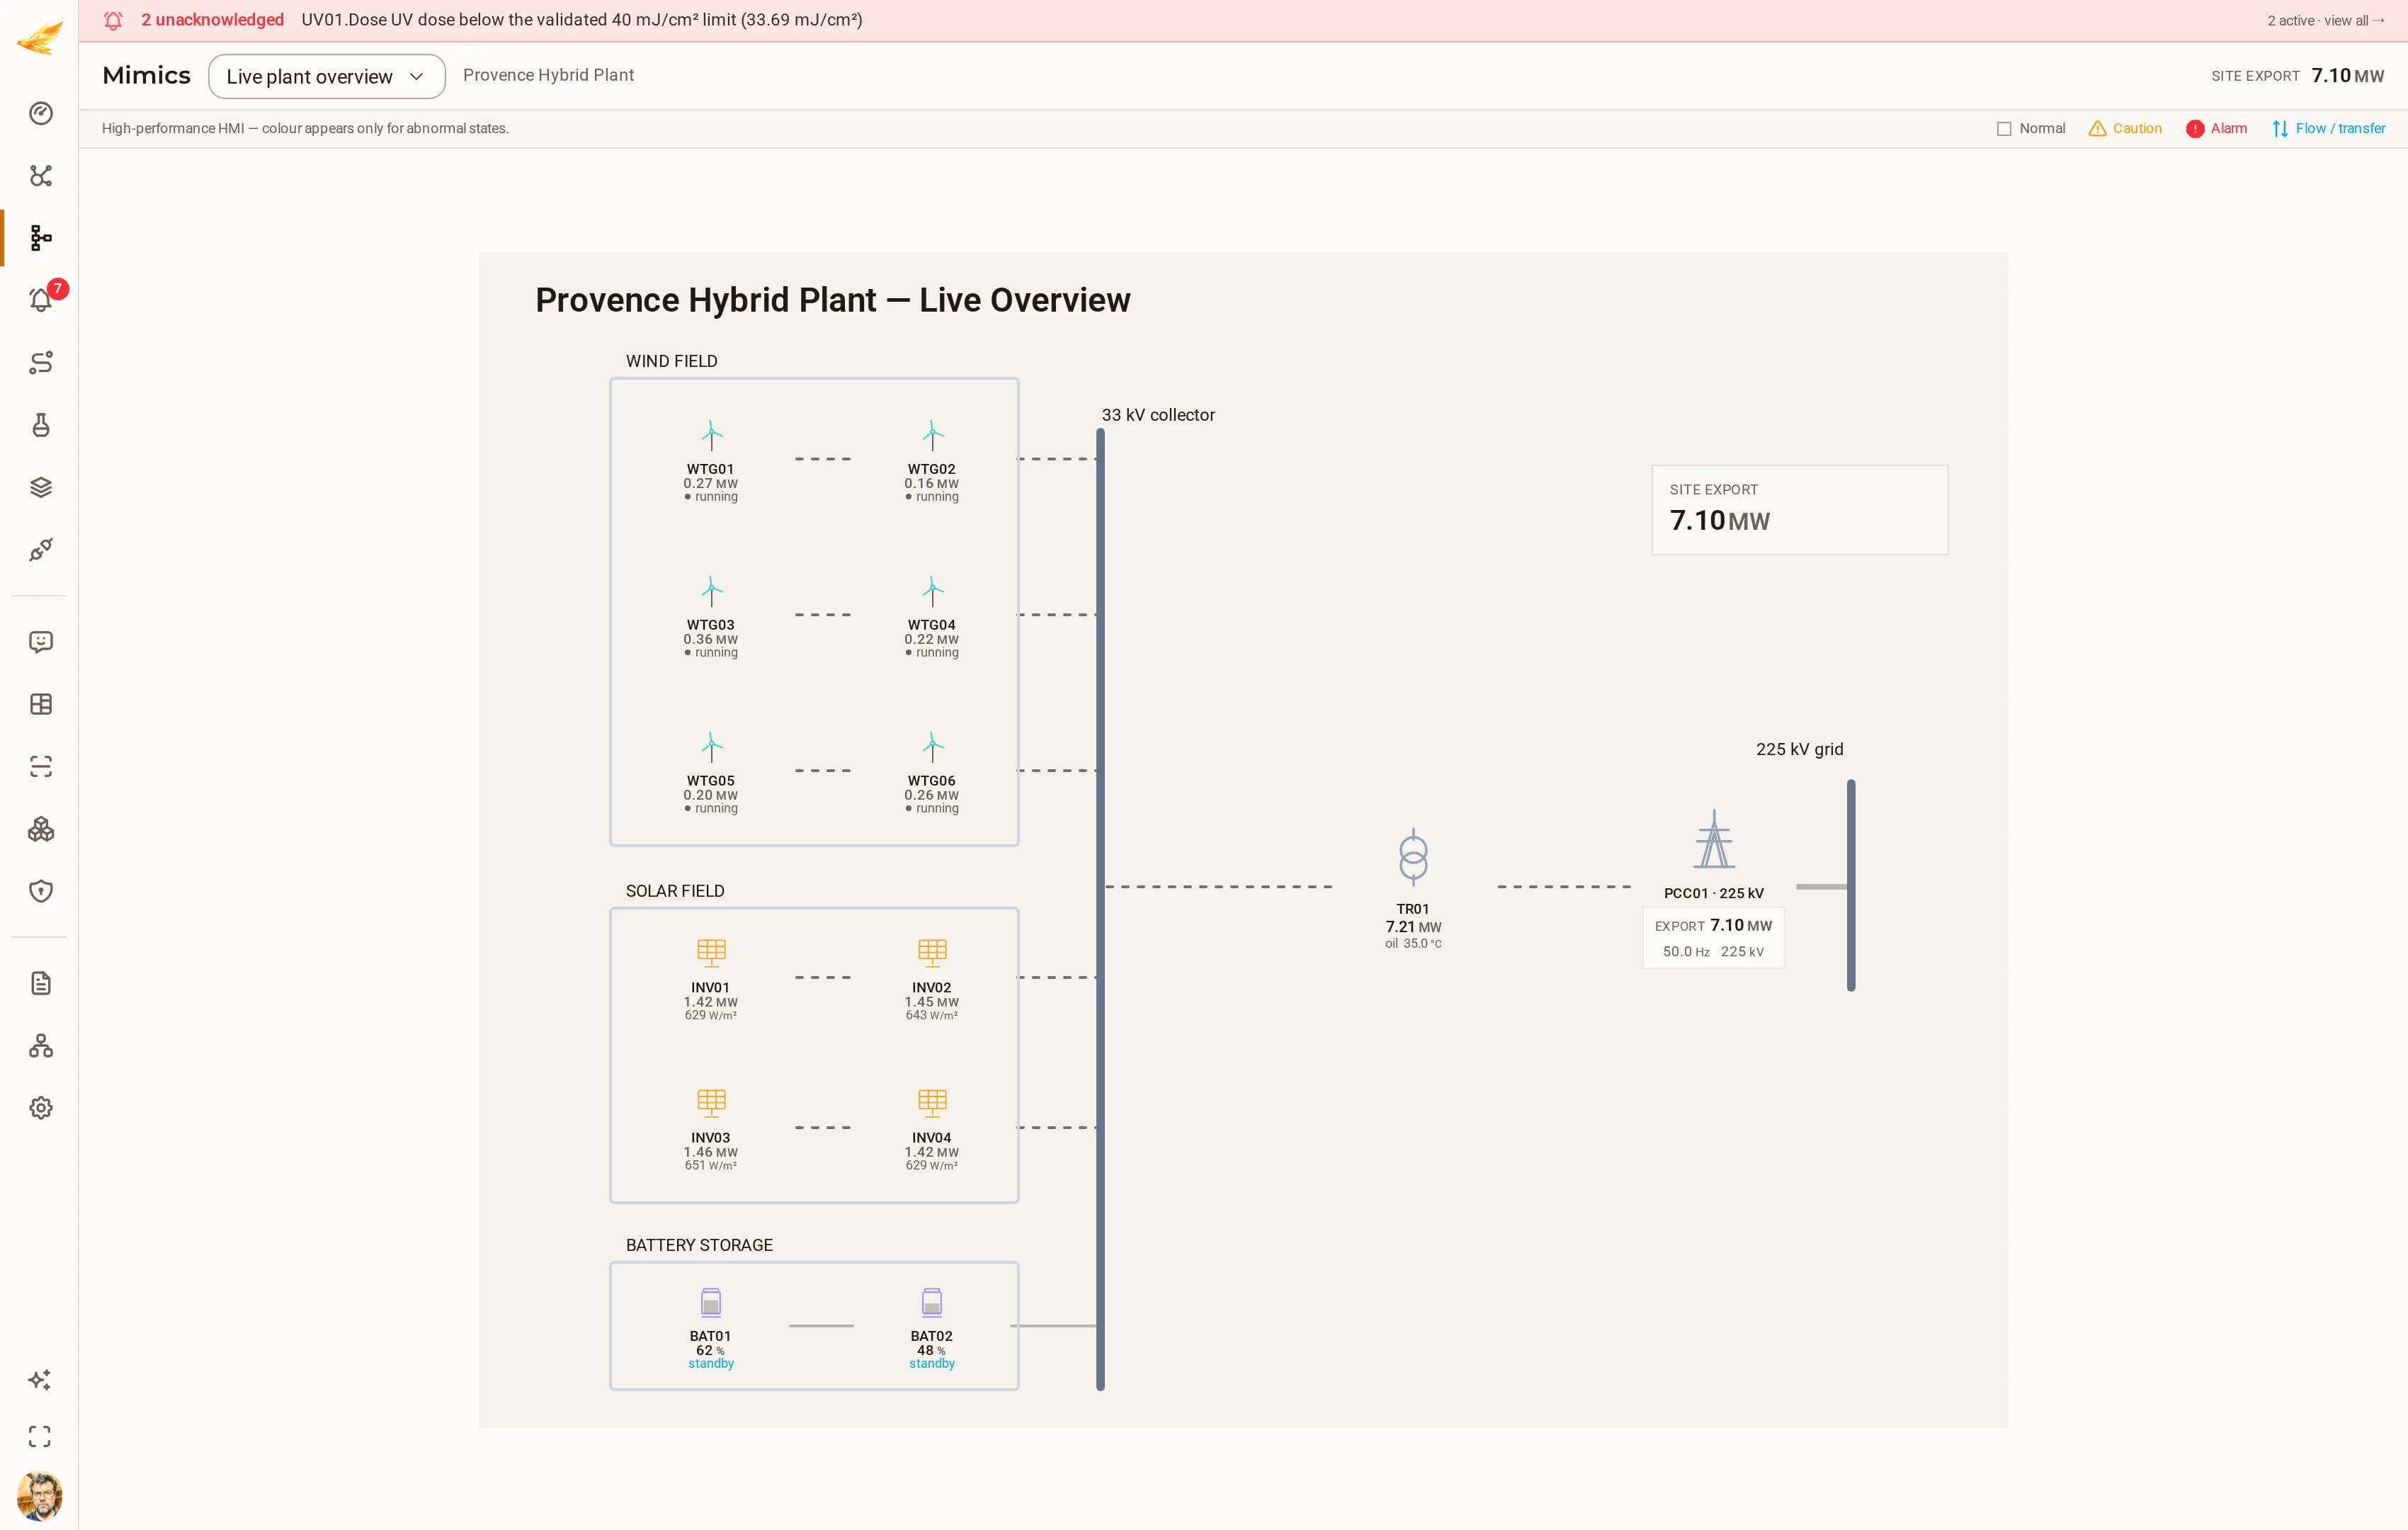 Production renouvelableCentrale hybride de ProvenceUne centrale hybride de 120 MW : six éoliennes, quatre blocs onduleurs photovoltaïques, deux baies de batteries, le transformateur principal 33/225 kV, le point de raccordement au réseau et un mât météorologique.DjiniousCC