 Djinious




Elettronica di potenza e FOC
Dall’elettronica di potenza a commutazione grezza fino alla coppia levigata: un convertitore buck a PWM e il suo modello mediato, la macchina PMSM nel riferimento dq, il controllo a orientamento di campo che disaccoppia coppia e flusso, il PWM a portante, un anello di velocità a cascata e l’indebolimento di campo — lo strato di inverter e controllo sotto un powertrain EV.
 DjiniousLab
- errore di regolazione della tensione di uscita del buck
- 0.034%errore di regolazione della tensione di uscita del buck
- corrente di flusso durante un gradino di coppia FOC
- 0,0 Acorrente di flusso durante un gradino di coppia FOC
- rendimento nominale dell’azionamento
- 96.0%rendimento nominale dell’azionamento
- residuo di velocità dopo un gradino di carico
- 0.285%residuo di velocità dopo un gradino di carico
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
Un motore commuta a 20 kHz. Il controllo deve renderlo levigato.
L’elettronica di potenza è brutale alla base ed elegante in cima. Alla base, un convertitore taglia la corrente continua accendendola e spegnendola migliaia di volte al secondo, e un motore è un groviglio di correnti trifase accoppiate. In cima, il controllo a orientamento di campo trasforma tutto questo in due manopole pulite — coppia e flusso — che puoi comandare in modo indipendente. Questo programma percorre l’intero stack: il convertitore a commutazione, il modello mediato su cui si progetta, la macchina dq, il FOC che la disaccoppia, il PWM che lo realizza, e l’anello di velocità a cascata che aziona un carico.
Tutto comincia come un’onda quadra.
Un convertitore buck regola la tensione tramite commutazione — tutto acceso, tutto spento, migliaia di volte al secondo — lasciando che un induttore e un condensatore ne medino il risultato. La simulazione a commutazione mostra la realtà: un ripple triangolare della corrente nell’induttore sovrapposto alla continua, e un’uscita che si assesta sul proprio setpoint entro lo 0,034%. Questa è la materia prima; ogni grandezza levigata più in alto è una media controllata di qualcosa che in realtà sta commutando.
DjiniousLab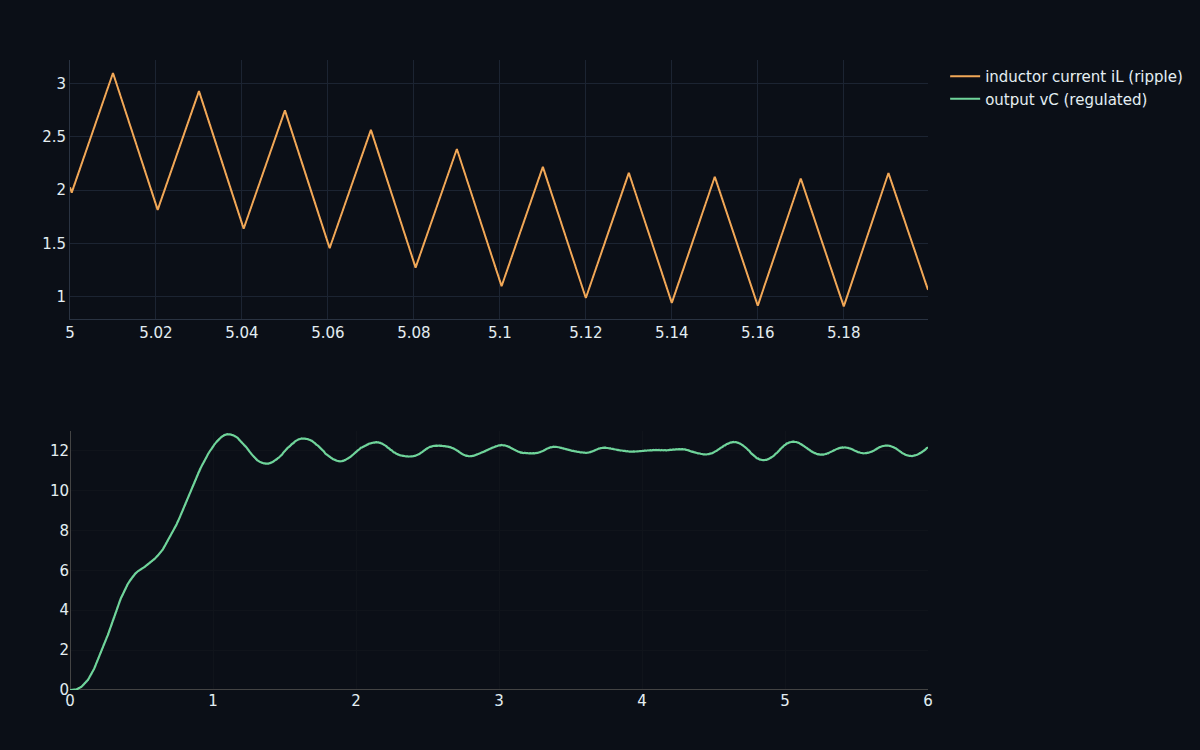
Le correnti di un motore trifase si contrastano a vicenda.
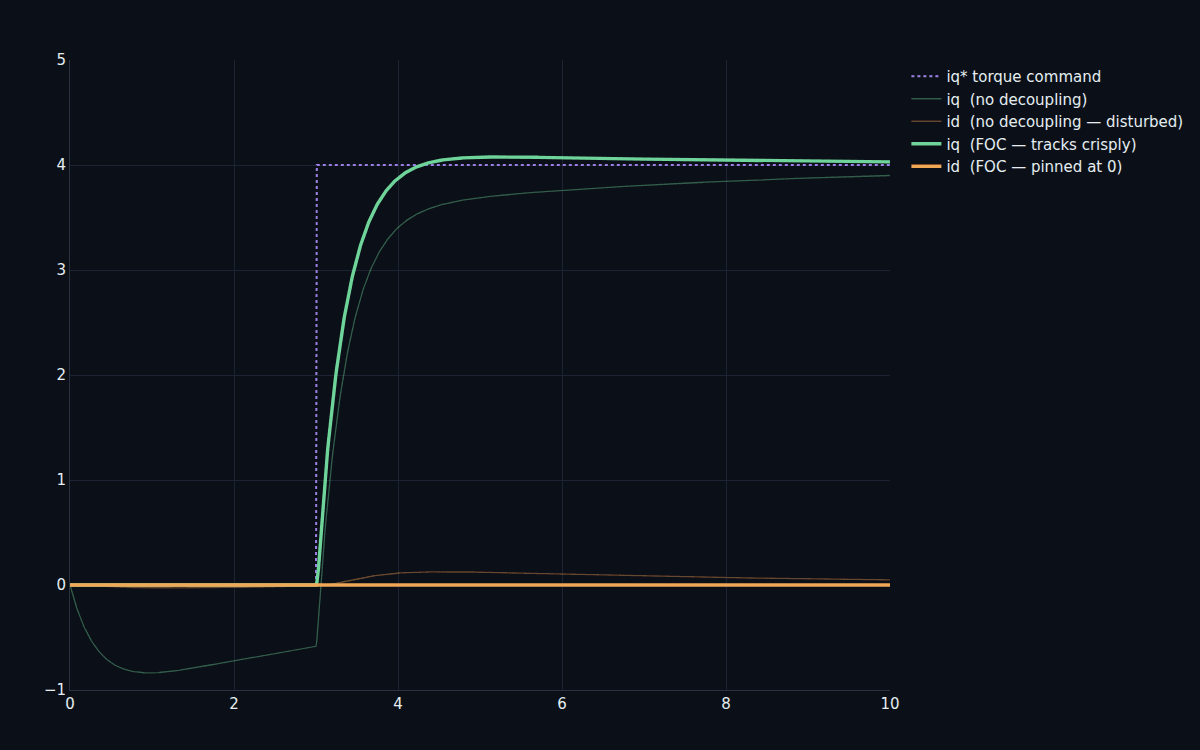
Trasforma la macchina nel riferimento dq rotante e un motore trifase rotante diventa due correnti: id (flusso) e iq (coppia). Ma sono accoppiate tra loro — comanda una tensione che produce coppia e la corrente di flusso viene disturbata insieme ad essa, e viceversa. Ad anello aperto, un gradino su un asse disturba l’altro di diversi ampere. Non puoi impostare la coppia in modo indipendente senza prima sbrogliare quell’accoppiamento.
DjiniousLab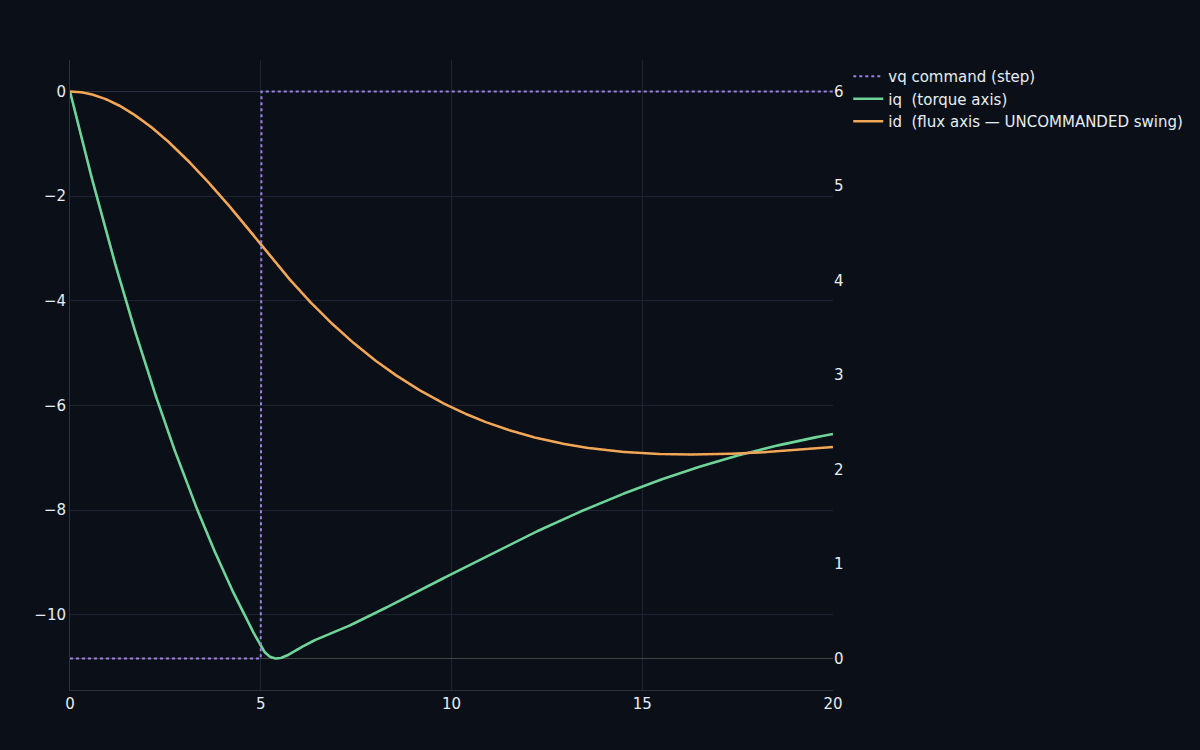 DjiniousLab
Ritraduci il comando di tensione in commutazione.
Il controllore calcola una tensione dq levigata; l’inverter può solo commutare. La trasformata di Park inversa più il PWM a portante trasforma il comando nelle effettive tensioni di polo on/off, e l’induttanza del motore le media riportandole a una corrente di fase quasi sinusoidale. La corrente levigata che il controllore ha assunto e la tensione tagliata che l’hardware eroga sono due punti di vista della stessa cosa — il PWM è il ponte tra i due.
DjiniousLab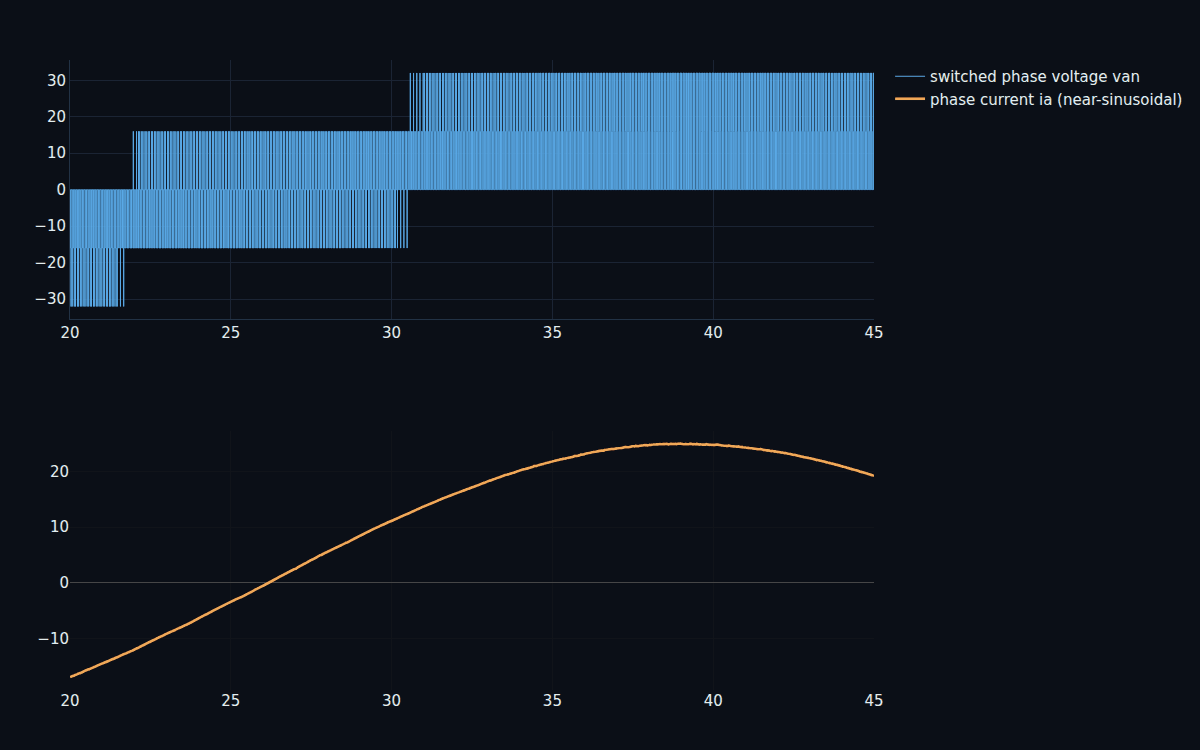
Avvolgi un anello di velocità intorno alla coppia.
Il controllo di coppia è l’anello interno; un azionamento reale comanda la velocità. Una cascata aggiunge un PI di velocità esterno che chiede all’anello di coppia FOC esattamente la coppia necessaria — così il motore insegue un riferimento di velocità e scrolla via un disturbo di coppia di carico (un gradino di 3 N·m recupera fino a un residuo dello 0,285%). Oltre la velocità base, l’indebolimento di campo porta la corrente di flusso in negativo per scambiare coppia con gamma di velocità, estendendo la velocità utilizzabile ben oltre il punto in cui un azionamento a flusso fisso si esaurisce — con un rendimento nominale del 96%.
DjiniousLab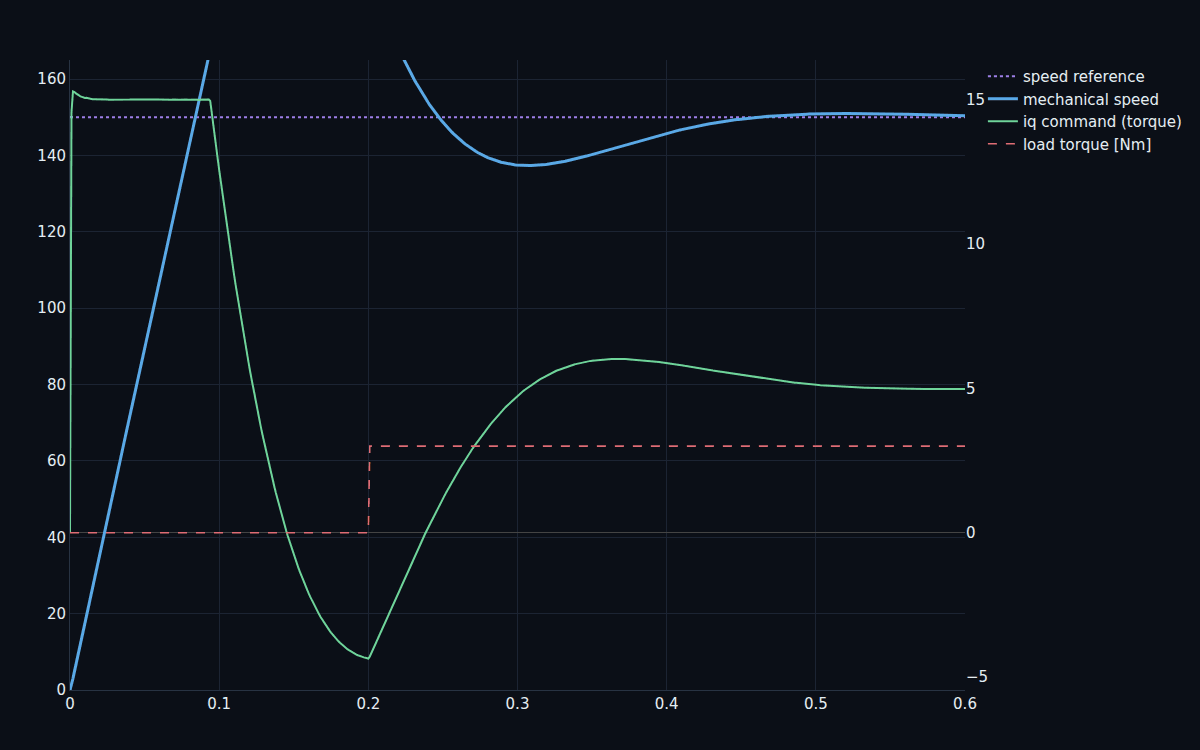
Ogni numero ridedotto in fase di collaudo finale.
Il notebook V&V ricostruisce da zero il convertitore, la macchina e i controllori, e ridefinisce i requisiti, stampando un quadro PASS/FAIL.
Risultato
- Regolazione dell’uscita del buck: 0,034%
- Fedeltà del modello mediato: 0,257 V RMS
- Disaccoppiamento gradino di coppia FOC: iq 0,74% / id 0 A
- Reiezione del carico dell’anello di velocità: 0,285%
- Rendimento nominale: 96,0%
Requisito
- Regolazione dell’uscita del buck: R-01 < 2%
- Fedeltà del modello mediato: R-02 < 0,5 V
- Disaccoppiamento gradino di coppia FOC: R-03
- Reiezione del carico dell’anello di velocità: R-04 < 2%
- Rendimento nominale: R-05 > 88%
Interruttori ideali, controllo reale.
Il deliverable è composto da dieci notebook e dal dossier — i modelli sono ODE a commutazione con callback, non una rete acausale. Gli interruttori sono idealizzati (nessuna fisica di conduzione/perdita di commutazione a livello di dispositivo oltre a un modello concentrato), il modello termico è concentrato, i sensori sono ideali senza ritardo di stima, e il PWM è a portante/sinusoidale anziché full space-vector con dead-time; il disaccoppiamento FOC esatto è favorito dal fatto che la macchina è non salient. Ciò che il programma offre è lo stack di azionamento completo — convertitore, media, macchina dq, FOC, PWM, controllo di velocità a cascata, indebolimento di campo — su numeri riproducibili, lo strato di inverter e controllo un livello sotto il flagship del veicolo EV.
Continua a esplorare
Casi d’uso correlati
 Energia su scala di reteImpianto solare con accumulo SunnyGrid80Un impianto fotovoltaico da 80 MW con un sistema di accumulo a batteria da 40 MW / 80 MWh e la sua sottostazione di rete, modellato in ELANG come riferimento sottoposto ad audit rispetto a UL 9540A e IEC 62443 — un sistema di sistemi in cui le interfacce portano tanto design quanto i blocchi stessi.
 DjiniousEngineering
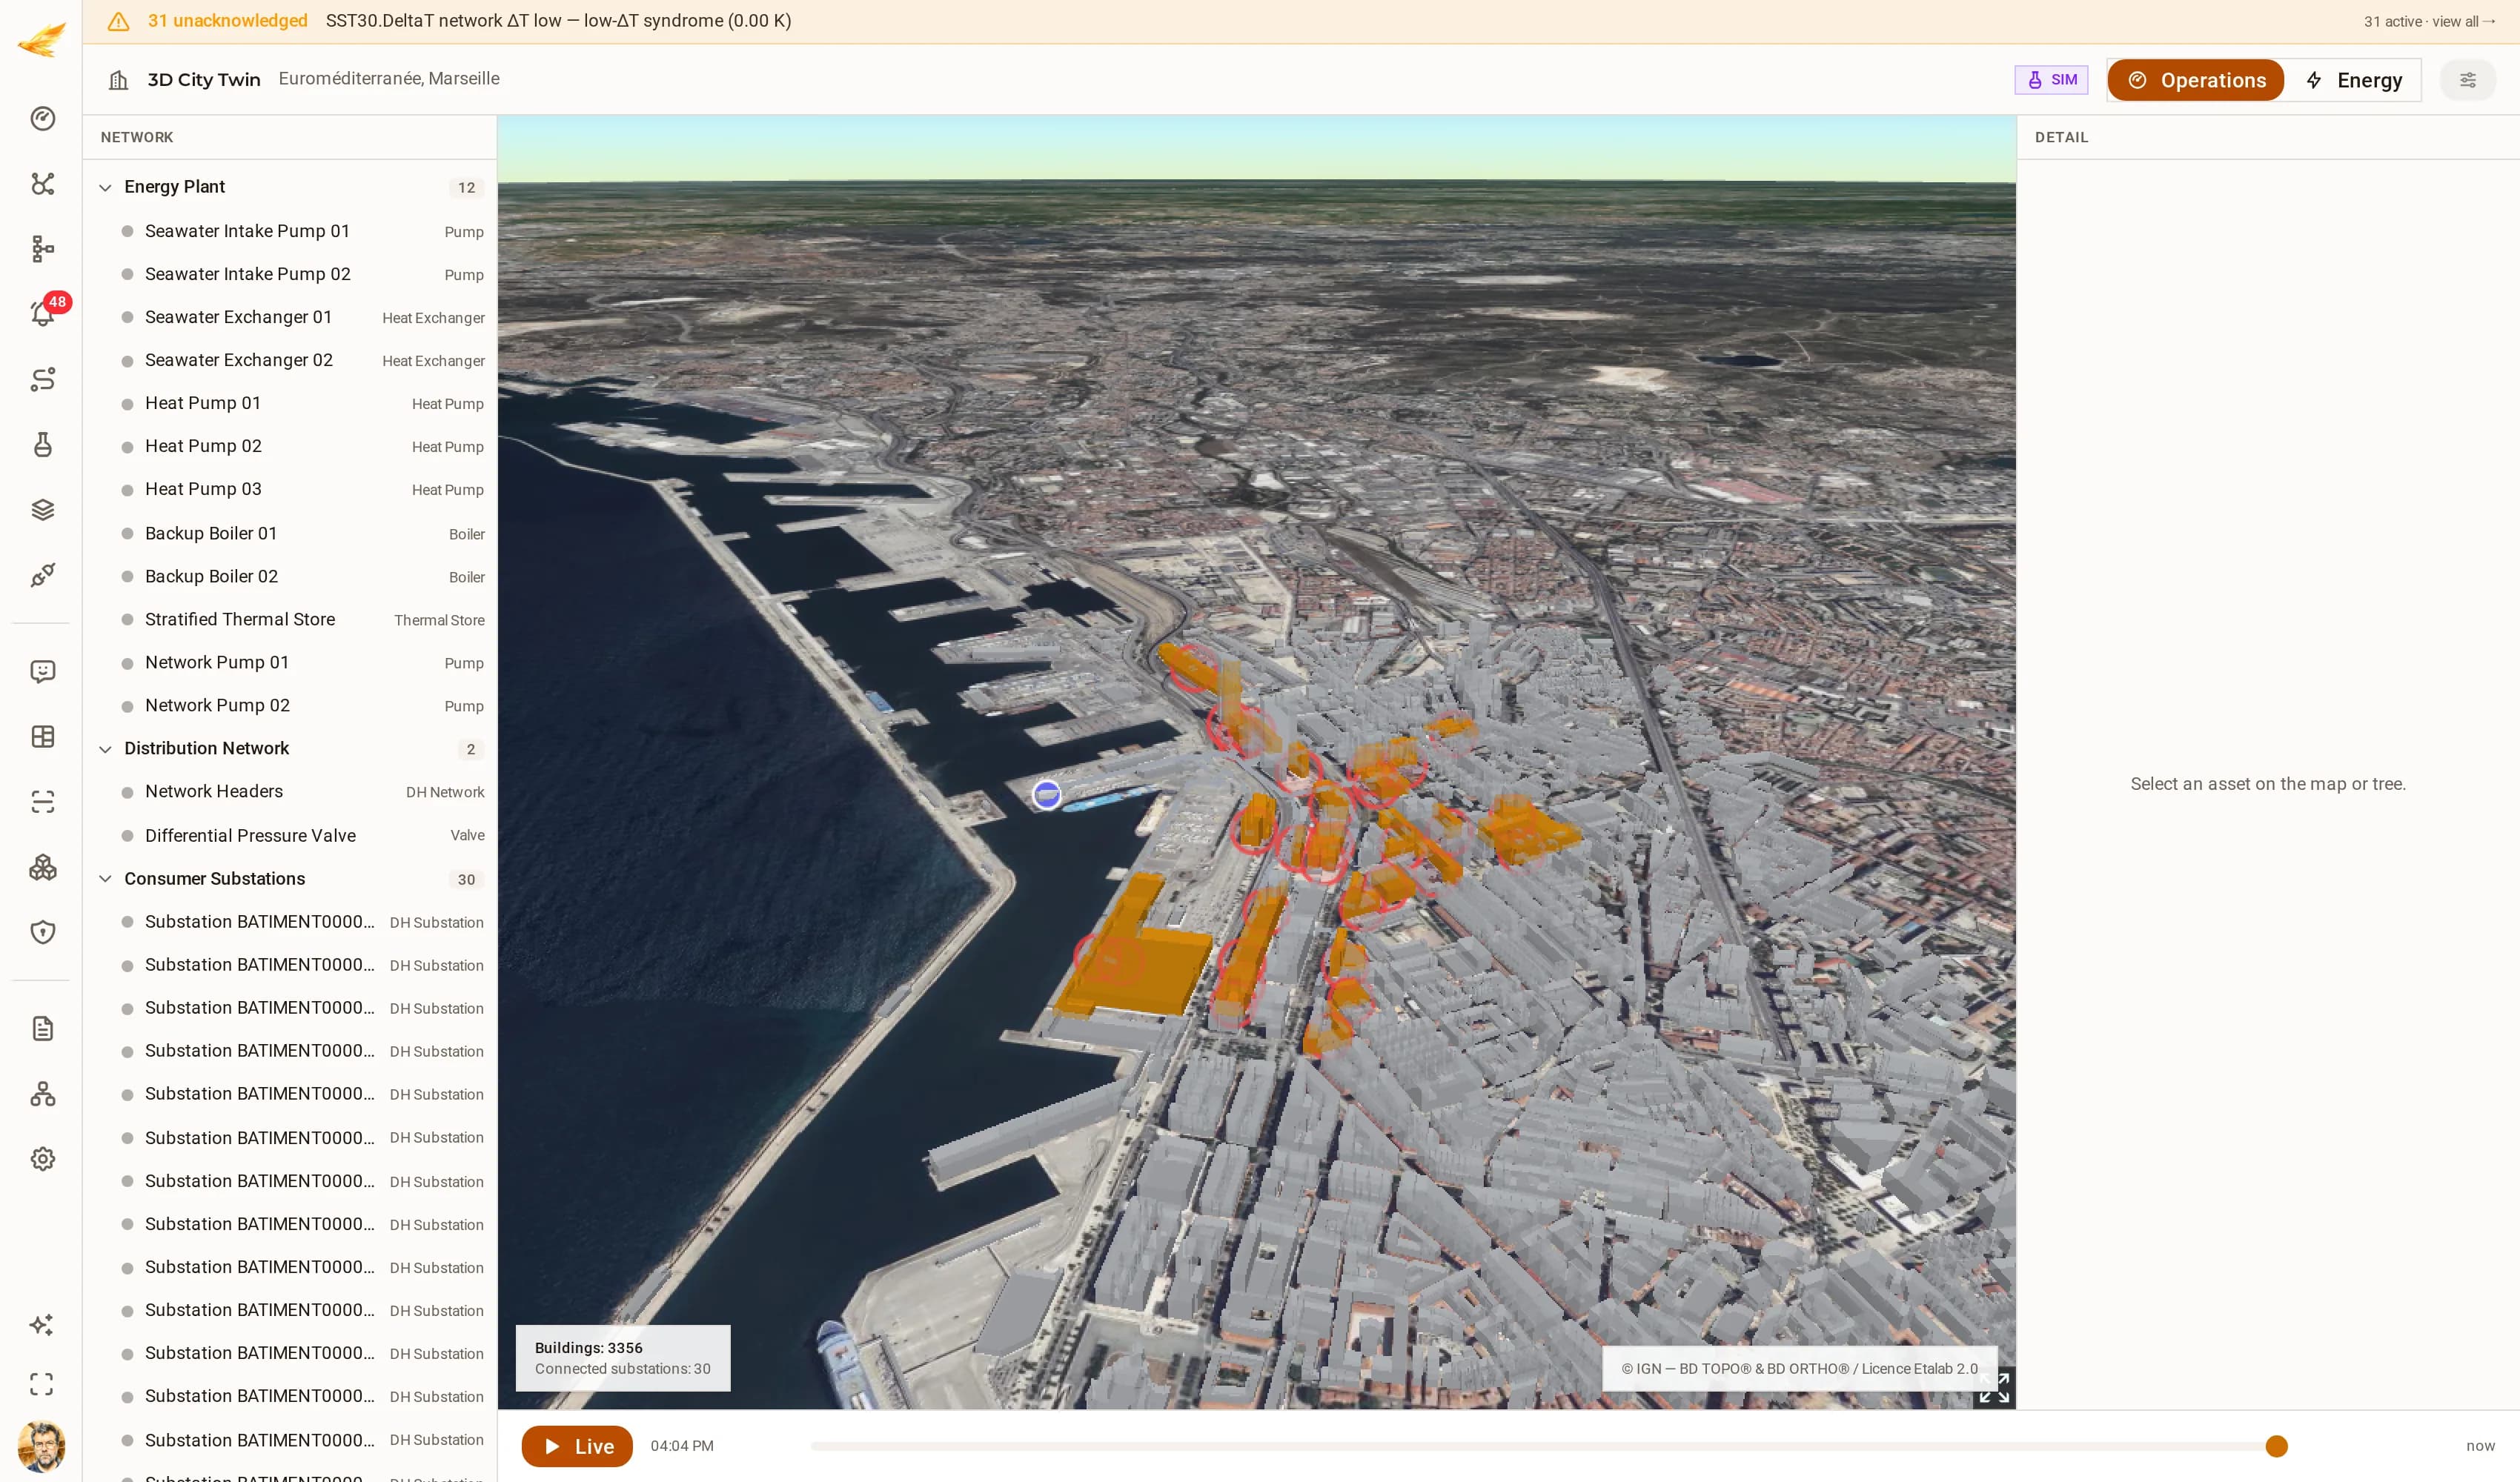 Teleriscaldamento urbanoRete di teleriscaldamento di EuroméditerranéeUna rete di teleriscaldamento con sorgente ad acqua di mare: due pompe di presa e due scambiatori ad acqua di mare che alimentano tre pompe di calore, due caldaie di riserva e un accumulo termico stratificato, che distribuiscono attraverso due pompe di rete e una valvola di pressione differenziale verso trenta sottostazioni utente. La rete è simulata; la città sotto di essa no — ogni sottostazione poggia sulla sua reale impronta edilizia IGN BD TOPO® nel quartiere di Euroméditerranée. È una rete dimostrativa su dati aperti, non l’impianto di alcun operatore.
 DjiniousCC
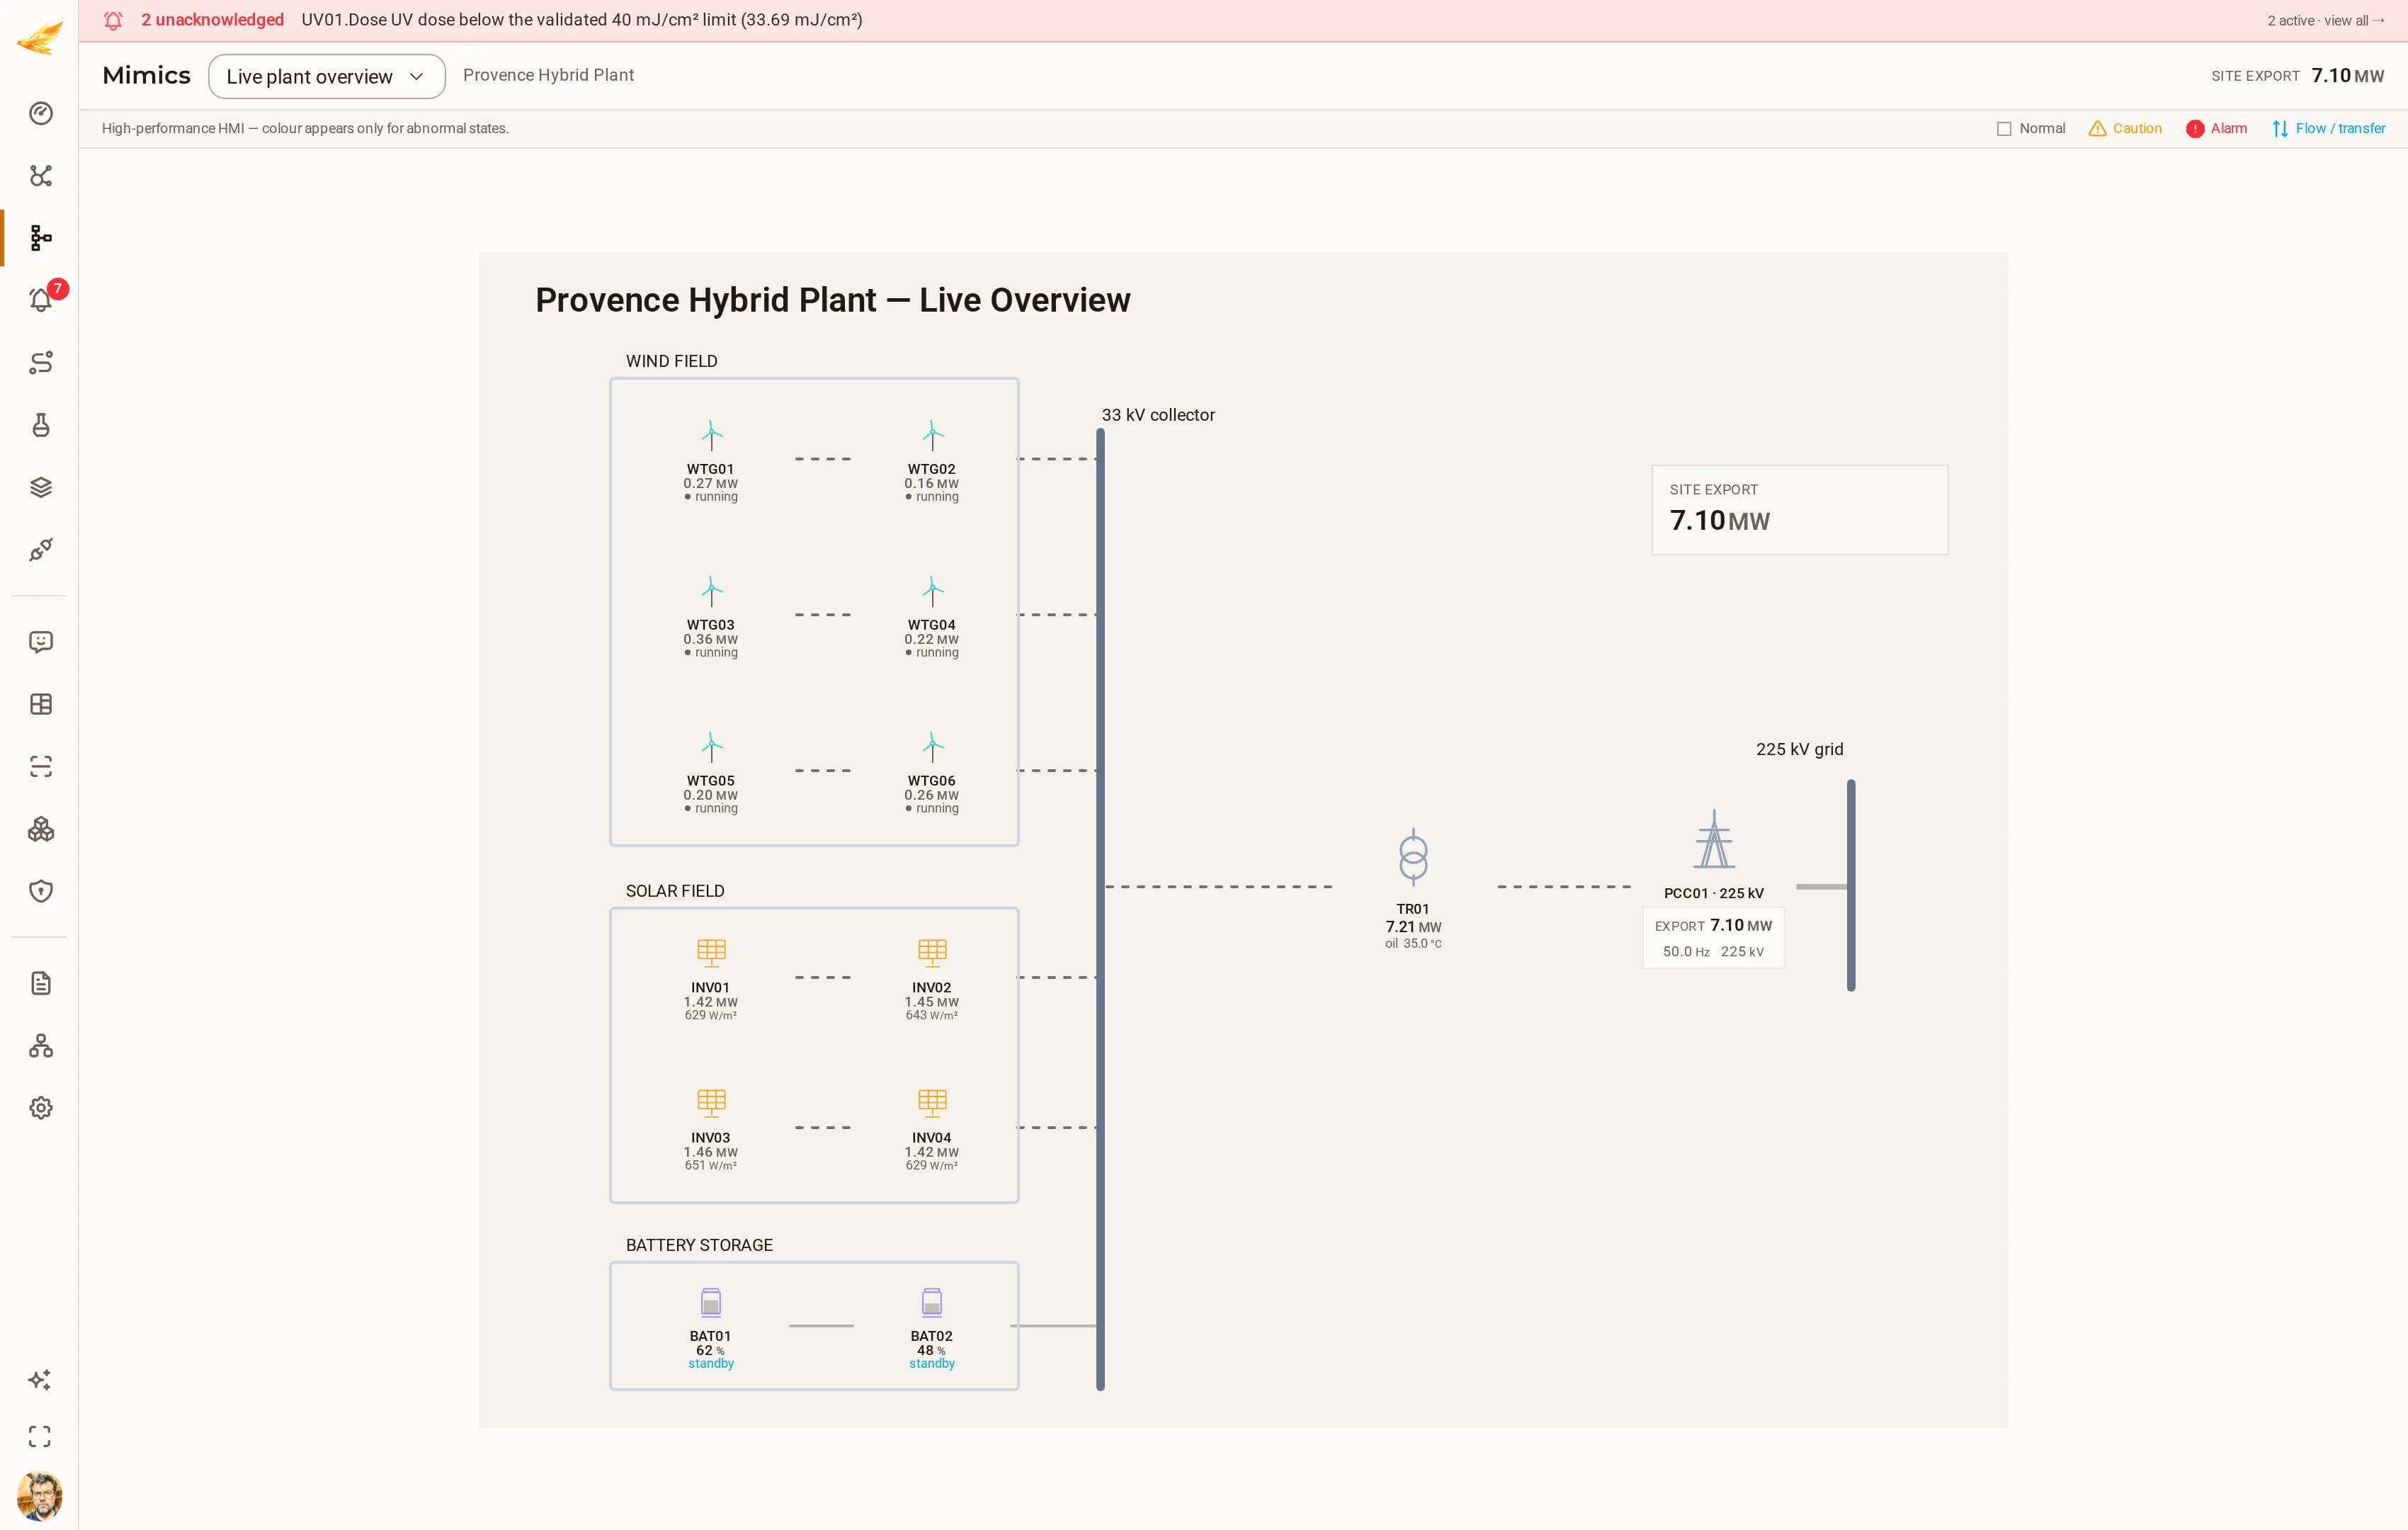 Generazione rinnovabileImpianto ibrido della ProvenzaUn impianto ibrido da 120 MW: sei turbine eoliche, quattro blocchi inverter fotovoltaici, due rack batterie, il trasformatore principale 33/225 kV, il punto di connessione alla rete e un traliccio meteorologico.DjiniousCC