 Djinious





Co-simulazione FMI
Importare e co-simulare modelli di terze parti tramite lo standard FMI — carica un FMU Dymola ed eseguilo, validalo incrociato rispetto a un modello nativo, avvolgi il tuo controllore intorno alla scatola nera attraverso l’interfaccia FMI, accoppialo in un sistema più grande, e quantifica l’errore di co-simulazione.
 DjiniousLab
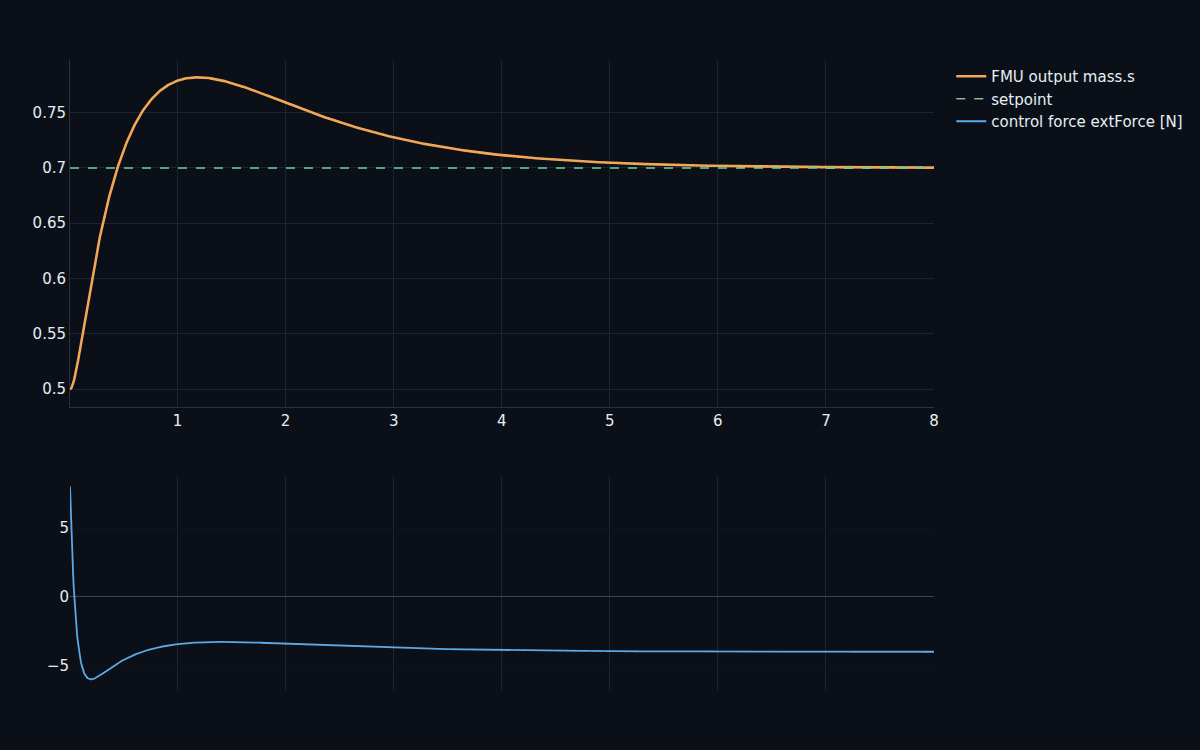
- errore di inseguimento ad anello chiuso su un FMU di terze parti
- 2,9e-4 merrore di inseguimento ad anello chiuso su un FMU di terze parti
- accordo CS vs ME (RMSE)
- 1,3e-3 maccordo CS vs ME (RMSE)
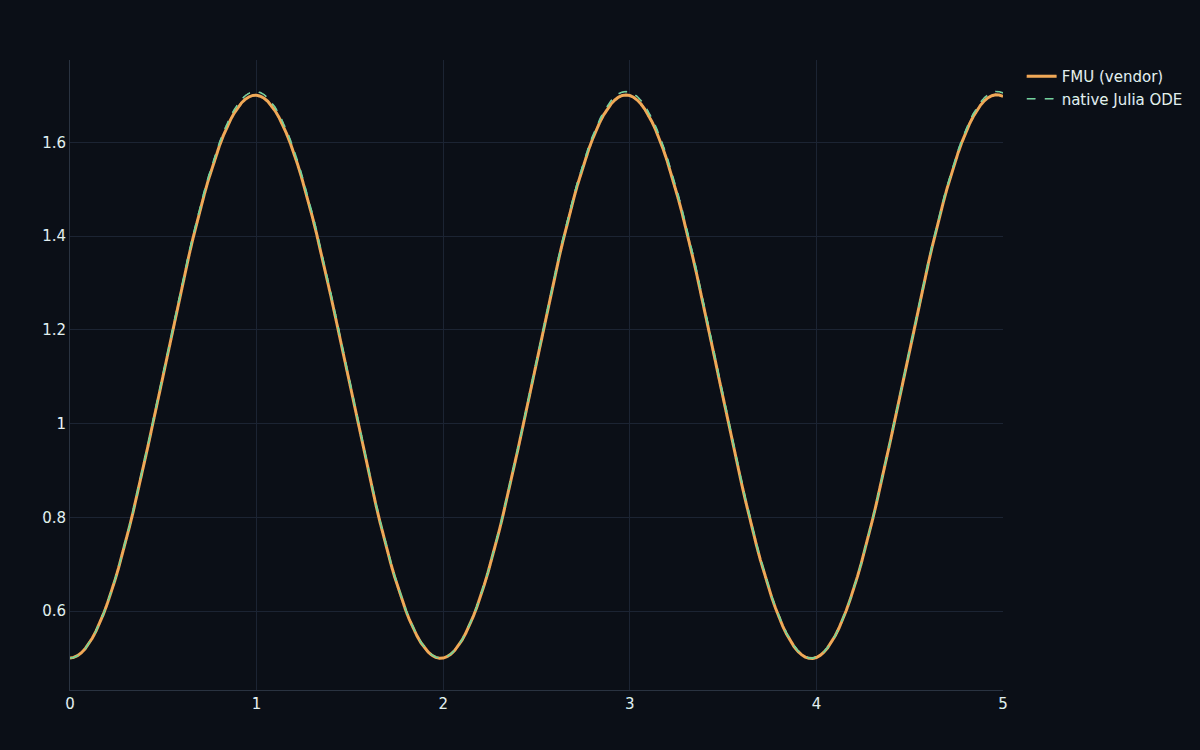
- fedeltà FMU vs nativo (RMSE)
- 4,7e-3 mfedeltà FMU vs nativo (RMSE)
- riduzione dell’errore di co-simulazione tramite affinamento del macro-step
- 7.6×riduzione dell’errore di co-simulazione tramite affinamento del macro-step
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
Esegui — e controlla — un modello che non hai costruito tu.
Nessun team modella tutto in un unico strumento. Lo standard FMI esiste perché un modello costruito in Dymola, Simulink o altrove possa essere impacchettato come FMU ed eseguito altrove del tutto. Questo programma è il lato dell’importazione di quella promessa: carica un FMU di terze parti nel worker Julia di DjiniousLab, co-simulalo, validalo incrociato rispetto a una reimplementazione nativa, e — la parte che conta — avvolgi il tuo controllore intorno alla scatola nera e chiudi l’anello attraverso l’interfaccia FMI. L’interoperabilità non è una casella da spuntare; è controllare il modello di qualcun altro come se fosse il tuo.
Inserisci un FMU di terze parti e funziona e basta.
Un FMU è un modello autonomo e compilato dietro un’interfaccia C standard. Il primo notebook carica un FMU di riferimento esportato da Dymola nel worker Julia e lo co-simula — stati in uscita, orbita di fase chiusa, nessun codice sorgente, nessuna ridefinizione. Questa è l’affermazione base di interoperabilità: un modello creato in un altro strumento, eseguito qui, invariato.
DjiniousLab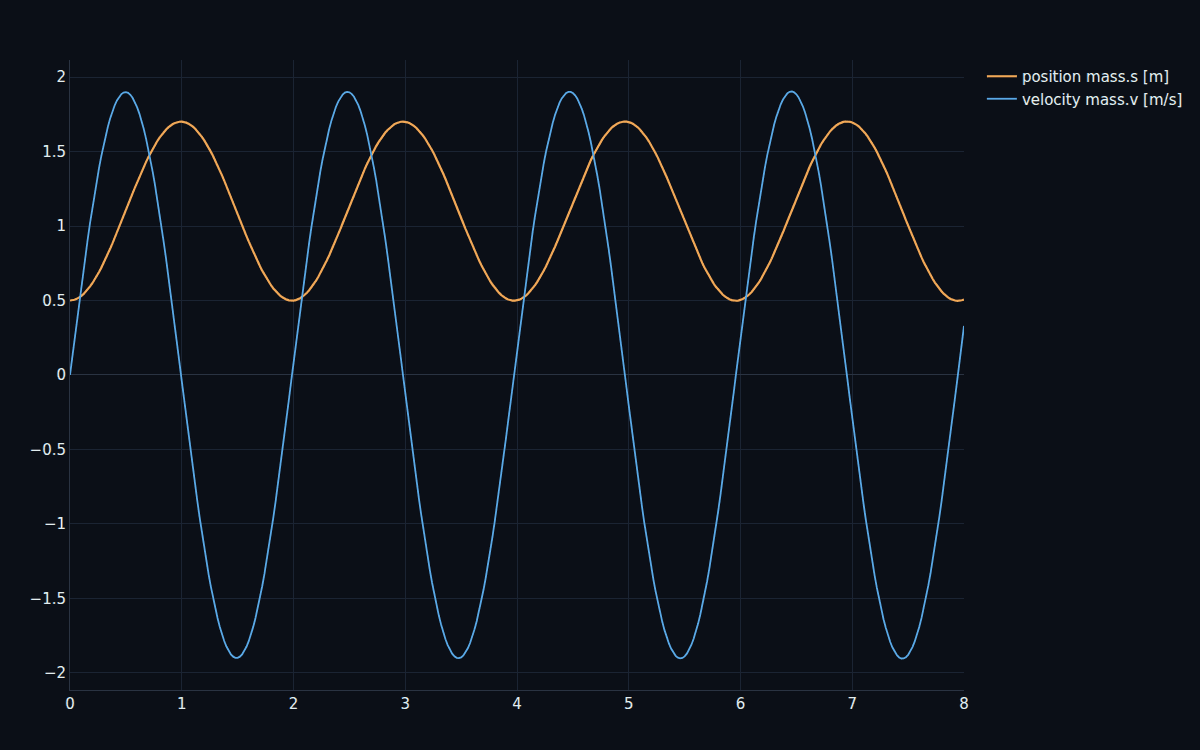
Co-simulazione o model-exchange — e coincidono.
FMI offre due modalità. In co-simulazione l’FMU porta con sé il proprio solver e tu chiami doStep; in model-exchange è il tuo solver a integrare le derivate dell’FMU. Lo stesso FMU eseguito in entrambi i modi si sovrappone con un RMSE di 1,3×10⁻³ m — la scelta riguarda chi possiede il solver, non l’ottenere risposte diverse. Quell’equivalenza è ciò che ti permette di inserire un FMU in un sistema più grande risolto da Julia con fiducia.
DjiniousLab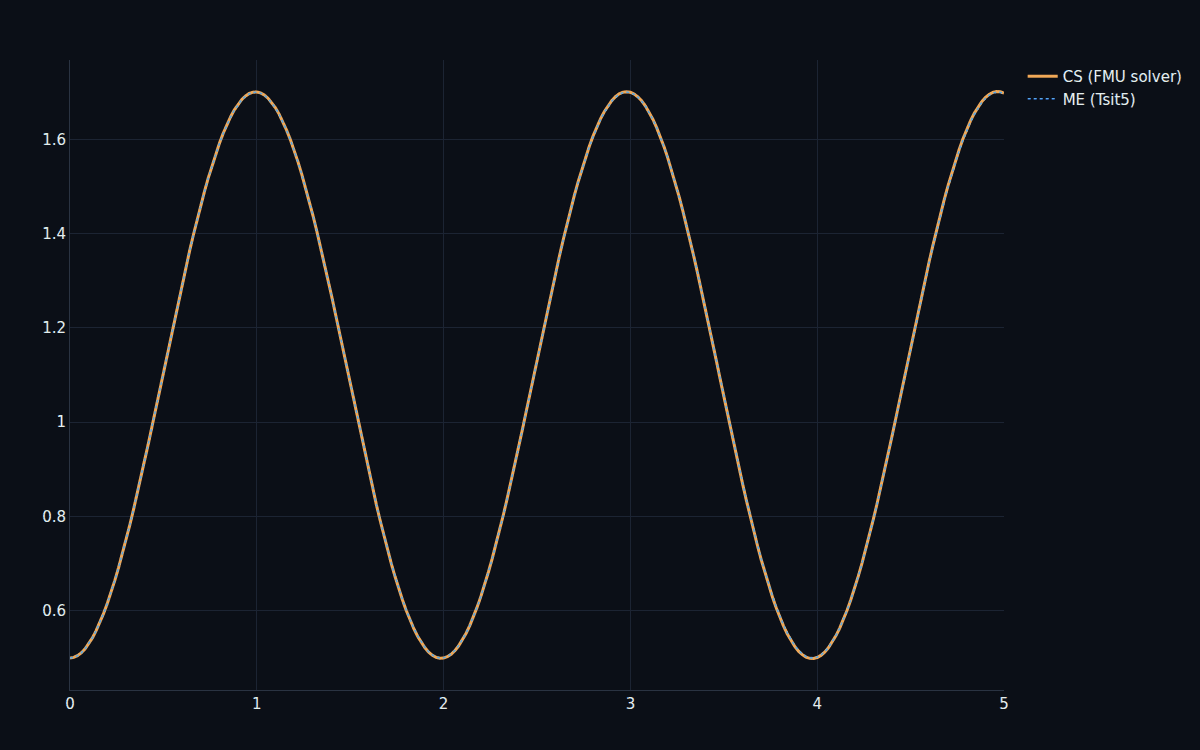 DjiniousLab
Chiudi un anello intorno alla scatola nera.
L’affermazione di interoperabilità più forte non è eseguire un modello di terze parti — è controllarlo. Il notebook protagonista rende l’FMU importato l’impianto e vi avvolge intorno un PID Julia nativo tramite un anello di co-simulazione manuale: leggi l’uscita dell’FMU, calcola il controllo, imposta l’ingresso dell’FMU, avanza di un passo. Il controllore non vede mai l’interno dell’FMU; gli parla solo attraverso l’interfaccia FMI — e lo porta a un setpoint con un errore di inseguimento di 2,9×10⁻⁴ m. Un controllore e un impianto di terze parti da due mondi diversi, che si incontrano sullo standard.
DjiniousLabLa co-simulazione ha un proprio budget di errore.
Accoppiare modelli in punti di comunicazione discreti introduce un errore tutto suo: tra un passo e l’altro, ogni modello vede i propri ingressi mantenuti costanti, quindi un macro-step troppo grande ritarda e distorce. Il programma lo quantifica — dimezzare il macro-step dimezza circa l’errore (convergenza del primo ordine), una riduzione di 7,6× nell’intera scansione. Sapere che l’errore è del primo ordine rispetto alla dimensione del passo è ciò che permette di scambiare accuratezza e velocità deliberatamente, e non per caso.
DjiniousLab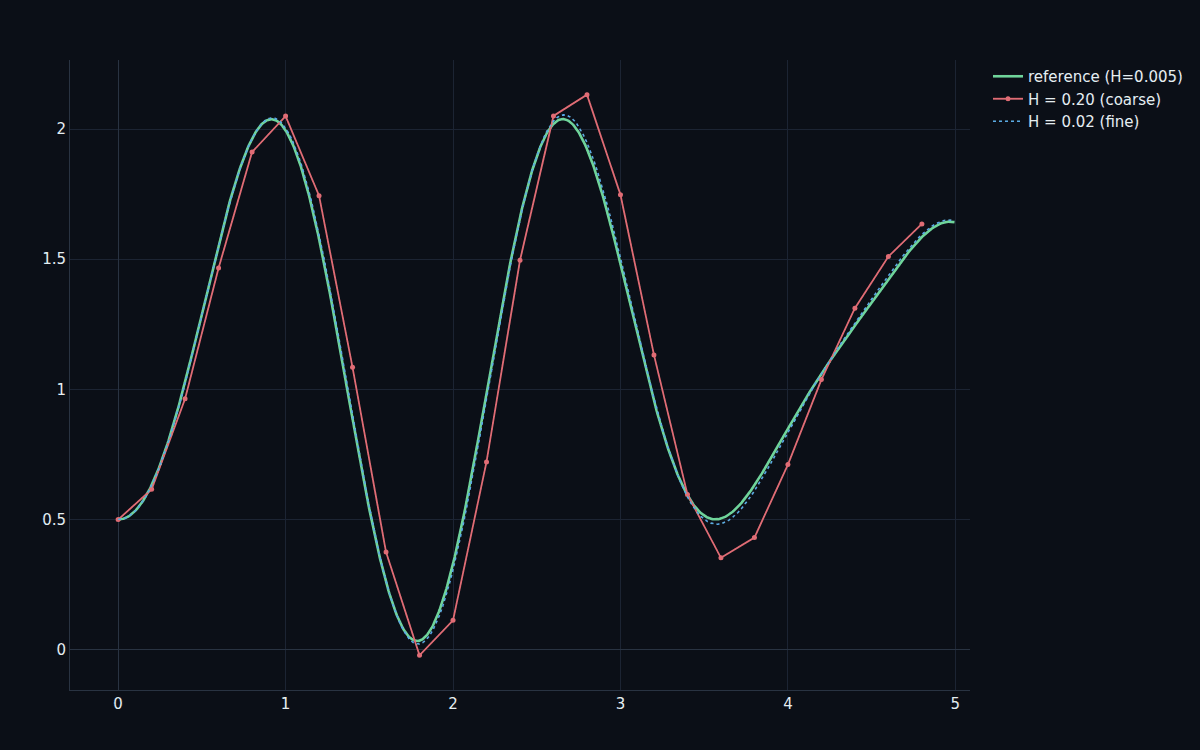
Ogni numero ridedotto in fase di collaudo finale.
Il notebook V&V reimporta l’FMU e ridefinisce ogni requisito da zero, stampando un quadro PASS/FAIL.
Risultato
- Importazione e co-simulazione di un FMU di terze parti: 101 campioni
- Accordo CS vs ME: RMSE 1,3e-3 m
- Fedeltà FMU vs nativo: RMSE 4,7e-3 m
- Errore di inseguimento ad anello chiuso: 2,9e-4 m
- Errore di co-simulazione vs macro-step: riduzione di 7,6×
Requisito
- Importazione e co-simulazione di un FMU di terze parti: R-01
- Accordo CS vs ME: R-02
- Fedeltà FMU vs nativo: R-03
- Errore di inseguimento ad anello chiuso: R-04
- Errore di co-simulazione vs macro-step: R-05
Il lato dell’importazione, su FMU di riferimento.
Il deliverable è composto da dieci notebook e dal dossier — i modelli arrivano come FMU compilati dietro l’interfaccia C FMI, non come componenti acausali di DjiniousLab, quindi non c’è alcun blocco personalizzato né canvas. Gli FMU sono riferimenti esportati da Dymola anziché modelli arbitrari di terze parti; la co-simulazione è a frequenza singola con estrapolazione a ingresso costante tra i punti di comunicazione e senza alcun solver di loop algebrico tra FMU accoppiati. E questa è specificamente la storia dell’importazione/co-simulazione — l’esportazione FMU è un percorso Rust separato nella piattaforma. Ciò che il programma dimostra è il nucleo dell’interoperabilità: caricare, co-simulare in entrambe le modalità, validare incrociato, controllare, accoppiare e quantificare l’errore di co-simulazione — ogni numero rieseguibile, il più forte dei quali un controllore nativo che chiude un anello intorno a un modello di terze parti di cui non può vedere l’interno.
Continua a esplorare
Casi d’uso correlati
 Controllo embedded safety-criticalNove funzioni di sicurezza, dal requisito YAML al Rust embedded certificatoIl progetto di riferimento del voter porta nove funzioni di sicurezza — voto, latching, limitazione di slew rate, monitoraggio del trip, interblocchi e un misuratore di flusso con un confine in virgola mobile — attraverso tutti e tredici i gate, e riproduce ognuna su un Cortex-M4F emulato.
 DjiniousSafe
 Controllo e apprendimento per rinforzoControllo del cart-pole e RLIl benchmark canonico del controllo sottoattuato, affrontato end-to-end — dinamica non lineare, un LQR che stabilizza il pendolo invertito, un avviamento a oscillazione energetica, una policy di apprendimento per rinforzo model-free, e un gate di robustezza Monte Carlo.DjiniousLab
 ElettromagnetismoElettromagnetismo (FDTD)Risolvere le equazioni di Maxwell su una griglia — i campi elettrico e magnetico che si susseguono a salti nello spazio e nel tempo. Un risolutore FDTD autonomo riproduce i fenomeni ondulatori canonici: irradiazione, rifrazione, diffrazione, diffusione e risonanza di cavità. Il fratello a campo del CFD, in elettromagnetismo.DjiniousLab