 Djinious


Cinematica del braccio
Cinematica diretta del braccio planare a 3 link, spazzata per tracciare lo spazio di lavoro raggiungibile dalla punta della benna — 11,68 m di sbraccio e 6,58 m di profondità di scavo, renderizzati come posa 3D e inviluppo 2D.
La piattaforma
Ogni applicazione svolge una parte del lavoro — e passa le sue evidenze alla successiva. Usale insieme, o una alla volta.
Panoramica della piattaformaScopri come funziona il cicloOrchestrazione
 DjiniousEngineeringOrchestrazione
Progettazione e dimostrazione
 DjiniousLabModellazione e simulazione
 DjiniousWorkshopIntegrazione di sistema
 DjiniousSafeCodice certificabile
Operatività
 DjiniousCCOperatività e SCADADjiniousEngineeringOrchestrazioneDjiniousLabModellazione e simulazioneDjiniousWorkshopIntegrazione di sistemaDjiniousSafeCodice certificabile
 DjiniousWorldRepliche 3D
 DjiniousMapGIS ad agentiDjiniousCCOperatività e SCADA
 DjiniousDataBase di conoscenza
 DjiniousWorkflowAutomazione ad agenti
Un escavatore da 20 tonnellate come un unico modello multifisico — un meccanismo articolato planare braccio/avambraccio/benna azionato da cilindri idraulici alimentati da una pompa load-sensing, dalla cinematica e dallo spazio di lavoro attraverso un ciclo di scavo accoppiato fino alla forza di strappo e all’energia per ciclo.
 DjiniousLab
Il braccio operativo di un escavatore da 20 tonnellate — braccio, avambraccio e benna — come un unico modello che copre due domini fisici contemporaneamente: un meccanismo multibody planare azionato da cilindri idraulici alimentati da una pompa load-sensing. Dalla cinematica diretta e inversa attraverso un ciclo di scavo accoppiato fino alla forza di strappo e all’energia per ciclo, con il cilindro a controllo di valvola composto anche come .djl acausale eseguibile su un dominio idraulico completamente nuovo.
Ogni sottosistema è un proprio notebook eseguibile, costruendo dalla geometria del braccio fino a un ciclo di scavo accoppiato fluido-multibody.
Cinematica diretta del braccio planare a 3 link, spazzata per tracciare lo spazio di lavoro raggiungibile dalla punta della benna — 11,68 m di sbraccio e 6,58 m di profondità di scavo, renderizzati come posa 3D e inviluppo 2D.
Un risolutore in forma chiusa posiziona la punta della benna su un bersaglio con un errore di andata-ritorno di cinematica diretta di 0 mm — esatto, non iterativo.
Comprimibilità della camera, portata attraverso la valvola a orifizio e dinamica del pistone: un cilindro comandato si estende fino a 0,96 m e raggiunge un picco di 24 MPa, sotto la taratura di 35 MPa della valvola di massima.
Il braccio di leva non lineare della geometria del cilindro — con un picco vicino a 1,29 m a metà corsa — mappa la forza del cilindro su una coppia massima al giunto del braccio di 515 kN·m alla pressione di sistema.
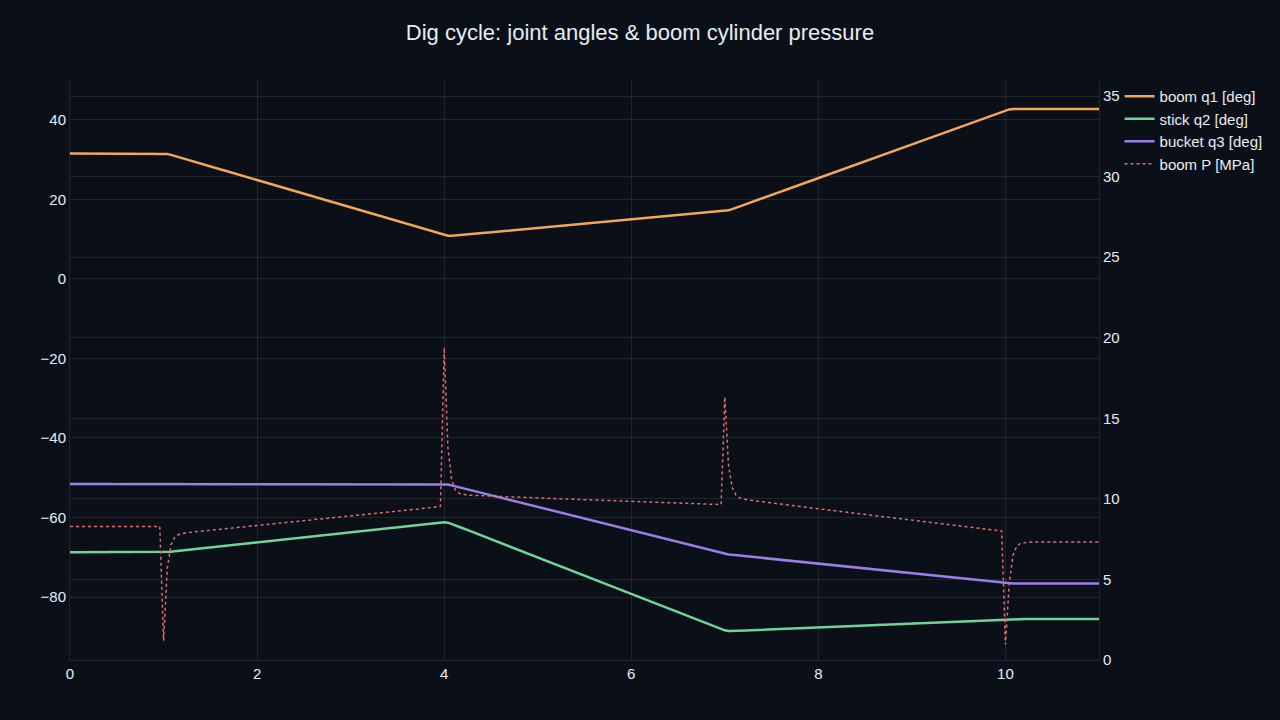
Il braccio multibody planare, gravità e inerzia incluse, azionato dai tre cilindri lungo una traiettoria di scavo — angoli dei giunti, pressioni dei cilindri e percorso della benna come animazione a 46 frame.
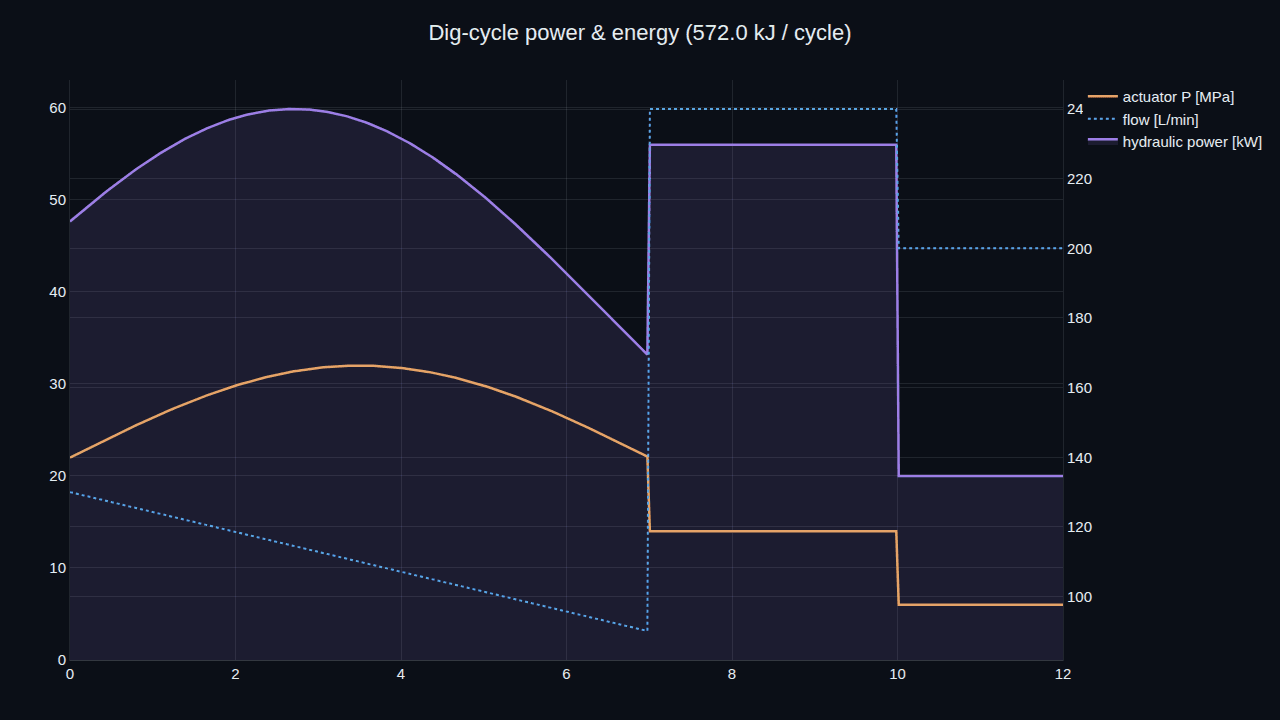
La portata di un’unica pompa load-sensing condivisa tra tre comandi di cilindro simultanei — la compensazione di pressione mantiene alimentata la sezione pesante del braccio dove un collettore ingenuo la affamerebbe.
DjiniousLabIl cilindro a controllo di valvola che aziona il proprio carico è un .djl acausale eseguibile costruito su un dominio idraulico personalizzato — pressione come potenziale, portata volumetrica come variabile di flusso — che non è nel catalogo dei blocchi. Una pompa load-sensing alimenta una valvola proporzionale che alimenta un cilindro a semplice effetto che spinge un carico inerziale contro la resistenza di scavo, e lo stesso kernel che risolve le reti elettriche e meccaniche lo risolve senza modifiche al motore. È verificato attraverso il motore di produzione del canvas: la camera si pressurizza a 5,34 MPa — esattamente il carico di scavo di 60 kN diviso per l’area dell’alesaggio di 0,0113 m² — e la forza del cilindro converge a 60 kN. Definisci un connettore, scrivi le equazioni, e la potenza fluida è semplicemente un altro dominio.
DjiniousLab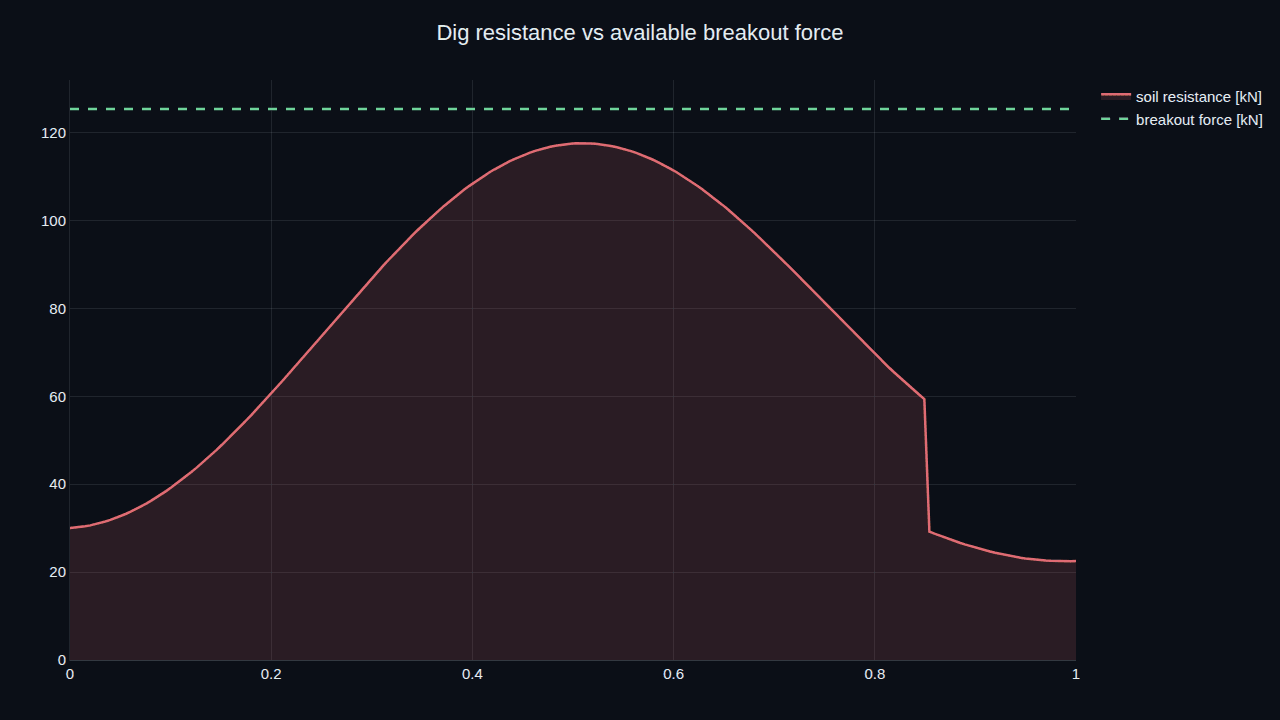 DjiniousLab
I notebook sono subordinati a risultati verificati dal worker, e il .djl dell’attuatore idraulico è confermato risolvere attraverso il motore di produzione del canvas.
Il braccio è un modello planare a 3 link, l’idraulica sono elementi concentrati cilindro-e-orifizio anziché un modello di linea distribuito, e la resistenza del terreno è un profilo scriptato, non un’interazione a elementi finiti terreno-utensile. Il notebook di scavo accoppiato usa un servo di velocità del cilindro limitato in pressione affinché l’integrazione multibody resti robusta mantenendo comunque inerzia reale, gravità e il tetto della forza idraulica. Questa è la fedeltà di cui la progettazione della macchina ha bisogno per prima: dimensionare cilindri e pompa, verificare sbraccio e strappo, condividere la portata tra gli attuatori, e definire il budget energetico per ciclo — sui numeri della tua macchina, prima di un multibody 3D completo o di un modello idraulico CFD.
Continua a esplorare
 Robotica industrialeCella di lavoro robotica KronosUna cella di lavoro robotica a sei assi modellata end-to-end in ELANG come riferimento sottoposto ad audit — circa mille righe che portano un design di sicurezza funzionale conforme a ISO 13849-1 Performance Level d, con ogni salvaguardia tracciata fino al pericolo che mitiga.
 DjiniousEngineering
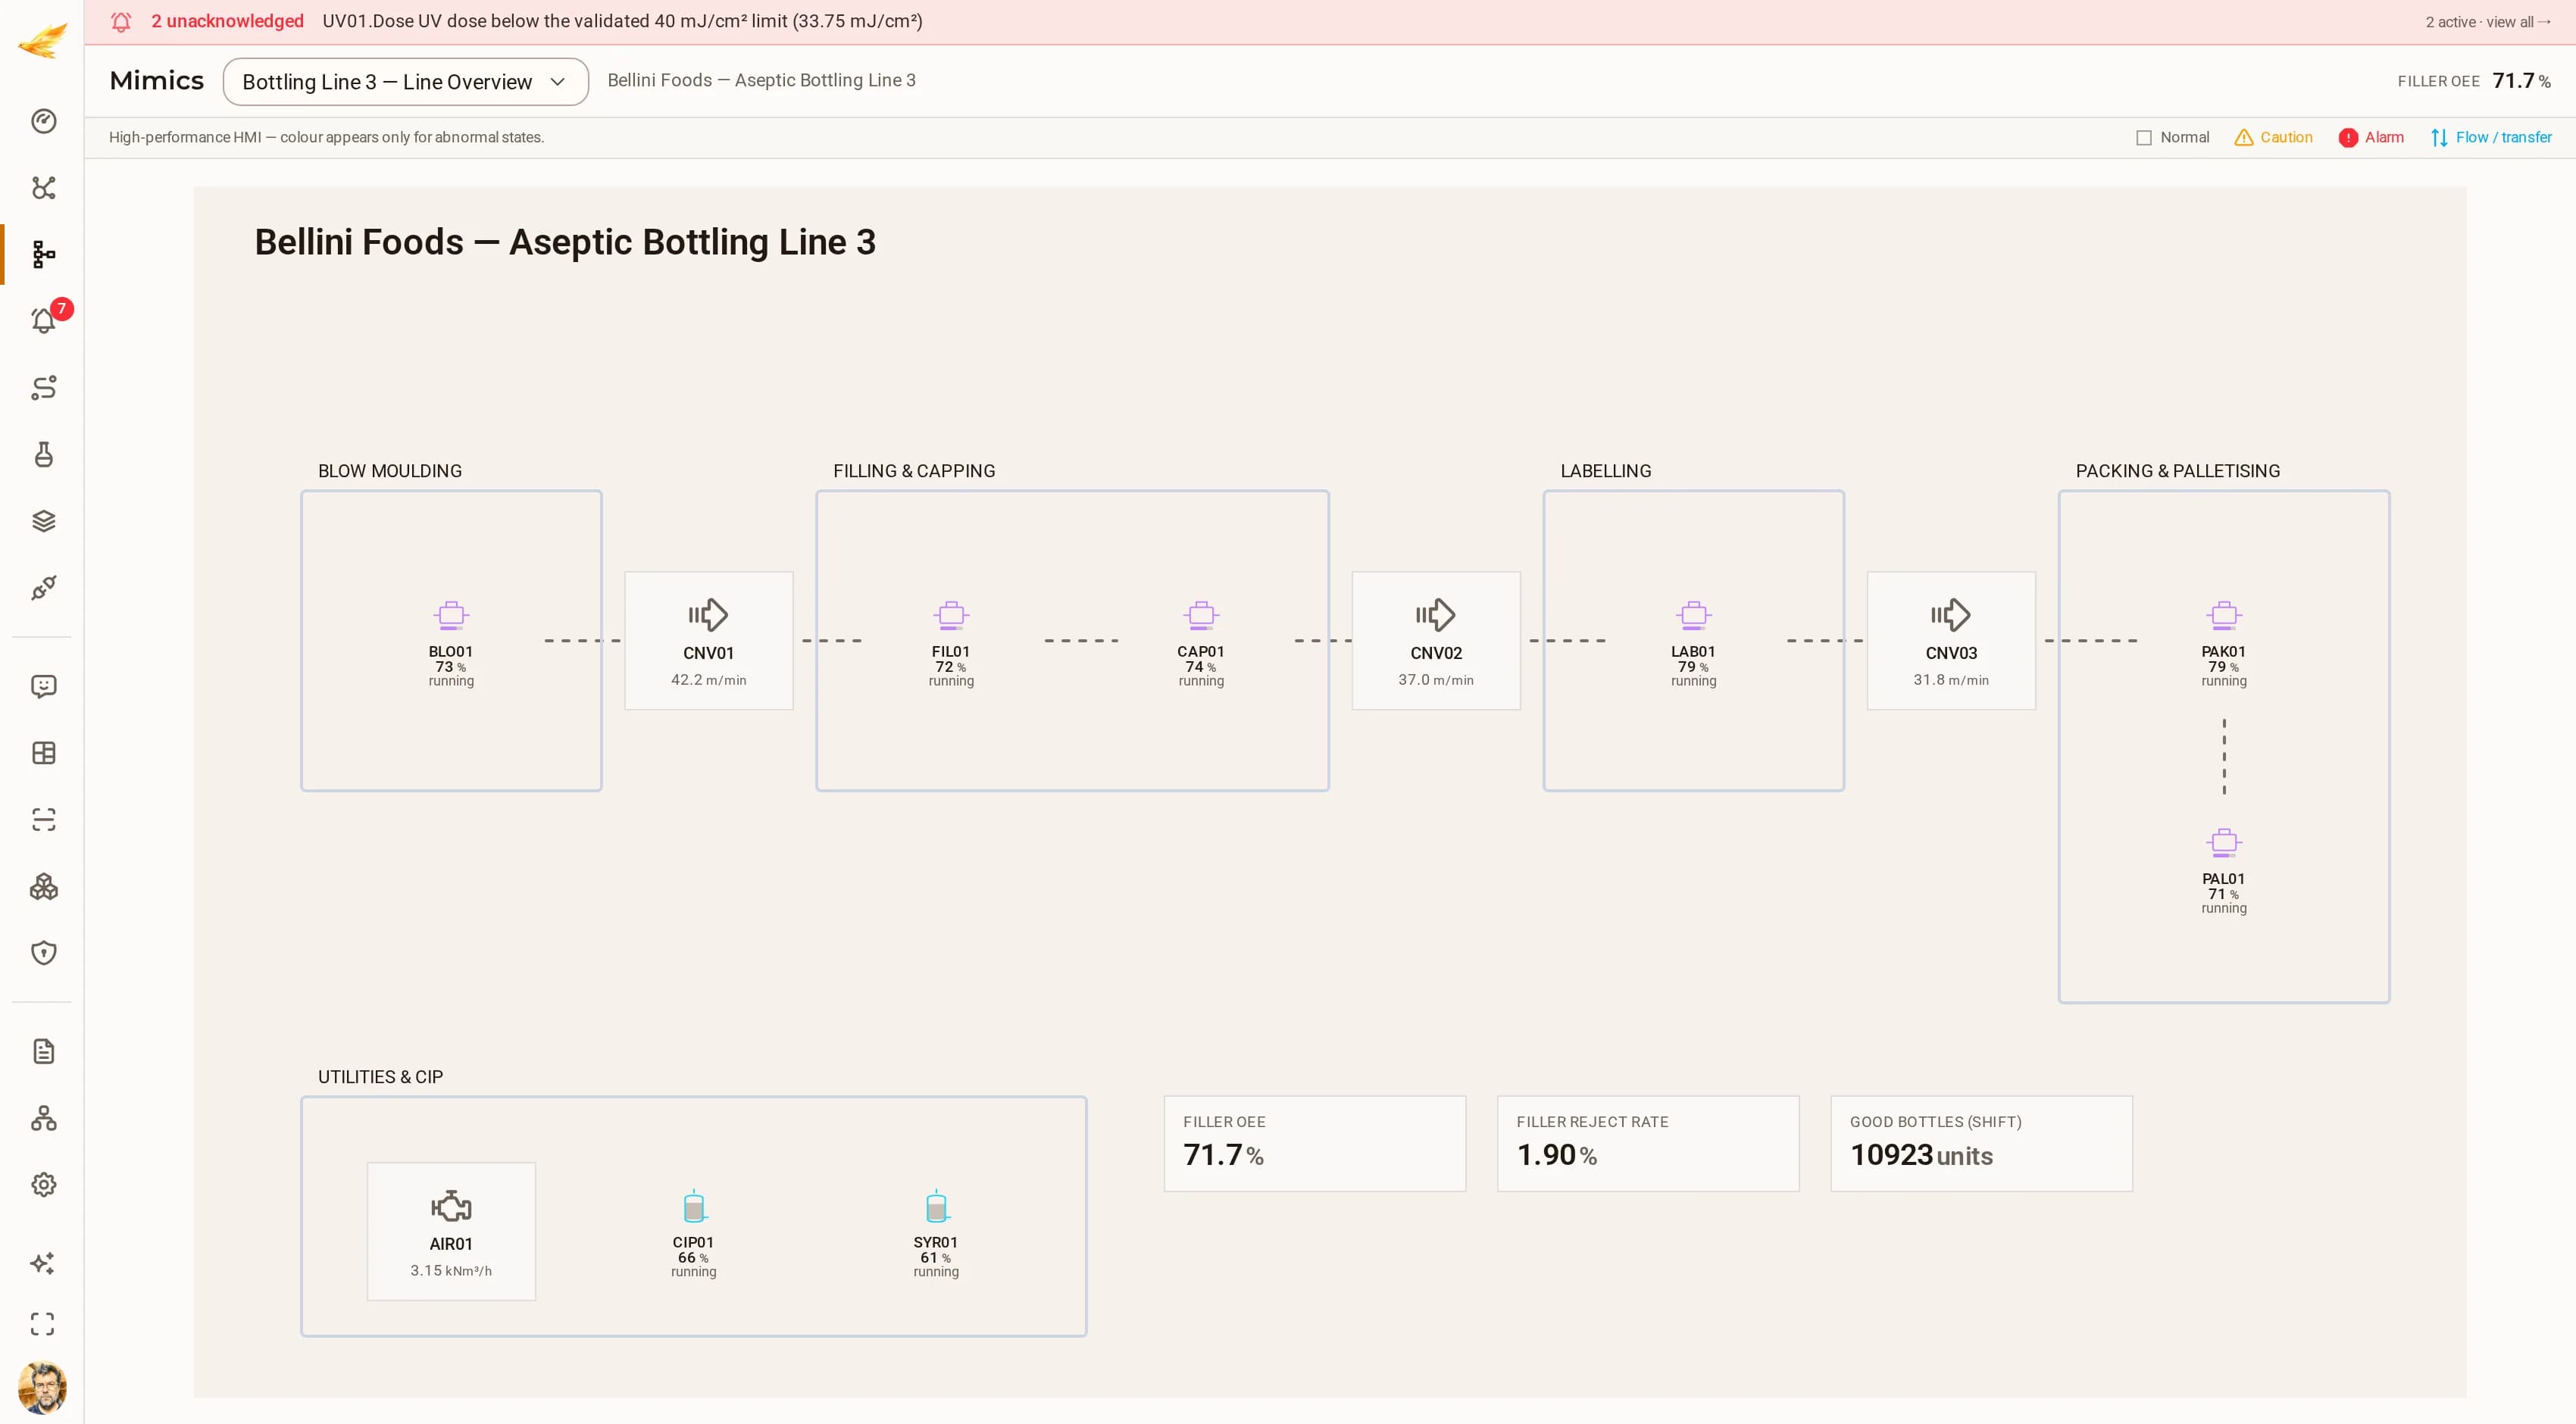 Produzione alimentare e delle bevandeBellini Foods — Linea di imbottigliamento asettico 3Una linea PET asettica da 24.000 bottiglie/ora: soffiaggio, riempimento asettico, tappatura, etichettatura, incassettamento e pallettizzazione, con OEE live su ogni macchina e un proprio blocco utility e CIP.
 DjiniousCC
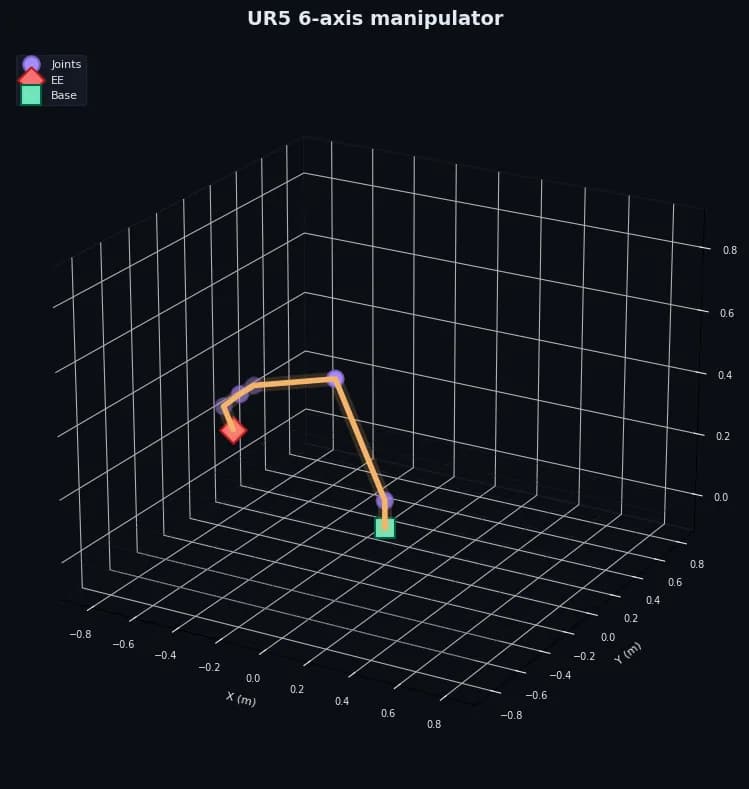 Robotica industrialeManipolatore UR5 a 6 assiUn braccio UR5 spaziale a 6 gradi di libertà come un unico modello multibody — cinematica inversa in forma chiusa che guida un percorso cartesiano dell’end-effector tramite controllo PD per giunto con feedforward di gravità.DjiniousLab