 Djinious


Cinématique du bras
Cinématique directe du bras planaire à 3 liaisons, balayée pour tracer l’espace de travail atteignable de la pointe du godet — 11,68 m de portée et 6,58 m de profondeur de creusement, rendus comme une pose 3D et une enveloppe 2D.
La plateforme
Chaque application prend en charge une partie du travail — et transmet ses preuves à la suivante. Utilisez-les ensemble, ou une à la fois.
Vue d’ensemble de la plateformeVoir comment la boucle fonctionneOrchestration
 DjiniousEngineeringOrchestration
Conception et preuve
 DjiniousLabModélisation et simulation
 DjiniousWorkshopIntégration système
 DjiniousSafeCode certifiable
Exploitation
 DjiniousCCExploitation et SCADADjiniousEngineeringOrchestrationDjiniousLabModélisation et simulationDjiniousWorkshopIntégration systèmeDjiniousSafeCode certifiable
 DjiniousWorldRépliques 3D
 DjiniousMapSIG agentiqueDjiniousCCExploitation et SCADA
 DjiniousDataBase de connaissances
 DjiniousWorkflowAutomatisation agentique
Une pelle de 20 tonnes comme modèle multi-physique unique — une liaison planaire flèche/balancier/godet entraînée par des vérins hydrauliques à partir d’une pompe à détection de charge, de la cinématique et de l’espace de travail jusqu’à un cycle de creusement couplé, la force d’arrachement et l’énergie par cycle.
 DjiniousLab
Le bras de travail d’une pelle de 20 tonnes — flèche, balancier et godet — comme un modèle unique qui couvre deux domaines physiques à la fois : une liaison multicorps planaire entraînée par des vérins hydrauliques alimentés par une pompe à détection de charge. De la cinématique directe et inverse jusqu’à un cycle de creusement couplé, la force d’arrachement et l’énergie par cycle, avec le vérin à commande par distributeur également composé comme un .djl acausal exécutable sur un tout nouveau domaine hydraulique.
Chaque sous-système est son propre notebook exécutable, construisant depuis la géométrie du bras jusqu’à un cycle de creusement couplé fluide et multicorps.
Cinématique directe du bras planaire à 3 liaisons, balayée pour tracer l’espace de travail atteignable de la pointe du godet — 11,68 m de portée et 6,58 m de profondeur de creusement, rendus comme une pose 3D et une enveloppe 2D.
Un solveur en forme close place la pointe du godet sur une cible avec une erreur d’aller-retour en cinématique directe de 0 mm — exact, pas itératif.
Compressibilité de chambre, écoulement à travers un distributeur à orifice et dynamique du piston : un vérin commandé s’étend jusqu’à 0,96 m et culmine à 24 MPa, sous la limite de décharge de 35 MPa.
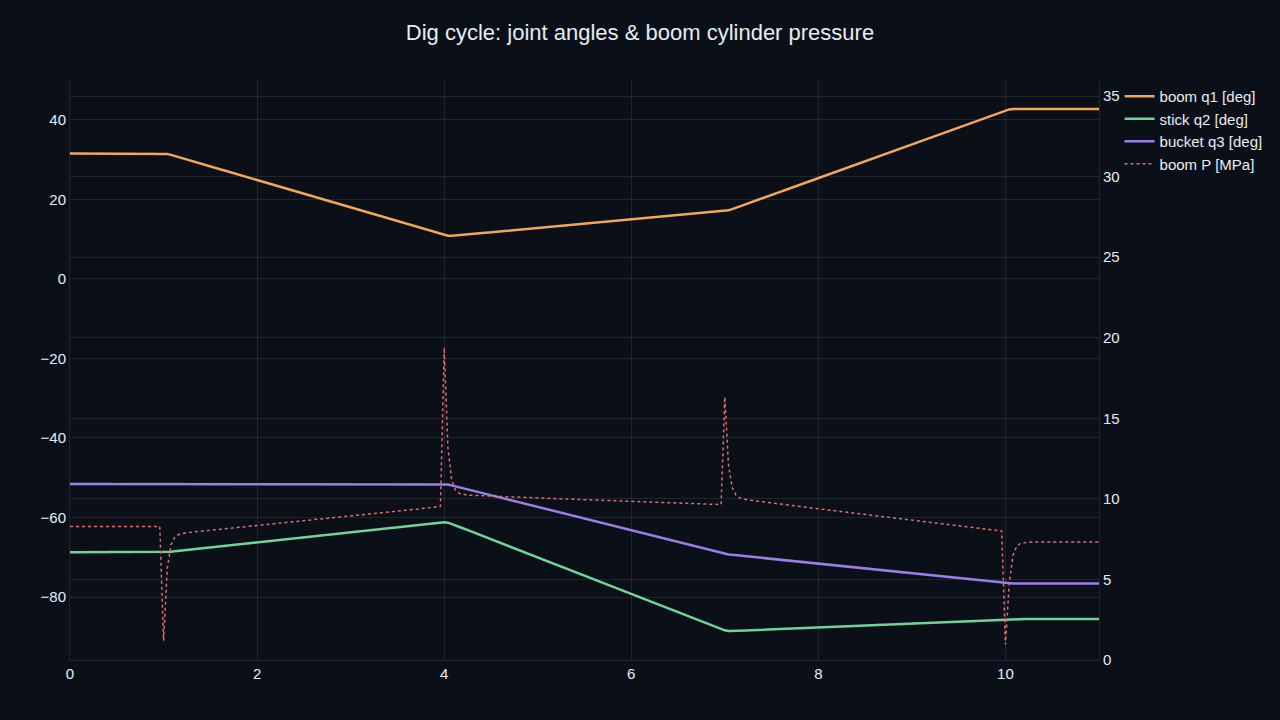
Le bras de levier non linéaire de la géométrie du vérin — culminant près de 1,29 m à mi-course — transforme la force du vérin en un couple maximal de l’articulation de flèche de 515 kN·m à la pression système.
Le bras multicorps planaire, gravité et inertie incluses, entraîné par les trois vérins à travers une trajectoire de creusement — angles articulaires, pressions de vérin et trajectoire du godet sous forme d’une animation de 46 images.
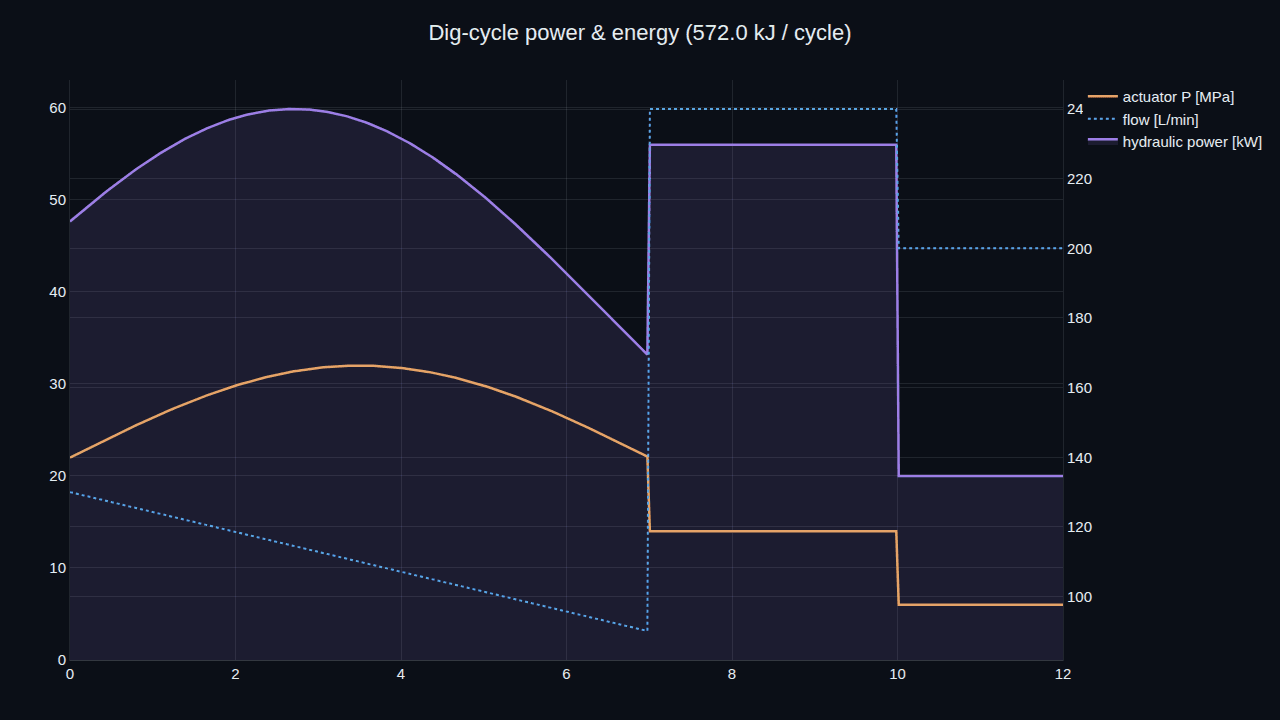
Le débit d’une seule pompe à détection de charge partagé entre trois commandes de vérin simultanées — la compensation de pression maintient la section lourde de la flèche alimentée là où un collecteur naïf l’affamerait.
DjiniousLabLe vérin à commande par distributeur entraînant sa charge est un .djl acausal exécutable construit sur un domaine hydraulique personnalisé — la pression comme potentiel, le débit volumétrique comme variable de flux — qui ne se trouve pas dans le catalogue de blocs. Une pompe à détection de charge alimente un distributeur proportionnel qui alimente un vérin à simple effet poussant une charge inertielle contre la résistance de creusement, et le même noyau qui résout les réseaux électriques et mécaniques le résout sans modification du moteur. Il est vérifié via le moteur de production du canevas : la chambre se met en pression à 5,34 MPa — exactement la charge de creusement de 60 kN divisée par la surface d’alésage de 0,0113 m² — et la force du vérin converge vers 60 kN. Définissez un connecteur, écrivez les équations, et la puissance fluidique n’est plus qu’un domaine parmi d’autres.
DjiniousLab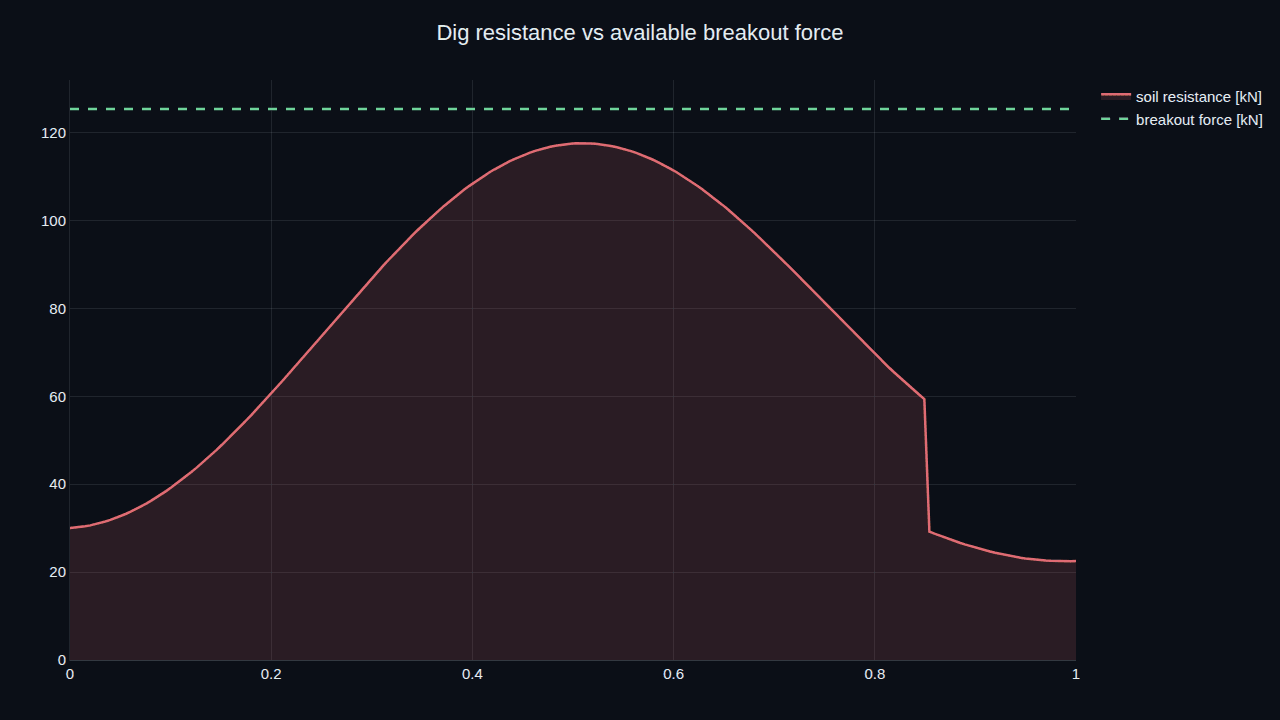 DjiniousLab
Les notebooks sont subordonnés à des résultats vérifiés sur worker, et l’actionneur hydraulique .djl est confirmé en résolution via le moteur de production du canevas.
Le bras est un modèle planaire à 3 liaisons, l’hydraulique est composée d’éléments localisés vérin-et-orifice plutôt que d’un modèle de ligne distribuée, et la résistance du sol est un profil scripté, pas une interaction sol-outil par éléments finis. Le notebook de creusement couplé utilise un asservissement de vitesse de vérin limité en pression pour que l’intégration multicorps reste robuste tout en conservant l’inertie, la gravité et le plafond de force hydraulique réels. C’est exactement la fidélité dont la conception d’un engin a besoin en premier : dimensionner les vérins et la pompe, vérifier la portée et l’arrachement, partager le débit entre actionneurs, et budgéter l’énergie par cycle — sur vos propres chiffres d’engin, avant un modèle multicorps 3D complet ou un modèle hydraulique CFD.
Continuer à explorer
 Robotique industrielleCellule robotisée KronosUne cellule robotisée à six axes modélisée de bout en bout en ELANG comme référence auditée — environ un millier de lignes portant une conception de sécurité fonctionnelle au niveau de performance ISO 13849-1 PL d, chaque protection étant tracée jusqu’au danger qu’elle atténue.
 DjiniousEngineering
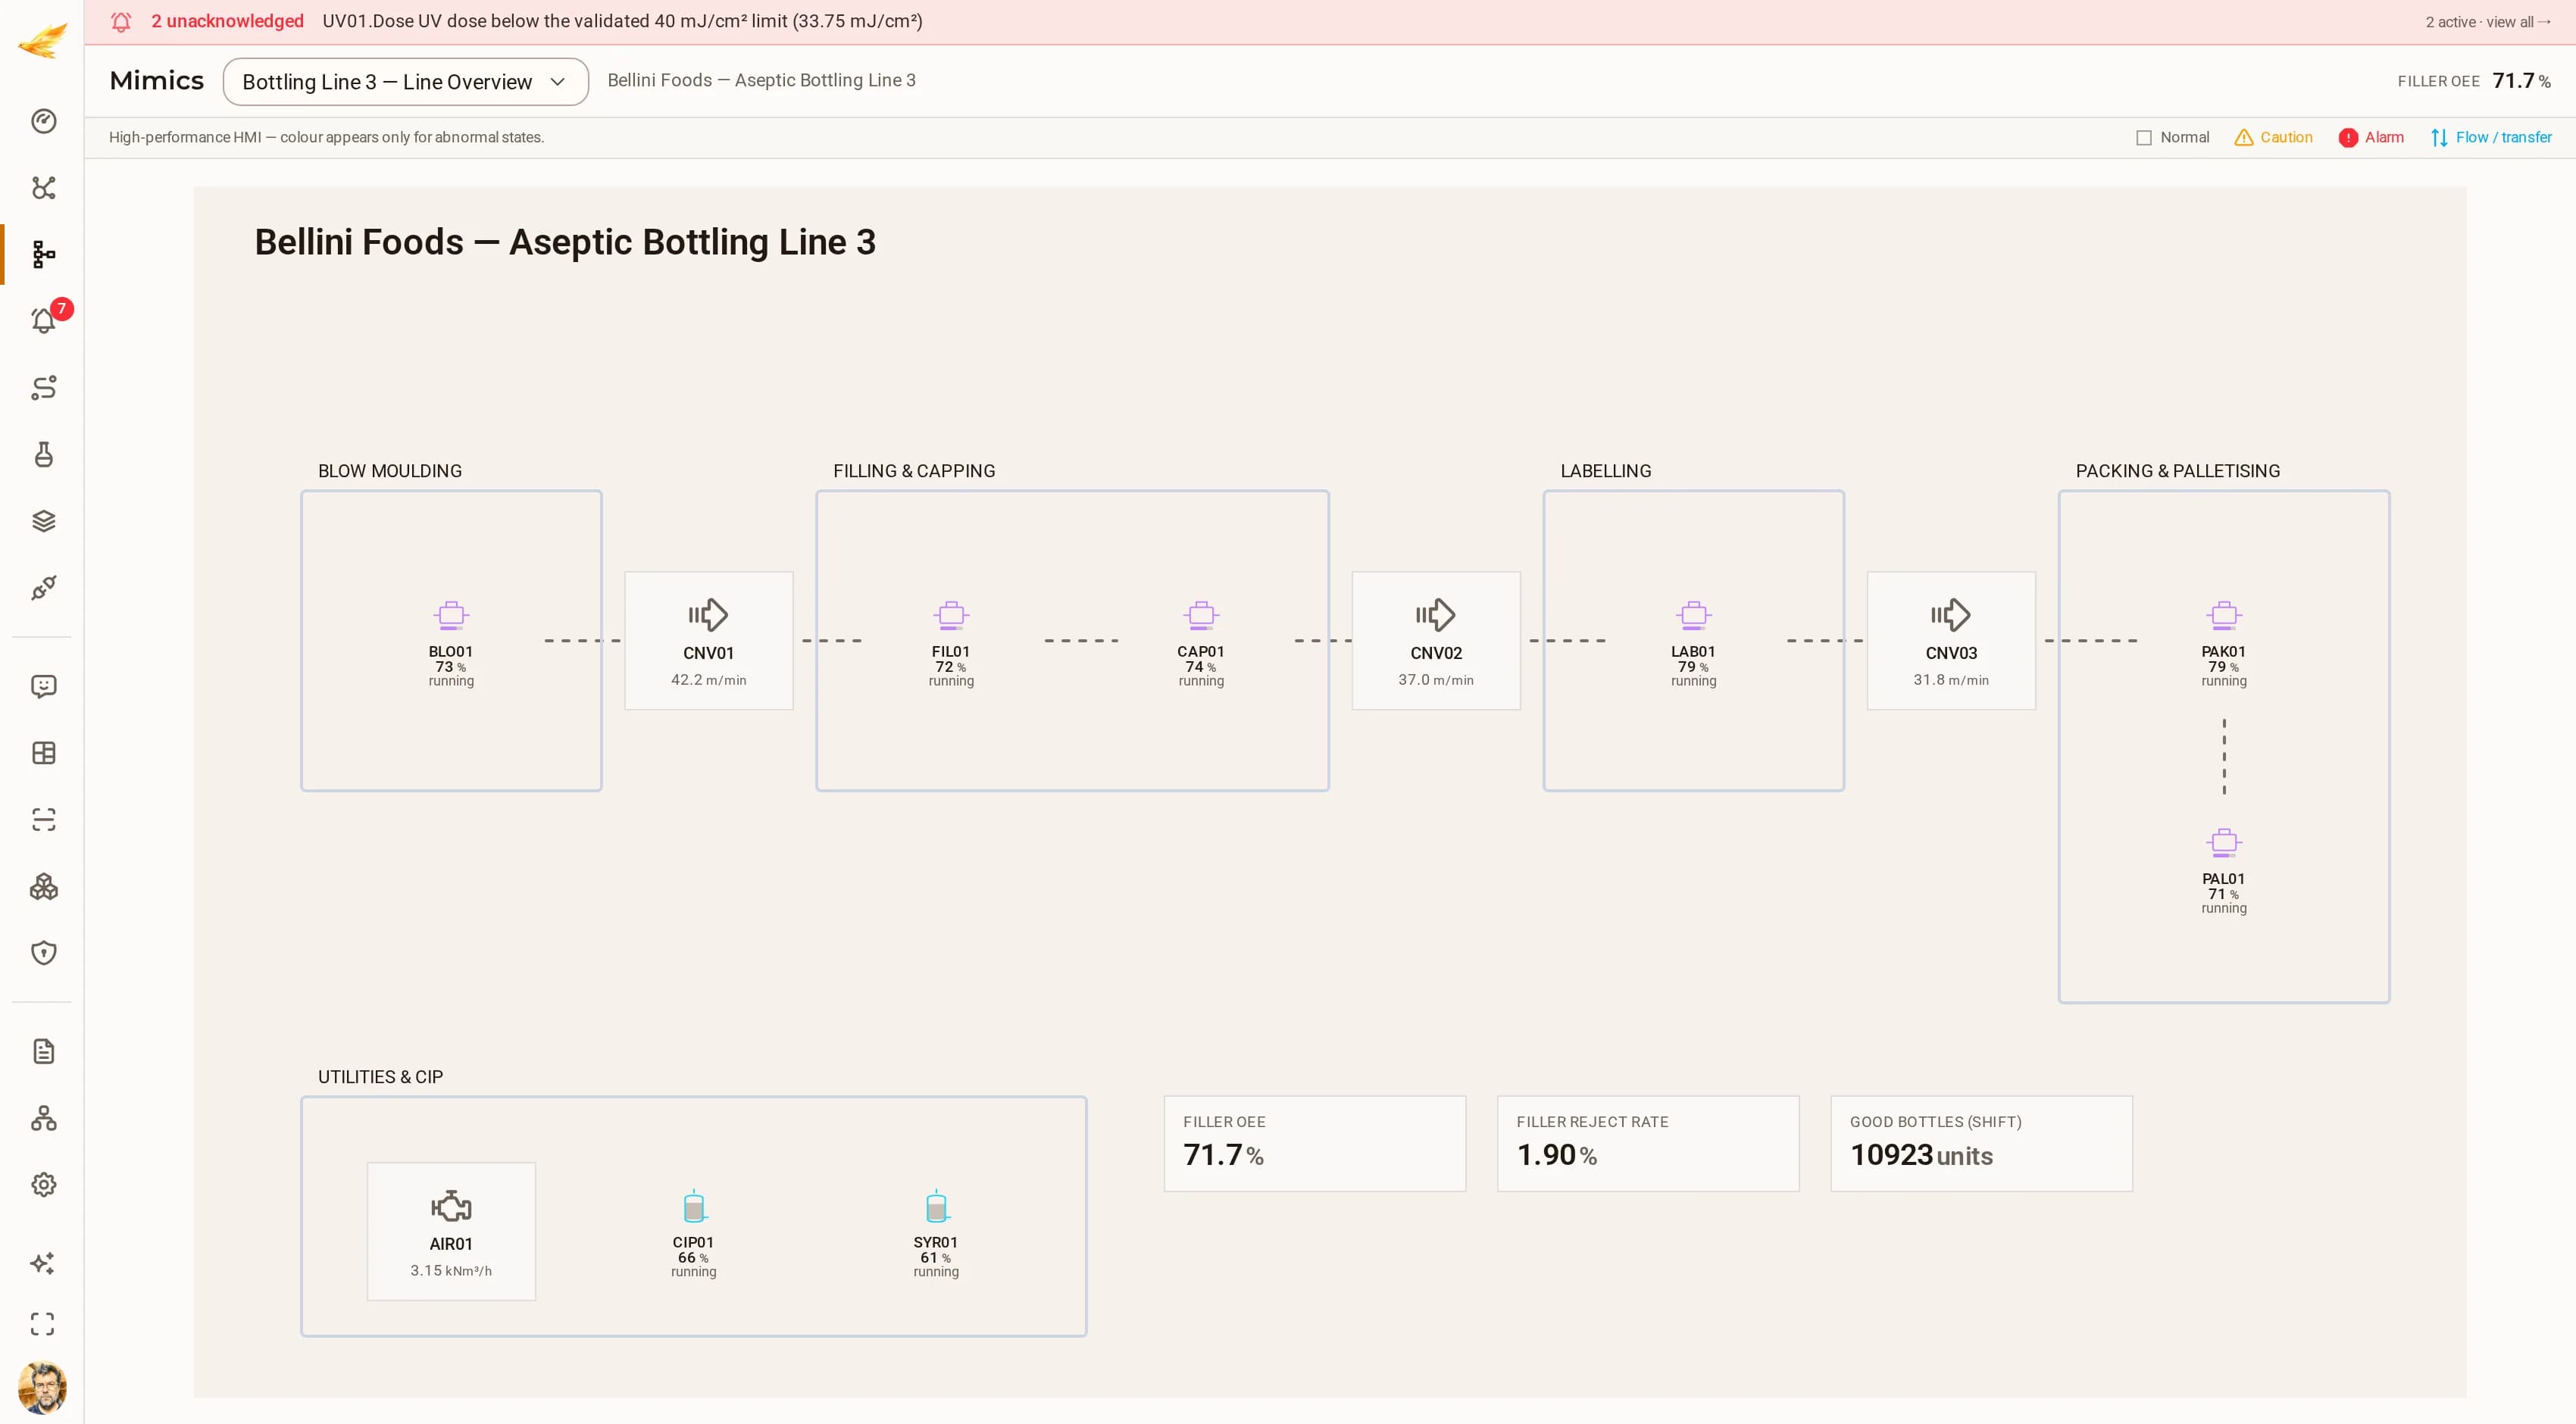 Fabrication agroalimentaireBellini Foods — Ligne d’embouteillage aseptique 3Une ligne PET aseptique de 24 000 bouteilles/heure : soufflage, remplissage aseptique, bouchage, étiquetage, encaissage et palettisation, avec un TRS en direct sur chaque machine et son propre bloc utilités et NEP.
 DjiniousCC
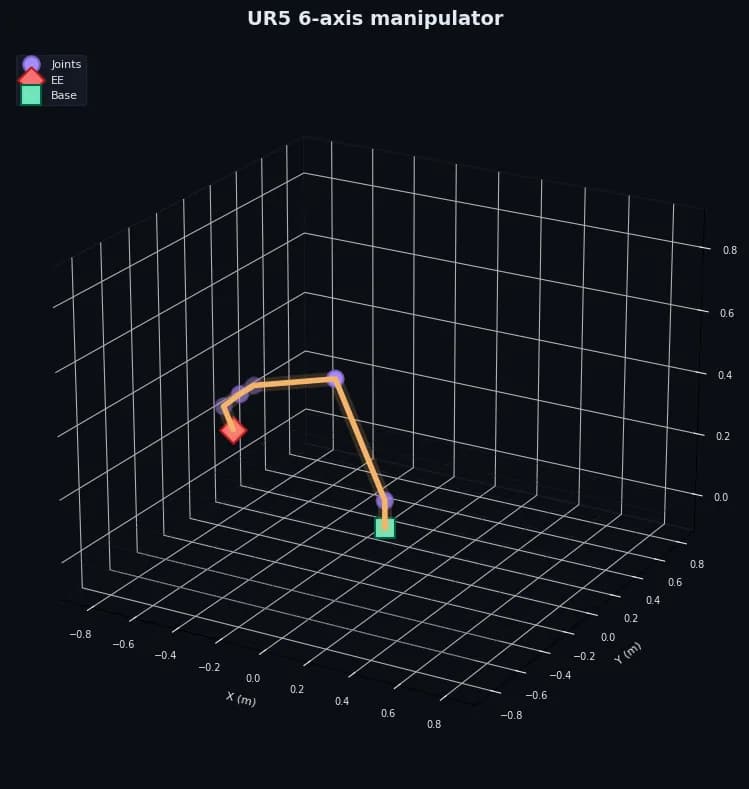 Robotique industrielleManipulateur UR5 à 6 axesUn bras UR5 spatial à 6 degrés de liberté modélisé comme un système multicorps unique — une cinématique inverse en forme close pilotant une trajectoire cartésienne de l’effecteur via une commande PD par articulation avec anticipation de gravité.DjiniousLab