 Djinious





Controllo predittivo basato su modello
Mettere un ottimizzatore dentro l’anello di controllo — pianifica su un orizzonte soggetto a vincoli rigidi. La base di riferimento LQR, l’ancora di correttezza secondo cui l’MPC non vincolato equivale all’LQR, la gestione dei vincoli dove l’LQR satura e va in overshoot, l’inseguimento senza offset, e una zona HVAC reale.
 DjiniousLab
- violazioni del vincolo di ingresso
- 0violazioni del vincolo di ingresso
- overshoot aggiuntivo da un LQR che satura
- 1.29overshoot aggiuntivo da un LQR che satura
- MPC non vincolato vs LQR (l’ancora)
- 2e-8MPC non vincolato vs LQR (l’ancora)
- errore di inseguimento senza offset sotto carico
- 1,5e-4errore di inseguimento senza offset sotto carico
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
Pianifica la prossima mossa — con i limiti incorporati.
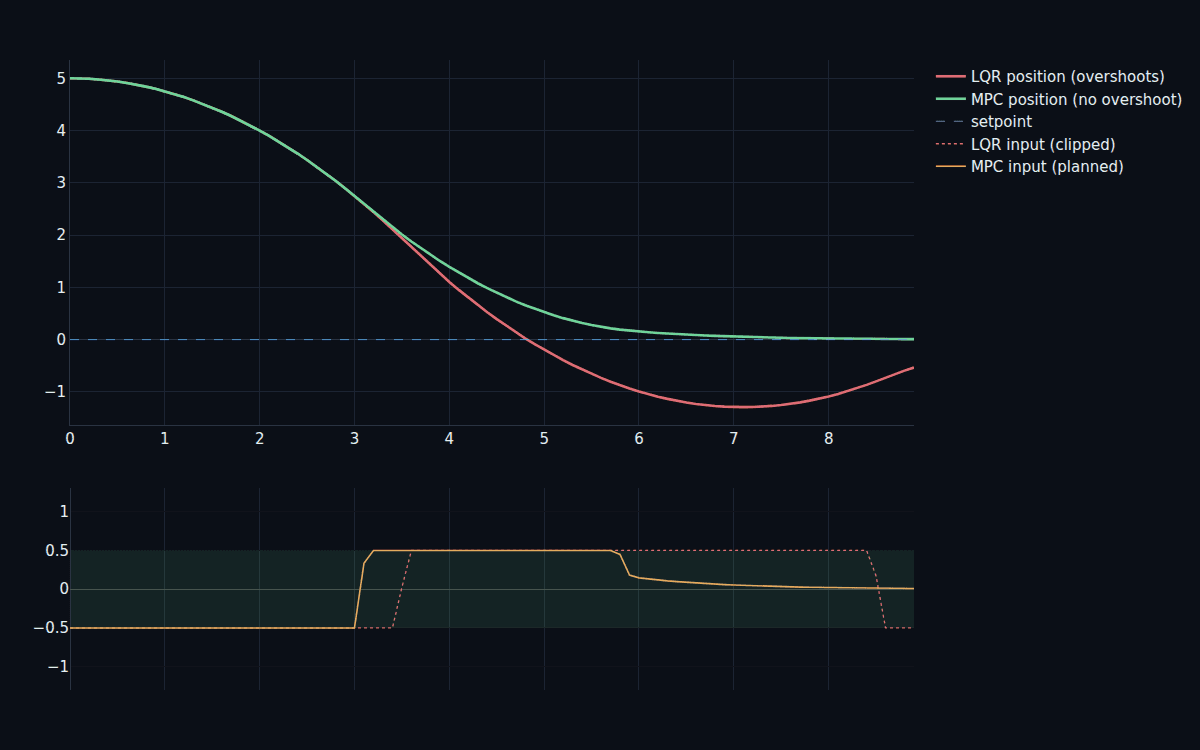
La maggior parte dei controllori reagisce al presente. Il controllo predittivo basato su modello pianifica: a ogni passo risolve un’ottimizzazione su un orizzonte di mosse future, sceglie la migliore che rispetta ogni vincolo, la applica, e ripianifica. Questo è ciò che gli permette di fare ciò che i controllori più semplici non possono — rispettare esattamente i limiti rigidi su ingressi e stati, senza l’overshoot che ottieni semplicemente limitando un controllore che non sapeva che il limite fosse lì. Questo programma costruisce l’MPC a partire dalla base LQR fino al controllo vincolato e senza offset su un impianto reale.
Prima, dimostra che si riduce a ciò di cui ti fidi.
Prima di affermare che l’MPC faccia qualcosa di speciale, il programma dimostra che non fa nulla di sbagliato: senza vincoli e con un orizzonte lungo più il giusto costo terminale, l’MPC riproduce il controllore LQR ottimo entro 2×10⁻⁸. Quell’equivalenza è l’ancora di correttezza — significa che il meccanismo dell’MPC è esattamente l’LQR di cui ti fidi già, più la capacità di aggiungere vincoli. Tutto ciò che è interessante nasce da quei vincoli.
DjiniousLab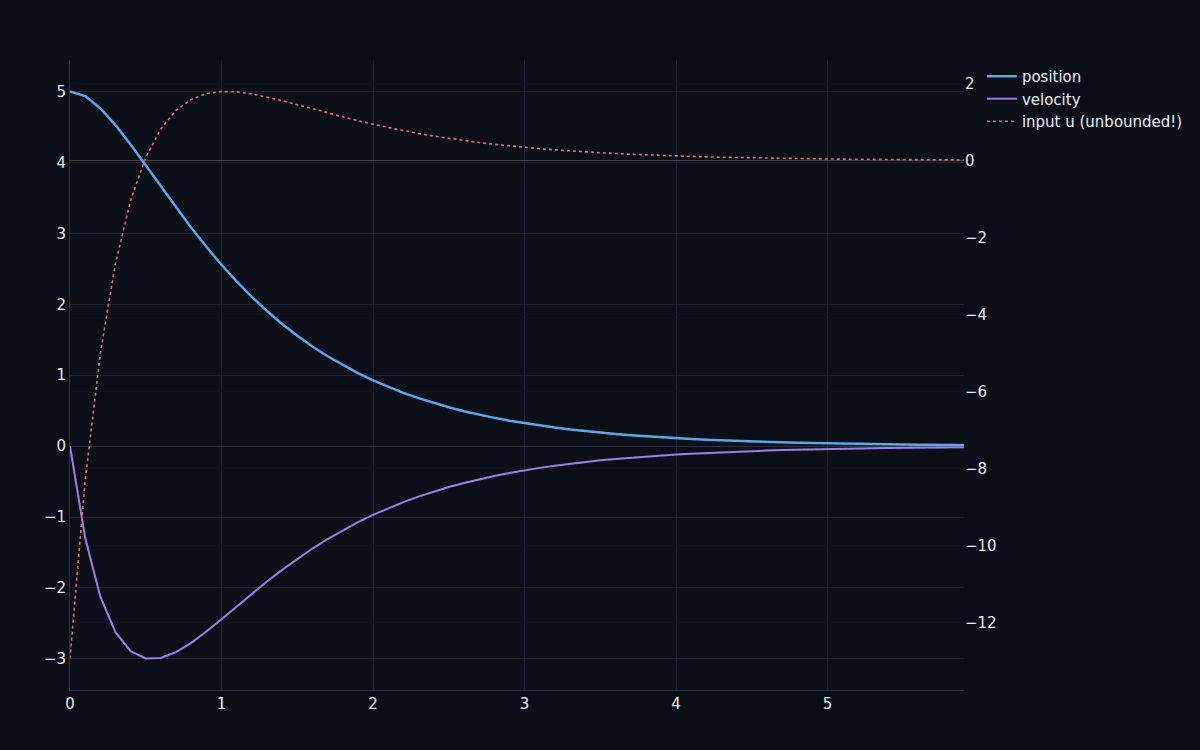 DjiniousLab
Alcuni limiti non sono sull’attuatore — sono sul sistema.
I limiti sull’ingresso sono una cosa; i vincoli più difficili sono sugli stati stessi — una velocità che non deve essere superata, una temperatura che non deve essere oltrepassata. Poiché l’MPC predice la traiettoria, può mantenere uno stato entro il proprio limite agendo prima che il limite venga raggiunto. Dove l’LQR sfonda un tetto di velocità arrivando a 4,18, l’MPC vincolato scorre esattamente lungo il limite di 3,0 e recupera — il vincolo diventa parte del piano, non un muro contro cui si sbatte a cose fatte.
DjiniousLab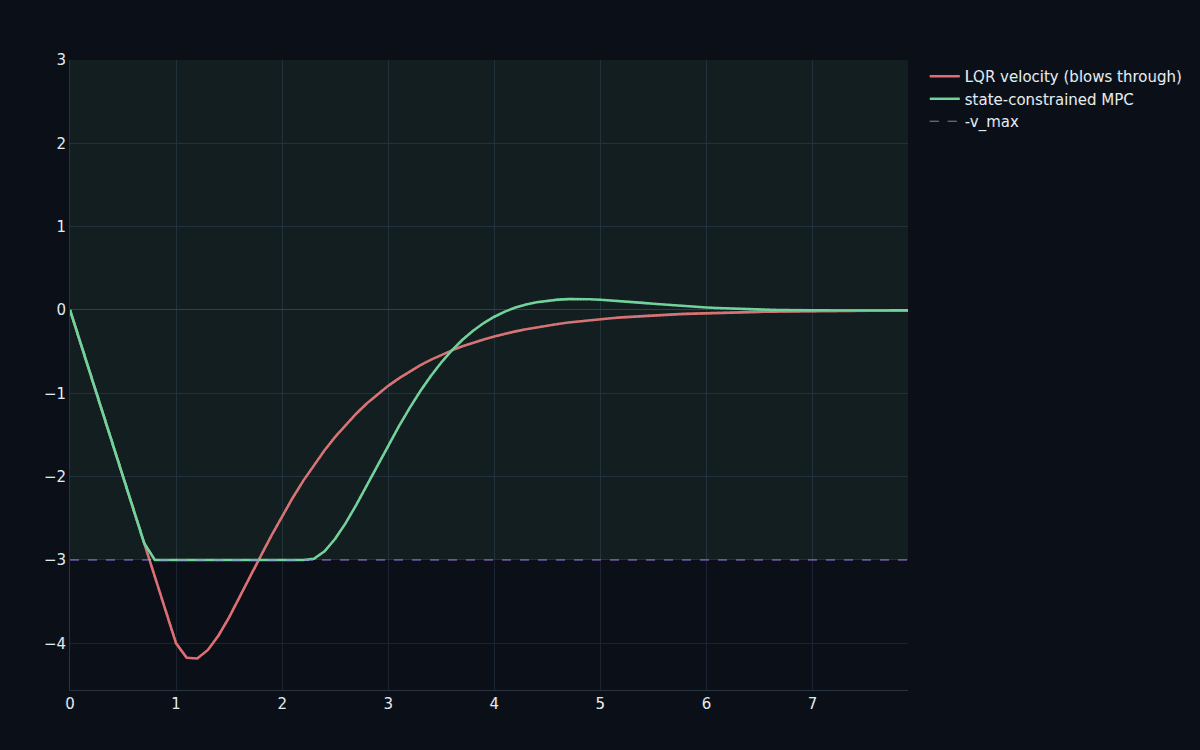
Insegui un setpoint senza offset — e un edificio per dimostrarlo.
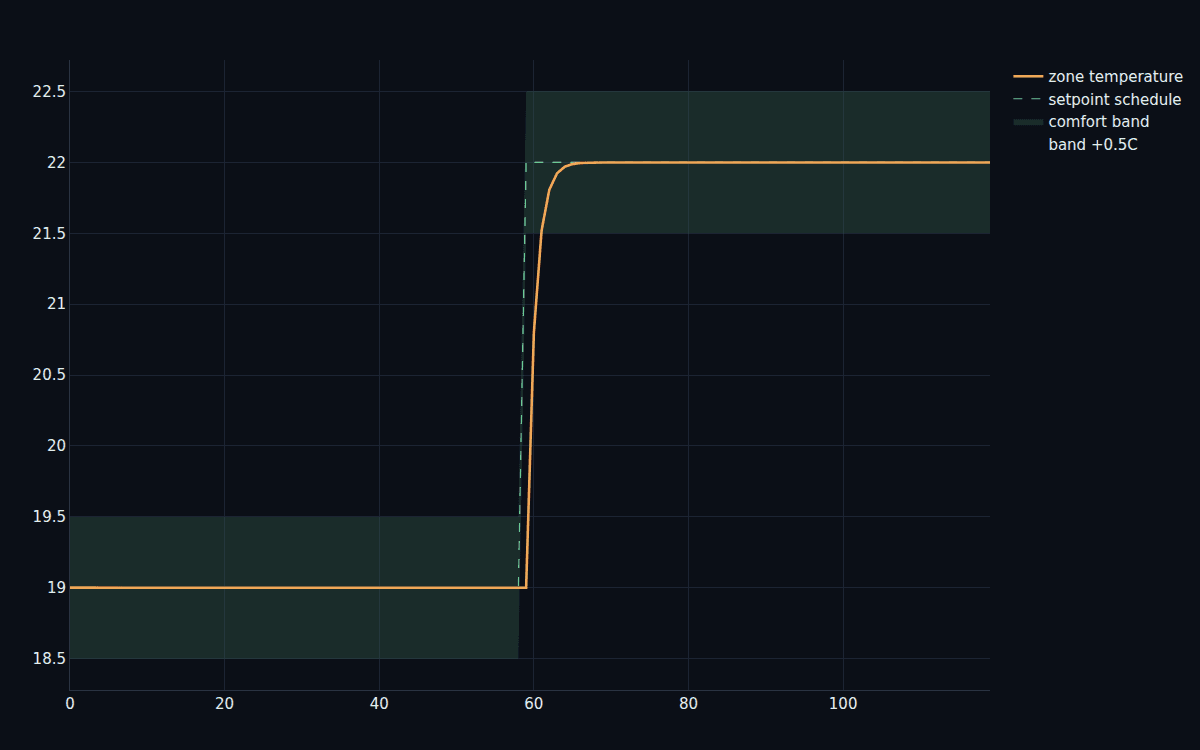
Un carico costante spinge per sempre un controllore ingenuo fuori dal proprio setpoint. Aggiungi uno stimatore di disturbo in ingresso e l’MPC diventa senza offset: inferisce il carico e lo cancella, mantenendo il riferimento entro 1,5×10⁻⁴ dove la versione ingenua resta a 0,06. Il programma fa atterrare l’intero stack su una zona termica HVAC reale del primo ordine — un riscaldatore limitato che insegue un programma di comfort a gradini, mantenendo la stanza nella propria fascia di comfort per il 98% del tempo.
DjiniousLab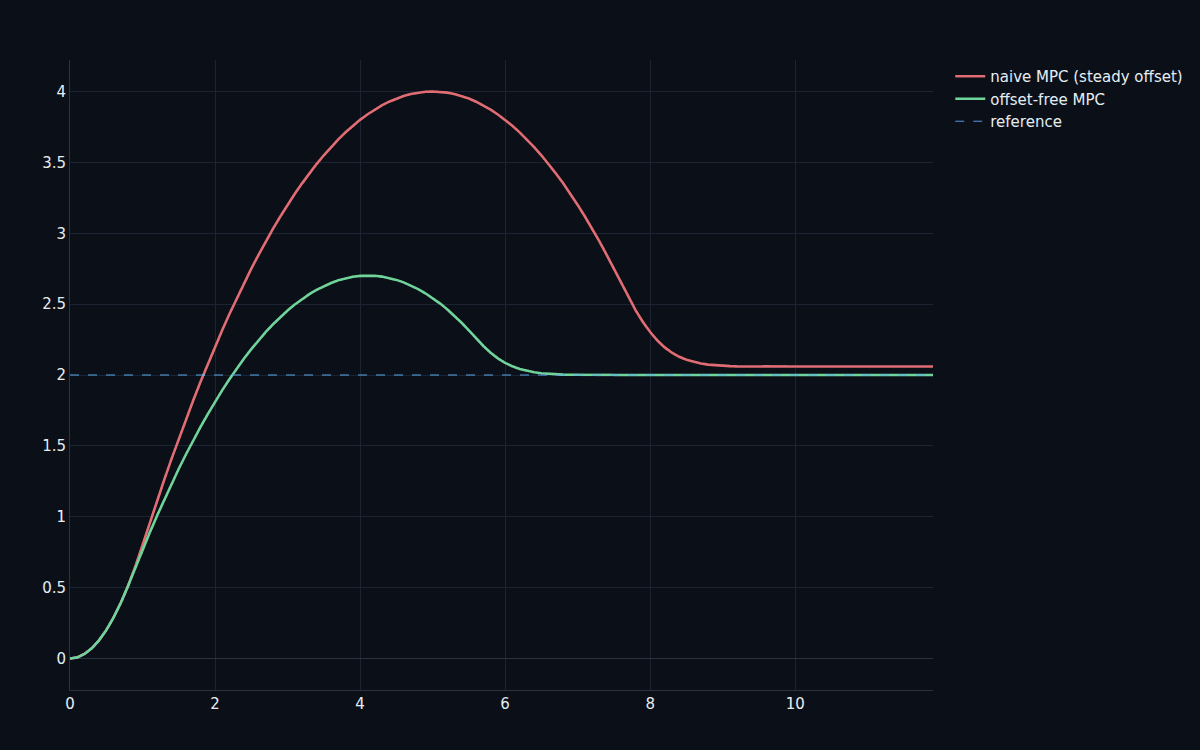 DjiniousLab
Ogni numero ridedotto in fase di collaudo finale.
Il notebook V&V ricostruisce ogni controllore da zero e ridefinisce i requisiti, stampando un quadro PASS/FAIL.
Risultato
- MPC non vincolato = LQR: 2e-8
- Violazione del vincolo di ingresso: 0
- Overshoot aggiuntivo dell’LQR saturato: 1,29
- Tetto sullo stato (velocità) rispettato: 0,0003
- Inseguimento senza offset sotto carico: 1,5e-4
Requisito
- MPC non vincolato = LQR: R-01 < 1e-3
- Violazione del vincolo di ingresso: R-02 ≤ 0
- Overshoot aggiuntivo dell’LQR saturato: R-03 > 0
- Tetto sullo stato (velocità) rispettato: R-04 ≤ 0,05
- Inseguimento senza offset sotto carico: R-05 < 1e-2
MPC lineare, vincoli di stato soft, QP densa.
Il deliverable è composto da dieci notebook e dal dossier — l’MPC è ottimizzazione dentro l’anello su un impianto (linearizzato), non una rete acausale, quindi non c’è alcun blocco personalizzato né canvas. I vincoli di stato e di uscita sono applicati come penalità soft anziché come vincoli poliedrici rigidi, e la QP è risolta in forma densa tramite Optim anziché con un solver QP sparso embedded (il percorso di produzione è segnalato). Gli impianti sono lineari o linearizzati, e qui non c’è generazione di codice in tempo reale/embedded — è quello il percorso autopilota→Rust che questo alimenterebbe. Ciò che il programma offre è l’intera storia del controllo ottimo vincolato — ancora LQR, vincoli su ingresso e stato, inseguimento senza offset, un impianto HVAC reale, taratura, robustezza e move-blocking — ogni numero rieseguibile, colmando il divario dell’ottimizzatore dentro l’anello segnalato dal flagship della microrete.
Continua a esplorare
Casi d’uso correlati
 Controllo embedded safety-criticalNove funzioni di sicurezza, dal requisito YAML al Rust embedded certificatoIl progetto di riferimento del voter porta nove funzioni di sicurezza — voto, latching, limitazione di slew rate, monitoraggio del trip, interblocchi e un misuratore di flusso con un confine in virgola mobile — attraverso tutti e tredici i gate, e riproduce ognuna su un Cortex-M4F emulato.
 DjiniousSafe
 Controllo e apprendimento per rinforzoControllo del cart-pole e RLIl benchmark canonico del controllo sottoattuato, affrontato end-to-end — dinamica non lineare, un LQR che stabilizza il pendolo invertito, un avviamento a oscillazione energetica, una policy di apprendimento per rinforzo model-free, e un gate di robustezza Monte Carlo.DjiniousLab
 ElettromagnetismoElettromagnetismo (FDTD)Risolvere le equazioni di Maxwell su una griglia — i campi elettrico e magnetico che si susseguono a salti nello spazio e nel tempo. Un risolutore FDTD autonomo riproduce i fenomeni ondulatori canonici: irradiazione, rifrazione, diffrazione, diffusione e risonanza di cavità. Il fratello a campo del CFD, in elettromagnetismo.DjiniousLab