 Djinious





Commande prédictive (MPC)
Placer un optimiseur à l’intérieur de la boucle de régulation — planifier sur un horizon sous contraintes strictes. La référence LQR, l’ancrage de justesse selon lequel la MPC non contrainte équivaut au LQR, la gestion des contraintes là où le LQR sature et dépasse, le suivi sans écart statique, et une zone CVC réelle.
 DjiniousLab
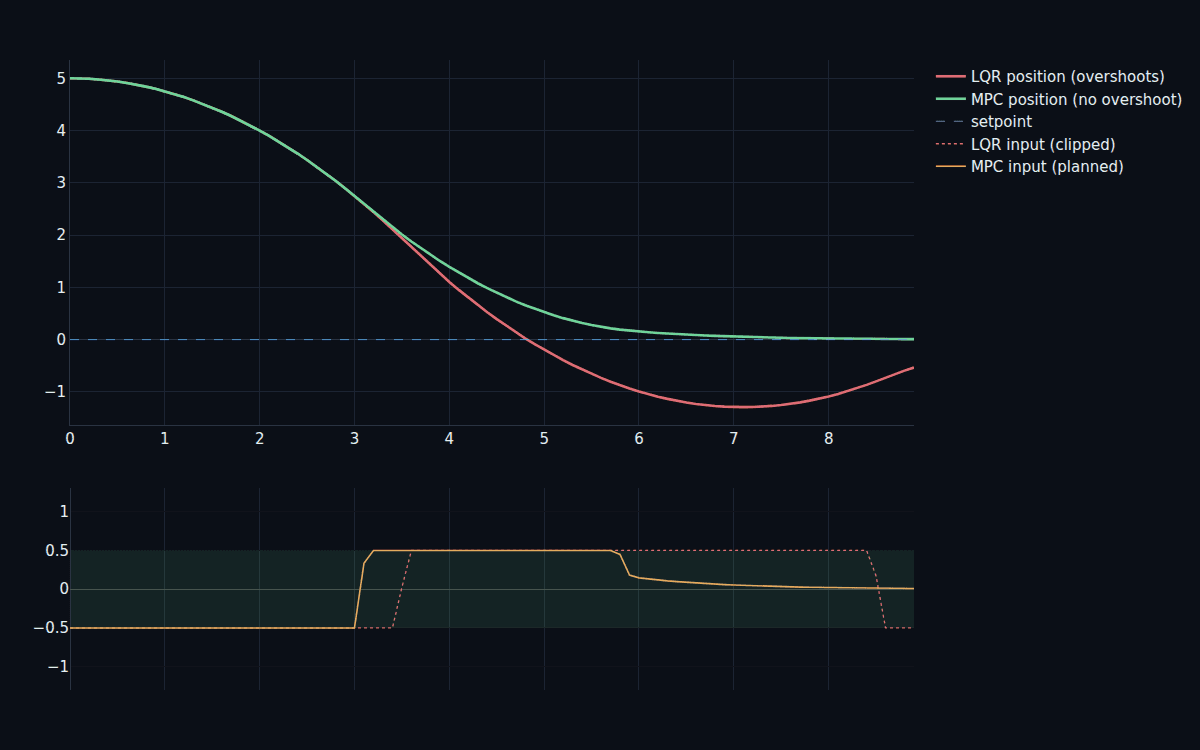
- violations de contrainte d’entrée
- 0violations de contrainte d’entrée
- dépassement supplémentaire dû à un LQR saturant
- 1.29dépassement supplémentaire dû à un LQR saturant
- MPC non contrainte vs LQR (l’ancrage)
- 2e-8MPC non contrainte vs LQR (l’ancrage)
- erreur de suivi sans écart statique sous charge
- 1,5e-4erreur de suivi sans écart statique sous charge
- notebooks de conception
- 10notebooks de conception
- exigences RÉUSSI
- 5 / 5exigences RÉUSSI
Planifier le prochain mouvement — limites intégrées.
La plupart des régulateurs réagissent au présent. La commande prédictive planifie : à chaque pas, elle résout une optimisation sur un horizon de mouvements futurs, choisit le meilleur qui respecte toutes les contraintes, l’applique, et replanifie. C’est ce qui lui permet de faire ce que des régulateurs plus simples ne peuvent pas — respecter exactement des limites strictes sur les entrées et les états, sans le dépassement que provoque le simple écrêtage d’un régulateur qui ignorait l’existence de la limite. Ce programme construit la MPC depuis la référence LQR jusqu’à une régulation contrainte et sans écart statique sur un procédé réel.
D’abord, prouver qu’elle se ramène à ce en quoi vous avez déjà confiance.
Avant d’affirmer que la MPC fait quelque chose de spécial, le programme prouve qu’elle ne fait rien de faux : sans contraintes, avec un long horizon et le bon coût terminal, la MPC reproduit le régulateur LQR optimal à 2×10⁻⁸ près. Cette équivalence est l’ancrage de justesse — elle signifie que la mécanique de la MPC est exactement le LQR auquel vous faites déjà confiance, augmenté de la capacité d’ajouter des contraintes. Tout ce qui est intéressant vient de ces contraintes.
DjiniousLab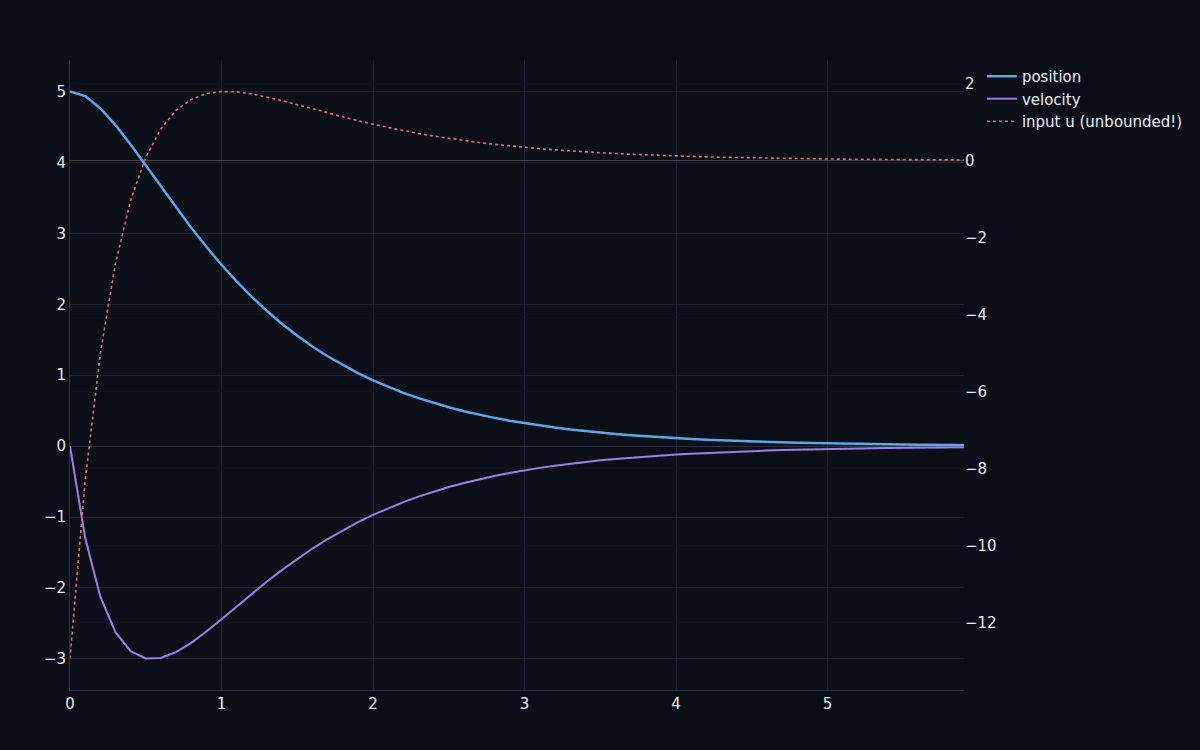 DjiniousLab
Certaines limites ne portent pas sur l’actionneur — elles portent sur le système.
Les limites d’entrée sont une chose ; les contraintes plus dures portent sur les états eux-mêmes — une vitesse à ne pas dépasser, une température à ne pas franchir. Parce que la MPC prédit la trajectoire, elle peut maintenir un état à l’intérieur de sa borne en agissant avant que la borne ne soit atteinte. Là où le LQR franchit un plafond de vitesse jusqu’à 4,18, la MPC contrainte longe exactement la limite de 3,0 et se rétablit — la contrainte fait partie du plan, ce n’est pas un mur heurté après coup.
DjiniousLab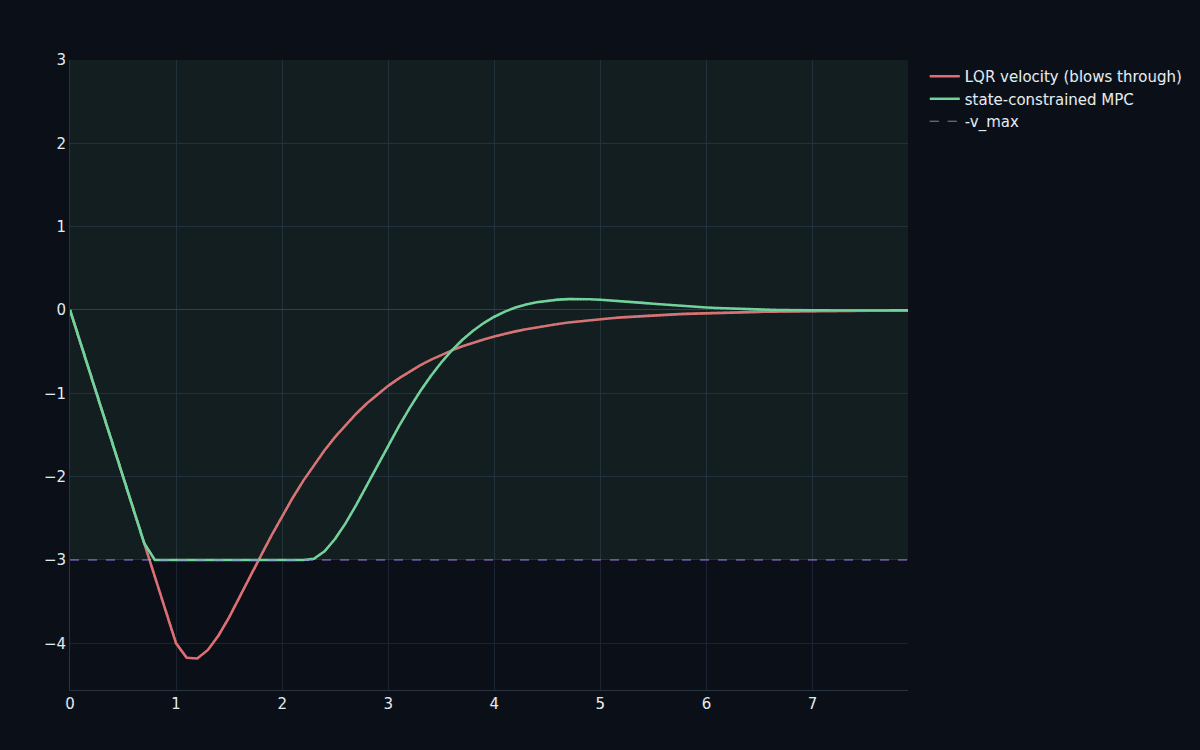
Suivre une consigne sans écart statique — et un bâtiment pour le prouver.
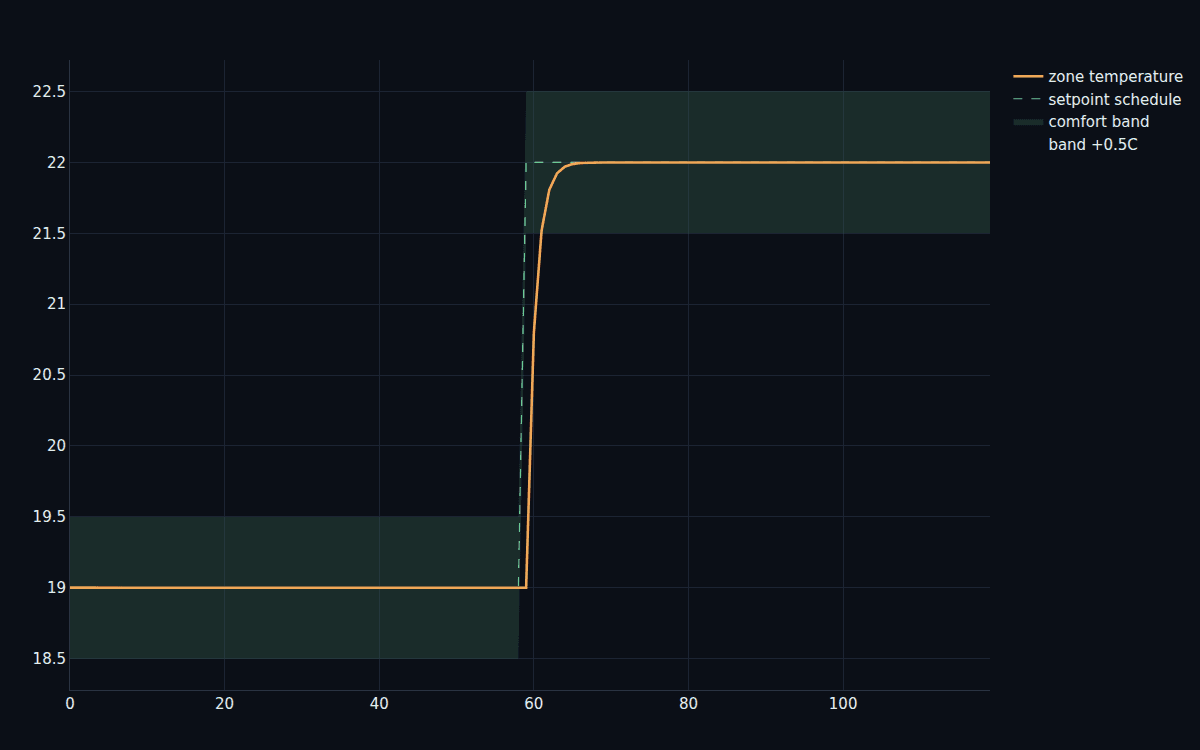
Une charge constante éloigne pour toujours un régulateur naïf de sa consigne. Ajoutez un estimateur de perturbation d’entrée et la MPC devient sans écart statique : elle infère la charge et l’annule, maintenant la référence à 1,5×10⁻⁴ près là où la version naïve reste à 0,06. Le programme fait atterrir toute la pile sur une véritable zone thermique CVC du premier ordre — un chauffage borné suivant un planning de confort en échelons, maintenant la pièce dans sa bande de confort 98 % du temps.
DjiniousLab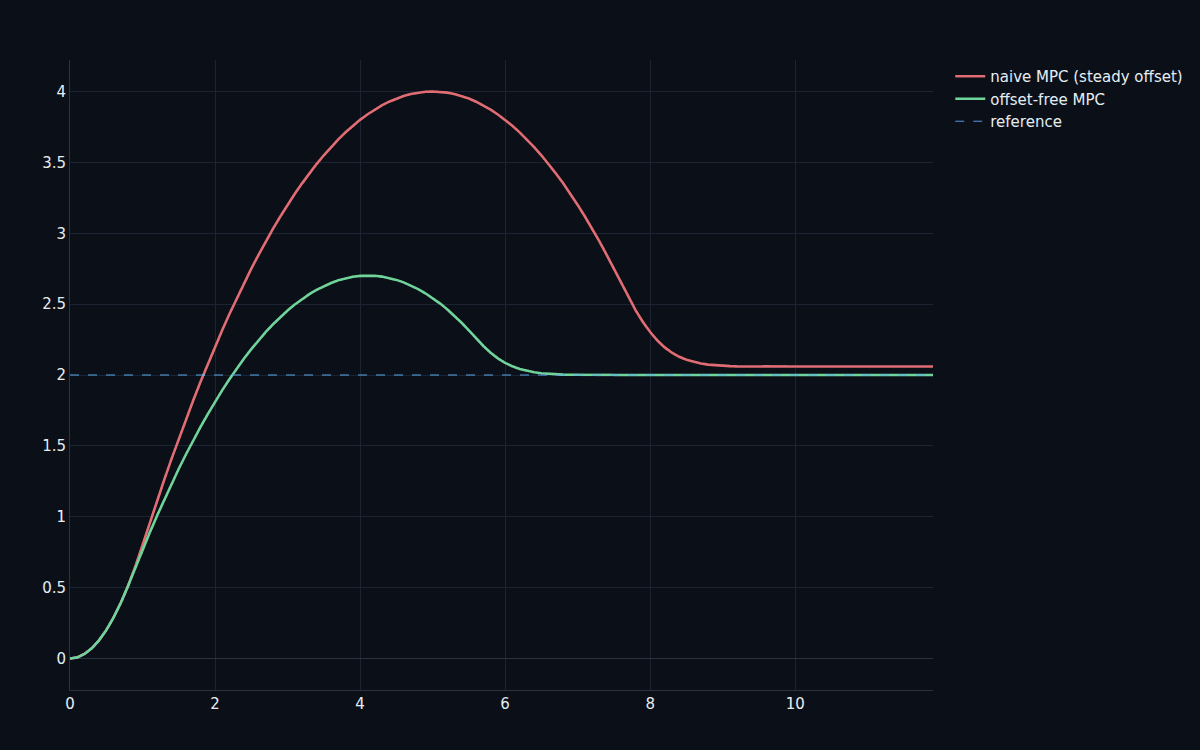 DjiniousLab
Chaque valeur re-dérivée au moment de la validation finale.
Le notebook V&V reconstruit chaque régulateur depuis zéro et re-dérive les exigences, en affichant un tableau RÉUSSI/ÉCHEC.
Résultat
- MPC non contrainte = LQR : 2e-8
- Violation de contrainte d’entrée : 0
- Dépassement supplémentaire du LQR saturé : 1,29
- Plafond d’état (vitesse) tenu : 0,0003
- Suivi sans écart statique sous charge : 1,5e-4
Exigence
- MPC non contrainte = LQR : R-01 < 1e-3
- Violation de contrainte d’entrée : R-02 ≤ 0
- Dépassement supplémentaire du LQR saturé : R-03 > 0
- Plafond d’état (vitesse) tenu : R-04 ≤ 0,05
- Suivi sans écart statique sous charge : R-05 < 1e-2
MPC linéaire, contraintes d’état souples, QP dense.
Le livrable est dix notebooks et le dossier — la MPC est de l’optimisation dans la boucle sur un procédé (linéarisé), pas un réseau acausal, donc pas de bloc personnalisé ni de canevas. Les contraintes d’état et de sortie sont imposées comme des pénalités souples plutôt que comme des contraintes polytopiques strictes, et le QP est résolu de façon dense via Optim plutôt que par un solveur QP creux embarqué (la filière de production est mentionnée). Les procédés sont linéaires ou linéarisés, et il n’y a pas de génération de code temps réel/embarqué ici — c’est la filière pilote automatique→Rust que cela alimenterait. Ce que le programme livre, c’est l’histoire complète de la commande optimale contrainte — ancrage LQR, contraintes d’entrée et d’état, suivi sans écart statique, un procédé CVC réel, réglage, robustesse et blocage de mouvements — chaque valeur recalculable, comblant l’écart d’optimiseur-dans-la-boucle identifié par le programme phare microréseau.
Continuer à explorer
Cas d’usage associés
 Commande embarquée critique pour la sécuritéNeuf fonctions de sécurité, de l’exigence YAML au Rust embarqué certifiéLe projet de référence du voteur fait passer neuf fonctions de sécurité — vote, verrouillage, limitation de pente, surveillance de déclenchement, verrouillages de sécurité et une jauge de débit avec une frontière en virgule flottante — à travers les treize jalons, et rejoue chacune sur un Cortex-M4F émulé.
 DjiniousSafe
 Commande et apprentissage par renforcementCommande et RL du pendule inversé sur chariotLe benchmark canonique de la commande sous-actionnée, traité de bout en bout — dynamique non linéaire, un LQR qui stabilise le pendule inversé, une mise en mouvement par énergie, une politique d’apprentissage par renforcement sans modèle, et un jalon de robustesse par Monte-Carlo.DjiniousLab
 ÉlectromagnétismeÉlectromagnétisme (FDTD)Résoudre les équations de Maxwell sur une grille — les champs électrique et magnétique progressant en léapfrog dans l’espace et le temps. Un solveur FDTD autonome reproduit les phénomènes ondulatoires canoniques : rayonnement, réfraction, diffraction, diffusion et résonance de cavité. Le pendant en électromagnétisme du solveur de champ CFD.DjiniousLab