 Djinious





ML scientifico (UDE)
Scoprire la fisica mancante a partire dai dati con le Universal Differential Equations — mantieni la fisica che conosci, impara il divario con una rete neurale addestrata attraverso il solver ODE, poi rileggi il termine appreso come un’equazione simbolica che estrapola dove un modello a scatola nera non può.
 DjiniousLab
- errore dei coefficienti nel recupero simbolico
- 0.0%errore dei coefficienti nel recupero simbolico
- correlazione del termine appreso
- 0.926correlazione del termine appreso
- estrapolazione oltre la finestra di addestramento
- 3×estrapolazione oltre la finestra di addestramento
- RMSE di adattamento del modello ibrido
- 0.065RMSE di adattamento del modello ibrido
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
L’IA non si limita ad adattarsi ai dati — scopre l’equazione.
I modelli reali sono in parte noti: hai la fisica per la maggior parte di un sistema e un divario dove la fisica è sbagliata o mancante. Una rete neurale a scatola nera si adatta alla finestra di addestramento, estrapola male e non dice nulla. Una Universal Differential Equation mantiene ogni termine che conosci, inserisce una rete neurale solo nel canale sconosciuto, addestra il modello ibrido attraverso il solver ODE, e poi rilegge il divario appreso come un’equazione simbolica tramite regressione sparsa. Questo programma esegue quel ciclo dall’inizio alla fine sullo stack Julia SciML — e lo collauda.
Raramente conosci tutta la fisica — e raramente non ne conosci nessuna.
Il sistema protagonista è il predatore-preda di Lotka-Volterra, con il termine di interazione bilineare trattato come fisica sconosciuta: i tassi lineari di nascita e morte sono noti, l’accoppiamento che fa oscillare le popolazioni no. Questo è il caso realistico — uno scheletro meccanicistico con un buco. Togli l’interazione e il modello collassa (le prede esplodono, i predatori si estinguono); i dati dell’orbita chiusa sono ciò da cui un sistema di apprendimento deve ricostruire la chiusura mancante.
DjiniousLab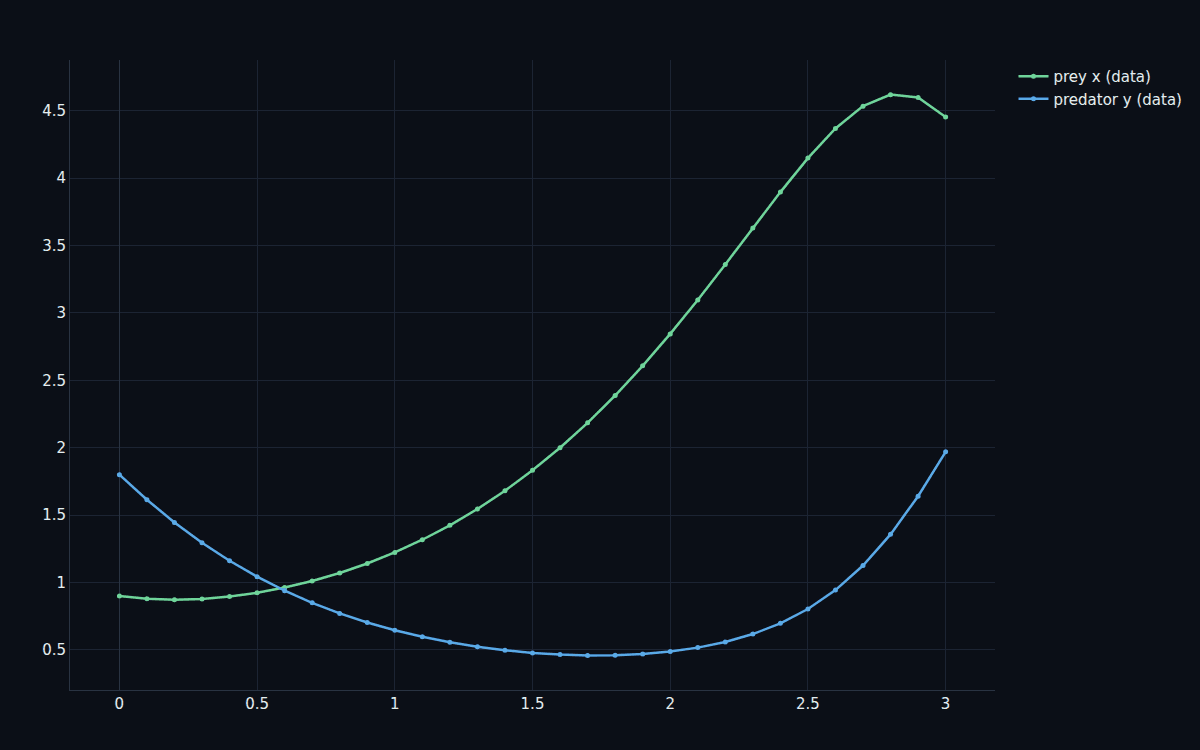
Una scatola nera si adatta alla finestra e fallisce nel momento in cui la lascia.
La mossa ovvia è imparare l’intero membro destro con una rete neurale — una ODE neurale. Funziona all’interno della finestra di addestramento (RMSE di adattamento 0,053) ed è completamente inutile al di fuori: l’errore di estrapolazione salta di 52× e la traiettoria si allontana del tutto dalla varietà dei dati. Inoltre non può dirti nulla — non c’è alcuna equazione da leggere, nessuna fisica da verificare. Questo fallimento è l’intera ragione per cui conviene mantenere la fisica che già possiedi.
DjiniousLab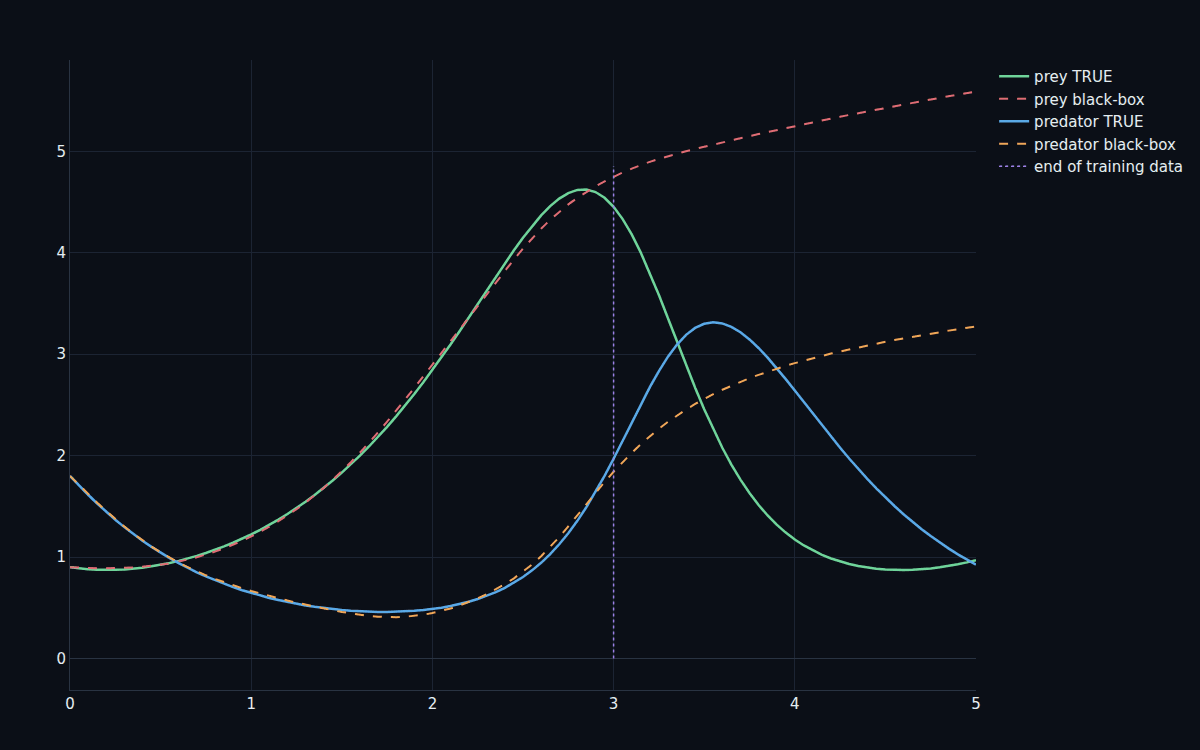
Mantieni la fisica, impara solo il divario — attraverso il solver.
La Universal Differential Equation scrive il membro destro come i termini lineari noti più una rete neurale solo nel canale di interazione sconosciuto, e la addestra attraverso lo stesso solver ODE — sensitività aggiunte continue (InterpolatingAdjoint + un prodotto vettore-Jacobiano di Zygote), con i parametri Lux appiattiti in un vettore semplice così che l’aggiunta li possa vedere. La perdita sulla traiettoria scende da 2,4 a 0,0085 in 1500 passi; il modello ibrido si adatta con RMSE 0,065. E poiché la rete si trova in una posizione nota, puoi osservare cosa ha imparato: la superficie di interazione appresa corrisponde al vero termine −b·xy con una correlazione di 0,926 / 0,958.
DjiniousLab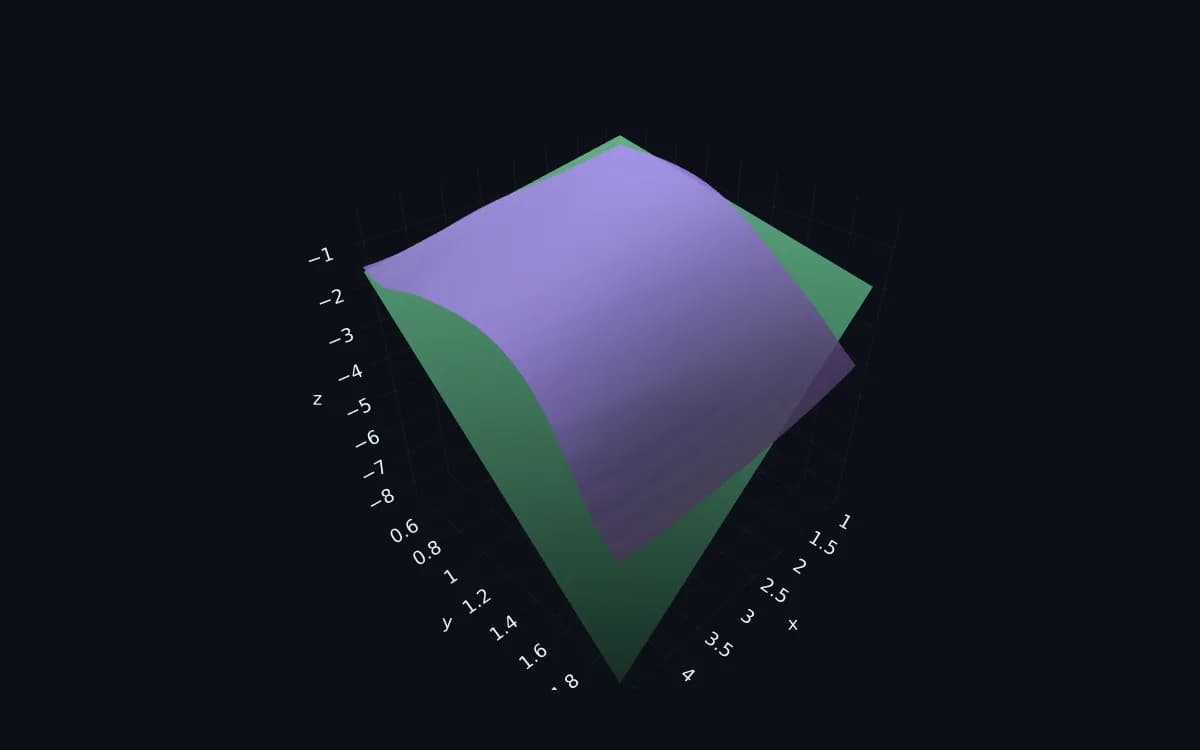
Rileggi il termine appreso come un’equazione.
Il termine appreso è una funzione liscia in un canale noto — quindi può essere ritradotto in simboli. Campionando il residuo dinamico (derivata misurata meno la parte nota) su un piccolo insieme di orbite e sottoponendolo a regressione sparsa su una libreria polinomiale con minimi quadrati a soglia sequenziale si recuperano esattamente i termini corretti: −0,9·xy per la preda, +0,8·xy per il predatore, con ogni altro candidato portato a zero — errore dei coefficienti dello 0,0%. Non è un adattamento; è l’equazione governante, scoperta dai dati.
DjiniousLab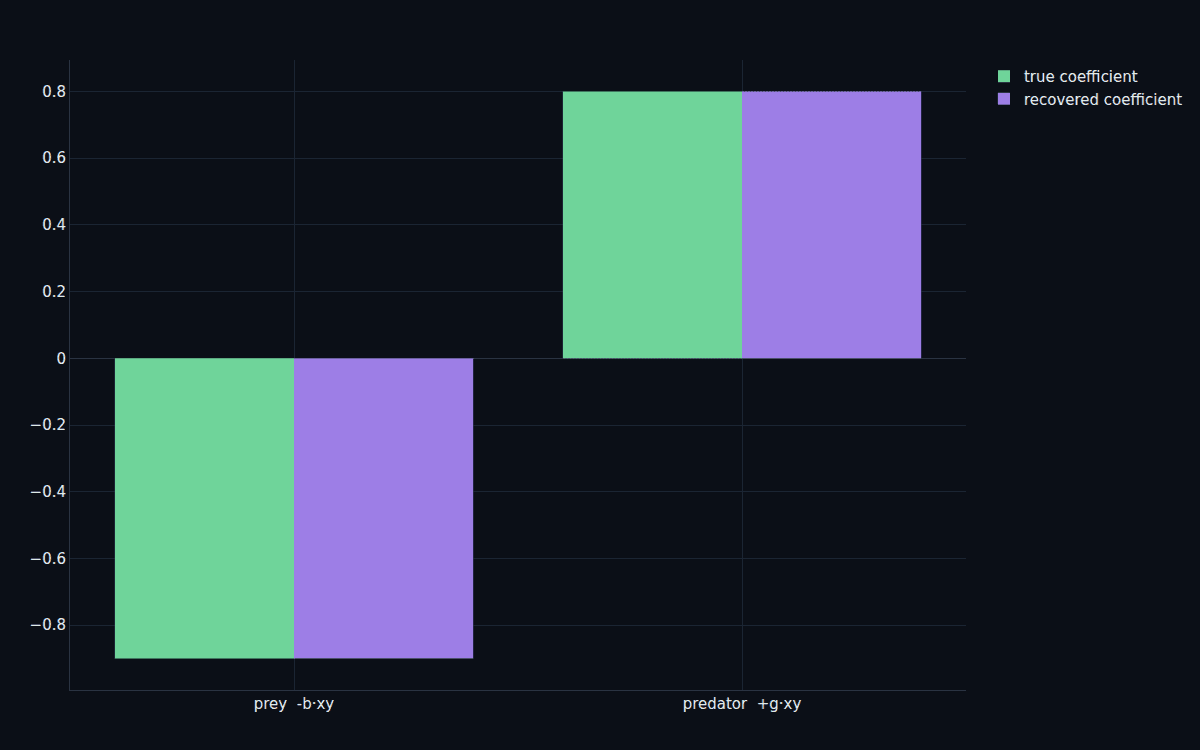
Una legge scoperta generalizza; un adattamento no.
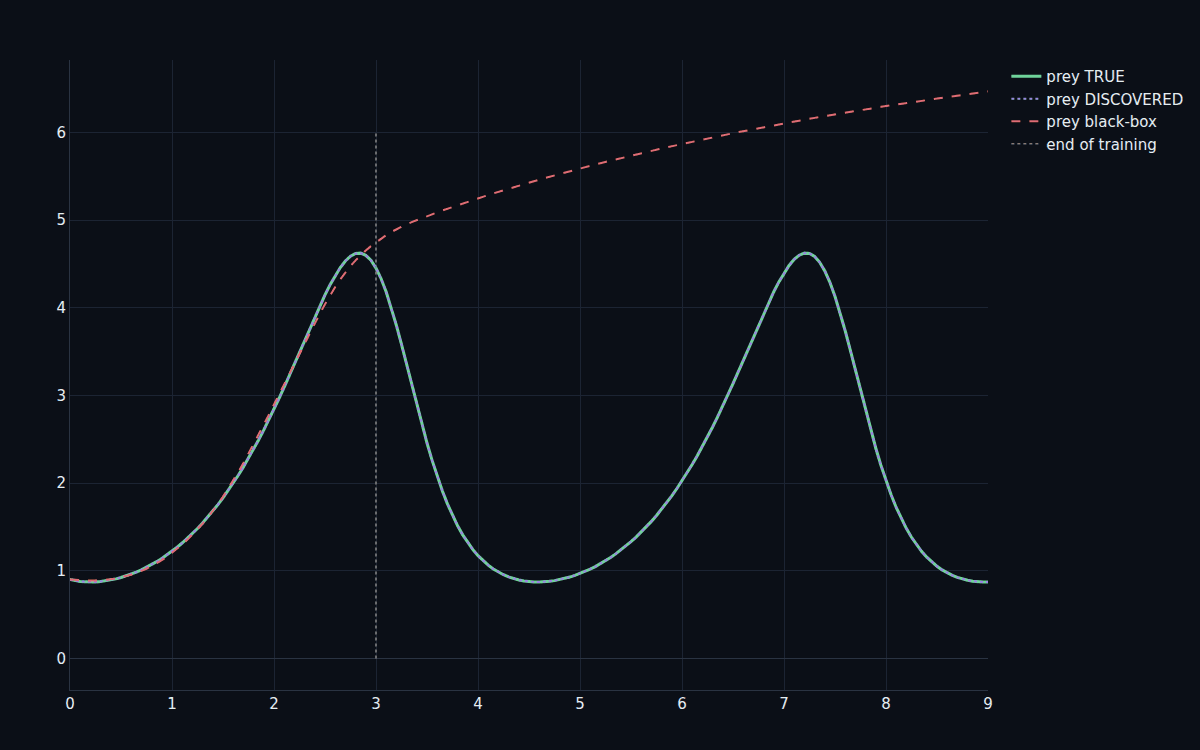
Poiché la UDE ha recuperato la fisica mancante effettiva, il modello simbolico scoperto prevede correttamente per tre volte oltre la finestra di addestramento con errore nullo, mentre la ODE neurale a scatola nera diverge — la differenza tra memorizzare una finestra e imparare una dinamica. La stessa pipeline recupera esattamente il termine di rigidezza cubica di un oscillatore di Duffing smorzato, e il recupero di x·y resta sotto l’1% di errore anche con un rumore di misura del 10%. Sistemi diversi, stesso flusso di lavoro: mantieni ciò che sai, impara il divario, rileggilo.
Ogni numero ridedotto da zero in fase di collaudo finale.
Il notebook V&V riaddestra la UDE, riesegue il recupero simbolico, addestra una nuova base di riferimento a scatola nera per il confronto, e riesegue il recupero con rumore — poi stampa un quadro PASS/FAIL.
Risultato
- RMSE di adattamento del modello ibrido UDE: 0,065
- Correlazione del termine appreso: 0,926
- Errore di recupero simbolico: 0,0%
- Estrapolazione vs scatola nera: rapporto 0,0
- Recupero con rumore (rumore 2%): 0,2%
Requisito
- RMSE di adattamento del modello ibrido UDE: R-01 < 0,10
- Correlazione del termine appreso: R-02 > 0,9
- Errore di recupero simbolico: R-03 < 10%
- Estrapolazione vs scatola nera: R-04 < 1/3
- Recupero con rumore (rumore 2%): R-05 < 25%
Una vetrina del metodo su sistemi da manuale.
Il deliverable è composto da dieci notebook e dal dossier — nessun blocco personalizzato o canvas, perché la scoperta UDE è un flusso di lavoro guidato dai dati, non una rete acausale. I sistemi sono deliberatamente piccoli e didattici (Lotka-Volterra a 2 stati, un oscillatore di Duffing) così che il risultato della scoperta sia leggibile; le chiusure reali — flussi turbolenti, reti di reazione, leggi costitutive — sono di dimensionalità più alta e richiedono librerie più grandi e più dati. Il recupero principale è esatto su dati puliti; il notebook sul rumore mostra un degrado graduale, non miracoloso. La libreria polinomiale è una base piccola e fissa scelta a priori, e l’addestramento è single-shooting. Tutto questo è nell’Honest Scope del dossier — e l’intero sistema gira sullo stack Julia SciML (OrdinaryDiffEq · SciMLSensitivity · Lux · Zygote), una ragione concreta per preferirlo a MATLAB in questo caso.
Continua a esplorare
Casi d’uso correlati
 Controllo embedded safety-criticalNove funzioni di sicurezza, dal requisito YAML al Rust embedded certificatoIl progetto di riferimento del voter porta nove funzioni di sicurezza — voto, latching, limitazione di slew rate, monitoraggio del trip, interblocchi e un misuratore di flusso con un confine in virgola mobile — attraverso tutti e tredici i gate, e riproduce ognuna su un Cortex-M4F emulato.
 DjiniousSafe
 Controllo e apprendimento per rinforzoControllo del cart-pole e RLIl benchmark canonico del controllo sottoattuato, affrontato end-to-end — dinamica non lineare, un LQR che stabilizza il pendolo invertito, un avviamento a oscillazione energetica, una policy di apprendimento per rinforzo model-free, e un gate di robustezza Monte Carlo.DjiniousLab
 ElettromagnetismoElettromagnetismo (FDTD)Risolvere le equazioni di Maxwell su una griglia — i campi elettrico e magnetico che si susseguono a salti nello spazio e nel tempo. Un risolutore FDTD autonomo riproduce i fenomeni ondulatori canonici: irradiazione, rifrazione, diffrazione, diffusione e risonanza di cavità. Il fratello a campo del CFD, in elettromagnetismo.DjiniousLab