 Djinious





Stima dello stato
Recuperare lo stato nascosto da sensori rumorosi con la famiglia dei filtri di Kalman — KF lineare, EKF e UKF, poi la fusione di sensori GPS+IMU che mantiene dritta una traccia anche durante una caduta del segnale GPS, uno stimatore EKF dello stato di carica della batteria, e il meccanismo di coerenza e rigetto degli outlier che dice quando ci si può fidare di un filtro.
 DjiniousLab
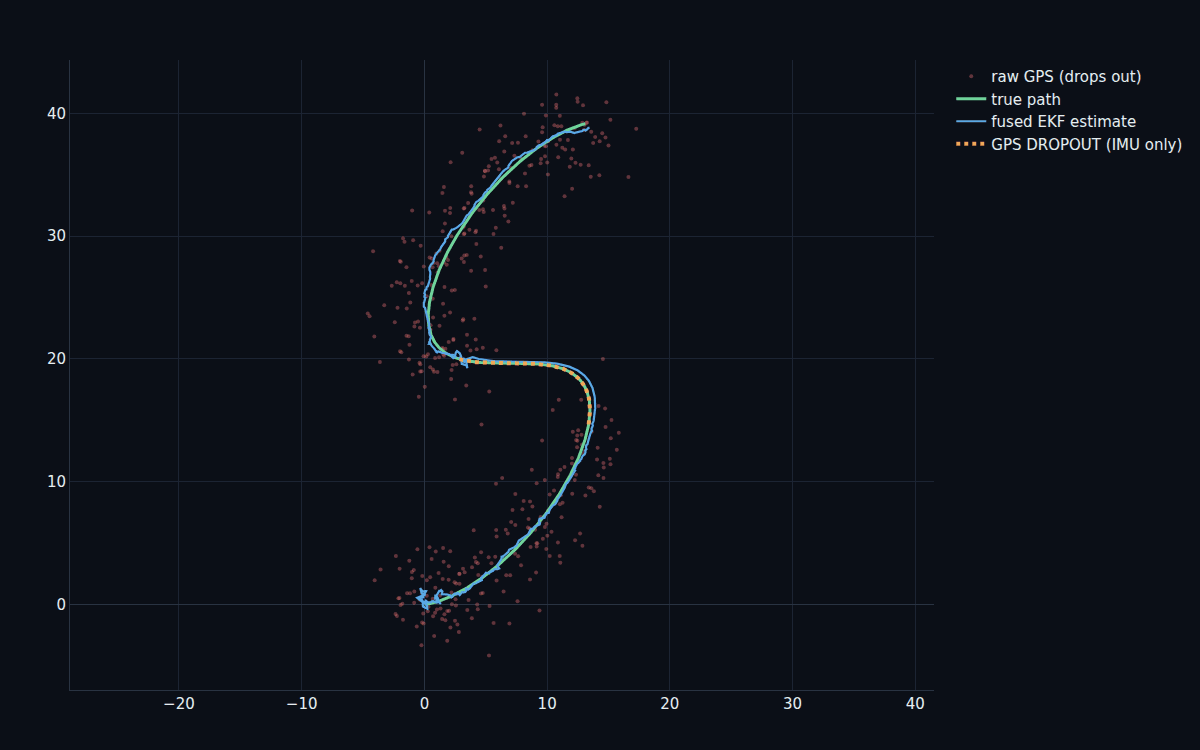
- errore fuso vs GPS grezzo durante una caduta di segnale
- 0.28×errore fuso vs GPS grezzo durante una caduta di segnale
- RMSE di Kalman vs misura grezza
- 0.22×RMSE di Kalman vs misura grezza
- riduzione dell’RMSE grazie al filtraggio degli outlier
- 84%riduzione dell’RMSE grazie al filtraggio degli outlier
- convergenza EKF da una stima iniziale errata
- 1,10 sconvergenza EKF da una stima iniziale errata
- notebook di progettazione
- 10notebook di progettazione
- requisiti PASS
- 5 / 5requisiti PASS
Ogni altro modello simula un impianto. Questo legge i sensori.
La maggior parte dei modelli ingegneristici spinge un sistema in avanti nel tempo. I sistemi reali devono anche funzionare nella direzione opposta: prendere letture di sensori rumorose e intermittenti e recuperare lo stato vero dietro di esse — la posizione da un GPS che vibra, la carica da una tensione di batteria che oscilla, un angolo da un giroscopio che trema. Questa è la stima dello stato, ed è così che la famiglia dei filtri di Kalman la realizza. Questo programma la costruisce a partire dal filtro lineare fino alla fusione di sensori, e — altrettanto importante — mostra le verifiche di coerenza, osservabilità e rigetto degli outlier che dicono quando fidarsi della risposta.
Fidati del modello e della misura nella giusta proporzione.
Il filtro di Kalman esegue una ricorsione predizione/aggiornamento: un modello predice dove dovrebbe andare lo stato, una misura lo corregge, e il filtro pesa i due contributi in base alle rispettive incertezze — appoggiandosi al modello quando il sensore è rumoroso, al sensore quando il modello deriva. Su un problema di tracciamento a velocità costante riduce l’errore di posizione a 0,22× la misura grezza e recupera una velocità non misurata che non vede mai direttamente, mentre la sua banda di confidenza ±1σ si restringe visibilmente man mano che si aggancia.
DjiniousLab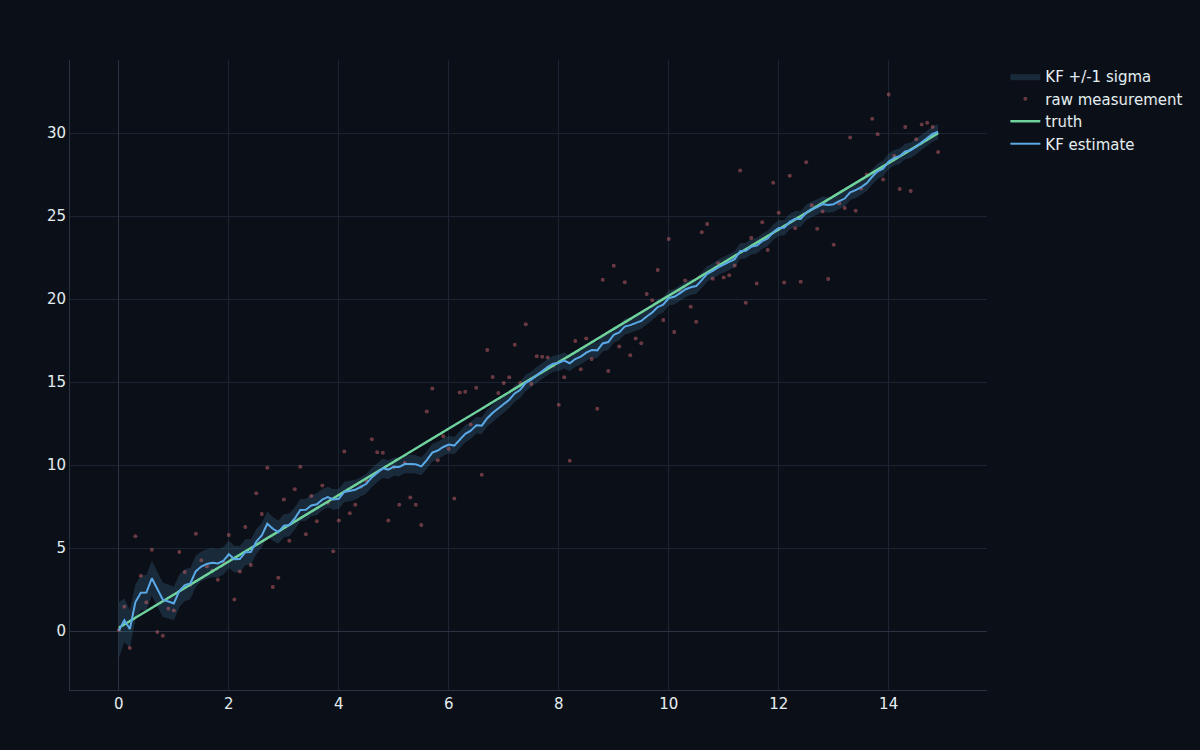
Quando il sistema curva, linearizza — con lo Jacobiano o con i sigma point.
I sistemi reali non sono lineari. Il filtro di Kalman esteso (EKF) linearizza la dinamica con uno Jacobiano analitico a ogni passo; il filtro di Kalman unscented (UKF) evita del tutto il calcolo differenziale e propaga un insieme di sigma point attraverso il vero modello non lineare. Su un pendolo l’EKF si aggancia partendo da una stima iniziale deliberatamente errata in 1,1 secondi, e l’UKF eguaglia o supera questo risultato sotto un’oscillazione impegnativa di 2,8 radianti — senza bisogno di alcuno Jacobiano.
DjiniousLab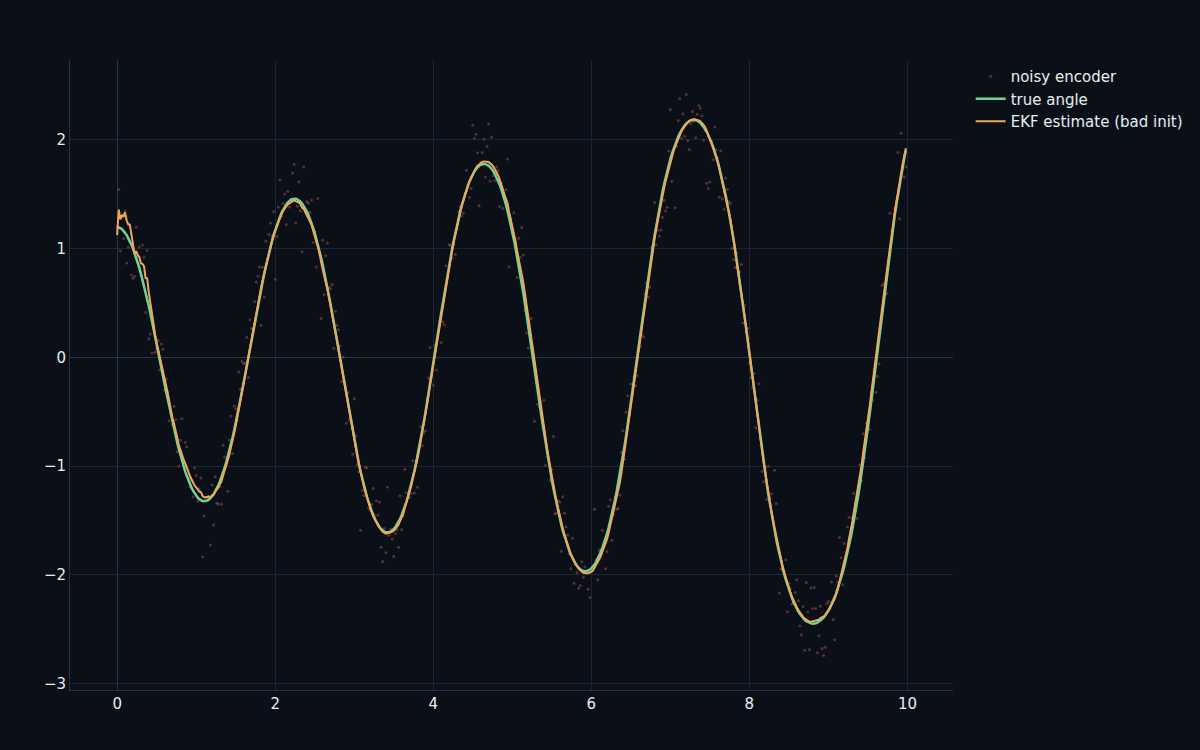 DjiniousLab
Stima ciò che non puoi misurare — la carica di una batteria.
Non puoi mettere un indicatore di carburante dentro una batteria; lo stato di carica (SoC) deve essere stimato dalla tensione e dalla corrente ai terminali. Un EKF su un modello a circuito equivalente della batteria corregge uno SoC iniziale deliberatamente errato fino a un errore finale di 0,0002, mentre il conteggio coulombiano ingenuo mantiene per sempre uno scarto di 0,4. È la stessa famiglia di stimatori del filtro di navigazione, puntata su uno stato nascosto diverso — e si abbina direttamente al flagship della batteria EV.
DjiniousLab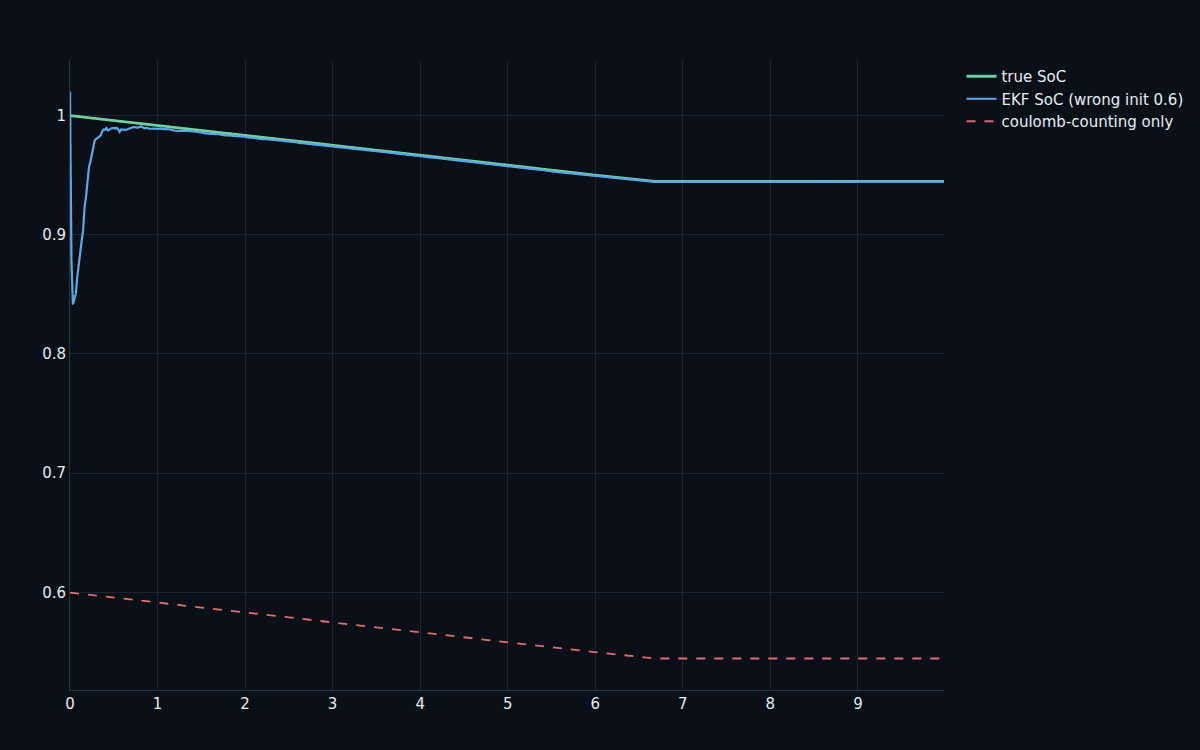
Un filtro sicuro di sé ma sbagliato è peggio di nessun filtro.
Il guasto pericoloso non è una stima rumorosa — è una stima sbagliata riportata con una confidenza stretta. Il programma lo rende esplicito: le verifiche di coerenza NEES/NIS dicono quando l’incertezza dichiarata dal filtro corrisponde alla realtà; un’analisi di osservabilità mostra un modo che i sensori semplicemente non possono risolvere; e un caso di divergenza mostra un filtro troppo sicuro di sé che si allontana di 16 m dal valore vero pur dichiarando un errore di 12 cm — per poi correggerlo con un rumore di processo onesto. Un gate di innovazione χ² respinge outlier da 30 m e riduce l’errore di tracciamento dell’84%.
DjiniousLab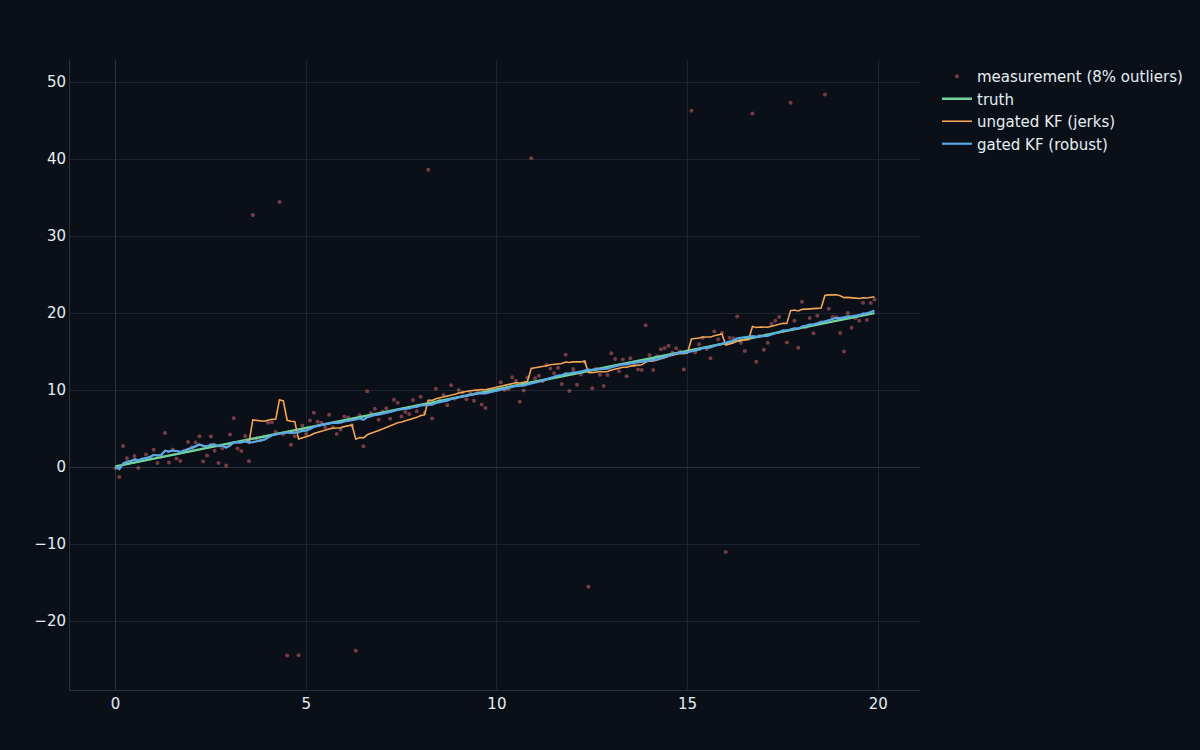
Ogni numero ridedotto in fase di collaudo finale.
Il notebook V&V ricostruisce ogni filtro da zero e ridefinisce i requisiti, stampando un quadro PASS/FAIL.
Risultato
- KF lineare vs misura grezza: 0,22×
- Convergenza EKF da inizializzazione errata: 1,10 s
- UKF vs EKF (non linearità marcata): 0,98×
- GPS+IMU fusi durante una caduta di segnale: 0,28×
- Coerenza del filtro (NEES / NIS): 1,87 / 0,98
Requisito
- KF lineare vs misura grezza: R-01 < 0,5
- Convergenza EKF da inizializzazione errata: R-02 < 2 s
- UKF vs EKF (non linearità marcata): R-03 ≤ 1
- GPS+IMU fusi durante una caduta di segnale: R-04 < 0,5
- Coerenza del filtro (NEES / NIS): R-05
Filtri riproducibili su sensori idealizzati.
Il deliverable è composto da dieci notebook e dal dossier — la stima è un algoritmo ricorsivo su dati di sensori, non una rete acausale, quindi non c’è alcun blocco personalizzato né canvas. Il rumore è gaussiano sintetico, i modelli di sensore IMU e batteria sono semplificati, e tutto è a tempo discreto; il margine UKF-vs-EKF è modesto perché questi sistemi sono solo lievemente non lineari, e il confronto tra virata coordinata e velocità costante è ravvicinato. Ciò che il programma offre è l’intera famiglia di stimatori — KF, EKF, UKF, fusione, coerenza, osservabilità, divergenza, gating — su numeri che puoi rieseguire, e si inserisce direttamente nel percorso autopilota→generazione di codice Rust, perché uno stimatore è esattamente il tipo di codice che deve essere certificato prima di volare.
Continua a esplorare
Casi d’uso correlati
 Controllo embedded safety-criticalNove funzioni di sicurezza, dal requisito YAML al Rust embedded certificatoIl progetto di riferimento del voter porta nove funzioni di sicurezza — voto, latching, limitazione di slew rate, monitoraggio del trip, interblocchi e un misuratore di flusso con un confine in virgola mobile — attraverso tutti e tredici i gate, e riproduce ognuna su un Cortex-M4F emulato.
 DjiniousSafe
 Controllo e apprendimento per rinforzoControllo del cart-pole e RLIl benchmark canonico del controllo sottoattuato, affrontato end-to-end — dinamica non lineare, un LQR che stabilizza il pendolo invertito, un avviamento a oscillazione energetica, una policy di apprendimento per rinforzo model-free, e un gate di robustezza Monte Carlo.DjiniousLab
 ElettromagnetismoElettromagnetismo (FDTD)Risolvere le equazioni di Maxwell su una griglia — i campi elettrico e magnetico che si susseguono a salti nello spazio e nel tempo. Un risolutore FDTD autonomo riproduce i fenomeni ondulatori canonici: irradiazione, rifrazione, diffrazione, diffusione e risonanza di cavità. Il fratello a campo del CFD, in elettromagnetismo.DjiniousLab