 Djinious





Estimation d’état
Récupérer un état caché à partir de capteurs bruités avec la famille de Kalman — KF linéaire, EKF et UKF, puis une fusion de capteurs GPS+IMU qui maintient une trajectoire stable pendant une coupure GPS, un estimateur d’état de charge de batterie par EKF, et la mécanique de cohérence et de rejet des valeurs aberrantes qui indique quand faire confiance à un filtre.
 DjiniousLab
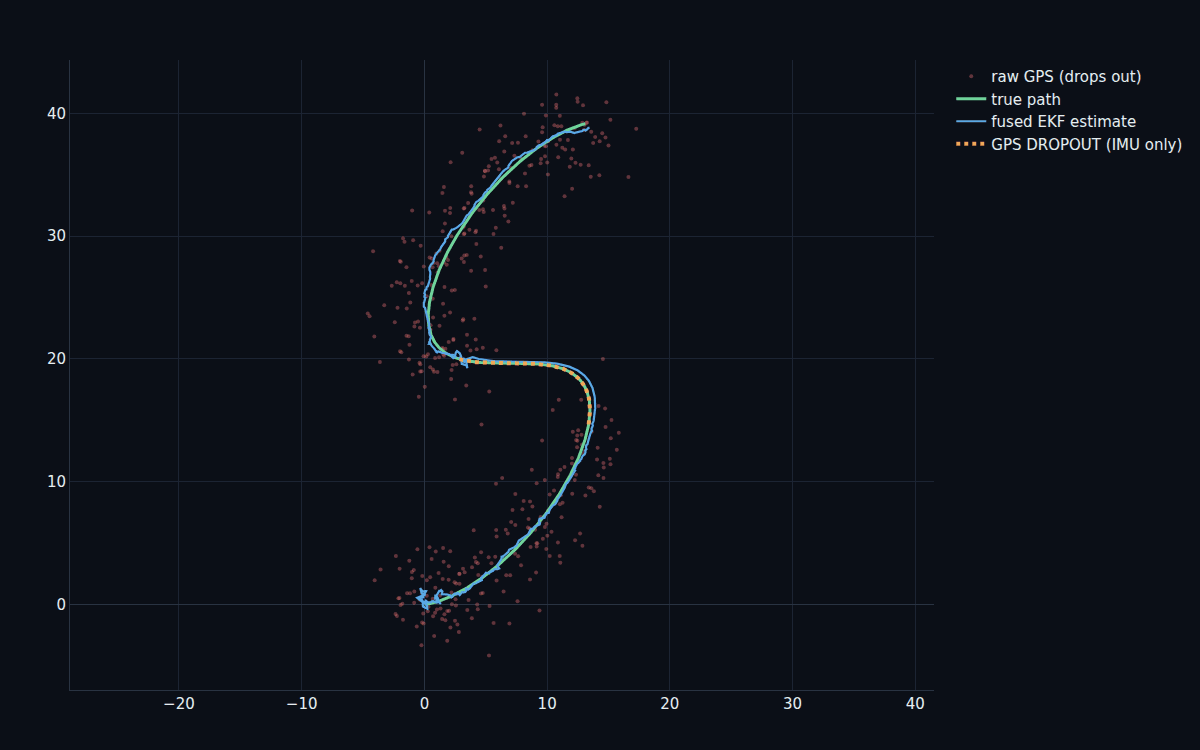
- erreur fusionnée vs GPS brut pendant une coupure
- 0.28×erreur fusionnée vs GPS brut pendant une coupure
- RMSE de Kalman vs mesure brute
- 0.22×RMSE de Kalman vs mesure brute
- réduction de RMSE grâce au filtrage des valeurs aberrantes
- 84%réduction de RMSE grâce au filtrage des valeurs aberrantes
- convergence de l’EKF depuis une estimation initiale erronée
- 1,10 sconvergence de l’EKF depuis une estimation initiale erronée
- notebooks de conception
- 10notebooks de conception
- exigences RÉUSSI
- 5 / 5exigences RÉUSSI
Tous les autres modèles simulent une installation. Celui-ci lit les capteurs.
La plupart des modèles d’ingénierie font avancer un système dans le temps. Les systèmes réels doivent aussi fonctionner dans l’autre sens : prendre des relevés de capteurs bruités et intermittents et en récupérer le véritable état sous-jacent — la position à partir d’un GPS erratique, la charge à partir d’une tension de batterie fluctuante, un angle à partir d’un gyroscope qui vibre. C’est l’estimation d’état, et la famille des filtres de Kalman est la façon d’y parvenir. Ce programme la construit depuis le filtre linéaire jusqu’à la fusion de capteurs, et — tout aussi important — montre les vérifications de cohérence, d’observabilité et de rejet des valeurs aberrantes qui indiquent quand croire la réponse.
Faire confiance au modèle et à la mesure dans la juste proportion.
Le filtre de Kalman exécute une récursion prédiction/mise à jour : un modèle prédit où l’état devrait aller, une mesure le corrige, et le filtre pondère les deux selon leurs incertitudes — s’appuyant sur le modèle quand le capteur est bruité, sur le capteur quand le modèle dérive. Sur un problème de suivi à vitesse constante, il réduit l’erreur de position à 0,22× la mesure brute et récupère une vitesse non mesurée qu’il ne voit jamais directement, tandis que sa bande de confiance ±1σ se resserre visiblement à mesure qu’il se cale.
DjiniousLab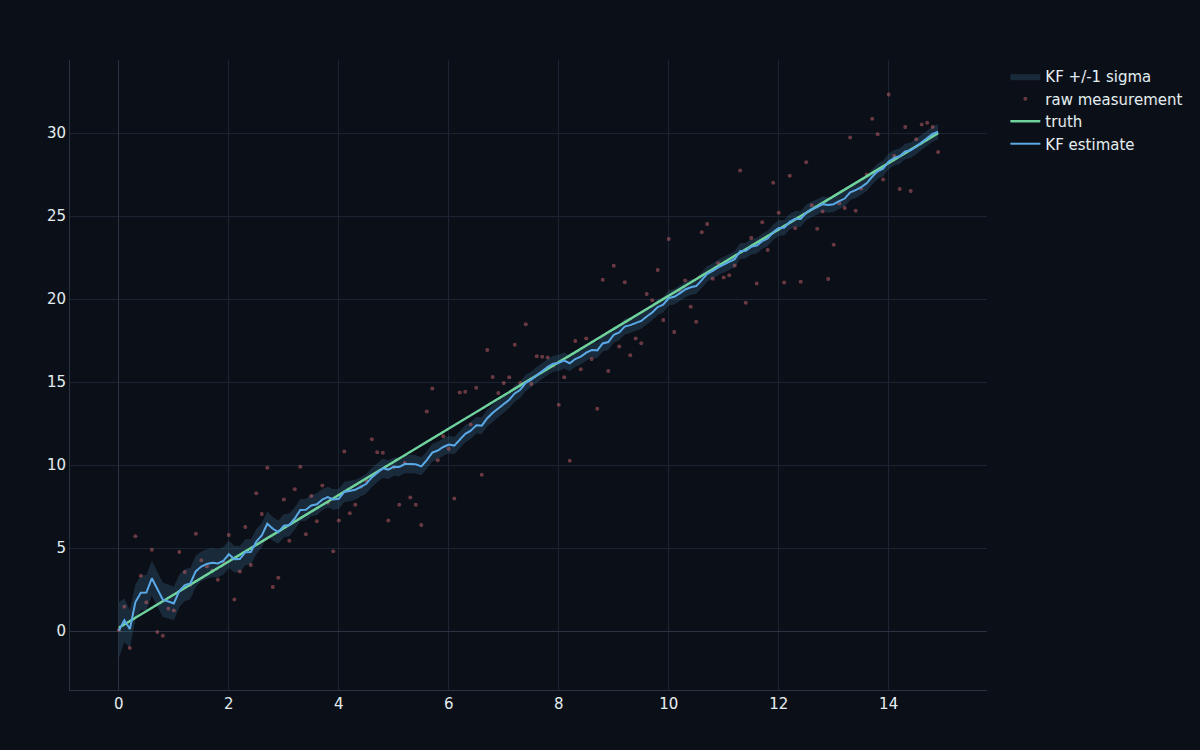
Quand le système se courbe, linéariser — par jacobien ou par points sigma.
Les systèmes réels ne sont pas linéaires. Le filtre de Kalman étendu (EKF) linéarise la dynamique avec un jacobien analytique à chaque pas ; le filtre de Kalman sans parfum (UKF) évite complètement le calcul et propage un ensemble de points sigma à travers le véritable modèle non linéaire. Sur un pendule, l’EKF se cale à partir d’une estimation initiale délibérément mauvaise en 1,1 seconde, et l’UKF fait aussi bien, voire mieux, sous une oscillation sévère de 2,8 radians — sans jacobien requis.
DjiniousLab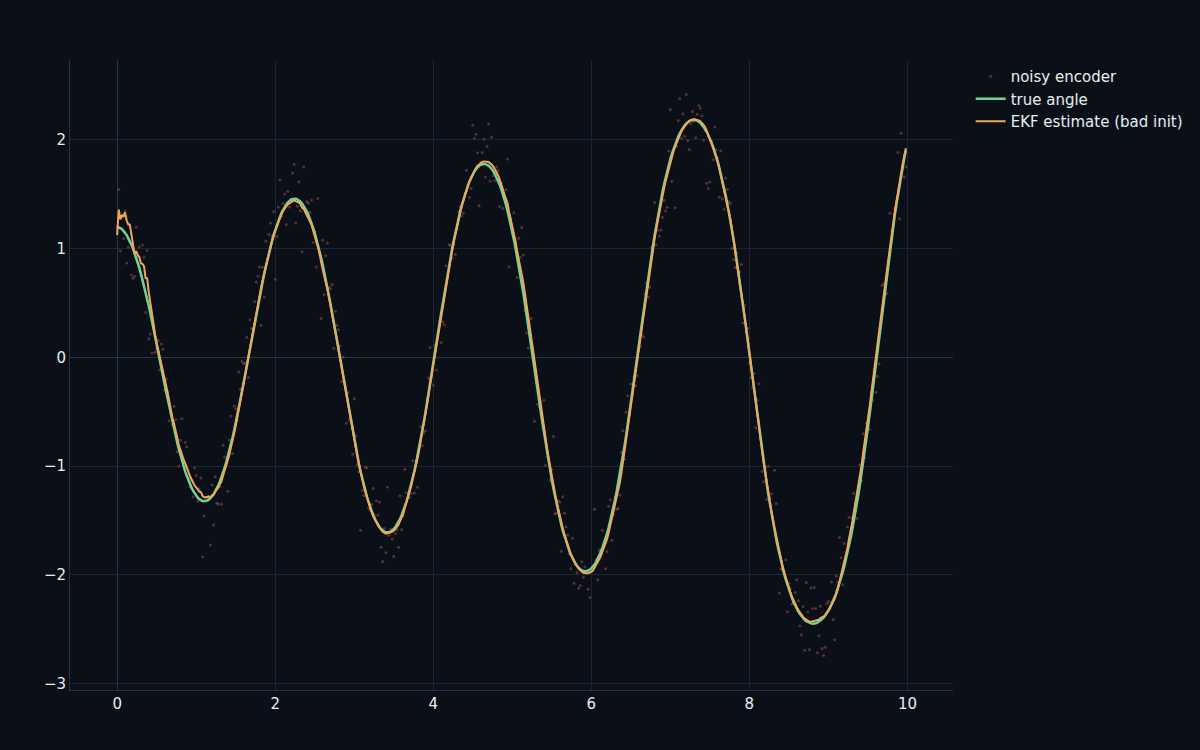 DjiniousLab
Estimer ce que l’on ne peut pas mesurer — la charge d’une batterie.
On ne peut pas mettre une jauge de carburant à l’intérieur d’une batterie ; l’état de charge doit être estimé à partir de la tension et du courant aux bornes. Un EKF sur un modèle de batterie à circuit équivalent corrige un état de charge initial délibérément faux jusqu’à une erreur finale de 0,0002, là où le simple comptage coulombien conserve un écart de 0,4 pour toujours. C’est la même famille d’estimateurs que le filtre de navigation, appliquée à un état caché différent — et elle s’associe directement au programme phare batterie EV.
DjiniousLab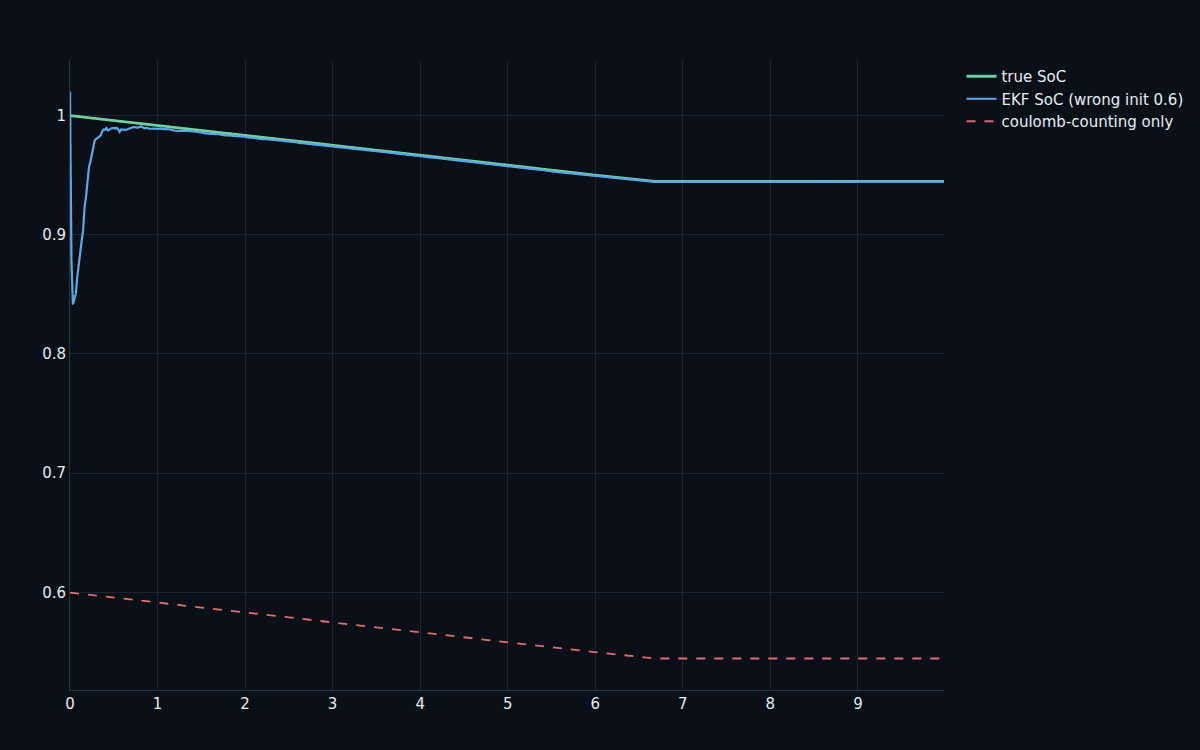
Un filtre qui a tort avec assurance est pire qu’aucun filtre.
L’échec dangereux n’est pas une estimation bruitée — c’est une estimation fausse annoncée avec une confiance excessive. Le programme le rend explicite : les vérifications de cohérence NEES/NIS indiquent quand l’incertitude annoncée par le filtre correspond à la réalité ; une analyse d’observabilité montre un mode que les capteurs ne peuvent tout simplement pas résoudre ; et un cas de divergence fait dériver un filtre trop confiant de 16 m par rapport à la vérité tout en affirmant une erreur de 12 cm — avant de le corriger avec un bruit de processus honnête. Une porte d’innovation χ² rejette les valeurs aberrantes de 30 m et réduit l’erreur de suivi de 84 %.
DjiniousLab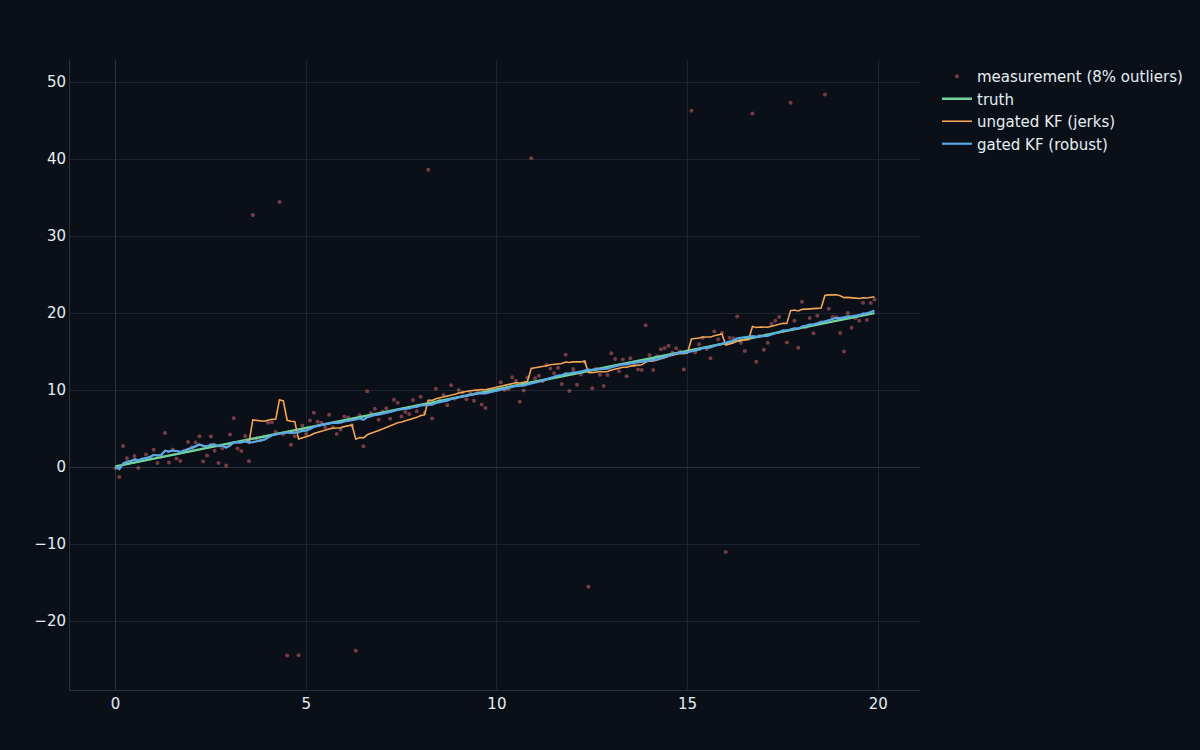
Chaque valeur re-dérivée au moment de la validation finale.
Le notebook V&V reconstruit chaque filtre depuis zéro et re-dérive les exigences, en affichant un tableau RÉUSSI/ÉCHEC.
Résultat
- KF linéaire vs mesure brute : 0,22×
- Convergence de l’EKF depuis une init. erronée : 1,10 s
- UKF vs EKF (non-linéarité sévère) : 0,98×
- GPS+IMU fusionnés pendant une coupure : 0,28×
- Cohérence du filtre (NEES / NIS) : 1,87 / 0,98
Exigence
- KF linéaire vs mesure brute : R-01 < 0,5
- Convergence de l’EKF depuis une init. erronée : R-02 < 2 s
- UKF vs EKF (non-linéarité sévère) : R-03 ≤ 1
- GPS+IMU fusionnés pendant une coupure : R-04 < 0,5
- Cohérence du filtre (NEES / NIS) : R-05
Des filtres reproductibles sur des capteurs idéalisés.
Le livrable est dix notebooks et le dossier — l’estimation est un algorithme récursif sur des données capteurs, pas un réseau acausal, donc pas de bloc personnalisé ni de canevas. Le bruit est gaussien synthétique, les modèles de capteurs IMU et batterie sont simplifiés, et tout est en temps discret ; l’écart UKF-vs-EKF est modeste car ces systèmes ne sont que légèrement non linéaires, et la comparaison virage coordonné contre vitesse constante est serrée. Ce que le programme livre bel et bien, c’est la famille complète d’estimateurs — KF, EKF, UKF, fusion, cohérence, observabilité, divergence, filtrage par porte — sur des chiffres que vous pouvez recalculer, et cela s’insère directement dans la filière pilote automatique→génération de code Rust, car un estimateur est exactement le type de code qui doit être certifié avant de voler.
Continuer à explorer
Cas d’usage associés
 Commande embarquée critique pour la sécuritéNeuf fonctions de sécurité, de l’exigence YAML au Rust embarqué certifiéLe projet de référence du voteur fait passer neuf fonctions de sécurité — vote, verrouillage, limitation de pente, surveillance de déclenchement, verrouillages de sécurité et une jauge de débit avec une frontière en virgule flottante — à travers les treize jalons, et rejoue chacune sur un Cortex-M4F émulé.
 DjiniousSafe
 Commande et apprentissage par renforcementCommande et RL du pendule inversé sur chariotLe benchmark canonique de la commande sous-actionnée, traité de bout en bout — dynamique non linéaire, un LQR qui stabilise le pendule inversé, une mise en mouvement par énergie, une politique d’apprentissage par renforcement sans modèle, et un jalon de robustesse par Monte-Carlo.DjiniousLab
 ÉlectromagnétismeÉlectromagnétisme (FDTD)Résoudre les équations de Maxwell sur une grille — les champs électrique et magnétique progressant en léapfrog dans l’espace et le temps. Un solveur FDTD autonome reproduit les phénomènes ondulatoires canoniques : rayonnement, réfraction, diffraction, diffusion et résonance de cavité. Le pendant en électromagnétisme du solveur de champ CFD.DjiniousLab